ロボットドライバー
ロボットドライバーは、コンピューターに接続されている実際のロボットを制御できます。ロボットドライバーは、特定のソフトウェアインターフェイスを使用して特定のロボットコントローラーを制御および監視し、コンピューターがロボットアームを直接制御できるようにします。
ロボットドライバーは、オフラインプログラミング(プログラムがシミュレーションされ、生成された後、ロボットに転送されて実行される方式)の代替手段となります。ロボットドライバーを使用すると、シミュレーション中にロボットを動かすことができます(オンラインプログラミング)。
次の記事は、ロボットドライバーを使用したオンラインプログラミングプロジェクトの例を示しています。https://robodk.com/blog/online-programming/
RoboDKでプログラムされたロボットシミュレーションは、ロボットドライバーを使用してロボット上で実行できます。シミュレータ内のロボットの動きは実際のロボットと同期され、ロボットプログラムをリアルタイムでデバッグすることができます。
注意:ロボットドライバーは、デフォルトでは/RoboDK/api/Robot/フォルダーにあります。ロボットドライバーは、Pythonファイル(PY形式)またはEXEファイルです。
注意:ロボットドライバーはポストプロセッサではありません。ポストプロセッサにより、ロボットコントローラーによって実行されるプログラムを生成できます(オフラインプログラミング)。詳細については、ポストプロセッサのセクションを参照してください。
次のリストは、RoboDKでサポートされているロボットドライバーの一部を示しています。
●ABB
●ボルンテ
●オートマトン
●AUBO
●Annin Robotics
●Comau
●デンソー
●Dobot
●Doosan
●FAIRINO
●エプソン
●Elite Robots
●エレファント・ロボティクス
●Kinova
●KEBA
●川崎重工
●JAKA
●IGUS
●ハンファ
●Han's Robot / Huayan Robotics
●KUKA KRC
●KUKA IIWA
●Mecademic
●三菱電機
●Staubli
●シーメンス
●生産性向上のためのロボット
●ニリョー
●安川電機
●uFactory xArm
●Wlkata
注意:すべてのロボットドライバーがすべての機能をサポートしているわけではありません(例:リアルタイム監視やプロービングなど)。これは、ロボットコントローラーおよびそのロボットコントローラーがリモートでサポートする機能に大きく依存します。
注意:エンドユーザーは、既存のロボットドライバーを追加または変更してから、ロボット接続メニューで新しいドライバーをリンクできます。詳細については、ドライバーのカスタマイズ方法のセクションを参照してください。
ロボットドライバーの使用方法
このセクションでは、ロボットドライバーを使用してRoboDKから実際のロボットアームに接続し、いくつかの簡単な操作を実行する方法を示します。
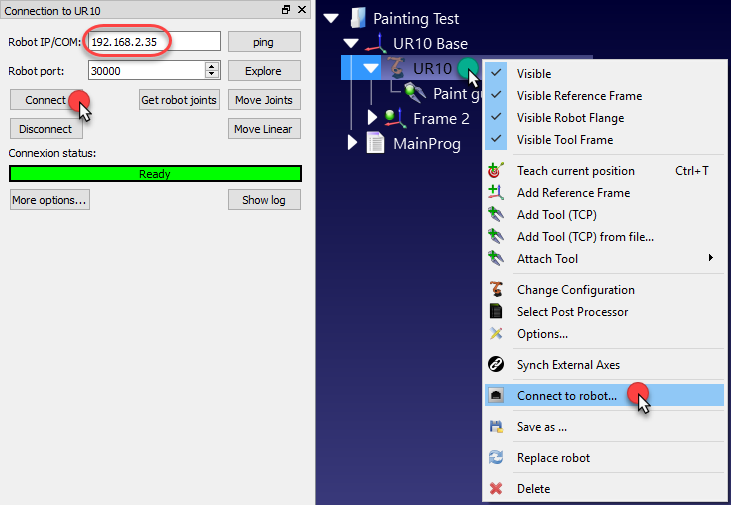
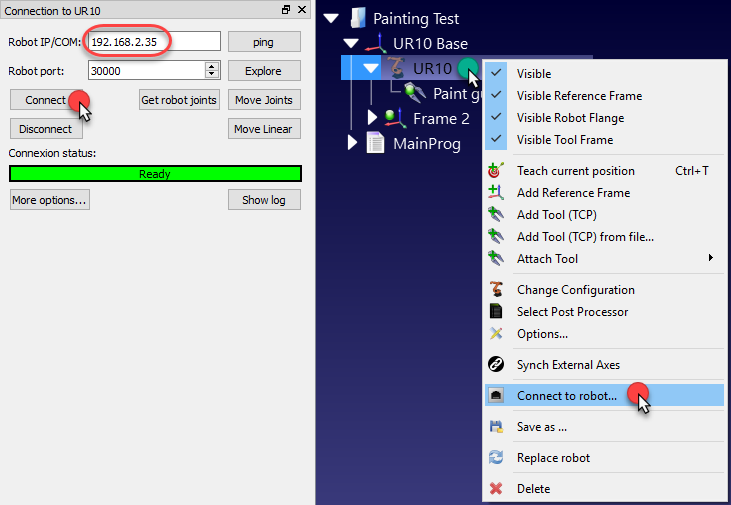
1.ロボットを右クリック
2.「ロボットに接続…」を選択します。
3.ロボットのIPを入力してください
4.接続を選択
接続が成功すると、次の図に示すように、準備完了を示す緑色のメッセージが表示されます。
注意:RoboDK APIを使用して作成されたプログラムは、ロボットをリアルタイムで動かすためにも使用できます。詳細については、APIでのドライバーの使用を参照してください。
注意:接続が機能しない場合は、トラブルシューティングセクションで詳細を説明しています。
GUIの使用
グラフィカルユーザーインターフェイス(GUI)を使用して作成されたロボットプログラムは、次の手順に従ってロボットで実行できます。
1.プログラムを右クリックする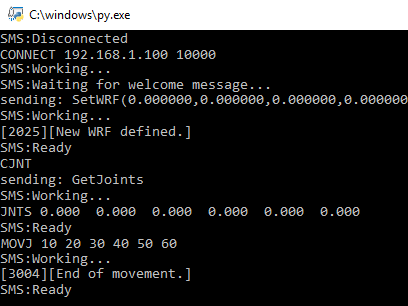
2.プログラムを右クリックします
3.[ロボットで実行]オプションをチェックします
4.プログラムをダブルクリックして開始します
プログラムは実際のロボットで開始し、シミュレーターはロボットの動きを追跡します。ロボットがビジー状態のとき、接続ステータスは黄色で作業中…と表示されます。
注意:プログラムアイコンが次の図のように更新され、プログラムがロボットで実行されていることが示されます。
APIの使用
RoboDK APIからロボットの動きを制御することが可能です。たとえば、PythonプログラムやC#アプリケーションからロボットをプログラムできます。
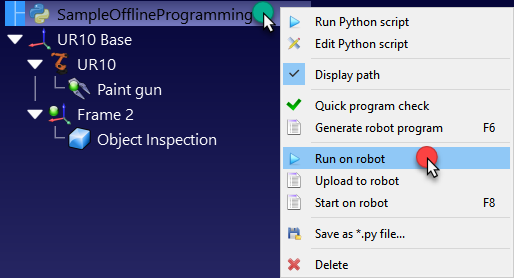
[ロボットで実行]オプションは、RoboDKからPythonプログラムを実行すると自動的に管理されます。ロボットでPythonプログラムを実行するには、次の手順に従います。
1.「ロボット上で実行」を選択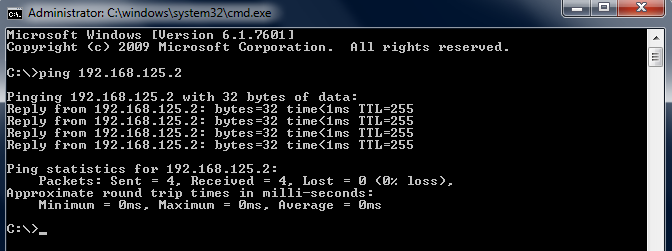
2.Pythonプログラムを右クリックする
3.Pythonプログラムを右クリックします
4.ロボットで実行を選択します
プログラムがロボットで実行を開始し、それに応じてロボットの接続ステータスが更新されます。
プログラムがRoboDKのGUIの外部で実行される場合(デバッグ目的や、例えばC#用のRoboDK APIを使用している場合など)、RDK.setRunMode を使用してRunModeを RUNMODE_RUN_ROBOT に設定できます。これにより、プログラムが強制的にロボットで実行されます。robot.Connect() を使用して接続を確立することも可能です。
注意:Pythonプログラムが生成されるか、GUIを使用してロボットで実行するように設定されていない限り、RoboDKはRoboDK APIの起動時にデフォルトでRunTypeを自動的にRUNMODE_SIMULATEに設定します。
次のコードは、APIから直接ロボットとの接続を確立する簡単な例を示しています。
# Start the RoboDK API
RDK = Robolink()
robot = RDK.Item('',ITEM_TYPE_ROBOT)
# Connect to the robot using default connection parameters
success = robot.Connect()
status, status_msg = robot.ConnectedState()
if status != ROBOTCOM_READY:
# Stop if the connection did not succeed
raise Exception("Failed to connect: " + status_msg)
# Set to run the robot commands on the robot
RDK.setRunMode(RUNMODE_RUN_ROBOT)
# Note: This is set automatically if we use
# robot.Connect() through the API
# Move the robot:
robot.MoveJ([10,20,30,40,50,60])
注意:前のセクションで示したようにGUIを使用して手動でトリガーできるのと同じ方法で、GUIを使用して作成されたプログラムをRoboDK APIからトリガーすることもできます。次の例は、その方法を示しています。
prog = RDK.Item('MainProgram', ITEM_TYPE_PROGRAM)
prog.setRunType(PROGRAM_RUN_ON_ROBOT) # Set the run on robot option
# Set to PROGRAM_RUN_ON_SIMULATOR to run on the simulator only
prog.RunProgram()
while prog.Busy() == 1:
pause(0.1)
print("Program done")
ロボットドライバーをカスタマイズする
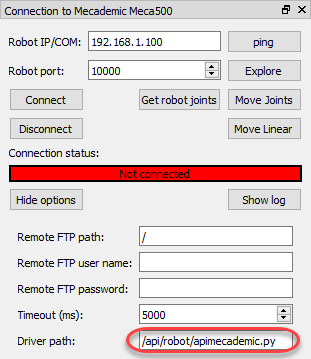
ロボットドライバーは、デフォルトでは/RoboDK/api/Robot/フォルダーにあります。RoboDKは、ロボット接続設定で特定のドライバーにリンクします。
1.ロボットを右クリック
2.選択する
3.その他のオプションを選択…
4.(ドライバーパス)セクションでドライバーパスのパスを検索または入力します
1つのロボットドライバーは、スタンドアロンコンソールアプリケーションです。ロボットドライバーは、任意のプログラミングプラットフォームを使用して開発できます。たとえば、Pythonモジュール(PY形式)または任意の開発環境で構築された実行可能プログラムを使用できます。
ロボットドライバーを使用すると、コマンドラインを介してロボットと通信できます。RoboDKでは、手動で実行できる同じコマンドを使用して、PCからロボットを駆動します。各ロボットドライバーは、コンソールモードで実行してテストできます。
Mecademicロボットを制御するためのソースコードを含むサンプルPythonドライバー(apimecademic.py)は、C:/RoboDK/bin/robot/にあります。
apimecademic.pyファイルをダブルクリックして、モジュールをコンソールモードで実行します(Pythonをインストールする必要があります)。ドライバーは新しいコマンドを待ちます。たとえば、次のコマンドを入力して、IPと通信ポートを指定してロボットに接続できます。
CONNECT 192.168.100.1 10000
接続が成功すると、SMS:Readyメッセージが表示されます。次に、次のコマンドを入力して、現在のロボットの関節を取得します。
CJNT
MOVJ、MOVL、SETTOOLなどの他のコマンドを入力して、ロボットを移動したり、TCPを更新したりすることもできます。
MOVJ 10 20 30 40 50 60

一部のロボットは、リアルタイムでの関節位置の監視をサポートしています。この場合、JNTS_MOVINGコマンドを送信することで、ロボットの移動時に関節位置のフィードバックを提供できます。RoboDKからドライバーを実行すると、仮想ロボットは実ロボットの動きをリアルタイムで追跡します。新しいコマンドは、Readyメッセージが送信されるまで処理されません。
注意:ドライバーをRoboDKから実行すると、接頭辞SMS:を付けて送信されたメッセージはすべて接続ステータスバーに表示されます。特定のメッセージは、Ready(緑色)、Working(黄色)、Waiting(青色)などの特定の色で表示されます。他のメッセージはすべて赤で表示されます。
コンソールとの対話とロボットへの接続は、Mecademicドライバー用の1つのPythonモジュールによって管理されます。このセクションで説明するように、コンソールとの対話はすべてのロボットで同じである必要があります。ただし、各ロボットとの対話はロボットの製造元によって異なります。この場合、適切なコマンドを送信するためにMeca 500プログラミングマニュアルを参照しました。これらのコマンドにより、Meca 500ロボットの移動と監視が可能になります。
トラブルシューティング
ロボットドライバーの設定は、オフラインでのプログラム生成(オフラインプログラミング)ほど簡単ではない場合があります。接続が機能しない場合、このセクションでは、問題の原因を見つけるのに役立ついくつかのヒントを提供します。
1.ロボットのIPが正しく、到達可能であることを確認します。ロボット接続メニューからpingボタンを選択して(またはコマンドラインからロボットにpingを実行して)、ロボットとコンピュータが同じネットワーク上にあることを確認します。
2.ロボットとコンピュータが同じネットワークにない場合は、コンピュータに固定IPを設定します。
3.Windowsを使用している場合:Windowsファイアウォールがオフになっていることを確認して、接続がブロックされないようにします。
4.通信ポートが適切であり、ロボット側で使用可能であることを確認してください。
5.コントローラーのモデルに応じて、ロボットコントローラーで適切な指示に従ってください。
6.ロボット接続ウィンドウで[切断]をダブルクリックしてドライバーを強制的に停止してから、[接続]をもう一度選択して新しい接続を試みます。
注意:これらの操作の一部を実行するには、Windowsの管理者権限が必要な場合があります。
Pingテスト
pingテストは、インターネットプロトコル(IP)ネットワーク上のロボットの到達可能性をテストします。
Windowsでpingテストを実行するには、次の手順に従います。
1.(Windowsキー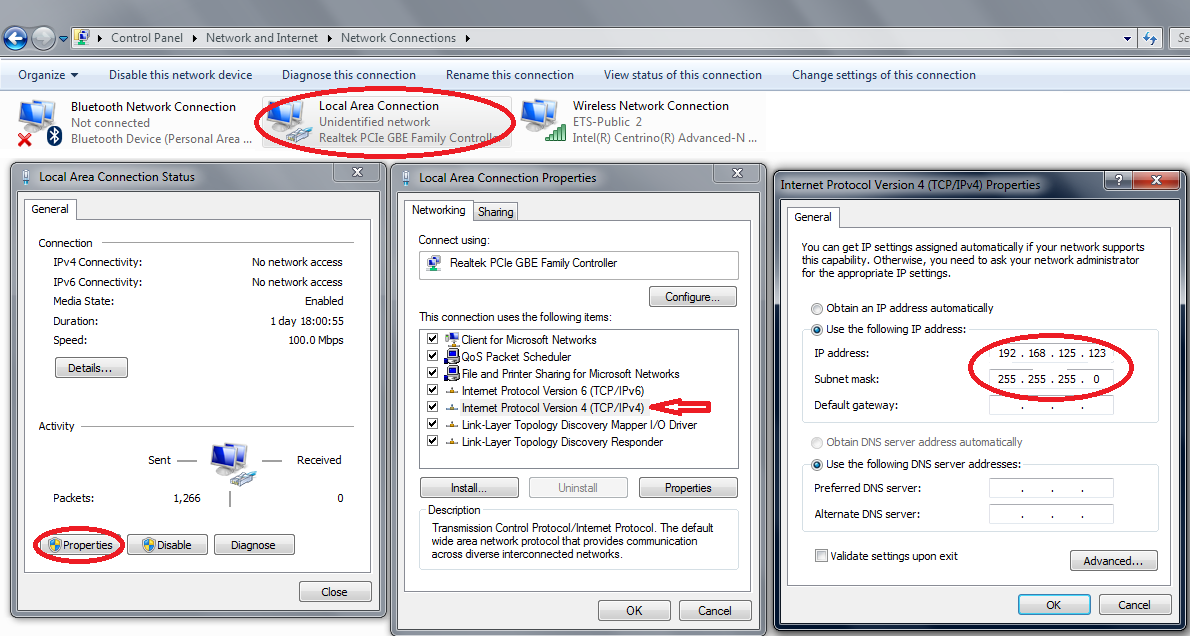
2.cmdと入力して[OK]を選択します
3.ping IPと入力します(IPはロボットのIPである必要があります)。例:
ping 192.168.125.2
信号損失が0%の画像に似た応答が表示されます。
通信がない場合は、ロボットとPCのIPが同じローカルエリアネットワーク(LAN)にあることを確認する必要があります。Windowsファイアウォールをオフにするか、通信を許可するルールを追加する必要がある場合があります。
静的IPを設定する
コンピューターのIPを変更するには、次の手順に従います。
1.Windowsスタート➔コントロールパネル➔ネットワークとインターネット➔ネットワーク接続を選択します
2.ローカルエリア接続カードをダブルクリックします
3.プロパティを選択します。
4.インターネットプロトコルバージョン4(TCP/IPv4)を選択します。
5.プロパティを選択します。
6.ロボットのIPに合わせてコンピューターのIPを入力し、サブネットマスクを入力します。