直線移動
「プログラム」➔「直線移動指示の追加」を選択して、新しい直線移動指示を追加します。または、ツールバーの対応するボタンを選択してください。
プログラム➔直線移動の指示を選択して、新しい直線移動の指示が追加できます。または、ツールバーにある同様のボタンを選択します。
指示を追加する前にターゲットを選択しない限り、移動指示とリンクされた新しいターゲットを作成します。そのターゲットを動かすと、ロボットの動きも変わります。
関節移動と直線移動は同じように動作する為、二つのタイプの間を簡単に切り替えることができます。
関節移動の指示同様に、これがプログラムに追加される最初の指示である場合、移動指示の前に2つ指示がさらに追加されます:参照座標系を選択と ツール座標系を選択。
重要:各プログラムの最初の動きは、関節ターゲットを使う関節移動の使用をお勧めします。これにより、しっかり最初から適切な構成を設定し、シミュレーションと同じように実際のロボットが動くことを確かめます。
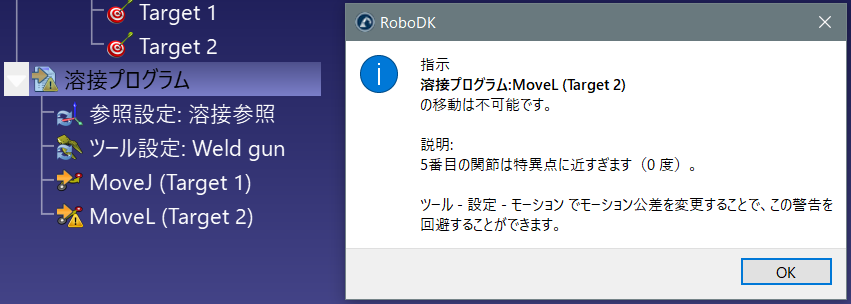
関節移動と違って直線移動は、ロボットの特異点と軸の限界に敏感です。例えば、ほとんどのロボットアームは、直線移動の途中で特異点を越えることはできません。次の画像は、5番目の関節が(0度の)特異点に近すぎることを示す例です。代わりに関節移動の使用を考えましょう。
直線移動が絶対に必要でない場合は、移動指示を右クリックして、関節移動指示に変更しましょう。
あるいは、特異点を回避する為に、ターゲット、TCP、または参照座標系の位置を変更する必要があります。


