ロボットプログラム
RoboDKは、産業用ロボットの応用プロジェクトを中心に開発されたシミュレーターです。これは、特定のロボットアームとロボットコントローラーの為にロボットプログラムをオフラインで作成、シミュレート、生成できることを意味します。つまりRoboDKは、オフラインプログラミング用のソフトウェアです。
ロボットプログラムを作成するには、ロボットを選択し、ロボットツールを読み込み、一つ以上のCADからパスへの機能を使用する必要があります。この機能を使用して、ターゲットの追加または特定のツールを使用してプログラムが作成できます(例えば、CNCプログラムをロボットプログラムに変換するなど)。
産業用ロボットを含む広範なライブラリが利用可能です。産業用ロボットは、軸の制限、動作方向、軸のリンクを含めて販売者固有のコントローラーと同じ動作をするようにRoboDKでモデル化されています。
この項目では、RoboDKグラフィカルユーザーインターフェイス(GUI)を使用して、特定のロボットコントローラー用にロボットプログラムを作成、シミュレート、および生成する方法を示します。
オフラインプログラミング
オフラインプログラミング(またはOff-Lineプログラミング)とは、製造環境外でロボットをプログラミングすることです。オフラインプログラミングによって、製造現場のプログラミング(ティーチペンダントを使用したプログラミング)による生産のダウンタイムを無くす事ができます。
シミュレーションとオフラインプログラミングにより、製造セルを設置する前に、ロボットセルの複数のシナリオを検討できます。作業セルの設計でよくある間違いは、事前に予測できます。
オフラインプログラミングは、ロボットシステムの投資収益率を最大にする最良の方法であり、適切なシミュレーションツールが必要になります。新しいプログラムの採用にかかる時間が数週間から一日に短縮できるため、短期生産のロボット化が可能になります。
プログラムの作成
シミュレーションは、プログラムに一連の指示を追加することで出来上がります。各指示は、特定のコントローラー用のコードを表しますが、RoboDKのグラフィカルユーザーインターフェイス(GUI)を使用すれば、コードを書かずに一般的な方法でロボットプログラムが簡単に構築できます。
プログラムが生成される際に、ロボットコントローラー固有のコードが自動的に生成されます。RoboDKのグラフィカルユーザーインターフェイスを使用して新しい空のプログラムを作成するには:
1.プログラム➔
または、ツールバーにある同様のボタンを選択してください。
2.ツール➔アイテムの名前変更…(F2)を選択プログラムの名前が変更できます
この操作は空のプログラムを作成し、そのプログラムを右クリックまたはプログラムメニューから指示を選択すれば、新しい指示が追加できます。次の項目プログラムの指示は、指示の追加に関する詳細を提供します。
プログラムの指示
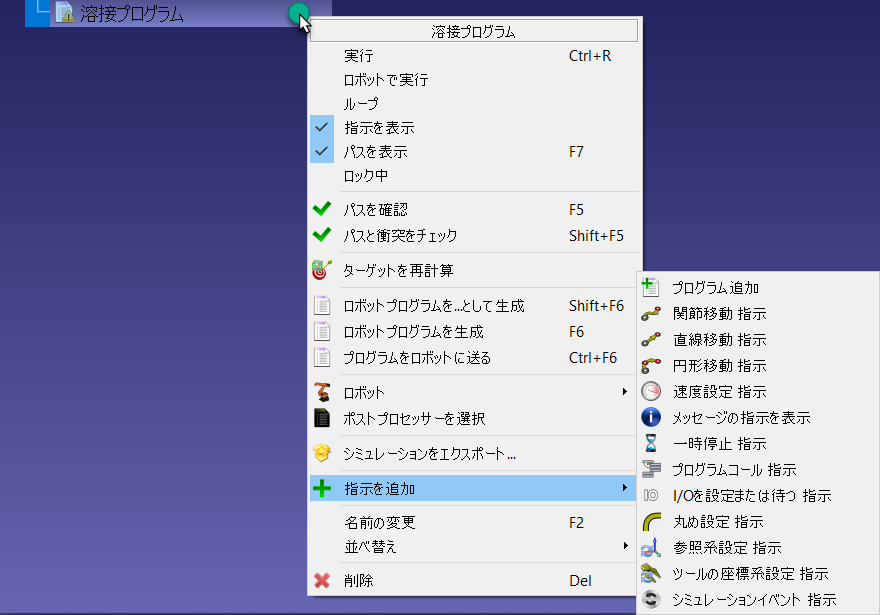
前の項目で示したように、プログラムを右クリックするかプログラムメニューから新しい指示が追加できます。
この項目では、ロボットのオフラインプログラミング用にRoboDKグラフィカルユーザーインターフェイスがサポートする指示について説明します。
関節移動
プログラム➔
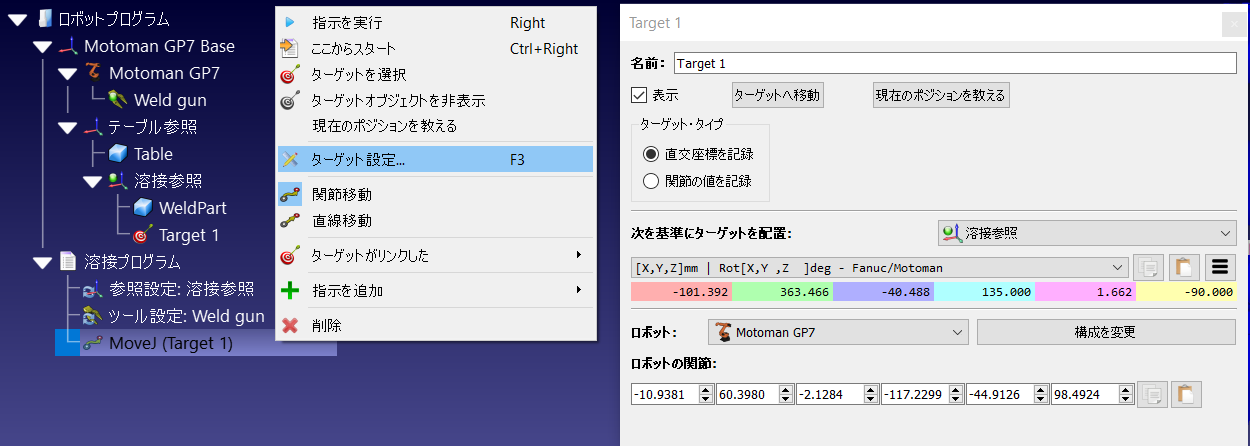
指示を追加する前にターゲットを選択しない限り、移動指示とリンクされた新しいターゲットを作成します。そのターゲットを動かすと、ロボットの動きも変わります。
これがプログラムに追加される最初の指示である場合、移動指示の前に2つ指示がさらに追加されます:参照座標系を選択とツール座標系を選択。これにより、プログラムが移動指示に到達した時、ロボットがこの新しいターゲットの作成に使用されたものと同じ参照座標系とツール座標系を使用していることを保証します。
直線移動
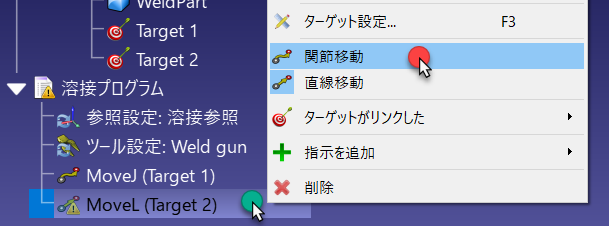
「プログラム」➔「直線移動指示の追加」を選択して、新しい直線移動指示を追加します。または、ツールバーの対応するボタンを選択してください。
プログラム➔直線移動の指示を選択して、新しい直線移動の指示が追加できます。または、ツールバーにある同様のボタンを選択します。
指示を追加する前にターゲットを選択しない限り、移動指示とリンクされた新しいターゲットを作成します。そのターゲットを動かすと、ロボットの動きも変わります。
関節移動と直線移動は同じように動作する為、二つのタイプの間を簡単に切り替えることができます。
関節移動の指示同様に、これがプログラムに追加される最初の指示である場合、移動指示の前に2つ指示がさらに追加されます:参照座標系を選択と ツール座標系を選択。
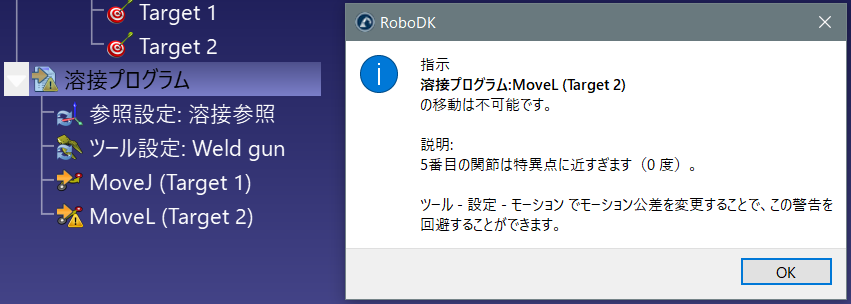
関節移動と違って直線移動は、ロボットの特異点と軸の限界に敏感です。例えば、ほとんどのロボットアームは、直線移動の途中で特異点を越えることはできません。次の画像は、5番目の関節が(0度の)特異点に近すぎることを示す例です。代わりに関節移動の使用を考えましょう。
直線移動が絶対に必要でない場合は、移動指示を右クリックして、関節移動指示に変更しましょう。
あるいは、特異点を回避する為に、ターゲット、TCP、または参照座標系の位置を変更する必要があります。
参照座標系を設定
特定の参照座標系を使用するには、「プログラム」➔ 
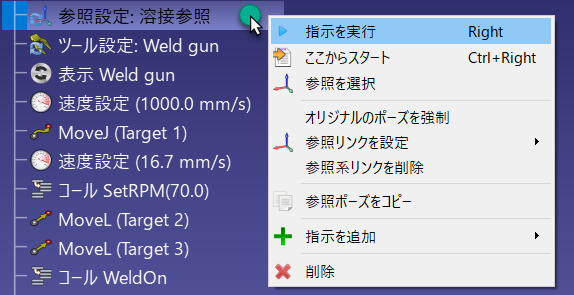
プログラム➔参照座標系を設定の指示を選択して、使用する参照座標系を設定します。これにより、後に続く移動指示の為に、コントローラーの参照座標系が更新され、シミュレーション用にRoboDKのロボットのアクティブ参照フレームが変更されます。つまりは、特定のターゲット(直交座標ターゲット)への移動指示は、最後に設定した参照座標系を基準に移動します。
参照座標系の変数はロボットのブランドによって、作業オブジェクト(ABBロボット)、UFRAME(ファナックロボット)、FRAME(モートマンロボット)、または $BASE(KUKAロボット)と呼ばれます。
ツール座標系を設定
特定のツール座標系(TCP)を使用するには、「プログラム」➔ 
プログラム➔ツール座標系設定指示を選択して、使用するツール座標系(TCP)を設定します。これにより、後に続く移動指示の為に、プログラムで指定されたツール座標系が更新され、RoboDKのロボットのアクティブツール座標系がシミュレーション用に変更されます。つまりは、特定のターゲット(直交座標ターゲット)への移動指示は、最後に設定したツール座標系を基準に行われます。
ツール座標系の変数はロボットのブランドによって、ToolData(ABBロボット)、UTOOL(ファナックロボット)、TOOL(モートマンロボット)、または $TOOL(KUKAロボット)と呼ばれます。
円形移動
「プログラム」➔「円運動指示の移動」を選択して、新しい円運動指示を追加します。または、ツールバーの対応するボタンを選択してください。
プログラム➔円形移動の指示を選択して、新しい円運動の指示が追加できます。または、ツールバーにある対応するボタンを選択します。
指示を追加する前にターゲットが2つ選択されていない限り、移動指示は新しいターゲットを作成しません。次の画像が示すように、ターゲットを2つ追加し、それらを円形移動の指示にリンクする必要があります。
円形のパスは、ロボットの現在地から始まり、指定された円状の一番目の点(ターゲットリンク1)を通過し、終点(ターゲットリンク2)で終了する円弧です。
速度を設定
「プログラム」➔
プログラム➔速度指示の設定を選択して、速度や加速度を変更する新しい指示を追加します。関節空間と直交座標空間で速度と加速度を指定することができます。
プログラム内で特定の速度や加速度を課す為、対応するチェックボックスを有効にしてください。ロボットの速度は、この指示が実行された瞬間から適用されます。
ロボットの速度は、ロボットパラメータメニューでも変更できます。ロボットをダブルクリックして、パラメータを選択してください。
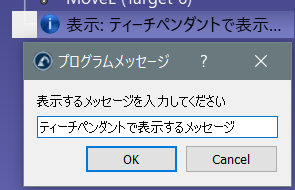
メッセージを表示
プログラム➔
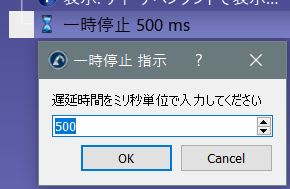
一時停止
プログラム➔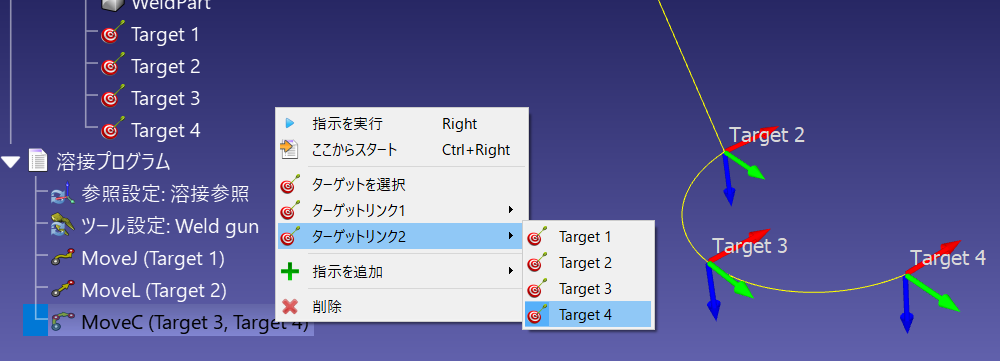
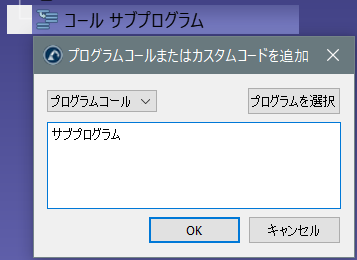
プログラムコール
プログラム➔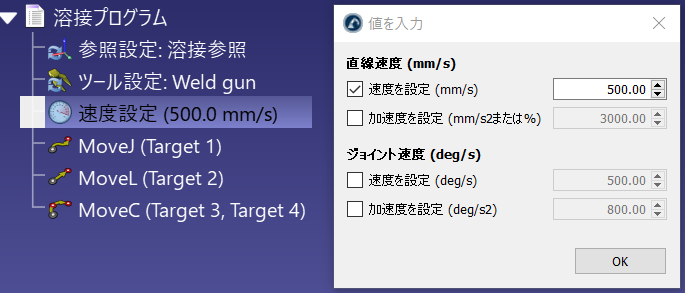
デフォルトでは、特定のプログラムへのブロッキングコールですが、コードを挿入に切り替える事により、その指示の位置に固有なコードを入力することができます。これは、特定の場面および特定のコントローラーに役立つ場合があります。
プログラムコールからスレッド開始に切り替えると、サブプログラムへの非ブロッキングコールをします。この場合、コントローラーが新しいスレッドを開始します。この設定は、特定のコントローラーのみで使用でき、特定の操作でのみに機能します。
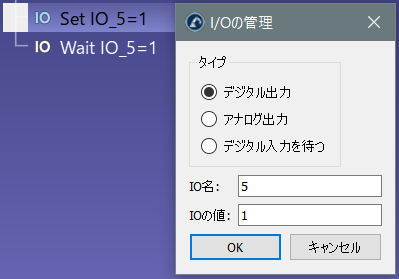
IOを設定/待つ
「プログラム」➔
IO名は数値または名付けられた変数であれば、テキスト値にすることもできます。IO値は、数値(Falseの場合は0、Trueの場合は1)または名付けられた状態の場合はテキスト値です。
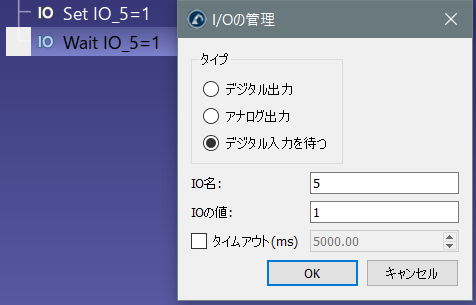
特定の入力が特定の値に変化するまでプログラムの実行を停止するには、デジタル入力を待つに設定します。さらに、ほとんどのロボットコントローラーは、待ち時間が特定の値を超えた場合にエラーを発生させるタイムアウト遅延をサポートしています。この機能を有効にするには、タイムアウト(ms)設定をチェックしてください。
シミュレートされたデジタル入力と出力を変更すると、新しいプロジェクト変数が作成されます。これらの変数の状態を確認するには、プロジェクトを右クリックして、プロジェクトパラメータを選択します。APIを通してこれらの変数を読み取りまたは変更することもできます。
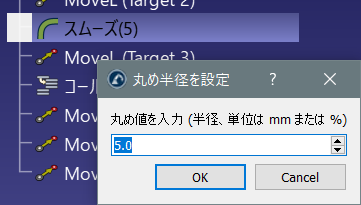
丸め値を設定
プログラム➔
丸めの指示がない場合、ロボットは各動作の終了時に速度が0に到達します(次の動作が前の動作に対して接線方向にある場合を除く)。これにより、高い加速と迅速な速度の変更を引き起こし、各動作の最高の精度が保証されます。
この値は、ブレンド半径(ユニバーサルロボット)、ゾーンデータ(ABBロボット)、CNT / FINE(ファナックロボット)、コーナリング(メカデミックロボット)または$APO.CDIS/$APO.CPTP/アドバンス(KUKAロボット)とも呼ばれます。
一部のコントローラーでは、この値をパーセンテージで設定する必要があります。たとえば、ファナックのコントローラーでCNT5コマンドを指定したい場合は、値5を入力してください。
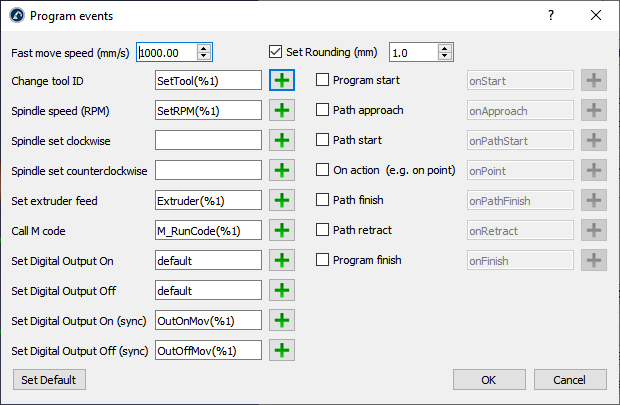
ロボット加工、3Dプリント、または曲線/点追従用のプログラムを生成する場合は、「プログラムイベント」ウィンドウで丸めパラメータを指定することもできます。
シミュレーションイベント
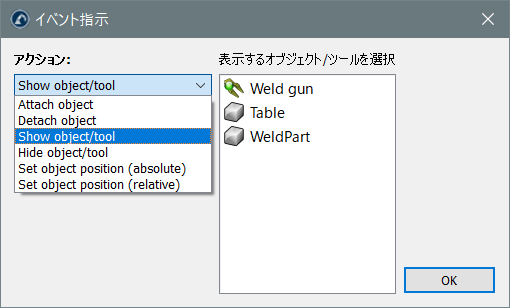
シミュレーションイベント指示を使用することで、シミュレーション専用のイベントを作成することができます。シミュレーションイベントは、実際のロボットや生成されたロボットプログラムには影響を与えません。
プログラム➔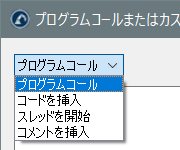
プログラムシミュレーションイベントの指示を選択して、カスタムシミュレーションイベントを追加します。このタイプの指示は、オブジェクトをグリッパーに取り付ける、テーブルに置く、フィーダーをシミュレートするためにオブジェクトを作成するなど、シミュレーション目的のみで特定のイベントを発生させます。
●ユーザーインターフェイスを使用して、以下のアクションをシミュレーションイベントとして実行できます:
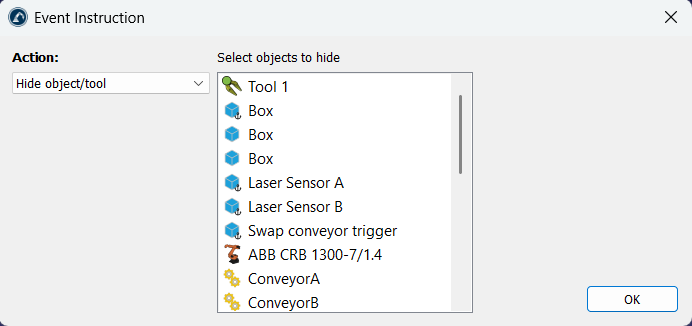
●オブジェクトまたはツールを表示または非表示にする
3.コンベアを移動する。
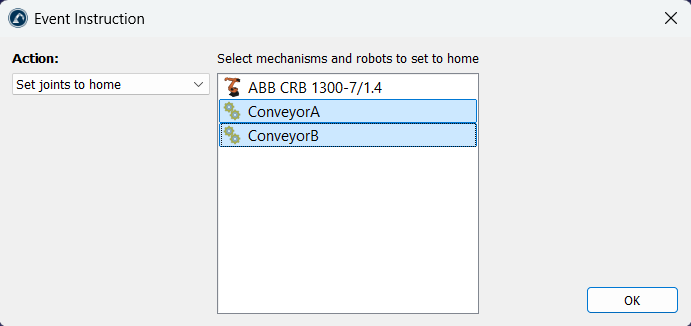
4.ロボットの関節をホーム位置に設定します。
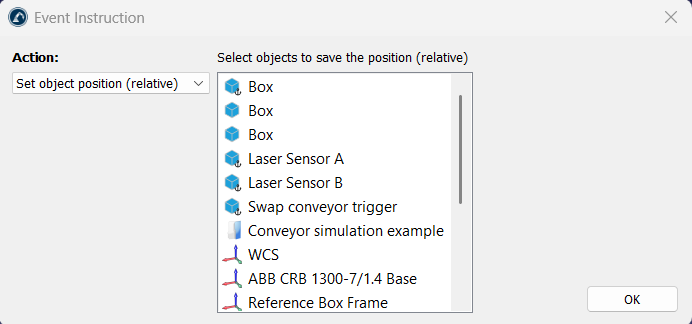
5.1つ以上のオブジェクトまたは参照座標系の相対位置を設定します。
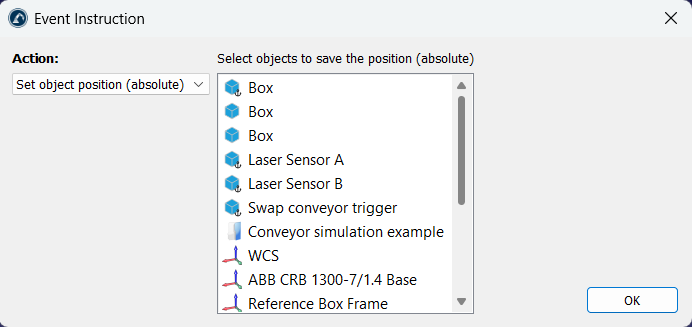
6.1つ以上のオブジェクトまたは参照座標系の絶対位置を設定します。
●オブジェクトを工具から取り外し、座標系に置きます。
注:以下のイベントはRoboDKバージョン6以降で追加されたものであり、以前のバージョンのRoboDKでは利用できないか、互換性がありません:ロボットの関節をホーム位置に設定する、フィード、オブジェクトの削除、オブジェクトの待機(イベント7~10)。
7.オブジェクトを待機します。
8.オブジェクトを削除します。
適切なシミュレーションイベントを組み合わせることで、マテリアルハンドリング用のユーザーインターフェースを備えたシミュレーションを作成したり、シミュレーション内でオブジェクトをコンベア上で自由に移動させたりすることができます。
例えば、ロボットがオブジェクトを掴む為に特定の場所へ移動させてから、オブジェクトを取り付けるイベントによりロボットと一緒にそのオブジェクトを移動させる事ができます。次に、ロボットがオブジェクトを移動させた後に、オブジェクトを取り外すイベントでツールが持っているオブジェクトを残すことができます。
適切なシミュレーションイベントを組み合わせることで、ユーザーインターフェースを使用してマテリアルハンドリング用のシミュレーションを作成したり、シミュレーション内でオブジェクトをコンベアで自由に移動させたりすることができます。
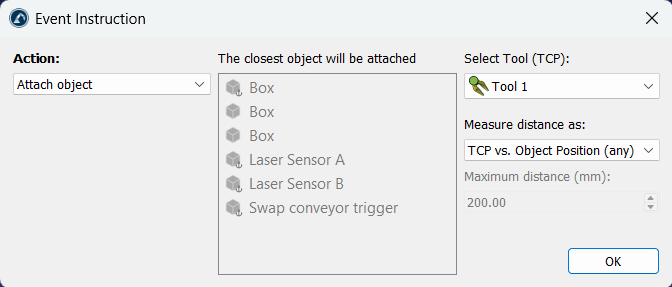
オブジェクトを取り付ける
オブジェクトを取り付けるシミュレーションイベントを使用すると、工具にオブジェクトを取り付けて、ピック動作をシミュレートできます。
工具にオブジェクトを取り付ける動作がトリガーされると、選択した工具に最も近いオブジェクトが取り付けられます。デフォルトでは200 mmの許容範囲が使用され、この距離より遠いオブジェクトは無視されます。
距離の許容範囲を指定しない場合は、グローバルなデフォルト値が使用されます(グローバルなデフォルト値は、Tools→Options内のMaximum distance to attach an object to a robot toolで変更できます)。また、デフォルトでは、TCPの位置からオブジェクトの参照点までの距離がチェックされます。あるいは、Check shortest distance between TCP and the object shapeを選択することで、TCPとオブジェクトの形状との間の距離を使用することもできます。
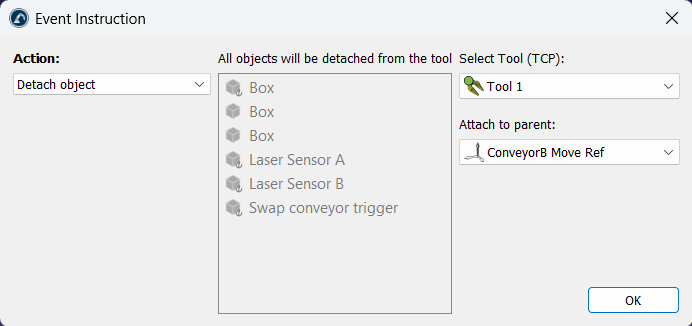
オブジェクトを取り外す
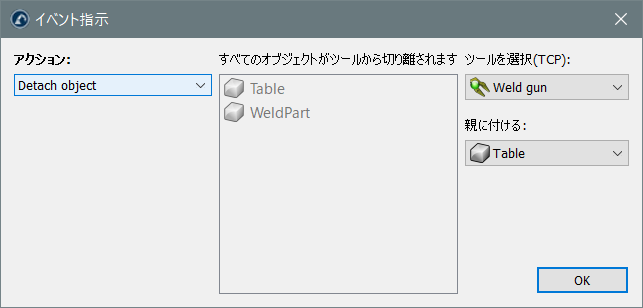
オブジェクトを取り外すシミュレーションイベントを使用すると、工具からオブジェクトを取り外し、別のオブジェクトまたは座標系に移すことができます。
オブジェクトを取り外す工具と、取り外した後にオブジェクトを取り付ける座標系またはオブジェクトを選択する必要があります。
オブジェクトを取り外すシミュレーションイベントを使用すると、ピックアンドプレイスアプリケーションにおける配置/リリース動作をシミュレートできます(取り付けイベントの逆の動作を実行します)。
例えば、ロボットが特定の位置に移動してオブジェクトをつかむ場合、オブジェクトを取り付けるイベントを設定して、そのオブジェクトをロボットと一緒に移動させることができます。その後、ロボットが移動を終え、つかんだオブジェクトを離す準備ができたら、オブジェクトを取り外すイベントをトリガーして、ロボット工具がつかんでいるオブジェクトを離すことができます。
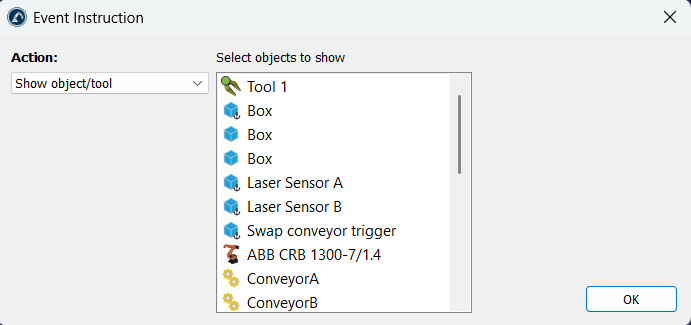
オブジェクトまたはツールを表示
オブジェクトまたはツールを表示するイベントを使用すると、シミュレーション環境内で1つ以上のオブジェクト、ツール、またはロボットを表示できます。
Ctrlキーを押しながら選択することで、複数の項目を選択できます。
オブジェクトまたはツールを非表示
オブジェクトまたはツールを非表示にするイベントを使用すると、シミュレーション内で1つ以上のオブジェクトまたはツールを非表示にできます。
Ctrlキーを押しながら選択することで、複数の項目を選択できます。
絶対位置を設定
Set object position (absolute)を使用すると、この動作がトリガーされたときに、選択したすべてのオブジェクトの位置を更新できます。各項目が取り付けられている親参照は変更されません。各オブジェクトの位置のみが更新されます。
Ctrlキーを押しながら選択することで、複数の項目を選択できます。OKを押すと、項目の現在の位置が記録されます。
相対位置を設定
Set object position (relative)を使用すると、この動作がトリガーされたときに、選択したすべてのオブジェクトの位置と親を更新できます。各項目が取り付けられている親参照も変更され、各オブジェクトの位置も更新されます。
Ctrlキーを押しながら選択することで、複数の項目を選択できます。OKを押すと、項目の現在の位置と、それが取り付けられている親項目が記録されます。
この指示と絶対位置の指示との違いは、この指示では各オブジェクトが取り付けられている親項目も更新される点です。
ロボットをホームポジションに設定
関節をホームに設定するイベントは、選択したロボットまたは機構を、定義された「ホーム」関節位置に即座に移動させます(この動作は時間経過に沿ってシミュレートされません)。
これは、シミュレーションをリセットし、コンベヤを開始位置に配置する必要がある場合に便利です。
Ctrlキーを押しながら選択することで、複数の項目を選択できます。
コンベア移動イベント
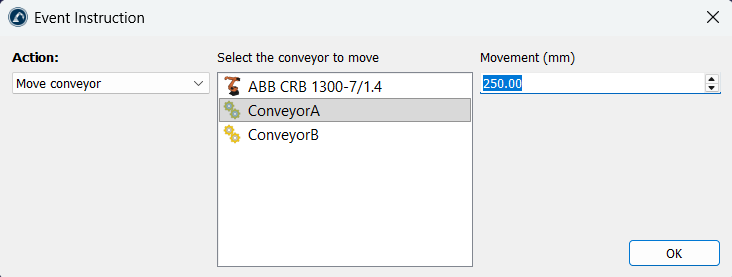
コンベア移動イベントは、コンベアを特定の距離だけ移動させることをシミュレートし、時間経過に沿った移動の効果をシミュレートします。
これは、コンベア上のオブジェクトが特定の距離を移動した後に処理を行うための特定の増分をシミュレートする必要がある場合に便利です。
オブジェクトを作成
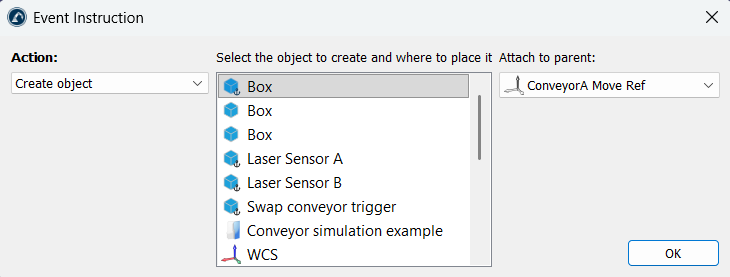
「オブジェクトを作成」指示を使用すると、シミュレーション環境内に新しいオブジェクトを作成することで、フィーダーをシミュレートできます。
作成するモデルオブジェクトと、項目を取り付ける親参照を選択する必要があります。
この動作は、コンベア上に新しいオブジェクトを作成する際に便利です。

オブジェクトを削除
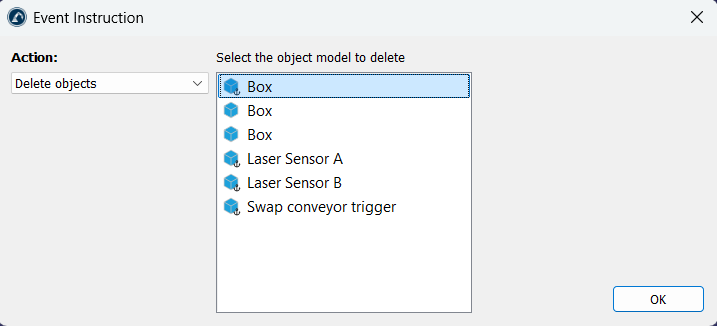
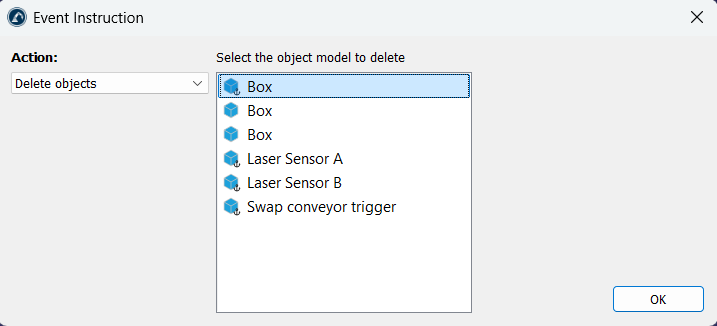
「オブジェクトを削除」指示は、シミュレーション環境からオブジェクトを削除します。
削除したいモデルオブジェクトを選択する必要があります。この動作がトリガーされると、同じオブジェクトの名前とジオメトリが一致するすべてのオブジェクトが削除されます。選択したモデルオブジェクト自体と、ロックされているオブジェクトは削除されません。
この指示は、シミュレーションが終了し、「オブジェクトを作成」指示によって多数のオブジェクトが作成された状態を整理するのに役立ちます。
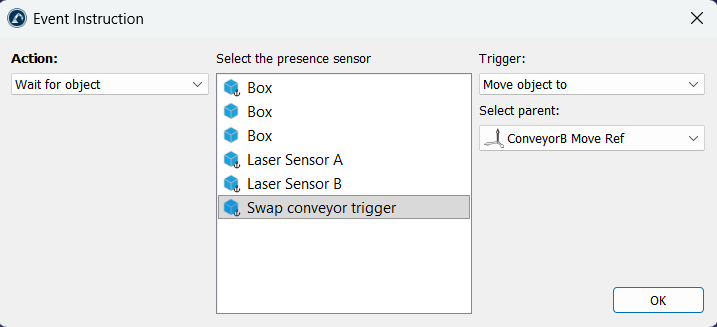
オブジェクトを待機
「オブジェクトを待機」指示は、オブジェクトが別のオブジェクトと接触するのを待ち、特定の動作をトリガーします。
このイベントは、オブジェクト間の接触に基づいて動作をトリガーしたい場合に便利です。この指示は通常、オブジェクトがセンサーに接触したときに特定の動作を実行するループで実行されるプログラム内に単独で配置されます。
オブジェクトがセンサーに接触したときに実行できる動作は次のとおりです:
1.ロボットを停止:停止させるロボットまたは機構を選択する必要があります。
2.オブジェクトを削除:オブジェクトはプロジェクトから削除されます。
3.オブジェクトを待機するのみ(例えば、ロボットにオブジェクトをピックさせるトリガーとして使用できます)。
4.オブジェクトを別の座標系に移動します。例えば、あるコンベアから別のコンベアへオブジェクトを取り付ける場合などです。
プログラムのシミュレート
または:
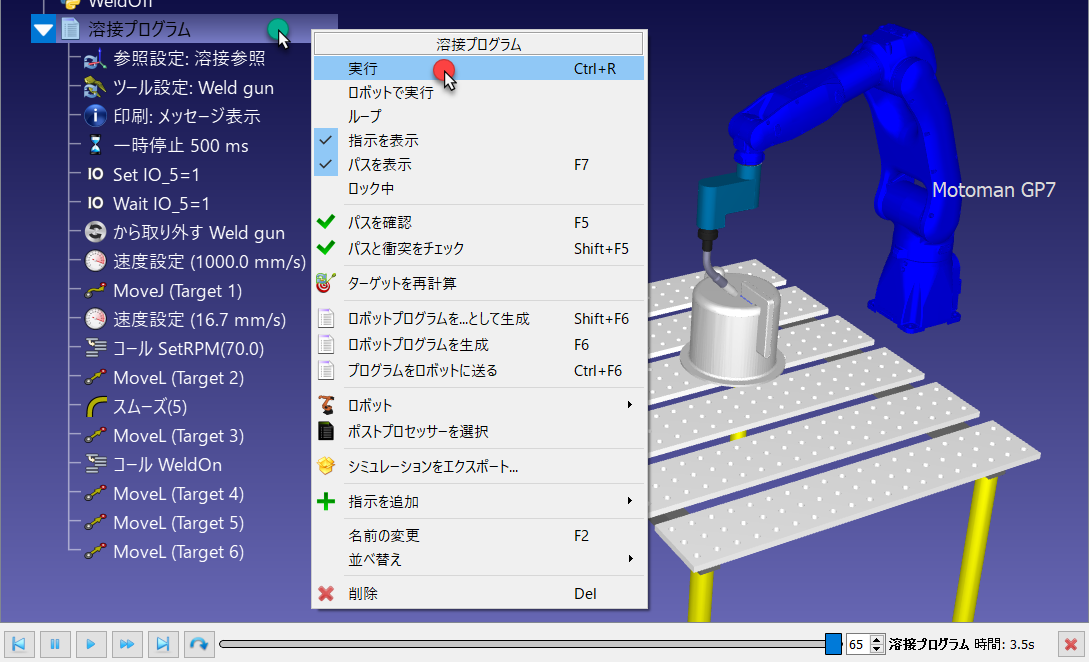
1.プログラムを右クリックして
2.実行を選択してください
プログラムをダブルクリックすると、シミュレーションバーが下部に表示されます。シミュレーションバーをスライドして、シミュレーションを前後に進めることができます。
RoboDKは、デフォルトでリアルタイムの5倍の速さでシミュレートします。つまりは、プログラムの実行時間が30秒であれば、30/5=6秒でシミュレートされます。高速化すると、速度の比率が100に増加します。通常および高速のシミュレーション速度は、ツール➔設定➔モーションメニューで変更できます。

プログラムの生成
ロボットにエクスポートする準備ができたプログラムがある場合、ロボットコントローラーに必要なプログラムファイルを生成できます。
1.ロボットプログラムを生成するには、次の手順に従ってください:
2.プログラム➔プログラムを生成(F6)を選択
注:1つ以上のプログラムを選択している状態で、「プログラム」➔「プログラムの生成」(F6) を選択すると、1つまたは複数のロボットプログラムを生成することもできます。
すると、テキストエディタにロボットプログラムが表示されます。
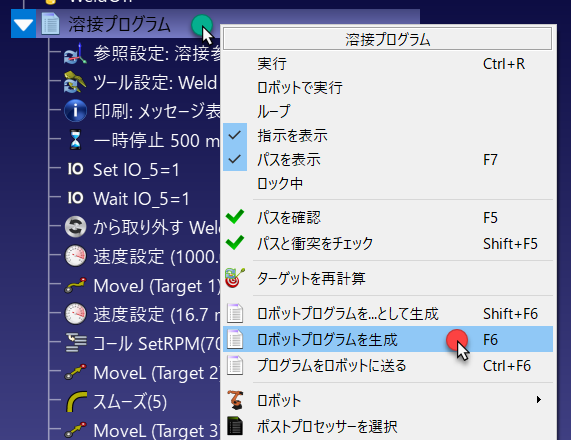
または、プログラムを右クリックして、ロボットプログラムを生成(F6)を選択する事も出来ます。
注:一部のロボットコントローラでは、生成されたプログラムと必要なサブプログラムを同じファイルに統合することが推奨されています。RoboDKではすでにこの処理が自動的に行われており、この機能をサポートするロボットコントローラ(例:ABB、ユニバーサルロボット、KUKAのコントローラなど)の場合、メインプログラムにサブプログラムが含まれていることが確認できるはずです。一方、この機能をサポートしていないロボット(例:ファナックや安川電機のコントローラなど)では、すべてのプログラムを正しく実行するために、複数のファイルを生成してロボットコントローラに転送する必要があります。一部のポストプロセッサでは、この動作を設定することができます。詳細な設定は、[ツール] ➔ [オプション] から [プログラム] タブを選択して確認できます。
ロボットプログラムは、デフォルトでは「ドキュメント」フォルダ(C:/Users/ユーザー名/Documents/ROBODK/Programs/)に保存されます。このフォルダを変更するには、[ツール]→[オプション]を選択し、[プログラム]タブを選択して、「ロボットプログラムフォルダ」のすぐ横にある[設定]をクリックします。
ロボットプログラムがテキストエディタに表示されます。注:1つ以上のプログラムを選択している場合、プログラムプログラムを生成(F6)を選択して、1つ以上のロボットプログラムを生成することもできます。ヒント:Ctrlキーを押し続けると複数のプログラムを同時に選択し、まとめて生成できます。ロボットプログラムはデフォルトでドキュメントフォルダ(C:/Users/Your Name/Documents/RoboDK/Programs/)に保存されます。このフォルダを変更するには、ツールオプションを選択し、プログラムタブを選択して、ロボットプログラムフォルダの横にある設定をクリックします。注:一部のロボットコントローラーでは、生成されたプログラムと必要なサブプログラムを同じプログラムファイルに統合することが推奨されます。RoboDKはこの点を自動的に処理するため、この機能をサポートするロボットコントローラー(例:ABB、ユニバーサルロボット、KUKAのコントローラー)では、メインプログラムにサブプログラムが含まれます。一方、この機能をサポートしないロボットでは、すべてのプログラムを正しく実行するために複数のファイルを生成してロボットコントローラーに転送する必要があります(例:ファナックやYaskawa/モートマンのコントローラー)。一部のポストプロセッサではこの動作を設定できます。その他の設定は、ツールオプションを選択し、プログラムタブで確認できます。また、プログラムを右クリックしてロボットプログラムとして生成…(Shift+F6)を選択すると、保存先を指定してプログラムを生成できます。
プログラムの転送
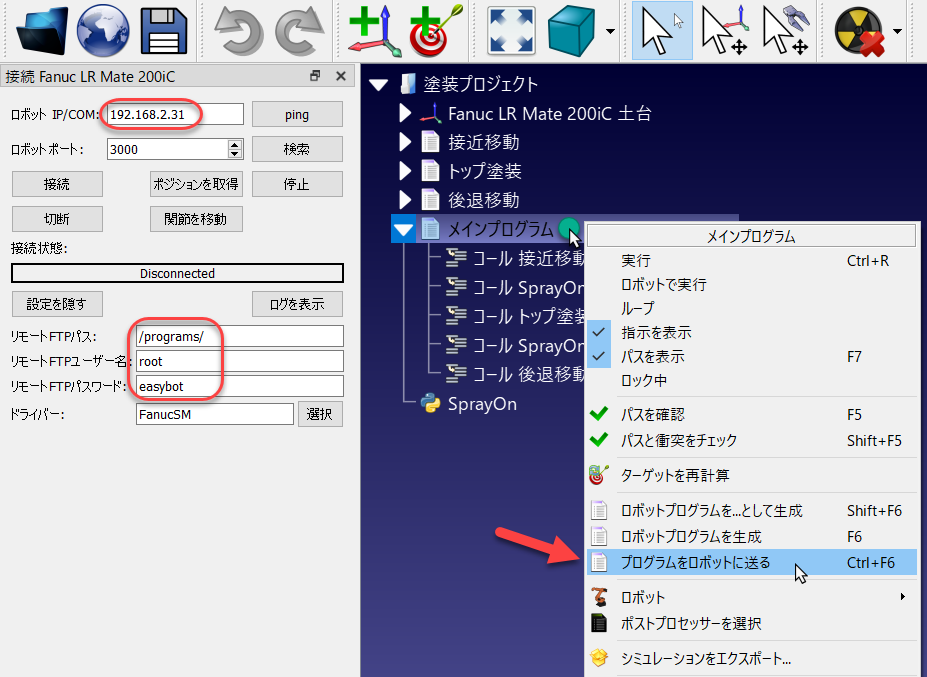
コンピュータから直接ロボットにプログラムを転送することが可能です。この設定は通常、FTPプロトコルまたはその他の固有のプロトコル(ソケットメッセージングやシリアル接続など)を介してプログラムをロボットに送信します。まずは、ロボット接続メニューでロボットのIPおよびFTP設定を入力する必要があります。
1.ロボットを右クリック
2.ロボットに接続…を選択してください。ウィンドウが左側に表示されます。
3.ロボットIPを入力してください
4.その他の設定を選択してFTP設定とFTP資格情報が入力できます(必要な場合)
ネットワーク設定が提供され、ロボットがしっかりと接続されたら、次の手順に従って、プログラムをRoboDKから直接ロボットに転送できます:
1.転送するプログラムを右クリック
2.プログラムをロボットに送信(Ctrl+F6)を選択します
ポップアップウィンドウでステータス(成功または失敗)が表示されます。
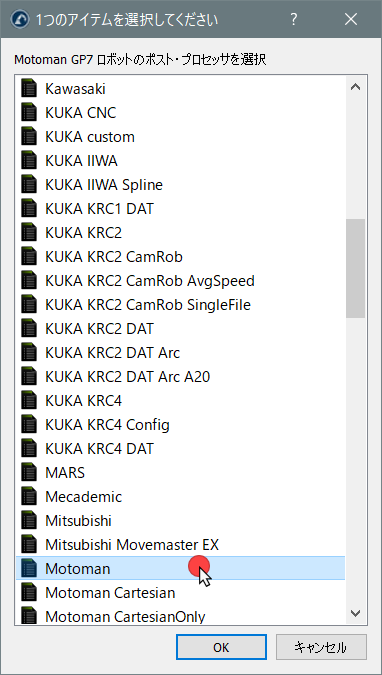
ポストプロセッサの選択
RoboDKシミュレーションから特定のロボットプログラムへの変換は、ポストプロセッサを使って行います。ポストプロセッサは、特定のロボットに対してロボットプログラムの生成方法を定義します。各ロボットには、デフォルトでRoboDKの特定/デフォルトのポストプロセッサがあります。
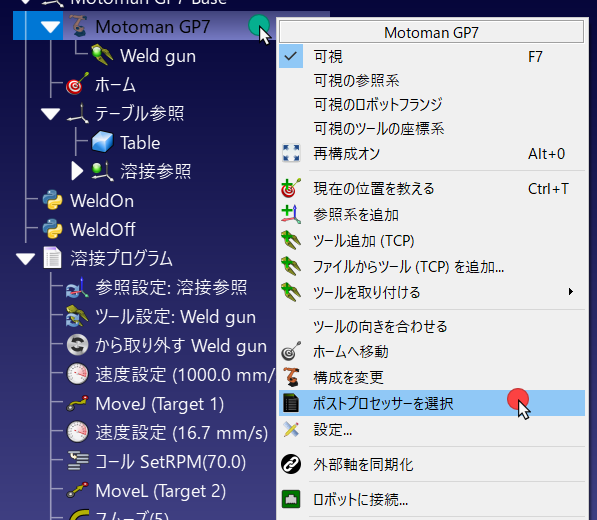
ロボットの為に特定のポストプロセッサを選択するには:
1.ロボットまたはプログラムを右クリックしてください
2.「ポストプロセッサの選択」を選択します
3.一覧からポストプロセッサを選択します
4.OKを選択します
これで変更が適用され、プログラムを再度生成してから結果が確認できます。
RoboDKのポストプロセッサは、特定の要件に合わせてロボットプログラムを生成する完全な柔軟性を提供します。RoboDKは、ほとんどのロボットブランドに合わせてポストプロセッサを提供します。ポストプロセッサは簡単に作成または編集できます。ポストプロセッサ専用の項目でポストプロセッサに関する詳細情報があります。
プログラム生成設定
ロボット用のプログラムを生成する方法をカスタマイズできます。
プログラム生成設定を確認するには、次の手順に従います:
1.Tools→Optionsを選択します。
2.Programタブを選択します。
このメニューでは、次のようなプログラム生成をカスタマイズできます:
1.関節移動をより小さなステップに分割する。
2.直線移動をより小さなステップに分割する。
3.円形移動を小さな直線移動に変換する。
4.大きなロボットプログラムをサブプログラムに分割する。
5.ロボットプログラムを保存するデフォルトの場所を指定する。
6.ロボットプログラム用のデフォルトのテキストエディターを指定する。
円形移動を直線移動に変換
ロボット用のプログラムを生成する際、円形移動を小さな直線移動に簡単に変換できます。これは、コントローラーが円弧移動に対応していない場合に便利です。
円弧を小さな直線移動として生成するには、次の手順に従います:
1.Tools→Optionsを選択します。
2.Programタブを選択します。
3.Avoid arcsを選択します。
4.円弧に沿った直線移動のサイズを定義するMaximum arc size (mm)を指定します。
大きなロボットプログラムの分割
大きなロボットプログラムは、ロボットコントローラーの制限を超える可能性があります。コントローラーの制限は、ファイルサイズまたはプログラムごとの行数です。例えば、ロボット加工や3Dプリント用に作成されたロボットプログラムは、数千行のコードになる場合があります。その場合、そのような長いプログラムは、サブプログラムを実行する一つのメインプログラムを含む、より小さなサブプログラムに分割することをお勧めします。
この場合、このような長いプログラムは、サブプログラムを実行するメインプログラムを含め、より小さなサブプログラムに分割した方がよいでしょう。
以下の手順を辿って、長いプログラムを自動的に分割します:
1.ツール➔設定➔プログラムを選択
2.プログラムごとの最大行数を制限をチェックして、ファイルごとに生成されるプログラムの最大行数を指定してください。
サブプログラムのインライン化
サブプログラムを呼び出すプログラムを生成すると、RoboDKはそのサブプログラムを呼び出す指示を自動的に作成します。一方で、プログラムの出力をカスタマイズして、サブプログラムをメインプログラムに直接インライン化し、プログラム呼び出しを防ぐこともできます。
サブプログラムをインライン化してオフラインプログラムの呼び出しを回避するには、次の手順に従います:
1.Tools→Optionsを選択します。
2.Programタブを選択します。
3.Inline subprogramsオプションをオンにします。
以降、サブプログラムを含むプログラムを生成すると、これらのサブプログラムの内容が最初の/メインのプログラムに直接反映されるようになります。
ポストプロセッサとドライバーの違い
ポストプロセッサとロボットドライバーは、ロボットを動かすために異なる方法を使用します。ポストプロセッサはオフラインでプログラムを生成できるのに対し、ドライバーはロボットとのリアルタイム通信を可能にします。
ポストプロセッサは、オフラインプログラミングに使用され、RoboDKのロボットプログラムを、関連するロボットコントローラーのネイティブなプログラミング言語に変換する役割を担います。例えば、ABBポストプロセッサはIRC5コントローラー用に.modファイルを生成します。ポストプロセッサには、多くの場合FTPによるロボットコントローラーへのプログラムのアップロードも含まれます。プログラムの次の機能はポストプロセッサによって処理されます:
1.Generate Robot Program
2.ロボットプログラムを…として生成
3.プログラムをロボットに送信する
4.Start on Robot(ドライバーと組み合わせた場合)
ロボットドライバーを使用すると、RoboDKを介してコンピューターからロボットをリモート制御できます。これにより、RoboDKからロボットコントローラーへプログラムの指示をリアルタイムで実行できます。これには、コントローラー上のリモートプログラムを呼び出す機能も含まれます。例えば、ABBドライバーはソケット通信を介して動作コマンドを送信します。次の機能はドライバーによって処理されます:
1.Run on Robotオプションを有効にし、ダブルクリックしてドライバーを使用しロボット上でプログラムを実行します。
2.Start on Robot(ポストプロセッサと組み合わせた場合)