オフライン設定
RoboDKで実際のセットアップ(オフラインセットアップ)の仮想環境を構築して、テスト用のパスと位置を準備することをお勧めします。これは、ロボットとトラッカーを用意する前に、RoboDKがインストールされたコンピューターだけで実行できます。RoboDKキャリブレーションとパス検証のセットアップ例は、次のフォルダーからダウンロードできます。
https://robodk.com/stations#filter?feature=calibration-project.
RoboDKには、ISO9283標準で規定されている構成と推奨パスを生成するユーティリティがあります。このユーティリティを使用するには:
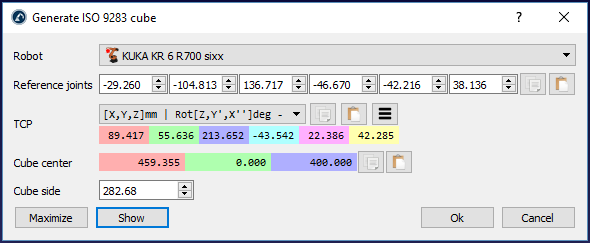
1.ユーティリティ➔ISO 9283キューブを作成する(ターゲットとパス)
2.参照ジョイントを入力します(工具がトラッカーに面するロボットの位置)
3.キューブの位置とサイズを調整する
4.[OK]を選択します
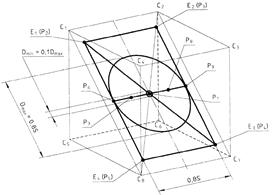
これにより、ISO標準で記述された5つのターゲットと、パスの精度テストに推奨されるパスが作成されます。これらのターゲットとパスは、ロボットの前にあるキューブの中に残ります。キューブの一辺の長さを設定できるほか、中心(ターゲット“ISO p1”)と、パスの向きを定義する参照ジョイントを移動することもできます。キューブのサイズを最大化して、ロボットのワークスペースに収まる最大のキューブを見つけることもできます。
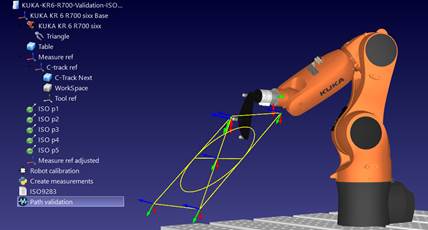
ロボットのキャリブレーションとロボットの検証オプションを備えたサンプルプロジェクトを次の図に示します。