ポストプロセッサ
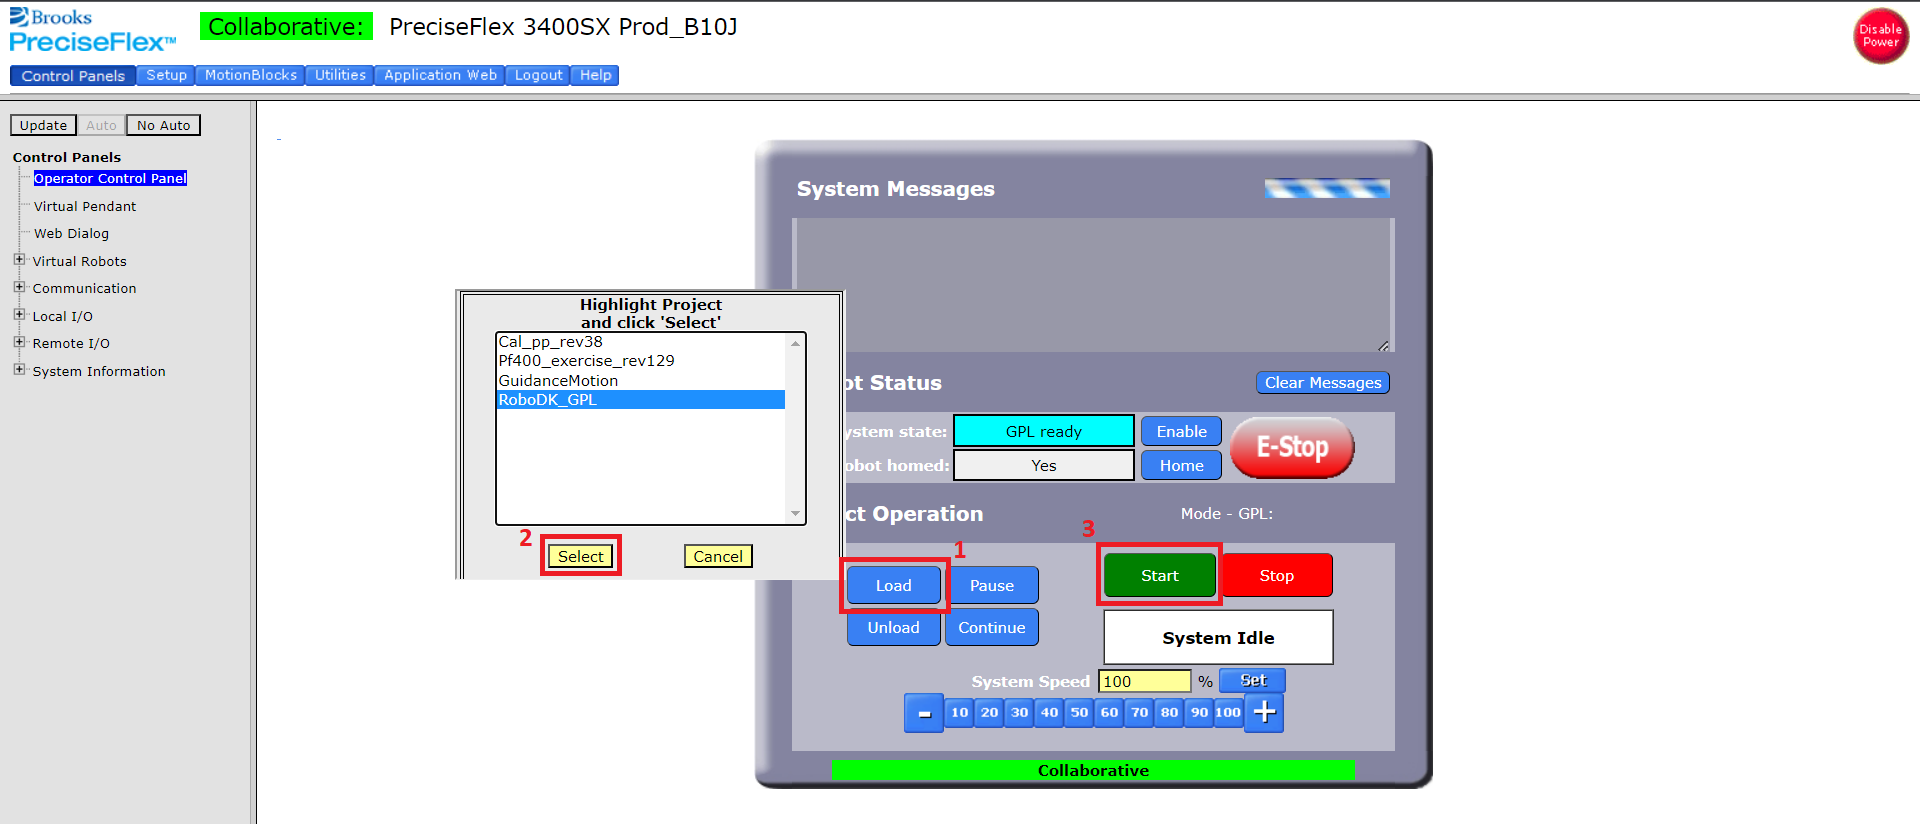
このセクションでは、Brooksロボットのプログラム生成に関するいくつかのヒントを説明します。
ツール・センター・ポイント(TCP)
RoboDKの工具中心点(TCP)とロボットのコントローラで定義された工具中心点(TCP)が一致している必要があります。グリッパー機構を使用している場合は、“Add Tool (TCP)”を使用して、予想される位置にTCPを追加する必要があります。新しい工具のTCPは、グリッパー機構のTCPと一致する必要があります。Brooks PreciseFlexロボットの工具中心点(TCP)に関連する情報は、ウェブインターフェイスにアクセスして以下の手順で確認できます:
1.管理者
2.セットアップ - パラメータデータベース
3.ロボット
4.ジョイント/カルテジアン制御
5.動的パラメータ
6.データID 16051
グリッパー
ポストプロセッサと互換性のあるグリッパー命令を適切に定義する方法については、前のセクション「グリッパーシミュレーション」を参照してください。この方法は、グリッパーの軸の予期せぬ動きを避けるために、GPLプロジェクト内の位置を適切に定義します。
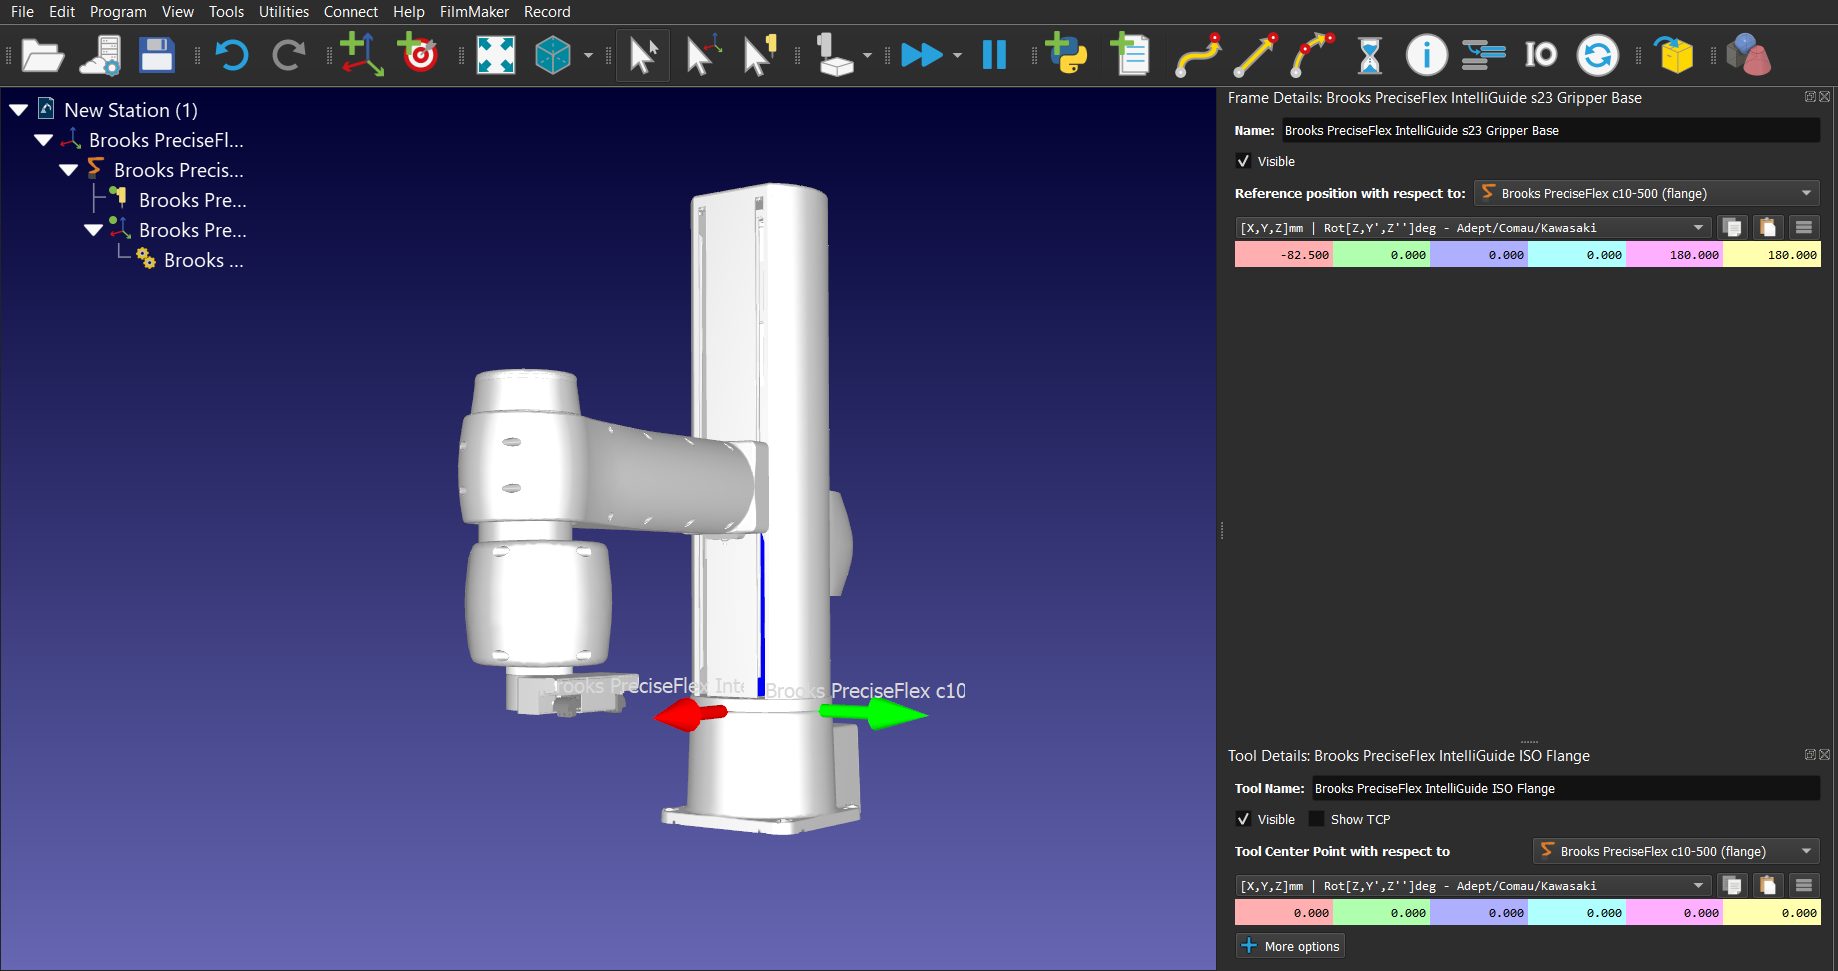
Brooks PreciseFlex DD 4軸およびc10ロボットに関しては、可視化を行うために、Robot Libraryで提供されているIntelliGuide ISOフランジをロボットに追加する必要があります(DD 4軸ロボットの場合、IntelliGuide ISOフランジの形状を9mm上に移動させる必要があります)。
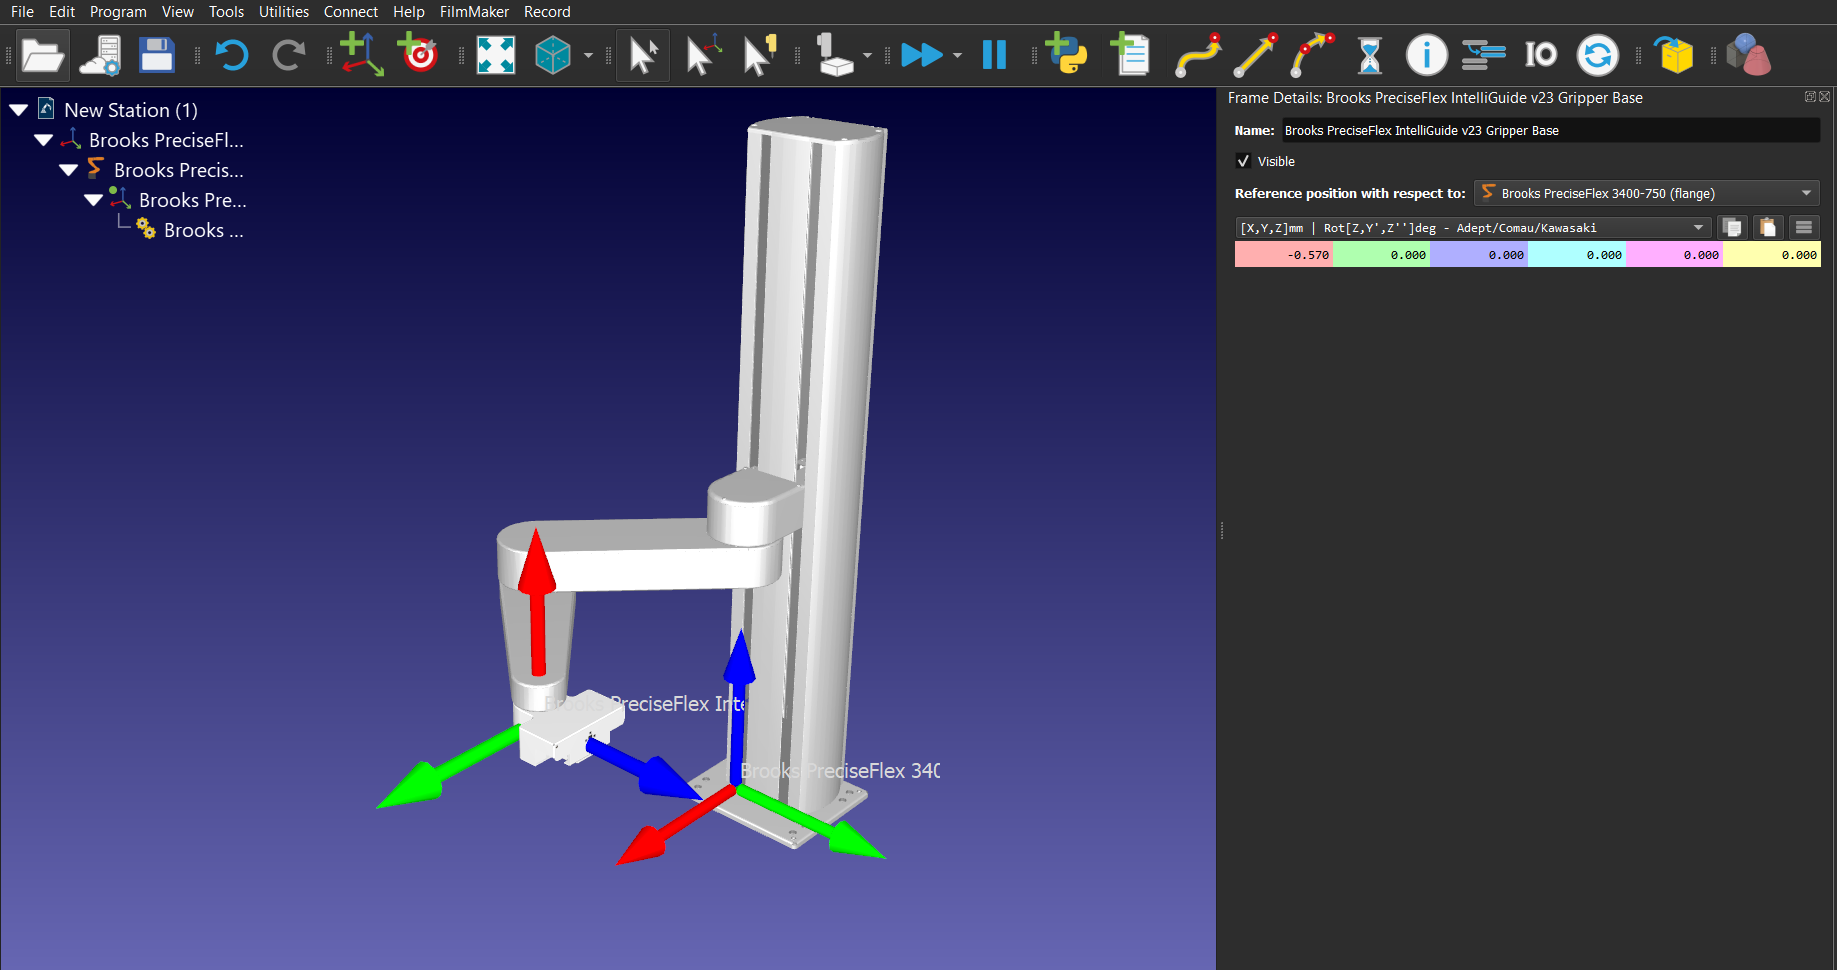
上記の各グリッパーのベース参照座標系は、それぞれ一意に定義されています。ロボットのフランジ参照座標系に対してグリッパーを適切に配置するには、以下の参照位置情報を使用する必要があります:
6.Brooks PreciseFlex IntelliGuide s60
7.Brooks PreciseFlex IntelliGuide s23D
8.Brooks PreciseFlex IntelliGuide v23
9.Brooks PreciseFlex IntelliGuide v60
1.Brooks PreciseFlex IntelliGuide s23
Brooks PreciseFlex IntelliGuide グリッパーには、以下の種類があります:
ラウンド
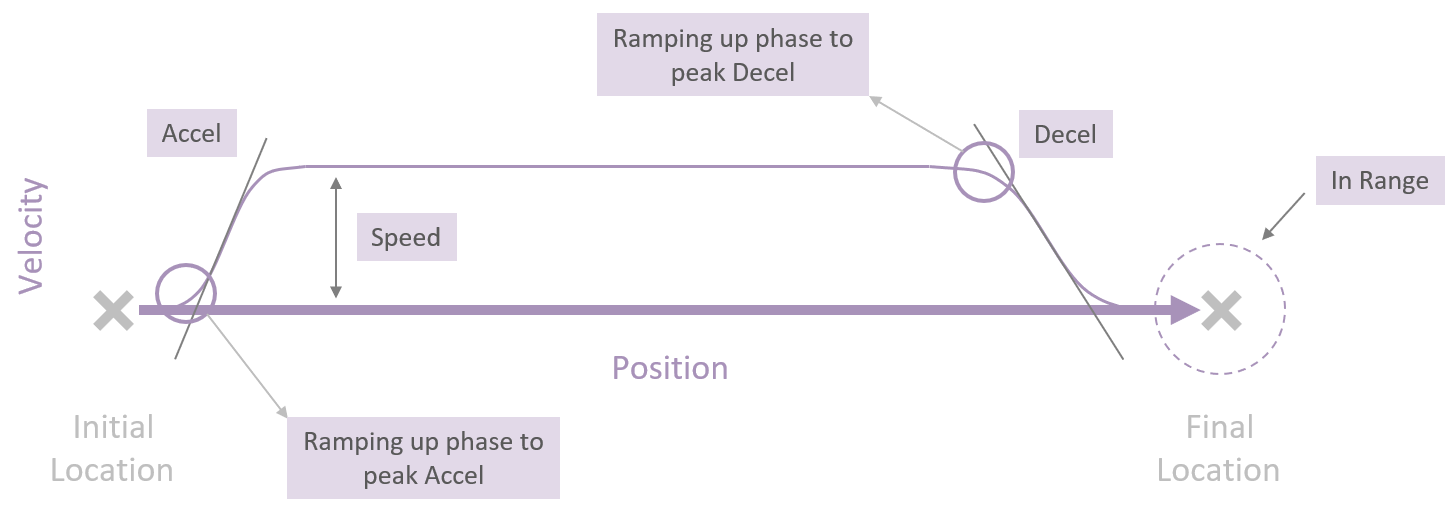
入力値が-1の場合、ロボットは動作の最後で停止し、厳しい位置誤差制約が適用されます(GPLコード:prof1.InRange = 100)。
入力値が0の場合、ロボットは動作の最後で停止しますが、小さな位置誤差制約が適用されます(GPLコード:prof1.InRange = 10)。
入力値が0より大きいと、ロボットは動作の終了時に停止せず、ブレンド動作が実行されます(GPLコード:prof1.InRange = -1)。
速度と加速度
Brooks PreciseFlexロボットの最大直線速度、最大角速度、最大関節速度/加速度に関する情報は、Web Interfaceにアクセスして以下の手順で確認できます:
1.管理者
2.セットアップ - パラメータデータベース
3.ロボット
4.ジョイント/直交座標制御
5.動的パラメータ
6.DataID 2700、2701、2702、2703
ユーザーは上記のDataIDの値を参照としてRoboDKの速度/加速度命令の入力を設定することができます。Preciseポストプロセッサはこれらの値を使用して、GPLプロファイルクラスが要求する各ロボットの最大速度/加速度に対するパーセンテージとして速度/加速度を計算します。
ポストプロセッサが使用するリミットを変更するには、使用している特定のロボットに応じてポストプロセッサを変更します。デフォルトでは、ポストプロセッサは PreciseFlex 400 と PreciseFlex 3400 ロボットのリミットを使用します。ポストプロセッサを変更するには、ドキュメントの https://robodk.com/doc/en/Post-Processors.html#PPEditor セクションを参照してください。
1 未満の入力値が直線加速度命令と角加速度命令で使用されている場合、これらの入力値は、ピーク加減速度までのランプアップの継続時間(秒)として使用されます(GPL コード:prof1.AccelRamp/prof1.DecelRamp = inputvalue)。
下の画像は、上に書いた概念と、コントローラーがどのようにロボットがたどるべき軌道を計画するかに関連する詳細な情報です。
ポーズ
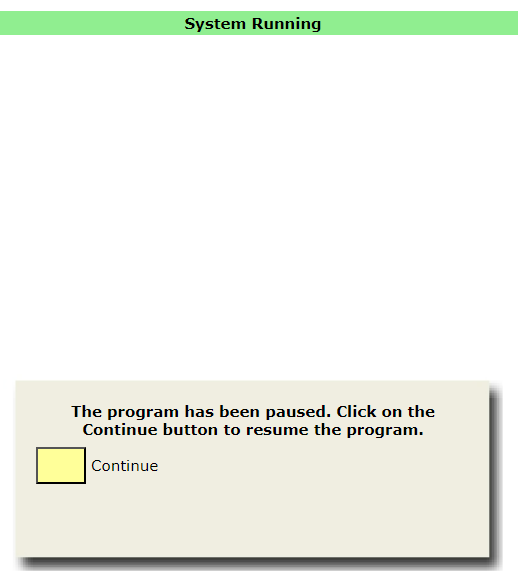
0より大きな入力値を設定すると、入力値で定義された時間だけプログラムを一時停止するGPLコマンドが生成されます。負の入力値を設定すると、Web Interfaceのオペレータコントロールパネルにポップアップダイアログボックスが表示され、ユーザがダイアログボックスの「Continue」ボタンをクリックするまでプログラムが一時停止します。ダイアログボックスを表示するには、オペレータコントロールパネルの「Dialog Active」ボタンをクリックする必要があります。