R obot
ロボットのバージョンによって異なる場合があるため、ロボットの寸法(リンクの長さやオフセットなど)が実際のロボットと正確に一致していることを確認する必要があります。以下の手順に従って、RoboDK ロボットの DH パラメータが実際の FAIRINO ロボットと一致しているかどうかを確認してください。
1.RoboDKでロボットパネルを開き、「パラメータ」をクリックしてください。
2.DHパラメータテーブル(リンク長a、オフセットd、および関節角度オフセットθ)を検査してください。
3.オフラインシミュレーションと実際のセル間で位置の不正確さが生じないよう、これらの値を公式の機械図面およびFAIRINOコントローラ設定に記載されているパラメータと比較してください。
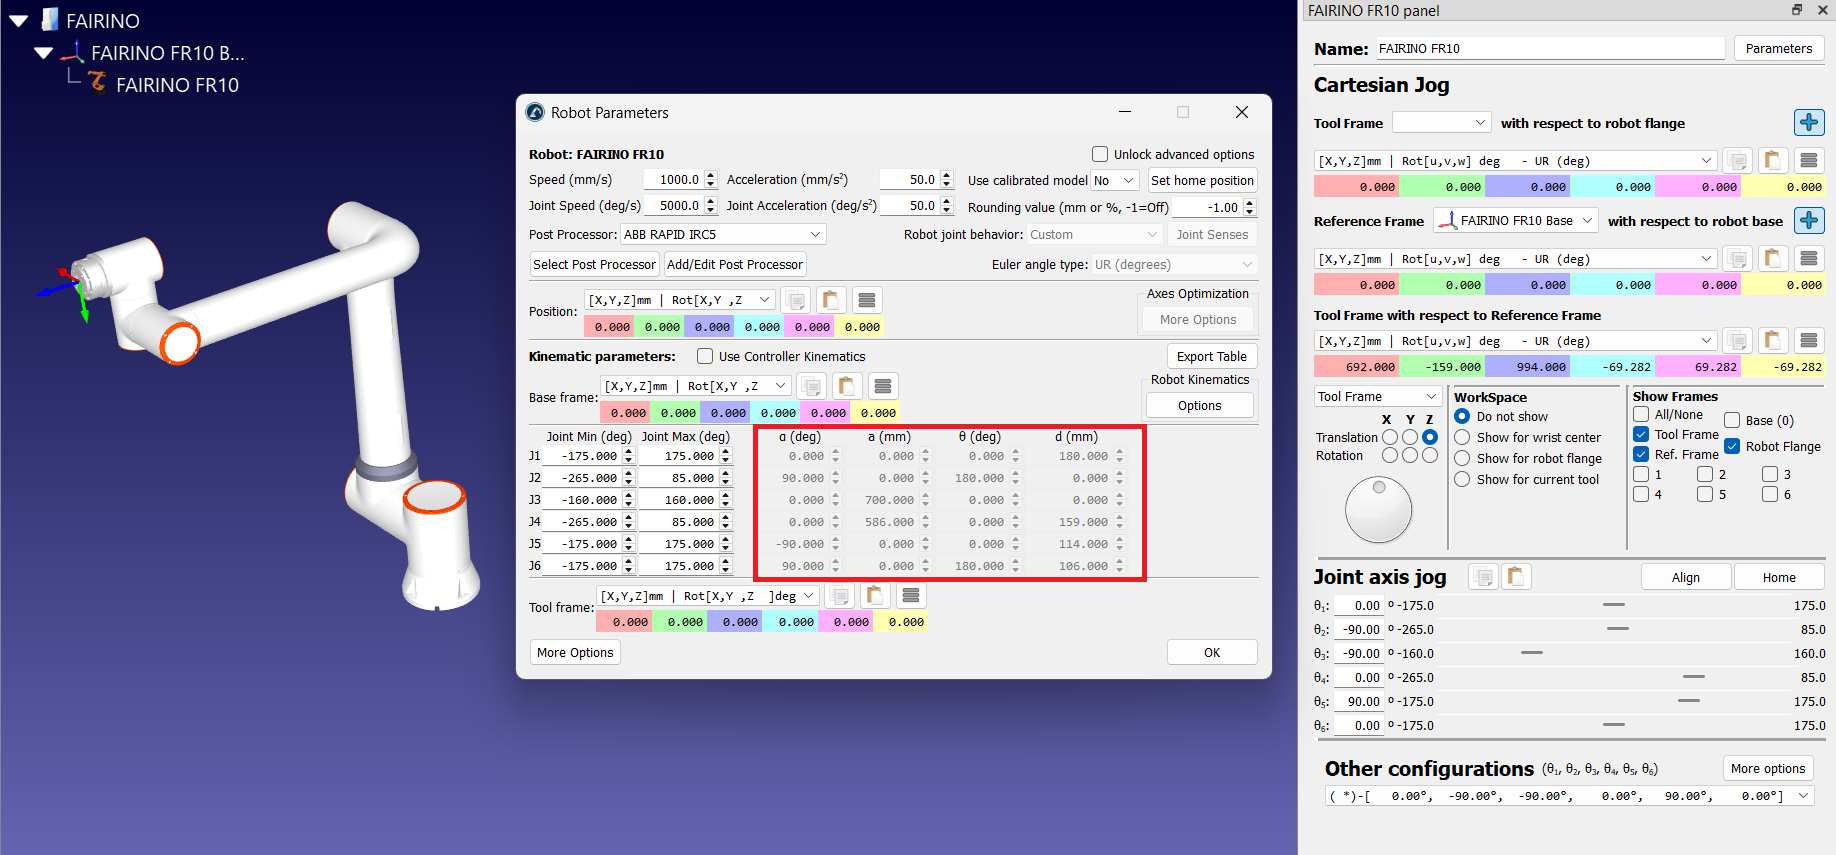
また、同様の関節値について、フランジ原点(ヌル工具とも呼ばれます)の直交座標を比較することもできます。これは比較を行う上での良い出発点となります。
ヒント:値が一致しない場合は、「ロボットパラメータ」ウィンドウで「詳細オプションのロックを解除」を選択して運動学パラメータを編集可能にし、ロボットの機械図面に基づいて修正してください。お使いの FAIRINO バリエーション用の最新ロボットモデルが必要な場合は、info@robodk.com までお問い合わせください。


