コントローラの運動学パラメータの更新
このセクションでは、RoboDKのキャリブレーションとパフォーマンスパッケージを使ってロボットをキャリブレーションした後、ロボットコントローラの運動学パラメータ(DHテーブル)を更新する方法について説明します。
コントローラの DH パラメータを変更すると、コントローラに手動で作成したすべてのプログラムに影響します。コントローラの工場出荷時の設定に戻す場合に備え、元の DH パラメータのコピーを保管してください。
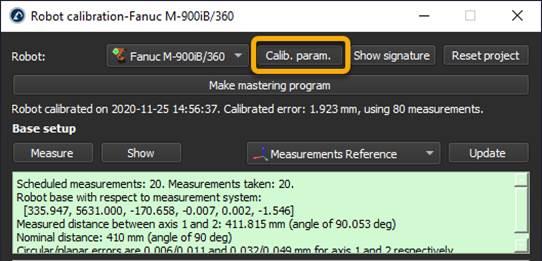
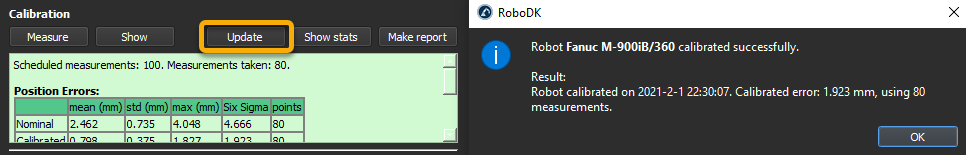
1.キャリブレーションウィンドウで、キャリブレーションパラメータを開きます。
2.Geometric simplified(簡略化ジオメトリック)を選択します。
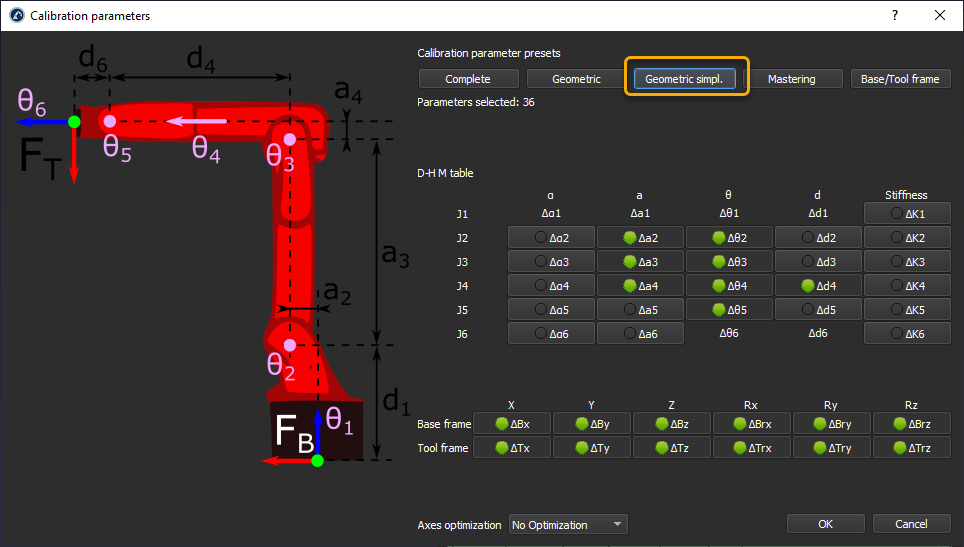
3.キャリブレーションシーケンスを実行するか、既存のシーケンスを更新します。
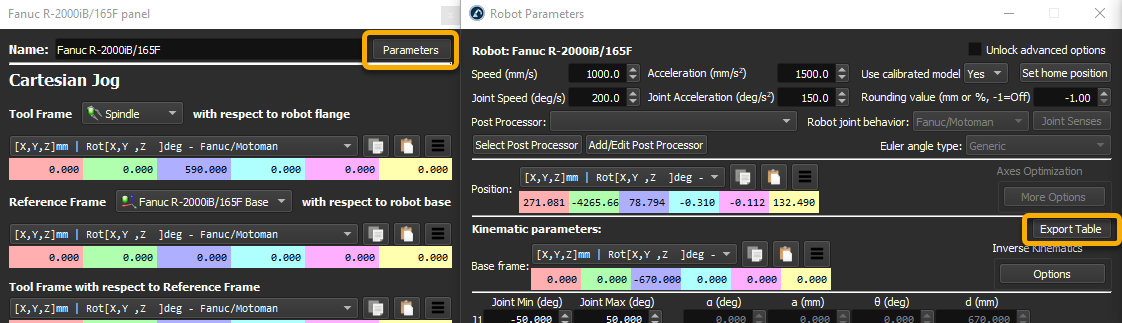
4.ロボットのキャリブレーション済みDHパラメータを取得します。RobotパネルでParametersを選択します。次にExport Tableを選択します。
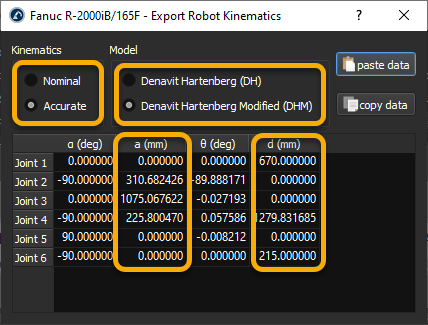
5.必ずAccurate kinematicsを使用してください。NominalはコントローラのデフォルトDHパラメータと比較するために使用できます。
6.コントローラのパラメータを変更するには、Denavit-Hartenberg Modifiedモデルを使用します。
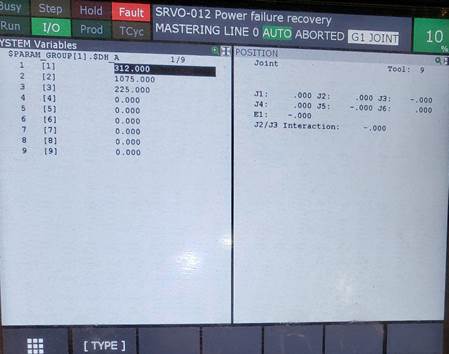
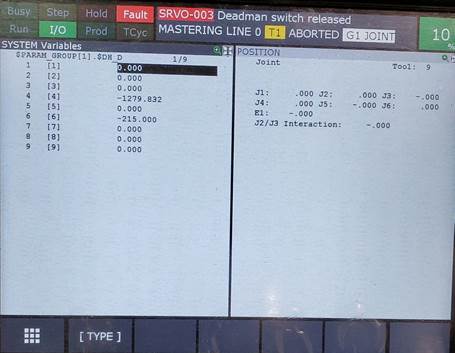
7.ロボットティーチペンダントで、システム変数→$PARAM_GROUP[1]を開きます。
8.$DH_A と $DH_D パラメータを見つけてください。
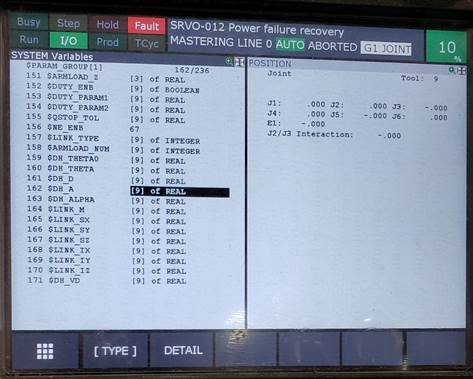
9.Export Robot Kinematicsウィンドウのa値とd値でDH値を修正します。