安川Motomanロボット
RoboDKは、XRCコントローラ以降すべての安川電機(Motoman)のロボットコントローラをサポートしています。RoboDKで直接JBIプログラムファイルを作成したり、安川電機のロボットドライバーを使用して、RoboDKから実際のロボットが操作できます。
RoboDKからデフォルトでJBIプログラムを生成すると、ターゲット出力がパルスで表示される場合があります。プログラムからの工具の変更(SETTOOL)や直交座標ターゲットの編集(相対ジョブ)などの一部の操作は、特定のソフトウェアオプションが必要です。直交座標を使用してプログラムを生成する場合は、デフォルトのドライバーをMotoman Cartesianに変更してください。
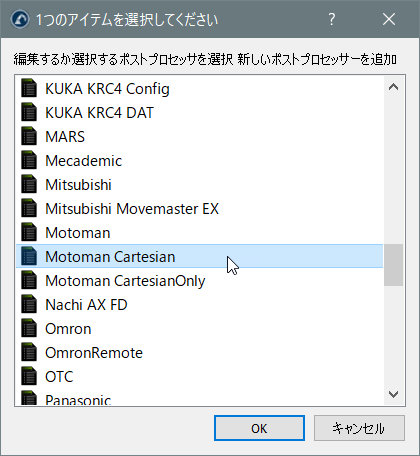
ポストプロセッサーとそれらをカスタマイズする方法の詳細については、ポストプロセッサー項目へ。
安川Motoman用のRoboDKドライバー
ロボットドライバーは、オフラインプログラミングの代替手段となります。安川/モートマンドライバーを使用すると、プログラムをシミュレーションしながら、ロボットをRoboDKから直接動かせます(オンラインプログラミング)。詳細については、ロボットドライバー項目へ。
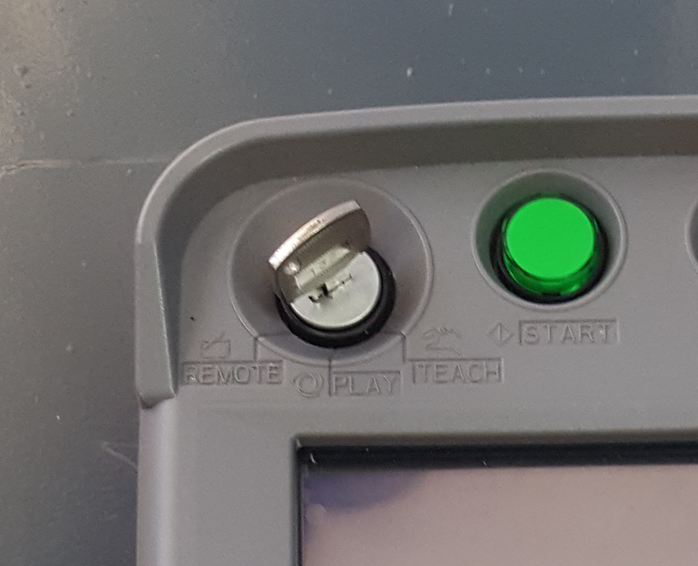
RoboDKバージョン4.2以降、高速イーサネットサーバー(HSE)プロトコルを使用するRoboDKのロボットドライバーとMotomanHSEと呼ばれるドライバーを使用して、ロボットコントローラーと接続できます。このドライバーは、MotoComソフトウェアオプションを使用する必要はありません。この通信プロトコル(「リモート」とも呼ばれます)は、最近の安川ロボットコントローラでデフォルトで使用できます。このプロトコルを使用すると、70 Hzのリフレッシュレートでコンピューターからロボットの移動および監視ができます。
接続-ロボットに接続を選択し、ロボットIPを入力してから、接続を選択します(ポートは無視できます)。HSEプロトコル(MotomanHSE)をサポートする最新のドライバーパスを使用していることを確認してください。
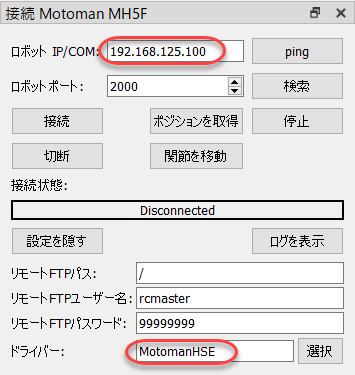
これにより、オンラインプログラミングとデバッグ用にRoboDKのロボットで実行の設定が使用できます。接続は、通常のイーサネット接続(TCP / IP-UDP)を介して成立できます。
設定は自動的に行われ、ロボットコントローラー側で特定の設定を行う必要はありません。
以下のコントローラーは、高速イーサネットサーバードライバーで動作します:
●DX100
●DX200
●FS100
●NX100
●YR1000
RoboDKとモートマンのMotoComソフトウェアオプションおよびapimotomanドライバーを使用すると、RoboDKと任意のモートマンロボットとの間に接続を確立し、接続されたPCからロボットを自動的に動かすこともできます。
パルス毎度の情報の更新
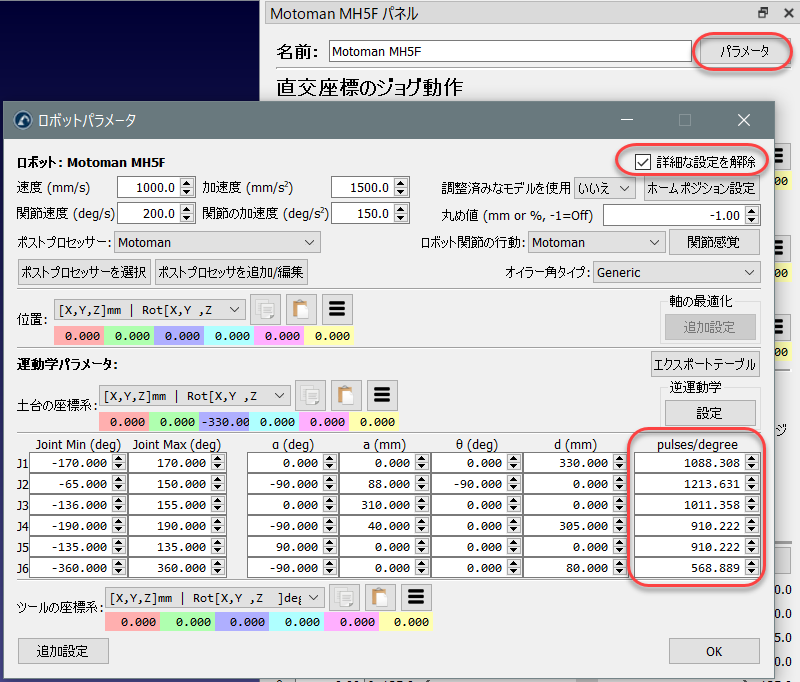
安川電機のロボットは、角関節の値をパルスに、またはその逆に変換する為に、すべてのロボット軸の1度あたりのパルスの比率を知る必要があります。RoboDKは、パルス毎度の比率がロボットパラメータで正しく指定されている場合、正しいパルス情報を使用してプログラムを自動的に生成します。
安川電機のコントローラのALL.PRMファイルをRoboDKに読み込むことで、パルス/度比を自動的に抽出することができます。ALL.PRMファイルは、コントローラの完全バックアップを実行した際に利用可能になります。この場合に実施すべき手順は以下の通りです:
注:この自動処理を正常に実行するには、Python 2.7 をインストールする必要がある場合があります。あるいは、次の手順に従って、これらのパラメータを手動で入力することもできます。
1.パルス/度単位の情報は、RDKプロジェクトファイルとともに保存されます。また、ロボットを右クリックして「名前を付けて保存…」を選択することでロボットを保存したり、他のプロジェクトでロボットを右クリックして「ロボットを置換」を選択することで、そのロボットを別のロボットに置き換えることもできます。
2.変更を承認すると、ロボットのパルス/度の情報が更新されたことを確認できます。正しいロボットを選択していない場合は、警告メッセージが表示されることがあります。
3.RoboDKにALL.PRMファイルをドラッグ&ドロップして開きます。
RoboDKで安川電機(Yaskawa)のモートマンコントローラからALL.PRMファイルを読み込むことで、パルス/度比を自動的に抽出することができます。ALL.PRMファイルは、コントローラの完全バックアップを実行した際に利用可能になります。この場合に実施すべき手順は以下の通りです:
安川電機のコントローラーのALL.PRMファイルをRoboDKに読み込むと、パルス/度の比率を自動的に抽出できます。ALL.PRMファイルは、コントローラーのフルバックアップを実行すると取得できます。この場合の手順は次のとおりです。RoboDKでロボットを開きます。ALL.PRMファイルをRoboDKにドラッグ&ドロップして開きます。変更を承認すると、ロボットのパルス/度の情報が更新されたことを確認できます。正しいロボットを選択していない場合は、警告メッセージが表示されることがあります。パルス/度の情報はRDKプロジェクトファイルと一緒に保存されます。ロボットを右クリックして名前を付けて保存…を選択するとロボットを保存できます。また、ロボットを右クリックしてロボットを置き換えを選択すると、他のプロジェクトのロボットをこのロボットに置き換えることができます。注:この自動手順を使用するには、Python 2.7のインストールが必要になる場合があります。または、次の手順に従ってこれらのパラメーターを手動で入力することもできます。次の手順を辿って、この情報がロボットに指定されているかどうかを確認します(または更新します)。
1.RoboDKで安川電機のロボットをダブルクリックします
2.パラメーターを選択
3.詳細オプションのロックを解除を選択します
4.各関節のパルス/度の値を確認または更新します
この情報を更新すると、正しいパルス/度の情報でプログラムを生成できます。