システム校正
このセクションでは、プローブのキャリブレーション、必要に応じてロボットのキャリブレーション、および測定システムを実際のセットアップに合わせる方法について説明します。
これらの手順は一度だけ行う必要がありますが、正確な結果を得るためには重要です。
お使いの測定システムがロボットのキャリブレーションを行うのに十分な精度を持たない場合(HTC Viveトラッカーなど)は、ロボットキャリブレーションの手順をスキップしてください。ただし、オフラインプログラミングのセットアップの手順には必ず従ってください。
ロボットキャリブレーション
このセクションでは、RoboDK TwinTrack と計測システムを使ってロボットを自動的にキャリブレーションする方法について説明します。ロボットのキャリブレーションを行うことで、オフラインでプログラムを作成したり、RoboDKのデモツールでTwinTrackティーチを使用したりする際に、ロボットの精度を最大0.150 mmまで向上させることができます(精度のレベルはロボットの品質やサイズに大きく依存します)。
ロボットのキャリブレーションは、ロボットセルを構築した後、または大きな変更(ツールのペイロードの変更など)を行った後に行うことをお勧めします。これにより、最高の精度を得ることができます。
キャリブレーションを開始する前に、RoboDK でセルをモデル化し、自動的に衝突を避けることができます。平面や立方体などの基本的な形状を使用して、不要な領域を避けることができます。また、ロボットの関節スペースを制限することもできます。
TwinTrack➔ Calibrate robotを選択すると、ロボットのキャリブレーション手順を開始できます。
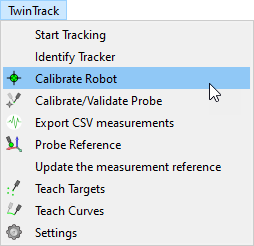
この操作は、キャリブレーションと検証のためのポイントの自動生成を含む、ロボットのキャリブレーションを行うためのガイドとなります。RoboDKはトラッカーで見えるポイントを自動的に生成することができます。
ロボットのキャリブレーション手順では、約200回の測定が必要です。この手順では、まずロボットのホームポジション周辺の測定を行います
セットアップが完了し、ロボットとの通信が適切に確立されれば、較正手順には15~30分かかります。
このシステムは特別な治具やアクセサリーを必要とせず、単にトラッカーリファレンスに対して工具の位置をトラッキングします。
ターゲットが見えないため、測定に失敗しても構いません。
注:ロボットの較正方法の詳細については、ロボットの較正手順を参照してください。
プローブキャリブレーション
プローブの先端を適切に校正し、ご希望の許容範囲内で正確であることを確認することが重要です。
プローブの先端を校正するには、静止点の周囲で先端を動かします。
TwinTrack➔ Calibrate/Validate Probe Tipを選択して、ツールのキャリブレーションを開始します。
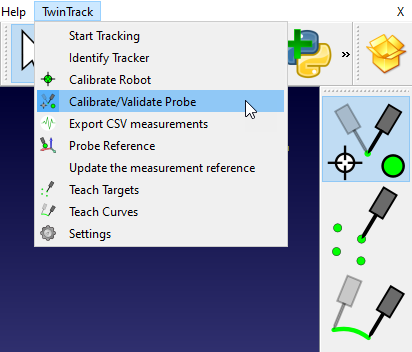
この場合、Creaform HandyProbeを使用しているため、Creaform VXElementsソフトウェアを使用してプローブを較正し、RoboDKを使用して検証できます。
プローブの先端を確認するには、静止点を移動するだけで、RoboDKが精度を表示します。
注:Creaform HandPROBEやLeica T-Probeなどの一部のプローブでは、工具の先端に仮想プローブが用意されている場合があり、これらのプローブを較正する必要はありません。
ヒント: TwinTrack➔ Export CSV Measurementsを選択して測定値を記録できます。
オフラインプログラミングのセットアップ
このセクションでは、実際の測定システムをオフラインのシミュレーションに合わせる手順について説明します。これにより、シミュレーションと実際のセットアップの間で共通の参照座標系を共有するデジタルツインを作成できます。
キャリブレーションされたロボットがなくても、さらには実際のロボットがなくても、TwinTrackのデモンストレーションによるティーチング機能を使用することができます。つまり、実際のロボットにアクセスする前に、計測システムを使用してオフラインでのみロボットのシミュレーションとプログラミングを行うことができます。
単に、参照として使用できる、明確に定義された座標系を持つ部品が必要なだけです。参照はオフラインと実際のセットアップで同じでなければなりません。
測定システムと部品(実物またはシミュレーション)の準備ができたら、以下の手順に従って測定装置の座標系を定義します:
1.ユーティリティメニューの参照を定義オプションを使用して、実際のロボットで部品の座標系を定義します。実際のロボットがない場合は、RoboDKシミュレーションで座標系のおおよその位置を使用してください。この手順は後で実際のセットアップで繰り返すことができます。
2.部品の座標系(または取り付けられている治具の座標系)を右クリックします。
3.測定リファレンスの更新を選択します。
4.画面の指示に従って、プローブを使用して実際の部品の3つの点をティーチングします。これらの3つの点は、正しい順序(原点、X+上の点、Y+上の点)で座標系を定義します。
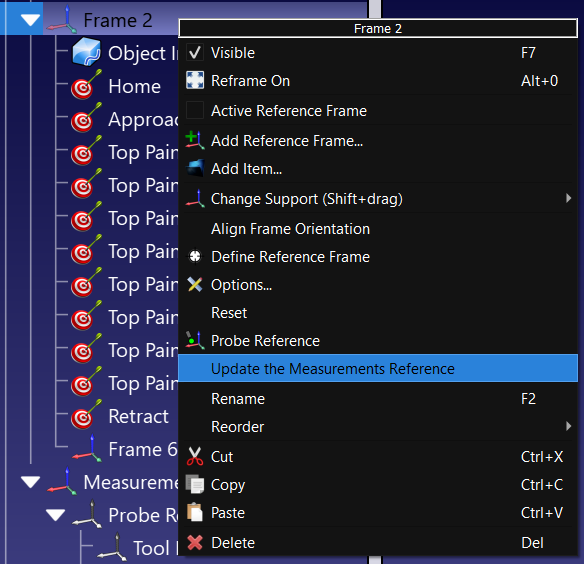
測定システムはそれに応じて更新され、ポイント、カーブ、または他の座標システムのティーチングに進むことができます。


