曲線をティーチする
RoboDK TwinTrackを使えば、プローブを使ってロボットのパスや曲線を手動で作成することができます。
TwinTrack➔ Teach Curvesを選択すると、ティーチターゲットモードを開始できます。このボタンは、デフォルトでTwinTrackツールバーにもあります。
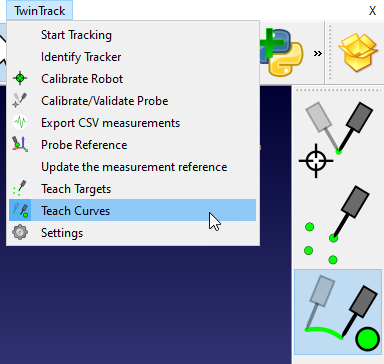
RoboDKは手の位置からロボットの位置をリアルタイムで計算し、表示します。ロボットが到達可能なエリアを簡単に確認できます。
プローブの第1ボタンを押したまま、曲線を作成することができます。プログラムを作成したい場合は、プローブの第2ボタンを押すと、RoboDKがプログラムを作成し、シミュレーションを行います:
●第1ボタンを押したまま:曲線/パスを教えます。
●第2ボタン:RoboDKでプログラムを作成し、シミュレーションを行います。
●第2ボタンを押したまま:ロボット上でプログラムを実行します。
ビデオ:RoboDK TwinTrackを使った曲線の作成方法: https://youtu.be/_Tu4dj88Vv4?t=44。
注:TwinTrack➔ Settingsを選択することで、動作速度やプログラム名パターンなどの設定を変更できます。


