プログラム・フィルタリング
ロボットがキャリブレーションされたら、ロボットのキャリブレーションを確実に利用するために、フィルタリングされたプログラムを生成したり、キャリブレーションされたロボット・パラメータを考慮したりする必要があります。
キャリブレーション後、ロボットを正確にプログラミングするためには、以下の方法のいずれか1つだけに従う必要があります:
1.オフラインプログラミングにRoboDKを使用して、精度の高いプログラムを生成してください(生成されたプログラムはすでにフィルタリングされています)。これは精度を最適化するために推奨されるオフラインプログラミングオプションです。
2.ロボットコントローラのパラメータ(リンク長、DH-DHMパラメータ、マスタリングパラメータなど)をキャリブレーションします。
正確なオフラインプログラミング
ロボットがRoboDKでキャリブレーションされると、ロボットを右クリックしてUse accurate kinematicsを選択することで、正確なキネマティクスを有効にすることができます。
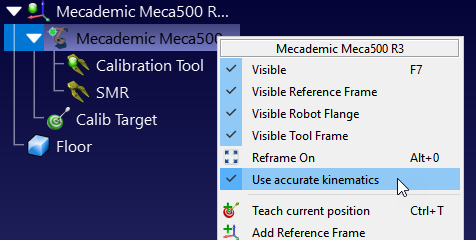
精度が有効であれば緑色の点が、無効であれば赤色の点が表示されます。
これは最適な精度を得るために推奨されるオプションです。RoboDK のロボット精度オプションを有効にすると、RoboDK で生成されるすべてのプログラムは自動的にフィルタリングされます。これは、ロボットの誤差を補正するためにすべての直交座標がわずかに修正されることを意味します。
ロボットをロボット加工に使用したり、NCファイルからロボットをプログラムしたり、RoboDKがサポートしているCAD/CAMプラグインを使用したりする場合には、このオプションが最適です。
注意:工具中心点(TCP)と参照座標系がRoboDKでキャリブレーションされ、定義されていることを確認してください(フィルタリングの前に実際のセットアップの値と一致させてください)。
ロボットパラメータの較正
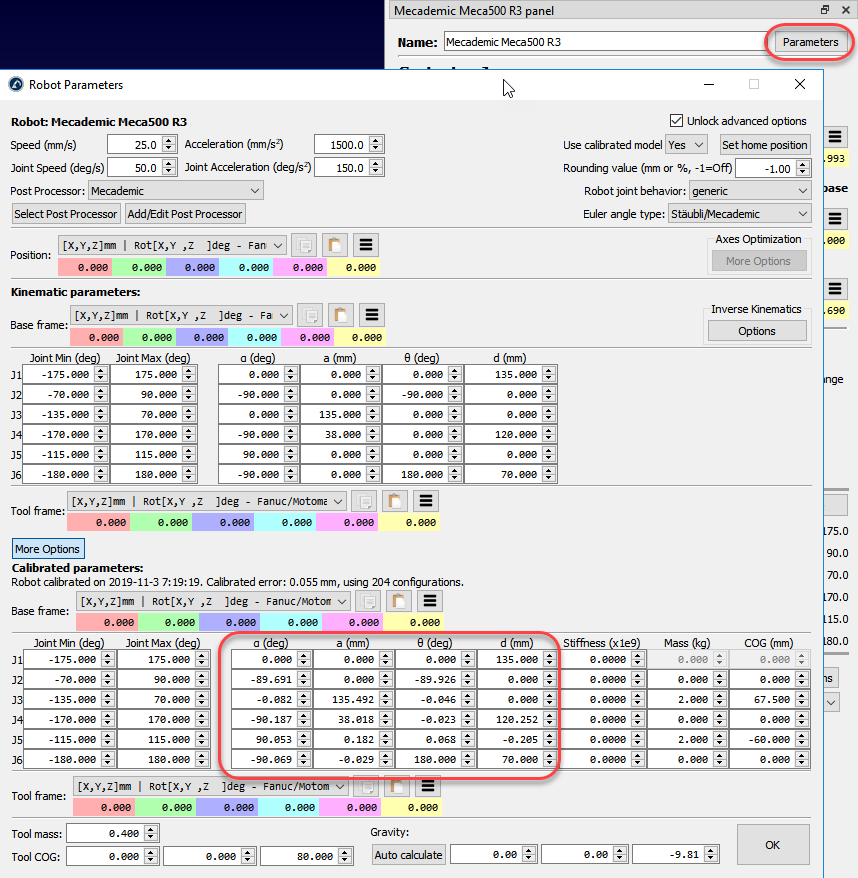
ロボットが較正されると、Parameters メニューから較正されたパラメータにアクセスできます。ロボットコントローラによっては、特定のロボットパラメータを変更することができます。
注意:RoboDKはDenavit-Hartenberg Modified規約を使用しています。選択/較正されたパラメータをすべて使用してください。