座標系をティーチする
RoboDK TwinTrack を使用すると、座標系 (または参照座標系) をプローブして、ロボットのワークスペース内のオブジェクトの位置を特定することができます。
座標系を右クリックし、プローブ参照を選択します。
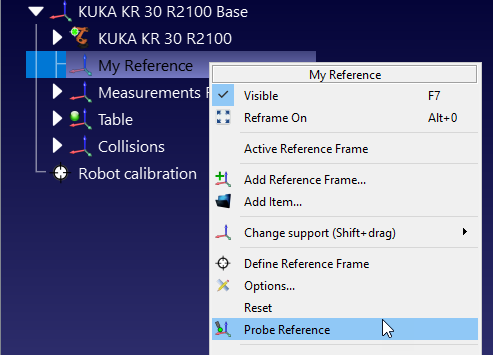
ヒント:カスタム参照座標系がない場合は、必ずロボットのベースに新しい参照座標系を追加してください(プログラム➔参照座標系を追加を選択)。
次に、以下の順番で3つの点をプローブしてください:
1.原点の最初の点。
2.正のX軸に沿った2点目。
3.正のY軸に沿った3点目。
座標系を適切に設定することで、ロボットをリモートでプログラムすることができます。例えば、適切に定義されたフィクスチャーがあれば、新しいパーツをプログラムしたいときに、ロボットの近くにいなくても、オフィスや自宅から簡単に行うことができます。
ビデオ:RoboDK TwinTrackを使った座標系の作成方法:https://youtu.be/IP2UMXQk-nY?t=32。


