オフラインプログラミングのセットアップ
このセクションでは、実際の測定システムをオフラインのシミュレーションに合わせる手順について説明します。これにより、シミュレーションと実際のセットアップの間で共通の参照座標系を共有するデジタルツインを作成できます。
キャリブレーションされたロボットがなくても、さらには実際のロボットがなくても、TwinTrackのデモンストレーションによるティーチング機能を使用することができます。つまり、実際のロボットにアクセスする前に、計測システムを使用してオフラインでのみロボットのシミュレーションとプログラミングを行うことができます。
単に、参照として使用できる、明確に定義された座標系を持つ部品が必要なだけです。参照はオフラインと実際のセットアップで同じでなければなりません。
測定システムと部品(実物またはシミュレーション)の準備ができたら、以下の手順に従って測定装置の座標系を定義します:
1.ユーティリティメニューの参照を定義オプションを使用して、実際のロボットで部品の座標系を定義します。実際のロボットがない場合は、RoboDKシミュレーションで座標系のおおよその位置を使用してください。この手順は後で実際のセットアップで繰り返すことができます。
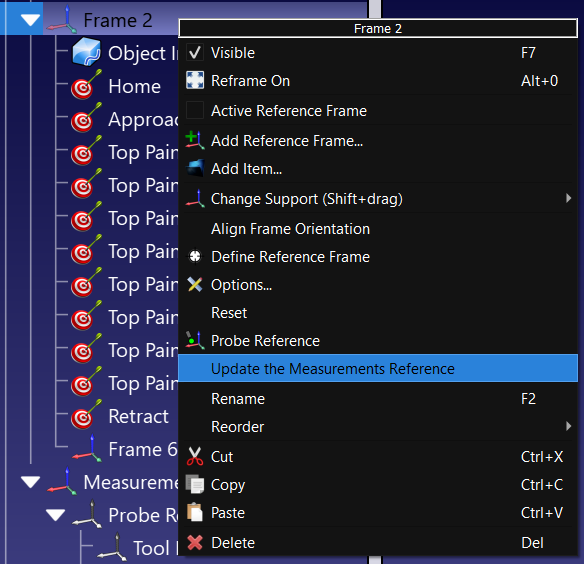
2.部品の座標系(または取り付けられている治具の座標系)を右クリックします。
3.測定リファレンスの更新を選択します。
4.画面の指示に従って、プローブを使用して実際の部品の3つの点をティーチングします。これらの3つの点は、正しい順序(原点、X+上の点、Y+上の点)で座標系を定義します。
測定システムはそれに応じて更新され、ポイント、カーブ、または他の座標システムのティーチングに進むことができます。


