リファレンスフレームとツールフレーム
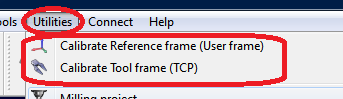
RoboDK には参照座標系やツール座標系を較正するためのユーティリティが用意されています。これらのツールは、それぞれ Utilities➔ Calibrate Reference frame と Utilities➔ Calibrate Tool frame からアクセスできます。
参照座標系や自動較正されていないツール(それぞれユーザーフレームやTCPとも呼ばれます)を較正するためには、3点以上に接するロボットの構成が必要です。これらのロボットの構成は、関節値または直交座標(場合によっては姿勢データを含む)のいずれかで指定できます。RoboDK上で実際のロボット構成を(ロボットの関節をRoboDKのメイン画面にコピーペーストすることで)確認しやすくなるため、直交座標ではなく関節値を使うことをお勧めします。
重要:ロボットが較正済みの場合は、直交座標の代わりに関節値を使用することを強くお勧めします。関節値を使用すると、ロボットの精度が考慮され、TCPをより正確にティーチングすることができます。
工具キャリブレーション
ユーティリティ➔工具のキャリブレーションを選択し、RoboDK を使って TCP のキャリブレーションを行います。必要な数のポイントを、さまざまな向きで使用することができます。ポイント数が多く、向きの変化が大きいほど、TCPのより良い推定値とTCP誤差の良好な推定値が得られるため、より望ましい結果になります。
参照座標系キャリブレーション
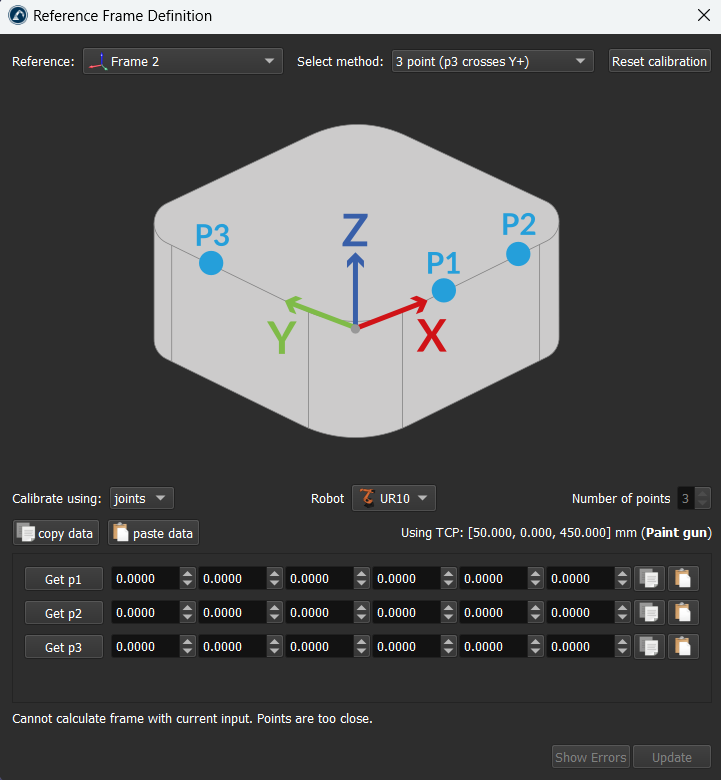
Utilities➔ Calibrate reference を選択して、参照座標系をキャリブレーションします。さまざまな方法で参照座標系を設定することができます。図の例では、参照座標系は3つの点によって定義されます:点1と2はX軸方向を定義し、点3は正のY軸を定義します。
重要:ロボットアームの精度が参照座標系をより明確に定義するのに役立つため、参照座標系をキャリブレーションする前に関節ターゲットを使用し、ロボットの精度をアクティブにすることをお勧めします。
注:参照座標系のキャリブレーションに関する詳しい情報は、ヒントのセクションをご覧ください。


