ティーチ・ターゲット
RoboDK TwinTrackでは、プローブでポイントをティーチングして、ロボットのターゲットを手動で作成することができます。
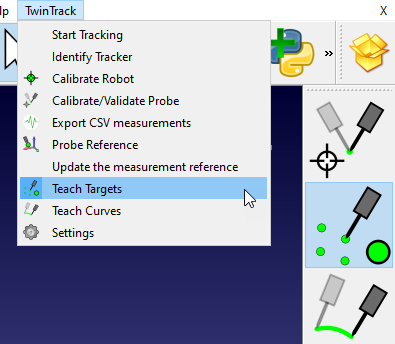
TwinTrack➔ Teach Targetsを選択すると、ティーチターゲットモードを開始できます。このボタンは、デフォルトでTwinTrackツールバーにもあります。
RoboDKは手の位置からロボットの位置をリアルタイムで計算し、表示します。ロボットが到達可能なエリアを簡単に確認できます。
ヒント:TCPの向きを変更すると、RoboDKが選択したロボットのデフォルトの向きが変更されます。
ターゲット作成オプションを使用すると、ボタンを押すたびに1つのターゲットをティーチングすることになります。プログラムを作成したい場合は、プローブの2番目のボタンを押すと、RoboDKがプログラムをシミュレートします:
●第1ボタン:ターゲットをティーチングします。
●第2ボタン:RoboDKでプログラムを作成し、シミュレーションを行います。
●第2ボタンを押したまま:ロボット上でプログラムを実行します。
ビデオ:RoboDK TwinTrackを使ったターゲットの作成方法: https://youtu.be/xiFEHs1GMdg?t=28.
注:接近距離や、接近速度および動作速度などのその他の設定は、TwinTrack➔ Settingsを選択することで変更できます。


