ロボットキャリブレーション
このセクションでは、RoboDK TwinTrack と測定システムを使ってロボットを自動的にキャリブレーションする方法について説明します。ロボットのキャリブレーションを行うことで、オフラインでプログラムを生成する場合や、RoboDK の TwinTrack のダイレクトティーチング(教示)ツールを使用する場合に、ロボットの精度を最大0.150 mmまで向上させることができます(精度のレベルはロボットの品質やサイズに大きく依存します)。
ロボットのキャリブレーションは、ロボットセルを構築した後、または大きな変更(工具の可搬重量の変更など)を行った後に行うことをお勧めします。これにより、最高の精度を得ることができます。
キャリブレーションを開始する前に、RoboDK でセルをモデル化し、自動的に衝突を避けることができます。平面や立方体などの基本的な形状を使用して、不要な領域を避けることができます。また、ロボットの関節スペースを制限することもできます。
TwinTrack➔ Calibrate robotを選択すると、ロボットのキャリブレーション手順を開始できます。
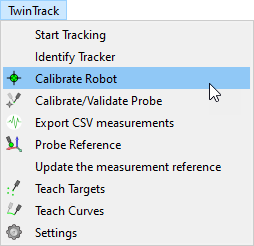
この操作は、キャリブレーションと検証のためのポイントの自動生成を含む、ロボットのキャリブレーションを行うためのガイドとなります。RoboDKはトラッカーで見えるポイントを自動的に生成することができます。
ロボットのキャリブレーション手順では、約200回の測定が必要です。この手順では、まずロボットのホームポジション周辺の測定を行います
セットアップが完了し、ロボットとの通信が適切に確立されれば、キャリブレーション手順には15~30分かかります。
このシステムは特別な治具やアクセサリーを必要とせず、単にトラッカーリファレンスに対して工具の位置をトラッキングします。
ターゲットが見えないために一部の測定ができなくても問題ありません。
注:ロボットのキャリブレーション方法の詳細については、ロボットのキャリブレーション手順を参照してください。


