주요
이애드인의기능은신속한시각적수정및레이아웃조정을제공합니다. 변경사항이발생할때마다항목을삭제하고, 다시가져오고, 수동으로위치를조정하는데시간을낭비하는대신, 이도구들은기존의모든프로그래밍경로를완전히보존한채로교체및크기조정과정을자동화합니다.
객체 교체
이작업은기존객체를디스크에있는 3D 파일로대체합니다. RoboDK는대체할파일을지정하도록요청한후, 해당파일을원본과동일한상위객체아래로가져오고, 원본과정확히같은위치에배치되도록원본의포즈를적용한다음원본을삭제합니다. 기존객체를참조하던모든가공프로젝트, 곡선추적프로젝트또는 3D 프린팅프로젝트는새로운객체로다시연결됩니다. 지원되는형식은 .sld, .stl, .step/.stp, .iges/.igs, .obj, .3ds, .dae, .blend 및 .wrl을 포함하여 RoboDK에서가져올수있는모든형식입니다.
로봇 교체
이작업은스테이션의나머지부분을그대로유지한채로봇을다른로봇모델로교체합니다. 새로봇은동일한참조프레임아래에배치되고, 기존로봇의공구는새로봇으로이동되며, 기존로봇을참조하던모든타겟, 프로그램및가공프로젝트는새로봇에재연결되고재계산됩니다.
로봇 링크에 객체 부착
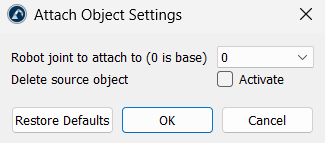
이유틸리티는객체를로봇팔의특정이동관절이나링크에영구적으로고정합니다. 선택된객체는로봇팔의영구적인일부가되어시뮬레이션중에해당특정관절과함께이동합니다. 베이스(관절 0)부터팔끝단의장착플레이트에이르기까지어떤이동링크든선택할수있습니다.
객체 크기 조정
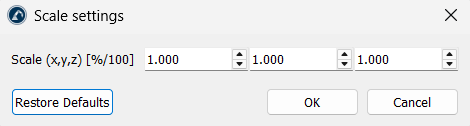
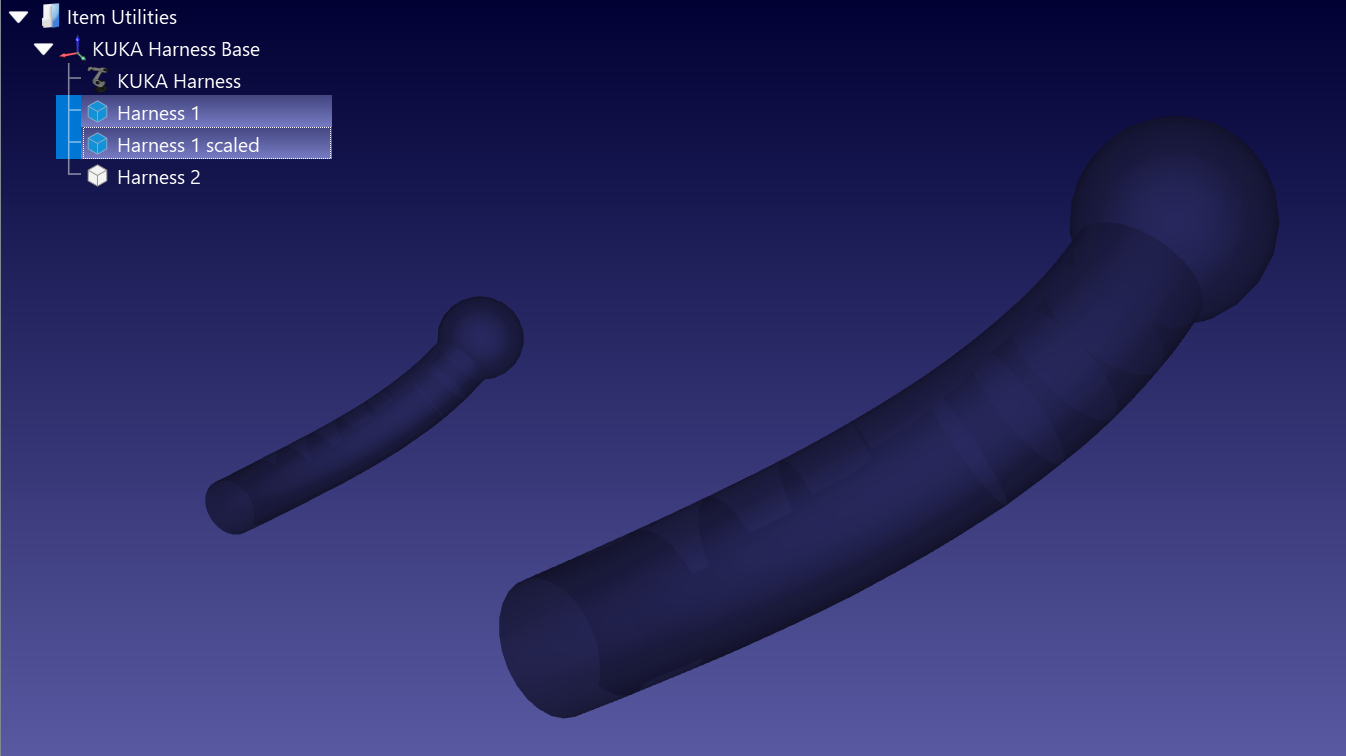
이작업은객체와곡선의크기를조정합니다. ‘스케일(x, y, z)’ 필드에축별로하나의배율을입력하여균일하게크기를조정하거나, X, Y, Z 축을따라모델을각각독립적으로늘릴수있습니다. 이배율은해당항목의원점을기준으로적용되는단순비율입니다. 1은 크기를그대로유지하고, 2는 크기를두배로늘리며, 0.001은 밀리미터를미터로변환합니다. 여러객체나곡선을선택하여한번에크기를조정할수있습니다.
객체 단순화
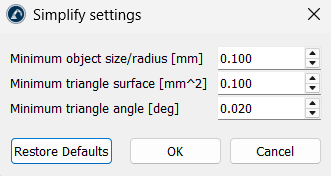
이작업은복잡한 3D 모델의메쉬를축소하여충돌검사, 경로계산및시뮬레이션이빠르게수행되도록합니다. RoboDK는메쉬를필터링하여유용한지오메트리를포함하지않는부분을제거합니다. 여기에는지정된크기보다작은하위형상, 표면이지정된면적미만인삼각형, 그리고가장작은각도가지정된값미만인얇은삼각형이포함됩니다. 이기능은객체와곡선뿐만아니라로봇및공구에도적용됩니다.
세가지임계값은편집이가능합니다. 최소객체크기/반경 [mm]의기본값은 0.1, 최소삼각형표면 [mm^2]의기본값은 0.1, 최소삼각형각도 [deg]의기본값은 0.02입니다. 더과감하게단순화하려면이값들을높여주세요.