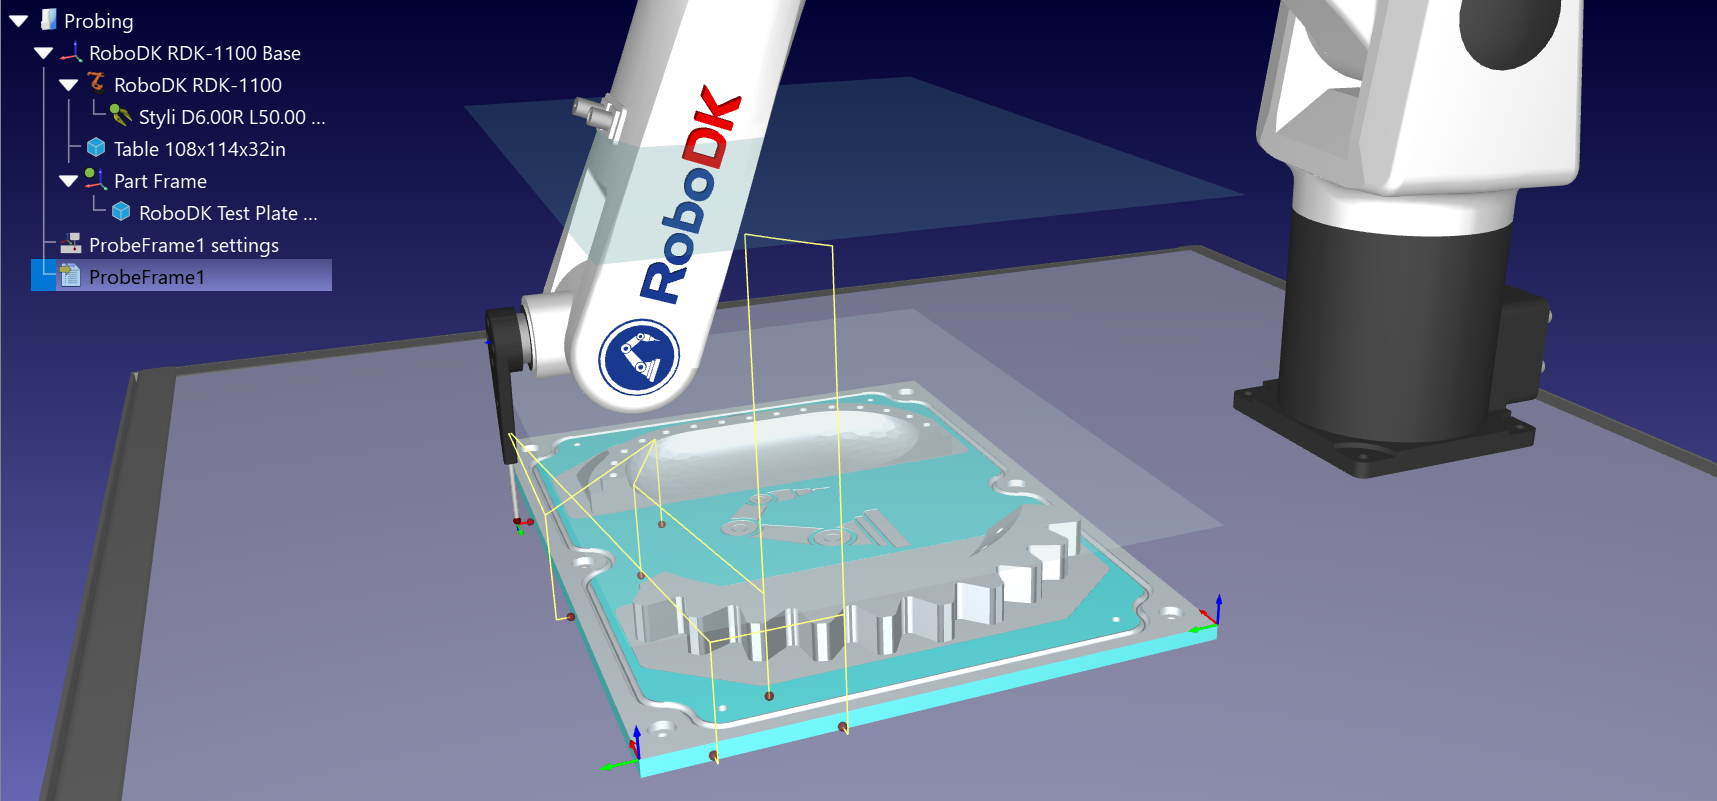
프레임
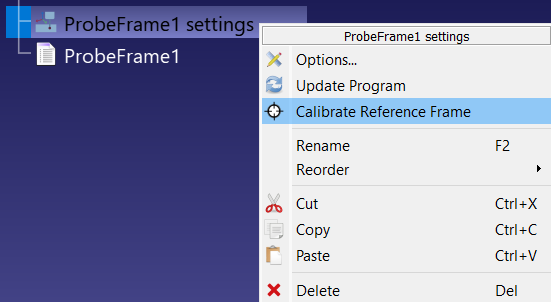
프로빙시퀀스를실행하여모든 ‘Search Linear’ 명령에대해녹색점이표시되는지확인한후, 스테이션트리에서 ProbeFrame1 설정항목을마우스오른쪽버튼으로클릭하고 ‘Calibrate Reference Frame’을선택하십시오. RoboDK는각탐색이동시기록된접촉위치를읽어들이고, 측정된점들을바탕으로데이텀을다시최적맞춤(best-fit)하며, 그결과를공칭프레임과비교합니다.
참고: 생성된프로그램은시뮬레이터에서실행되도록설정되어있습니다. 이프로그램을더블클릭하면시뮬레이션된접촉점만생성됩니다. 실제부품을측정하려면실행하기전에로봇에연결하고프로그램이로봇에서실행되도록설정하십시오.
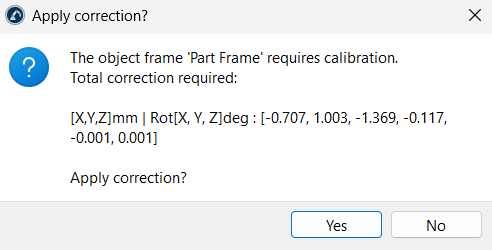
'Apply correction?'(보정적용?) 대화상자에는측정된부품과일치시키기위해필요한총평행이동및회전량이나열됩니다. 'Yes'를클릭하면 RoboDK가부품참조프레임을측정된위치로이동시킵니다. 보정량이접근거리및오버트래블거리를합한값보다크거나, 회전각도가 30도를초과하는경우대화상자에먼저경고메시지가표시됩니다. 이는대개점이잘못된피처에서프로빙되었음을의미하므로, 보정을수락하기보다는시퀀스를다시검토하십시오.