시뮬레이션
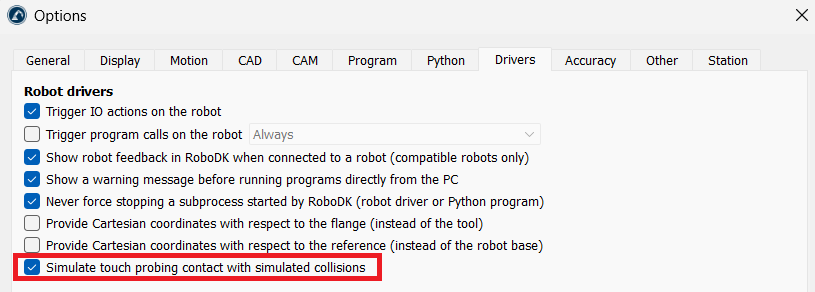
실제프로브없이루틴을테스트하려면 RoboDK에서트리거를시뮬레이션하도록설정하십시오. 도구(Tools) ➔옵션(Options) ➔드라이버(Drivers)를선택하고, ‘시뮬레이션된충돌을포함한터치프로빙접촉시뮬레이션(Simulate touch probing contact with simulated collisions)’을선택한후확인(OK)을클릭하십시오. 그러면프로브와부품간의시뮬레이션된접촉지점에서탐색동작이중지되며, 애드인은프로그램을생성할때해당충돌쌍을자동으로활성화합니다.