추가
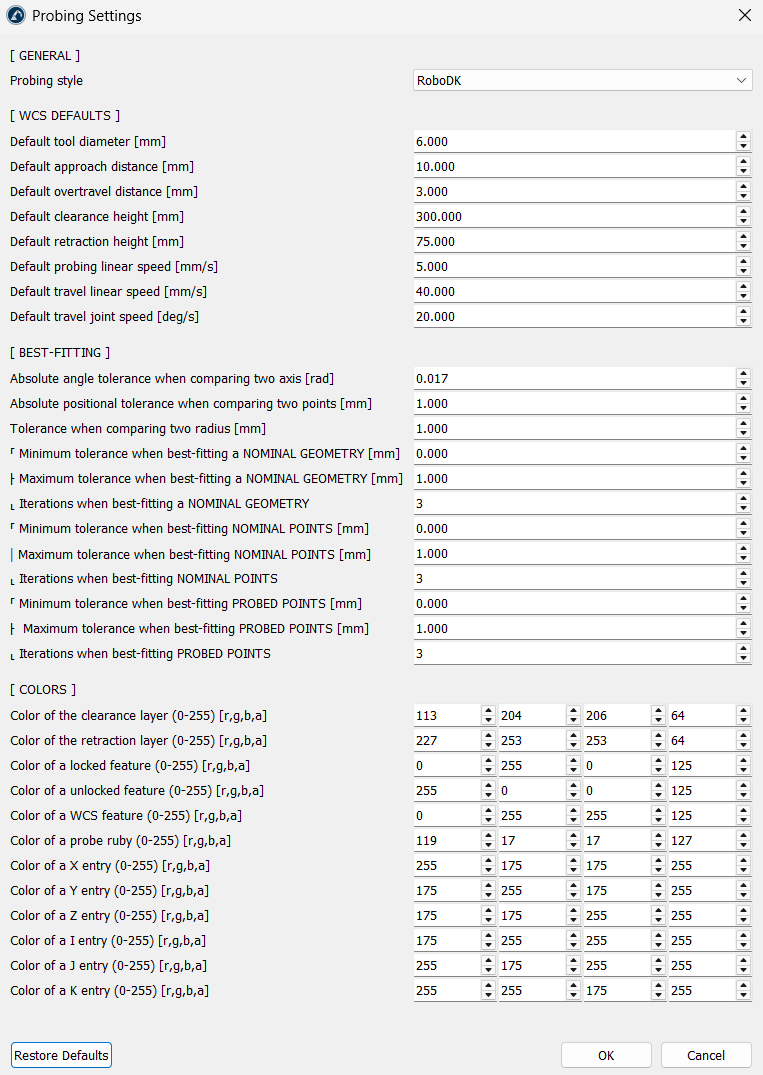
RoboDK는전역‘프로빙 설정’ 창을제공합니다. ‘프로빙(Probing)’ → ‘설정(Settings)’을선택하여열수있습니다. 여기서설정한값은새로운프로빙프로젝트를시작할때마다사용되는기본값이며, 기존프로젝트에는영향을미치지않습니다. ‘기본값 복원(Restore Defaults)’을클릭하면표준값으로돌아갑니다.
일반
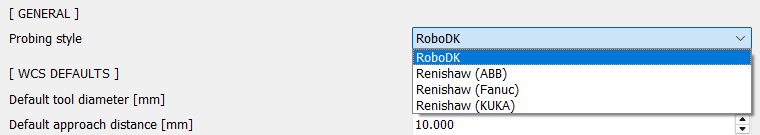
프로빙스타일은프로빙루틴이작성되는방식을선택합니다. ‘RoboDK’가기본값이며, 로봇드라이버를통해실행되는검색명령을생성합니다. 6개의 Renishaw 항목(ABB, 화낙, 쿠카, Yaskawa, 미쓰비시및 Staubli용)은해당컨트롤러에맞는 Renishaw Daytona 매크로호출을생성합니다.
WCS 기본값
프로젝트를생성할때마다거리및기타매개변수를수동으로편집하는대신, 다음값들이프로젝트설정에자동으로미리채워집니다:
1.기본 공구 직경 [mm]: 프로브끝단의루비직경입니다. 기본값: 6 mm.
2.기본 접근 거리 [mm]: 프로브가표면앞에서속도를줄이기시작하는거리입니다. 기본값: 10 mm.
3.기본 오버트래블 거리 [mm]: 예상표면을지나추가로탐색하는깊이입니다. 기본값: 3 mm.
4.기본 클리어런스 높이 [mm]: 첫번째점전과마지막점후에적용되는안전높이입니다. 기본값: 300 mm.
5.기본 후퇴 높이 [mm]: 두점사이에서프로브가후퇴하는높이입니다. 기본값: 75 mm.
6.기본 프로빙 선형 속도 [mm/s]: 접촉감지탐색속도입니다. 기본값: 5 mm/s.
7.기본 이동 선형 속도 [mm/s]: 공중에서의선형속도입니다. 기본값: 40 mm/s.
8.기본 이동 관절 속도 [deg/s]: 이동동작시의관절속도입니다. 기본값: 20 deg/s.
최적 적합
이매개변수들은 RoboDK가측정된점을공칭 CAD 형상에수학적으로정렬하는방식을제어합니다:
1.두 축을 비교할 때의 절대 각도 공차 [rad]: 피처축을일치시킬때허용되는최대각도편차입니다.
2.두점을비교할때의절대위치공차 [mm]: 프로빙된점과공칭점사이에서허용되는최대위치오차입니다.
3.두반경을비교할때의공차 [mm]: 측정된구멍또는구의반경을 CAD 모델과대조할때허용되는최대차이입니다.
4.최적적합공차및반복횟수: 공칭형상, 공칭점및프로빙된점을최적적합시킬때의최소공차, 최대공차및반복횟수한도를정의합니다.
색상
1.클리어런스 및 리트랙션 레이어: 안전한이동평면의투명도와색상을조정할수있습니다.
2.피처 상태: 잠금, 잠금해제및 WCS 피처의색상을사용자정의할수도있습니다.
3.프로브 루비: 프로브스타일러스끝부분의색상을변경할수있습니다.
4.좌표 및 벡터 표시기: 설정테이블에표시되는X, Y, Z 위치와 I, J, K 접근벡터필드에각각고유한색상을할당할수있습니다.


