일반적인
다음은자주발생하는질문과오류메시지에대한답변입니다:
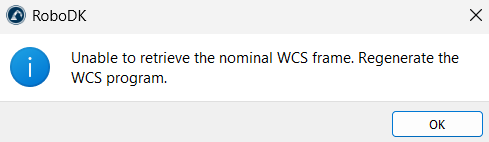
1.공칭 WCS 프레임을 가져올 수 없습니다. WCS 프로그램을 다시 생성하십시오. 시퀀스를실행하기전에캘리브레이션을시도했습니다. 먼저생성된ProbeFrame1프로그램을실행하여접촉데이터가기록되도록한다음캘리브레이션을수행하십시오. 마지막실행후설정을변경한경우, 프로그램을다시생성하여실행하십시오.
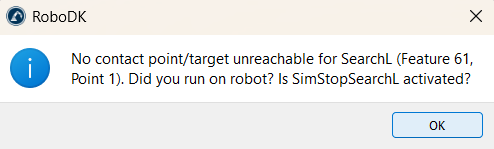
2.피처 3, 포인트 1에 대한 접촉점 없음/타겟에 도달할 수 없음. 로봇에서 실행했습니까? SimStopSearchL이 활성화되어 있습니까? 해당탐색이동에대해접촉이기록되지않았습니다. 시뮬레이션에서테스트중인경우, Tools ➔Options ➔Drivers에서‘Simulate touch probing contact with simulated collisions’가활성화되어있는지확인하십시오. 로봇에서실행한경우, 드라이버가프로브트리거를 RoboDK로보고했는지확인하십시오.
3.프로브가측면에올바르게접근하지못하고있습니다. 기본적으로모든점은현재공구방향으로프로빙됩니다. ProbeFrame1 설정테이블에서해당점을선택하고 Tool Orient. 값을예를들어 X- 또는 Y+로변경하여프로브가측면쪽으로기울어지도록하십시오. 접근거리(Approach)와오버트래블(Overtravel) 값을늘리는것도도움이될수있습니다.
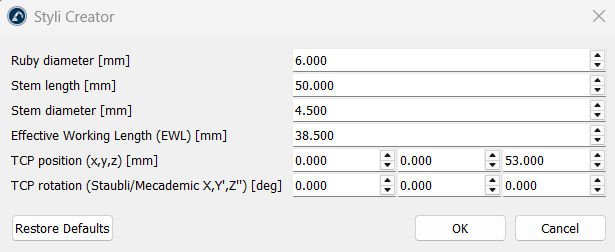
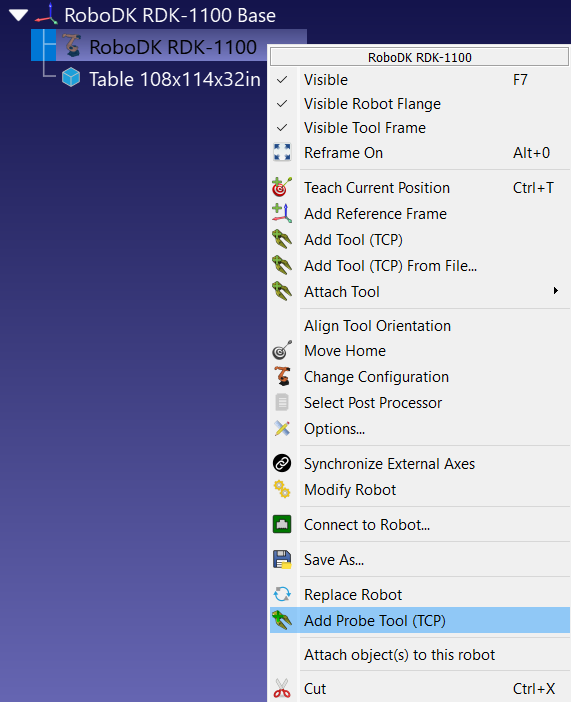
4.사용자 지정 프로브 스타일러스 형상을 만들려면 어떻게 해야 합니까? ‘Probing’ ➔‘Add Probe Tool (TCP)’를선택하거나, 로봇을마우스오른쪽버튼으로클릭한후‘Add Probe Tool (TCP)’를 선택하십시오. 'Styli Creator' 창이열리면, 루비 직경 [mm], 스템 길이 [mm], 스템 직경 [mm], 유효 작업 길이(EWL) [mm], TCP 위치 (x, y, z) [mm] 및TCP 회전 (Staubli/Mecademic X, Y′, Z″) [deg]를입력합니다. 두개의 TCP 필드에는로봇의현재 TCP 값이미리입력되어있습니다. RoboDK는스템-루비모델을생성하고, 입력한값을바탕으로이름을지정하며(예: Styli D6.00R L50.00 EWL38.5 D4.5), 이를로봇의활성도구로설정합니다. EWL 값은공구이름에만표시되며, 형상에는영향을미치지않습니다.