프로빙
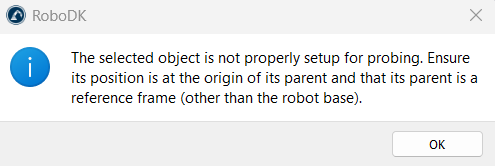
로봇, 프로브공구및측정할부품을사용하여 RoboDK 스테이션을설정하십시오. 부품은전용참조프레임에속해야합니다. 객체를해당프레임바로아래에배치하고, 프레임의정확한원점에위치시킨후, 프레임이로봇베이스가아니도록확인하십시오. 캘리브레이션은해당참조프레임을이동하는방식으로이루어지므로, 부품자체는별도의포즈를가져서는안됩니다.
메뉴바에서‘Probing’ ➔‘Probe Reference Frame Project’를선택하거나, 툴바의해당버튼을클릭하십시오. RoboDK는스테이션트리에‘ProbeFrame1’ 설정 항목을추가하고해당편집기창을엽니다.
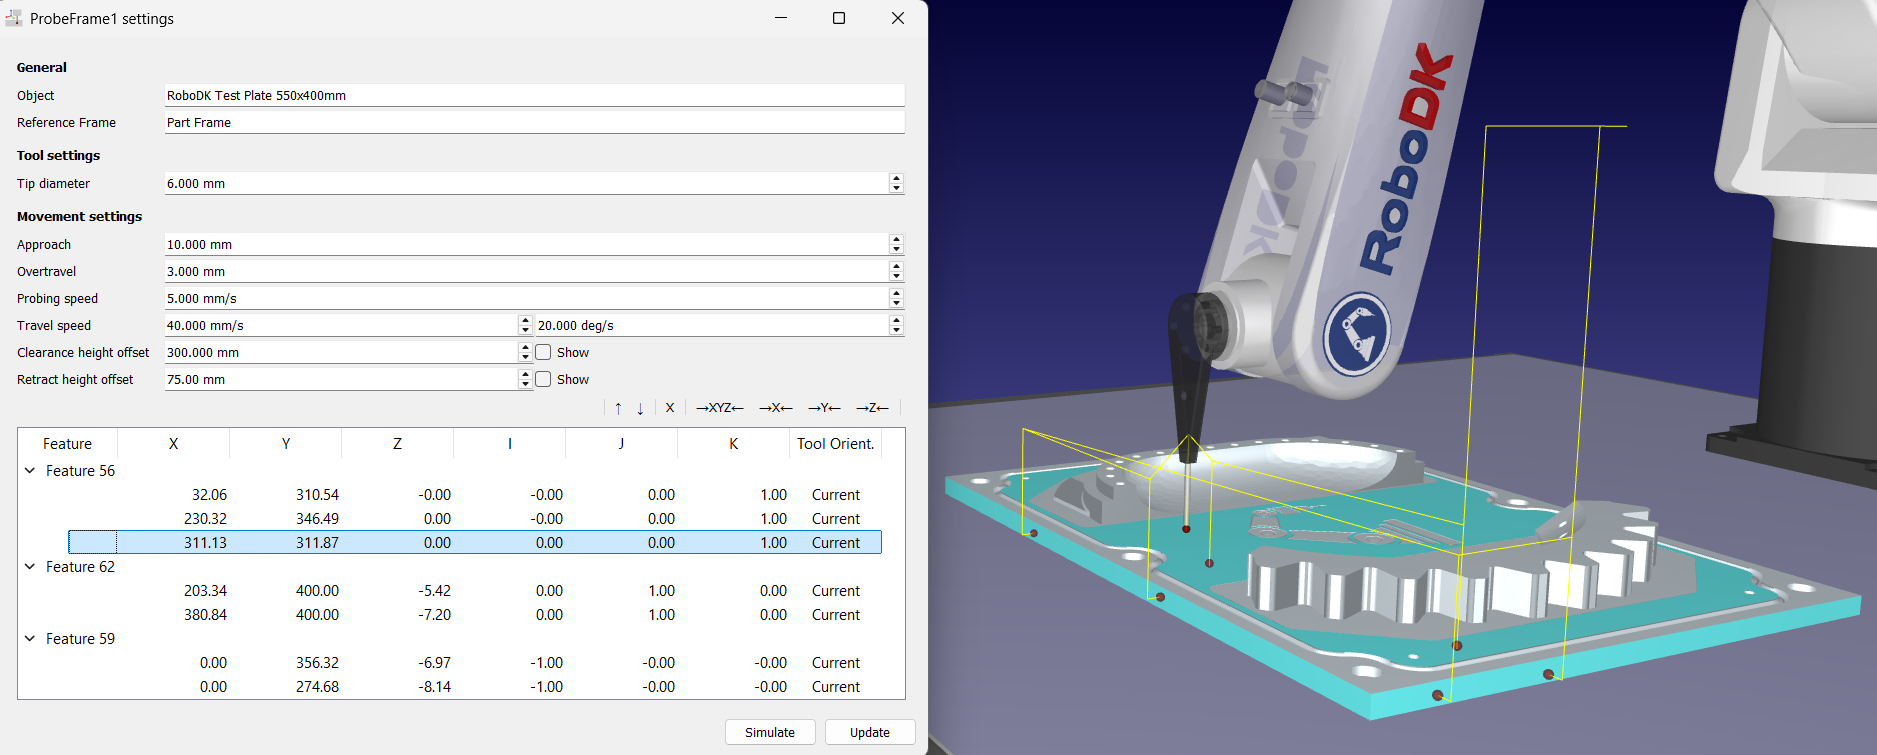
편집기는프로빙순서설정을다음세섹션으로그룹화합니다.
1.'일반(General)' 섹션에는프로빙대상인객체와그참조 프레임이 표시됩니다. 두필드모두읽기전용이며, 첫번째프로빙점을추가하기위해부품을클릭하면자동으로채워집니다.
2.'공구설정(Tool settings)'에는스타일러스끝단의루비직경인팁직경(기본값 6 mm)이포함됩니다. 정확한값을입력하십시오. RoboDK는공구접촉점을구하기위해모든표면점을표면법선방향으로해당값의절반만큼오프셋하므로, 직경이잘못입력되면모든측정이어긋나게됩니다.
3.이동 설정에는 각점주변에서사용되는거리, 속도및높이가포함됩니다:
a.접근 거리(기본값 10 mm, 2~100 mm)는프로브가이동속도에서프로빙속도로전환되는표면앞쪽의거리입니다.
b.오버트래블(기본값 3 mm, 0~100 mm)은프로브가예상접촉점을지나서까지탐색을계속하는거리로, 실제부품이공칭위치에서약간벗어나있어도접촉이이루어지도록합니다.
c.프로빙속도(기본값 5 mm/s)는접촉점을탐색할때사용되는느린선형속도입니다. 프로브를보호하고반복정밀도를높이기위해이값을낮게유지하십시오.
d.이동 속도(기본값 40 mm/s 및 20 deg/s)는점과점사이의공중이동에사용됩니다.
e.클리어런스높이오프셋(기본값 300 mm)은전체시퀀스의첫번째점전과마지막점후에로봇이이동하는높이입니다.
f.후퇴 높이 오프셋(기본값 75 mm)은두점사이, 즉피처내부및피처간이동시프로브가후퇴하는높이입니다.
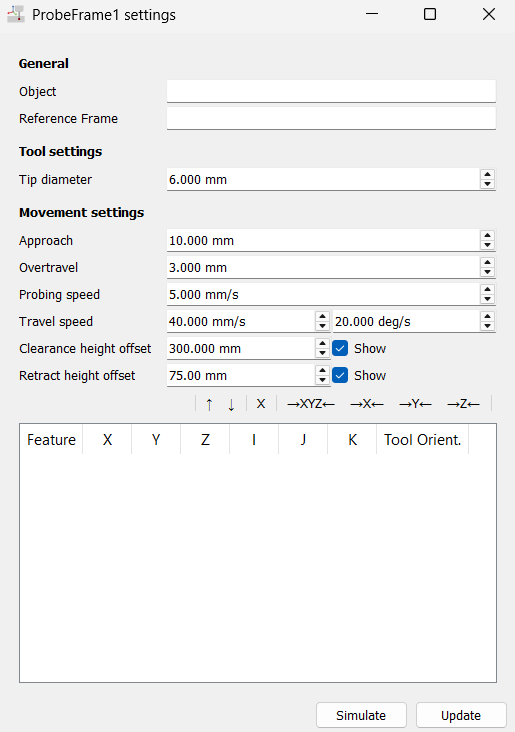
부품이나고정구와같은객체를클릭하여첫번째프로빙점을생성하십시오. 이렇게하면ProbeFrame1 설정창의두가지읽기전용‘일반(General)’필드가자동으로채워집니다:
1.객체
2.참조프레임