RoboDK
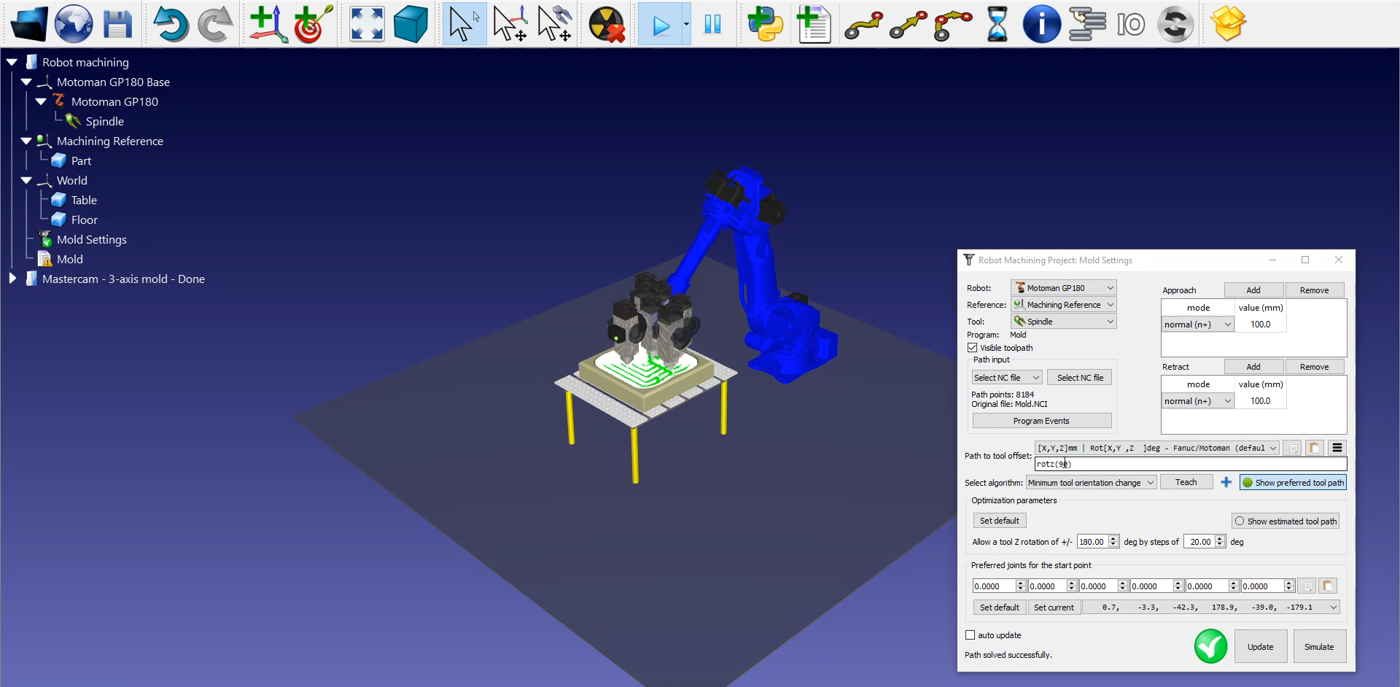
로봇가공경로를 RoboDK로가져오면로봇가공공구경로가 RoboDK 스테이션의몰드참조에첨부된것을볼수있습니다. 몰드설정에서올바른로봇, 참조프레임및공구를선택했는지확인합니다.
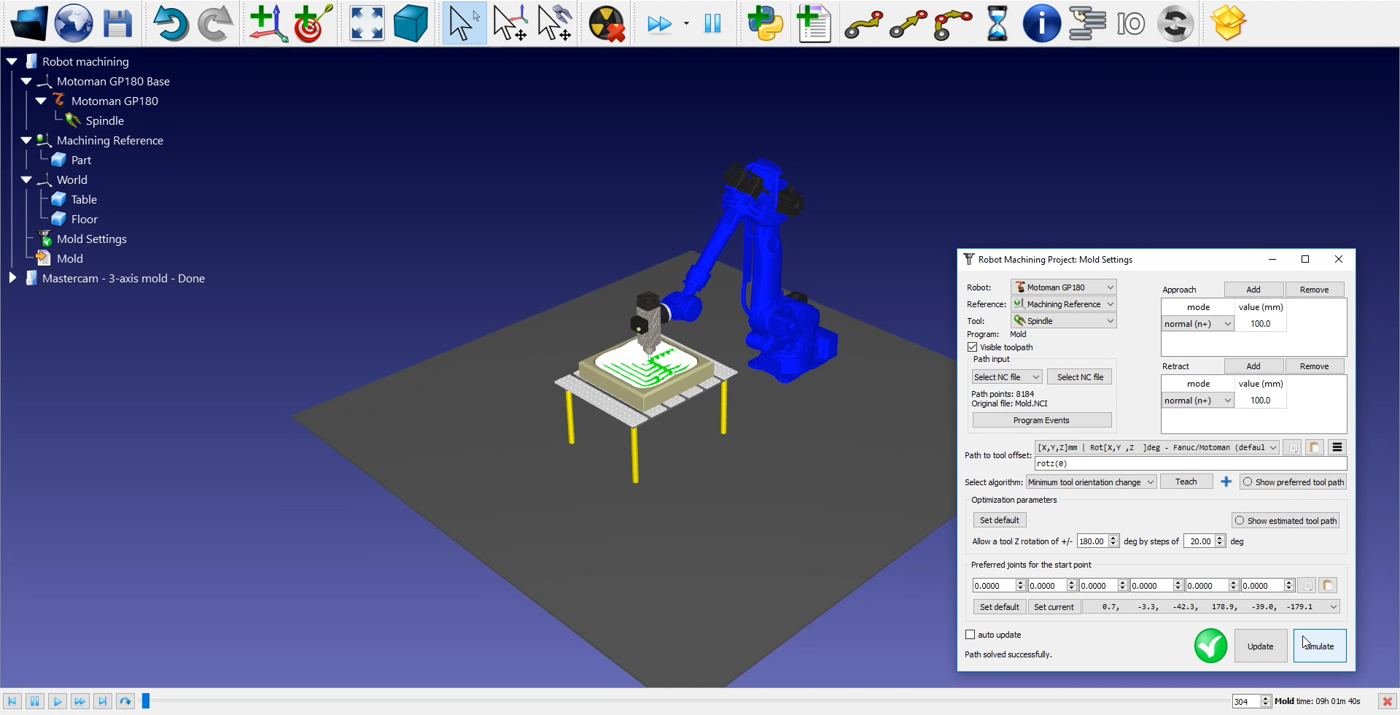
절단경로전후로접근및후퇴이동의값을조정할수도있습니다. 이예에서는100mm가적당합니다. 충돌위험이있는경우로봇작업범위내에서원하는만큼늘릴수있습니다.
다음단계는몰드설정➔업데이트➔시뮬레이션을선택하여경로섹션이실행되는순서가올바른지확인하는것입니다. 이예제에서는순서를다시조정할필요가없습니다.
참고: 스페이스바를길게누르거나메뉴의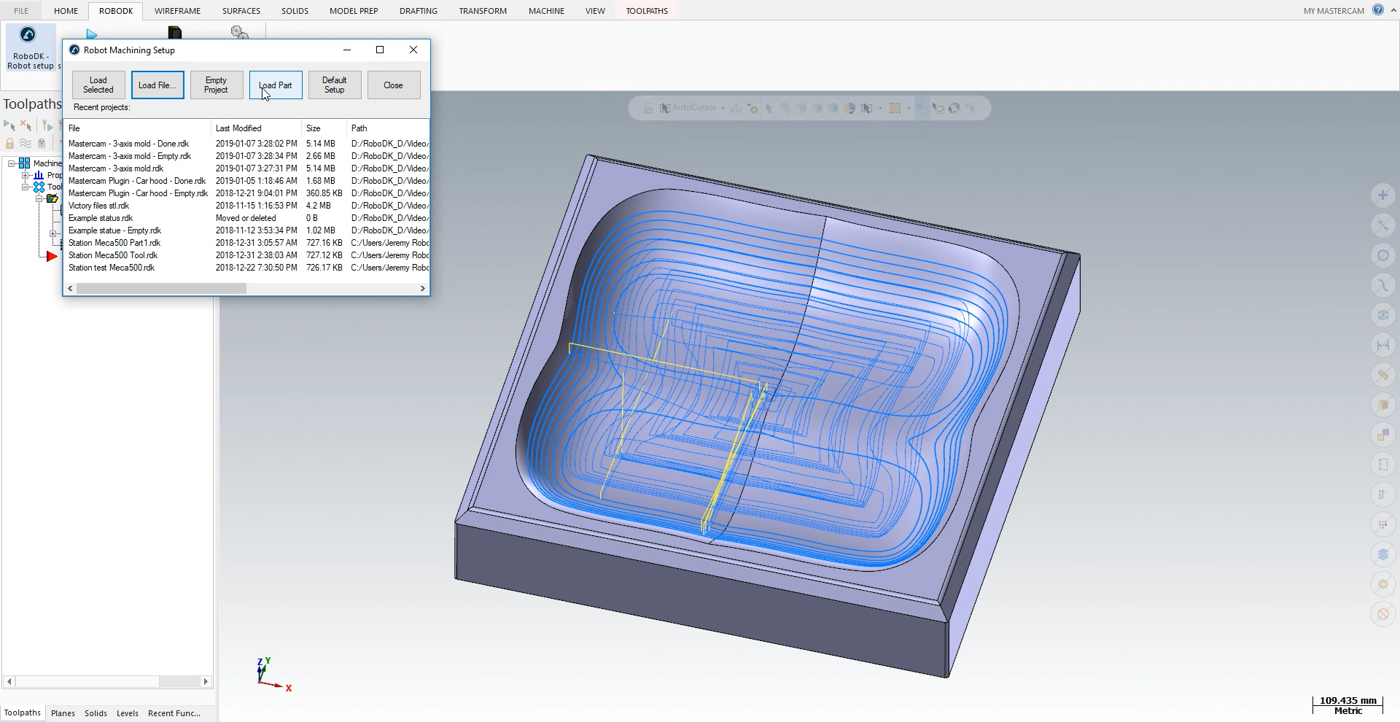
참고: 경로를따라공구의방향을조정할수있습니다. 이예제에서는 Z축을중심으로공구를회전하는것만수정할수있지만표준방향을사용하는것이좋습니다.
공구방향을조정하려면다음단계를따르세요:
1.
2.선호공구경로표시를선택합니다. 아래이미지와같이일부고스트공구가나타납니다. 이는경로를따라공구의위치를나타냅니다.
3.마우스휠을위로스크롤하여 rotz (0) 값을 90도까지수정합니다. rotz 값이변경되고고스트공구의위치도함께변경되는것을볼수있습니다.
4.업데이트➔시뮬레이션을선택합니다.
로봇프로그램을생성하려면올바른포스트프로세서를사용해야합니다. Motoman GP180 로봇을두번클릭하고포스트프로세서선택➔ Motoman을클릭합니다.
마지막으로몰드를마우스오른쪽버튼으로클릭하고➔로봇프로그램생성을선택하거나 F6을누릅니다.
이제 Motoman JBI 파일을로봇컨트롤러로전송할준비가되었습니다.