마스터캠의
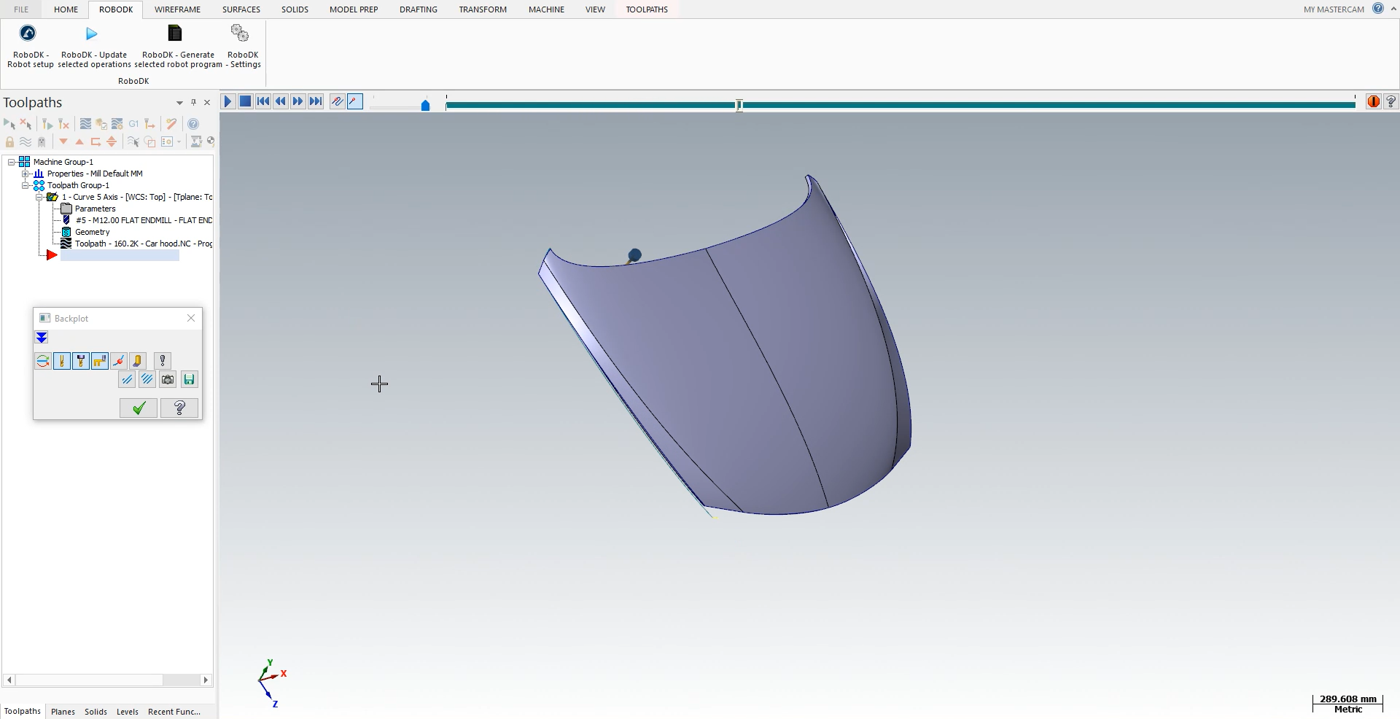
마스터캠에서 3D 객체를열고절단시뮬레이션을시작합니다. 소프트웨어가절단표면에맞게공구의방향을조정한것을볼수있습니다.
다음단계에따라 RoboDK에파트를로드합니다:
1.RoboDK 탭을선택하고RoboDK - 로봇 설정을 선택합니다.
2.파트로드를선택합니다.
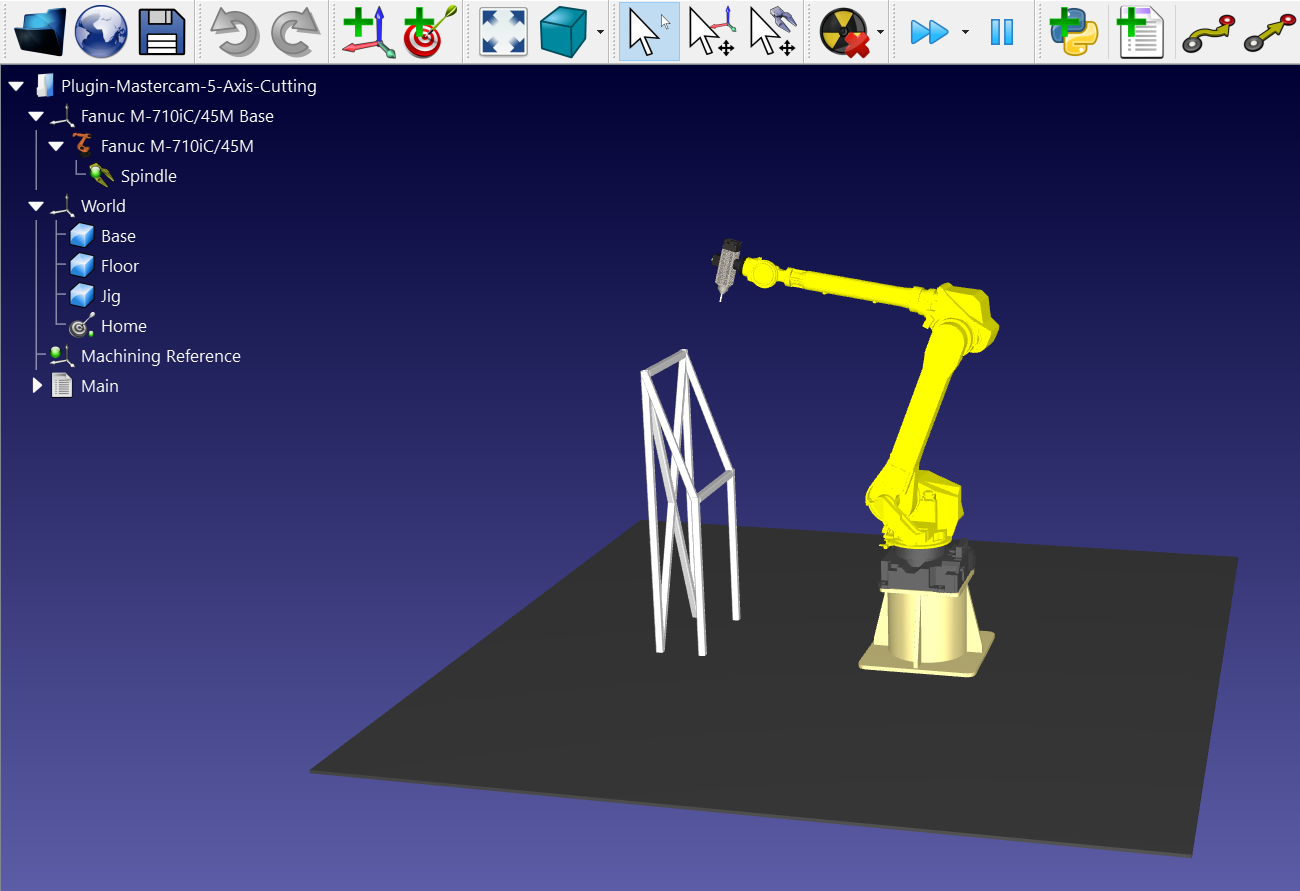
RoboDK 스테이션의지그에있는활성참조프레임(가공참조)에파트가로드된것을확인할수있습니다.
참고: 파트를올바른위치로가져오려면특정위치에가공참조를설정해야합니다. 가공참조를마우스오른쪽버튼으로클릭하고➔표시를선택하여프레임을표시합니다. 파트를만들때마스터캠에서이정확한위치에원점을설정합니다. 파트를가져오면 RoboDK가파트의원점을가공참조의원점과일치시킵니다.
다음단계는마스터캠에서 RoboDK로절단경로를가져오는것입니다.
1.마스터캠에서RoboDK 탭을선택합니다.
2.RoboDK – 선택한작업업데이트를선택합니다.
3.RoboDK로이동합니다.


