RoboDK
로봇절단경로를 RoboDK로가져오면 RoboDK 스테이션의금형참조에연결된절단공구경로를볼수있습니다. 자동차후드설정에서올바른로봇, 참조프레임및공구를선택했는지확인합니다.
절단경로전후의접근및후퇴동작값을조정할수도있습니다. 이예에서는400mm 접근/후퇴가안전할것입니다. 이제이러한움직임은기본접근/후퇴보다4배더길어져파트와의충돌을피하는데도움이됩니다.
메뉴하단에서파트의방향을조정할수도있습니다.
다음단계는
참고: 스페이스바를길게누르거나메뉴의

참고: 프로그램이벤트버튼을사용하여스핀들회전과같은 I/O를활성화또는비활성화할수도있습니다.
로봇프로그램을생성하려면올바른포스트프로세서를사용해야합니다. Fanuc M-710iC/45M 로봇을두번클릭하고포스트프로세서선택➔ Fanuc R30iA를클릭합니다.
마지막으로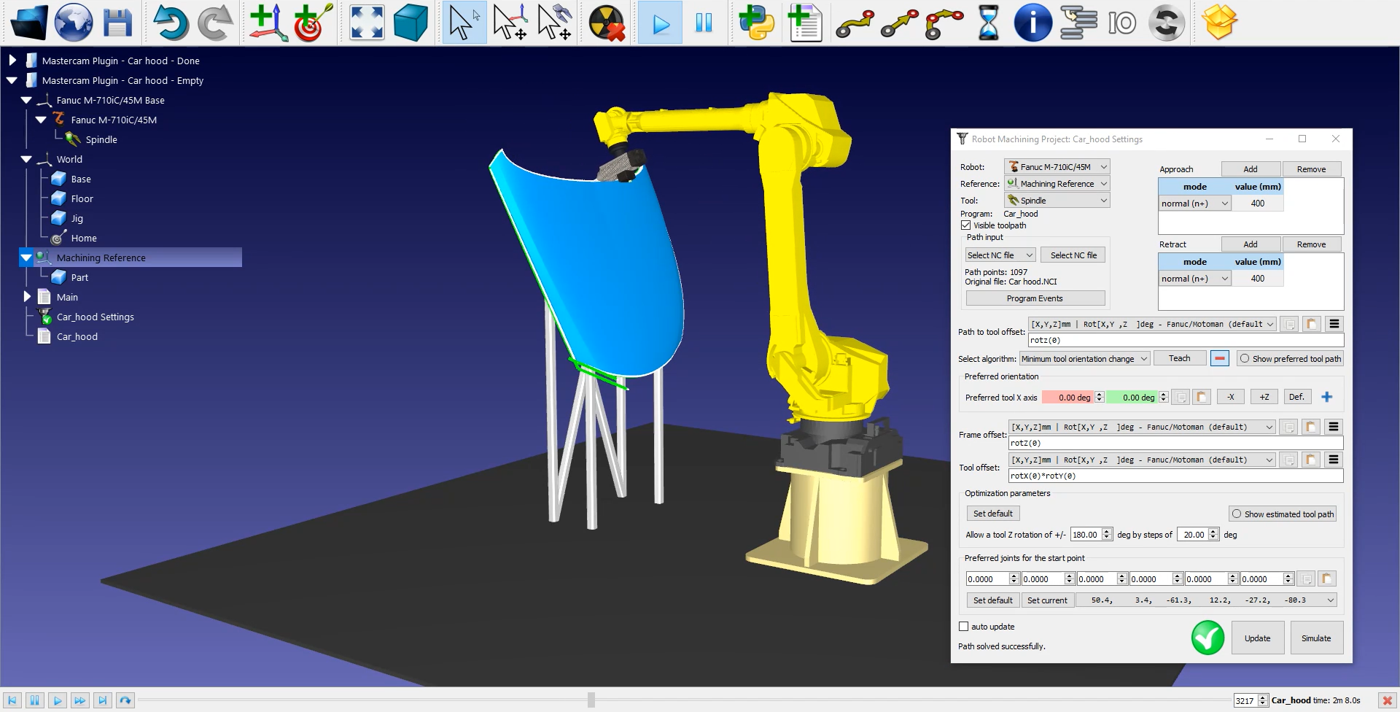
이제Fanuc LS 및/또는 TP 파일을로봇컨트롤러로전송할준비가되었습니다.