플라스틱
프로젝트를시작하려면먼저기본라이브러리에서 RoboDK의플라스틱디버링예제를선택해야합니다.
설정
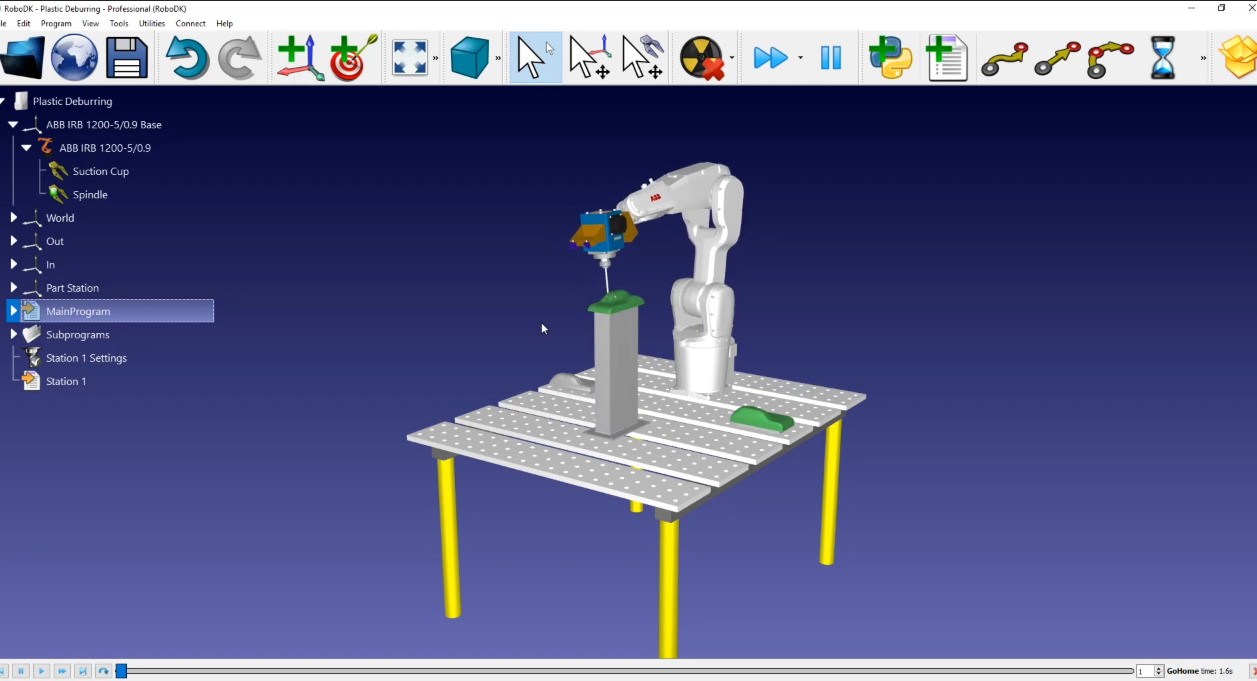
이예에서는간단한설정을사용합니다: 테이블에장착된로봇(이예에서는 ABB 로봇사용), 갓성형된부품을위한더미, 가공된부품을위한더미, 그리고부품을제자리에고정하는가운데의지그가있습니다.
스테이션을로드합니다:
1.파일➔열기를선택합니다
2.RoboDK의예제섹션에서플라스틱 디버링 예제를 찾습니다:
C:/RoboDK/예제/플러그인-퓨전360-플라스틱-디버링.rdk.
이제스테이션을로드했으므로 Fusion 360을열수있습니다.
Fusion 360의 2D 스케치
Fusion 360에서객체를엽니다. 이예제에서객체는플라스틱부품입니다. 이프로젝트의목표는세개의구멍과그아래쪽의부품주변에서여분의재료를제거하는것입니다.
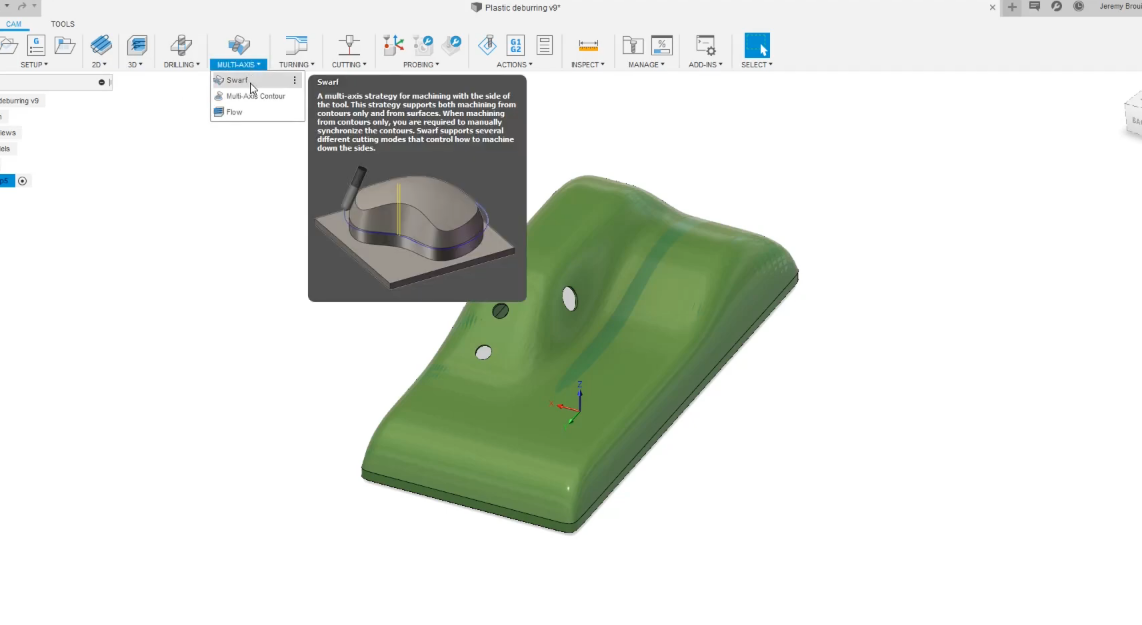
먼저 Fusion의 '제조' 작업영역탭에있는지확인해야합니다. 다음단계에따라공구경로를만들어야합니다:
1.다중축을선택한다음스와프공구를선택합니다.
2.사용하려는공구를선택한다음(이예에서는 RoboDK 스테이션의사용자지정공구를사용하겠습니다) 구멍을선택하여첫번째경로를만듭니다.
3.표면의오른쪽에공구경로를가져오려면다른면가공을선택한다음확인을선택합니다. 각구멍에대해이절차를따릅니다.
4.하단부분에도동일한작업을수행하려면스와프공구를선택한다음하단부분을선택합니다.
5.계산이완료되면방금만든경로를시뮬레이션합니다: 설정을 선택한다음시뮬레이션을 선택합니다.
로봇에대한완전한공구경로를갖게됩니다. "디버링" 참조프레임이활성화되어있는지확인하려면 RoboDK로돌아가야합니다. 그러기위해서는다음을수행해야합니다:
RoboDK로이동: 디버링을선택한다음참조프레임활성화를선택합니다.
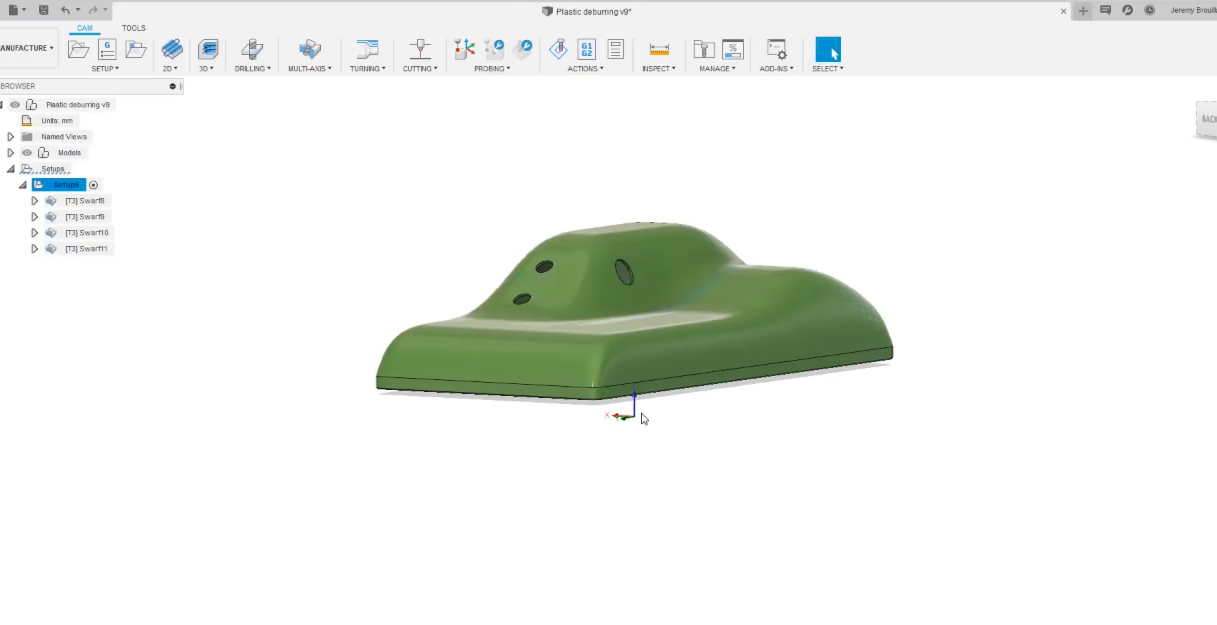
이제디버링참조프레임이활성화되었으므로해당참조프레임을기준으로프로그램이내보내집니다. Fusion 360으로돌아가서이미지가표시된것과같은지확인합니다:
다음단계에따라 RoboDK에스케치를로드합니다:
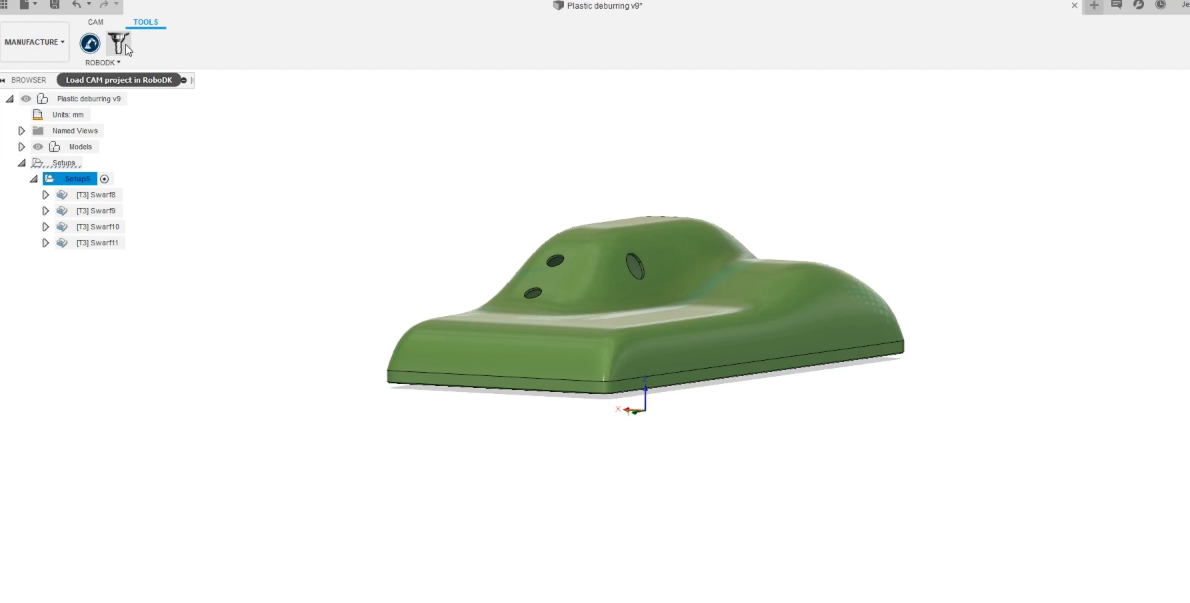
1.Fusion 360에는 RoboDK 플러그인이있습니다. RoboDK에서 CAM 프로젝트 로드를 선택하기만하면됩니다.
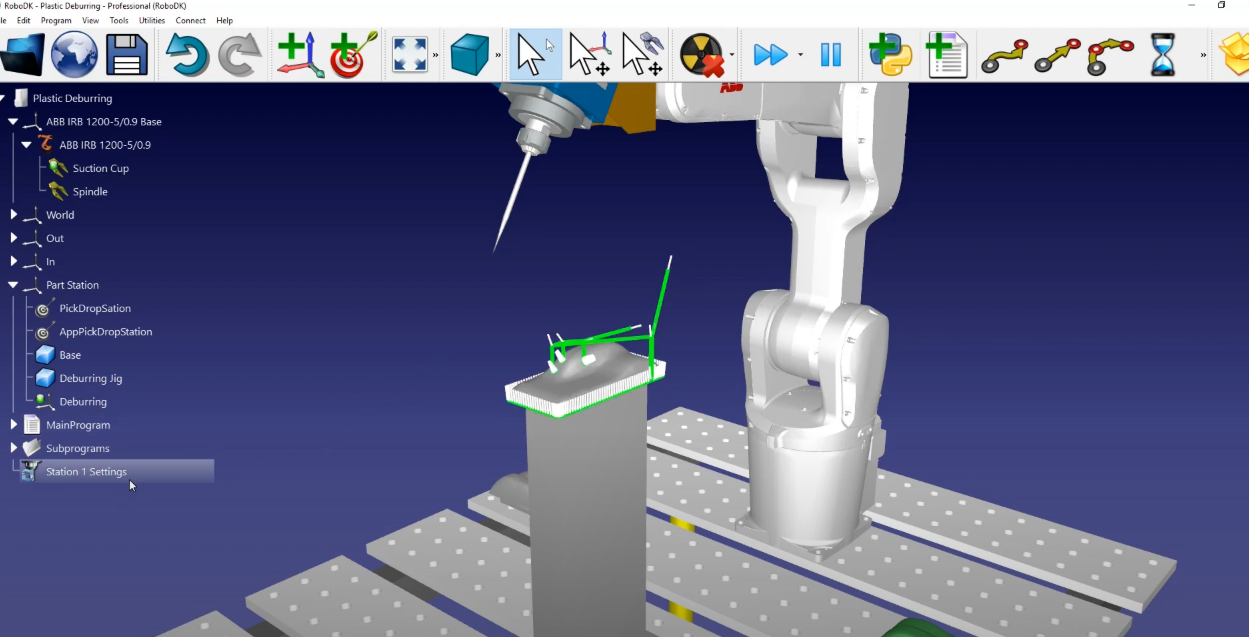
2.RoboDK로돌아가면그자리에서절단경로를찾을수있습니다. "플라스틱디버링"이라는 "가공프로젝트"가생성되었습니다: 디버링을 선택한다음표시를선택합니다.
3.절단공구경로의이름을 "Station1 설정"으로변경할수있습니다: 플라스틱디버링을마우스오른쪽버튼으로클릭하여이름을변경합니다.
RoboDK 스테이션
RoboDK에서로봇공구경로를준비했으면가상로봇셀이실제설정과일치하는지확인해야합니다. RoboDK에서는로봇프로그램을생성하기전에제조작업에올바른공구와참조프레임을사용하고있는지확인합니다.
이예에서는디버링참조를선택하고공구를스핀들로선택했습니다. 업데이트➔시뮬레이션을선택합니다.
경로섹션의순서를바꾸거나방향을전환하려면다음단계를따르세요:
1.CAM 프로젝트에는일반적으로접근및후퇴동작이이미포함되어있으므로 RoboDK에서추가한접근및후퇴동작은제거할수있습니다: "접근" 및 "후퇴"로이동하여제거를선택하기만하면됩니다. 업데이트를선택한다음시뮬레이션을선택합니다.
2.프로그램이벤트열기➔각옵션을선택(체크)하여 "경로접근" 및 "경로후퇴"에서브루틴을추가하고경로접근에 "Spindle (1)"을, 경로후퇴에 "Spindle (0)"을작성합니다.
3.업데이트를 선택합니다.
이제생성한프로그램 "Station 1"의이름을수정하고 "메인프로그램"을실행해야합니다.
마지막으로해야할일은로봇프로그램을생성하는것입니다. ABB 로봇을사용하므로 ABB의독점프로그래밍언어인 RAPID를사용하는 ABB 로봇컨트롤러용 mod 파일을내보내야합니다.
1.올바른포스트프로세서를사용했는지확인합니다: 스테이션 선택➔ 포스트 프로세서 선택➔ ABB RAPID IRC 5.
2.Station1 프로그램을마우스오른쪽버튼으로클릭하고로봇 프로그램 생성을 선택합니다.
텍스트편집기에서로봇프로그램을자동으로볼수있습니다. ABB 로봇컨트롤러에필요한모든특정이동명령과구문을볼수있습니다.


