RoboDK
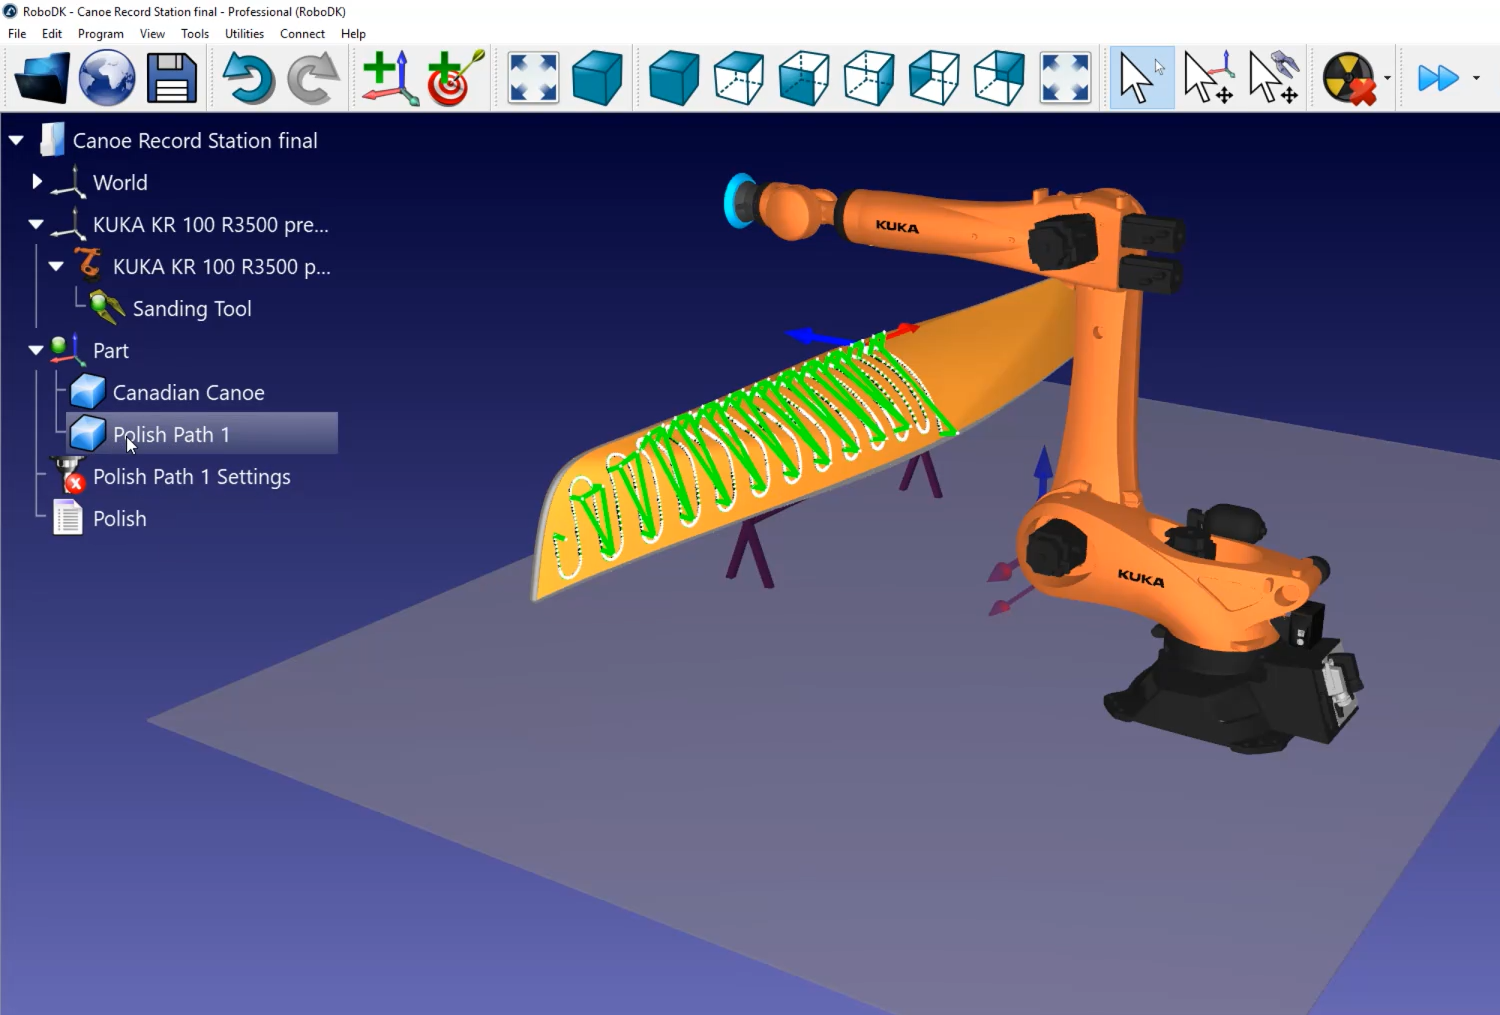
다음단계는폴리싱경로 1 설정 → 업데이트 → 시뮬레이션을선택하여경로섹션이실행되는순서가올바른지확인하는것입니다.
카누의경로에서나오는작은흰색선을볼수있습니다. 이것이표면의법선입니다. 이예제에서는모두올바르게임포트된것으로보입니다.
경로의방향을설정하려면다음단계를따르세요:
1.폴리싱경로 1 설정을선택합니다.
2.곡선선택을클릭합니다.
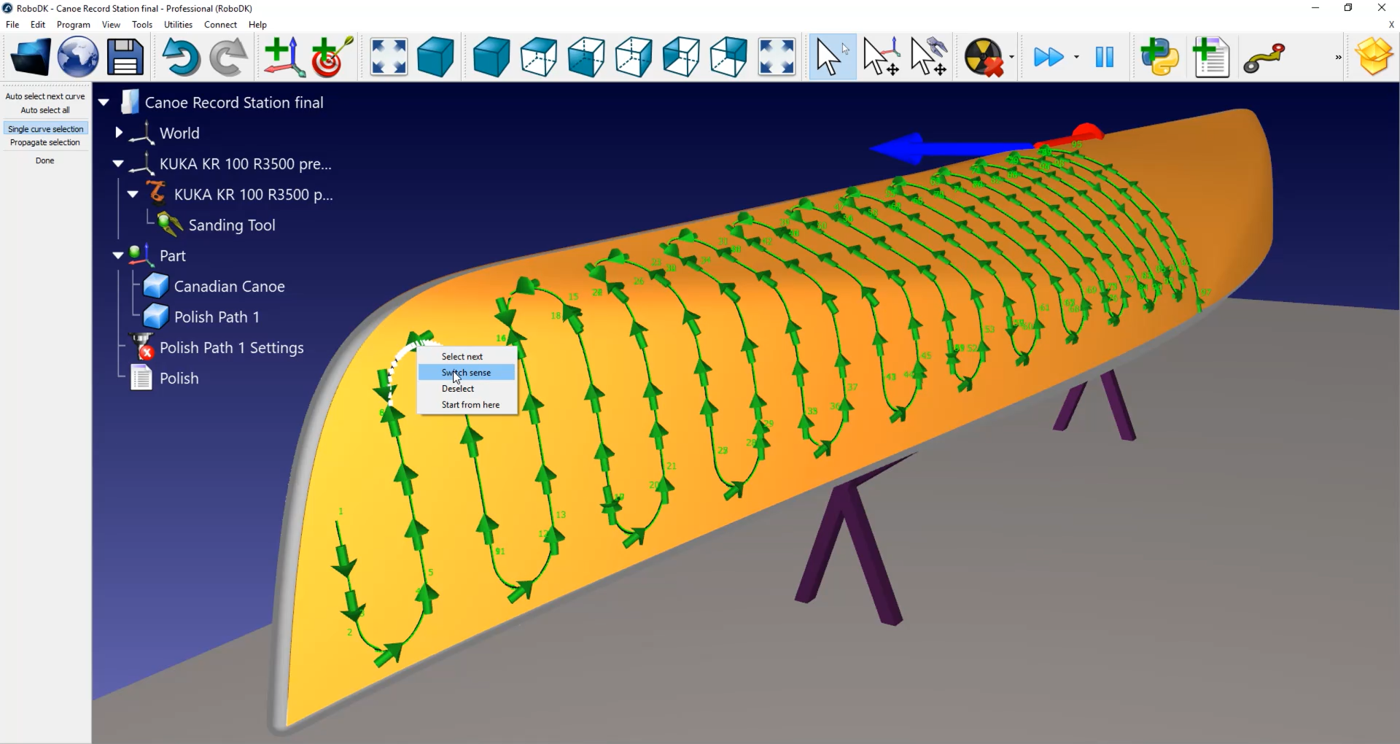
이제경로세그먼트가실행되는순서와방향을확인할수있습니다. 방향을변경하려면마우스오른쪽버튼으로클릭하고방향전환을선택합니다.
이경우경로를다시작성해야합니다:
1.스테이션의빈공간(예: 파란색배경)을마우스오른쪽버튼으로클릭합니다.
2.선택 항목 재설정을 선택합니다.
3.시작하려는선을선택합니다. 선이올바른방향을가리키고있는지확인합니다.
4.화면왼쪽상단에서모두 자동 선택 도구를선택합니다.
5.완료를 선택합니다.
이제폴리싱경로 1 설정 → 업데이트 → 시뮬레이션을더블클릭하여스테이션을시뮬레이션할수있습니다.
폴리싱경로 1 설정 → 추가를더블클릭하여로봇과카누사이의충돌을피하기위해 200밀리미터의법선이동을추가할수도있습니다.
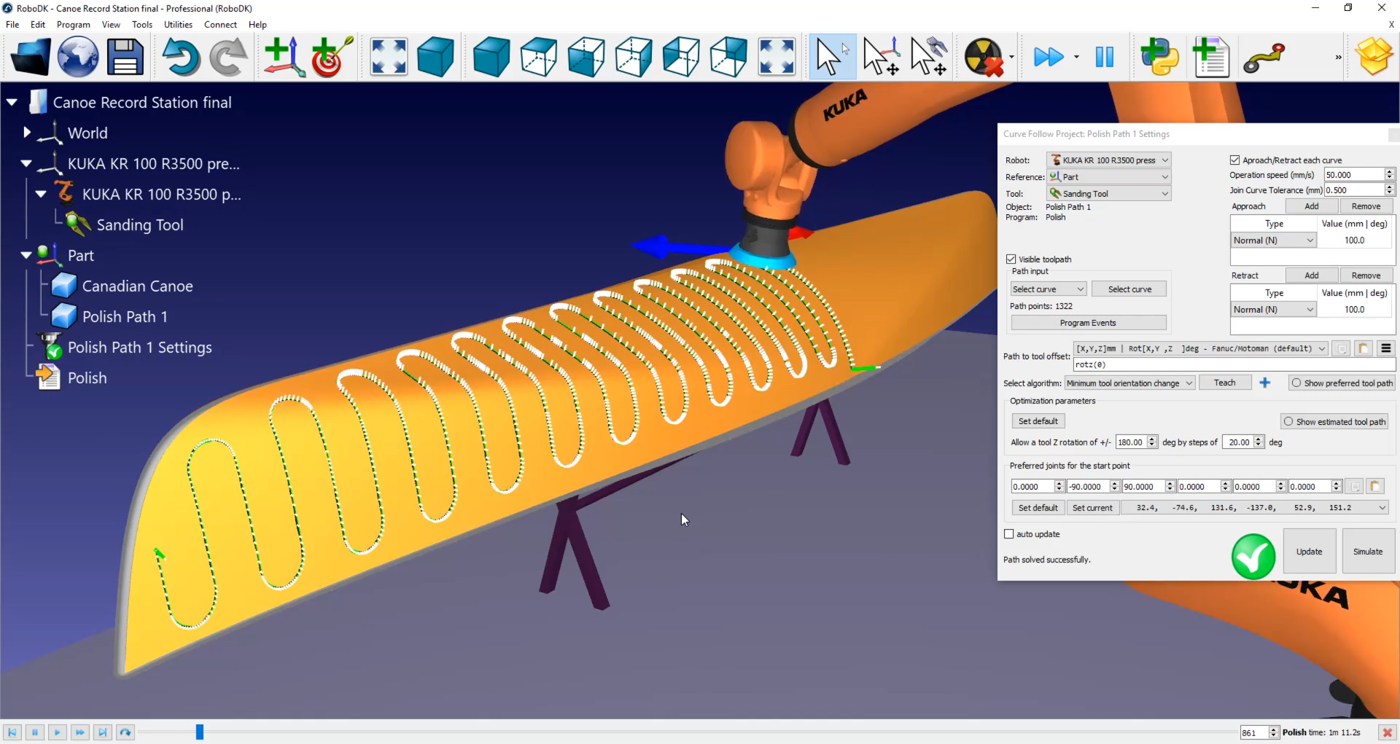
폴리싱경로 1 설정 → 프로그램이벤트 → 빠른이동속도(mm/s)를선택하고 200밀리미터를입력하여접근및후퇴속도를수정할수있습니다.
이메뉴에서라운딩설정옵션을활성화할수도있습니다. 기본적으로경로의모든흰색선은로봇이멈춰야하는지점으로로봇컨트롤러에전송되는점입니다. 폴리싱또는샌딩작업에서는이것이최선의동작이아닙니다.
컨트롤러에서연속이동옵션을활성화하려면라운딩설정확인란을활성화합니다. 로봇브랜드에따라해당옵션의이름은 "라운딩", "연속이동" 또는 "존데이터"일수있습니다. 이예제에서는값이 0.5mm입니다.
이예제에서는쿠카로봇을사용하므로로봇프로그램을생성할때 SRC 파일을얻게됩니다. 이파일은쿠카 KRC 컨트롤러에서읽을수있습니다.
로봇프로그램을생성하려면다음단계를따르세요:
1.폴리싱을마우스오른쪽버튼으로클릭하고 → 포스트프로세서선택을선택합니다. 이예제에서는 KRC4 컨트롤러를사용할수있습니다.
2.확인을 선택합니다.
3.폴리싱을마우스오른쪽버튼으로클릭하고 → 로봇프로그램생성을선택하거나 F6 키를누릅니다. 로봇에전송할 SRC 파일과함께텍스트편집기가나타납니다.


