1
이섹션에서는 1축턴테이블을캘리브레이션하는방법을안내합니다. 잘정의된 TCP와턴테이블위의고정된점을사용하여 1축턴테이블을캘리브레이션할수있습니다.
1축턴테이블을캘리브레이션하려면다음절차를따르십시오.
9.정의하거나캘리브레이션할참조프레임을선택하십시오. 또는참조프레임을마우스오른쪽버튼으로클릭하고 [참조프레임정의]를선택하십시오.
1.유틸리티➔
2.턴테이블캘리브레이션(1축) 방법을선택하십시오.
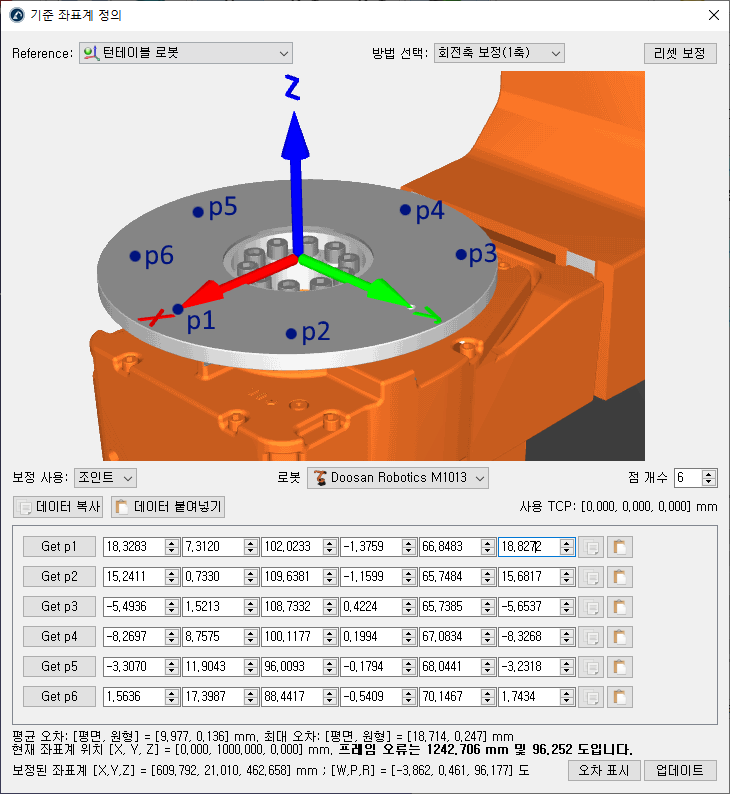
3.관절을사용하여캘리브레이션을선택하십시오(기본설정). 로봇베이스프레임을기준으로한각점의 XYZ 위치를알고있다면점으로변경할수있습니다.
4.스테이션에하나이상의로봇을사용할수있는경우로봇을지정하십시오.
5.중요: 턴테이블을움직이면서로봇으로턴테이블의같은점을측정해야합니다.
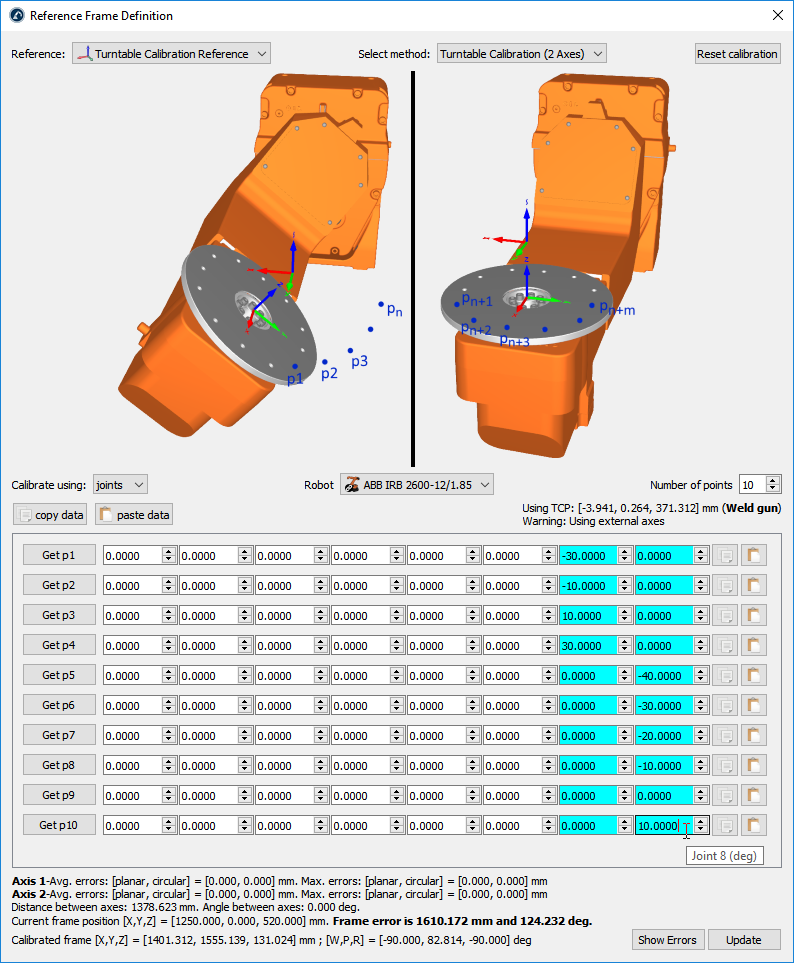
중요: 턴테이블을움직이면서로봇으로턴테이블의같은점을측정해야합니다. 앞그림에서보듯이턴테이블은 (+) 회전방향으로움직여야합니다. 턴테이블이동과관련된오류를보다잘이해하기위해서는최소 6~10점을사용하는것이좋습니다.
중요: 첫번째점은턴테이블의 X축을정의합니다(정적참조).
중요: 캘리브레이션된참조프레임의 XY 평면은호/원이그리는평면과일치합니다. 해당평면에서점을측정하지않았다면이오프셋을조정해야할수있습니다. 예를들어, 턴테이블의루트를나타내기위해캘리브레이션된참조프레임아래에새참조프레임을추가할수있습니다.
6.로봇관절위치(또는점)로표를채우기시작하십시오.
... 로봇에서직접로봇관절값을가져올수있습니다. ... 이옵션은모든로봇컨트롤러에서사용할수있는것은아니며 ...
팁: 로봇에연결된경우 "p 찾기" 버튼을선택하여로봇에서직접로봇관절을가져올수있습니다. 자세한설정정보는 로봇 드라이버 섹션에서확인할수있습니다. 이옵션은모든로봇컨트롤러에서사용할수있는것은아니며로봇제조업체에서판매하는추가소프트웨어옵션이필요할수있습니다.
중요: 값을수동으로입력하는경우각관절값은소수점이하최소 4자리까지입력하는것이좋습니다(관절값을입력하는경우). 허용되는소수자릿수는도구 → 옵션 → 정확도 → 최대소수자릿수에서변경할수있습니다.
참고: 업데이트를선택하면 RoboDK는제공된데이터의복사본을 RDK 스테이션에보관합니다.
7.마지막으로업데이트를선택하여 RoboDK 스테이션에서선택한참조프레임에새위치를적용하십시오.
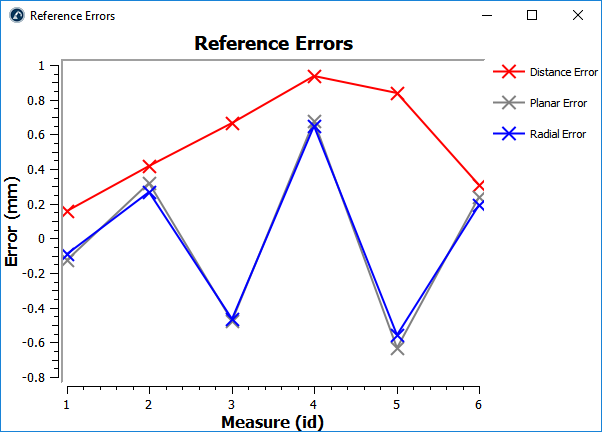
8.오류표시를선택하여각점의오류수준을표시하십시오. 거리오류는평면오류및반경오류조합과같습니다.