공구
로봇공구또는공구중심점(TCP)은로봇을직교위치(예: XYZWPR 값으로주어진직교타겟)로이동하는데사용되는점입니다. TCP는로봇플랜지로부터의변환으로정의됩니다. 오프라인프로그래밍여부와관계없이모든로봇응용분야에서 TCP를올바르게정의하는것은중요합니다.
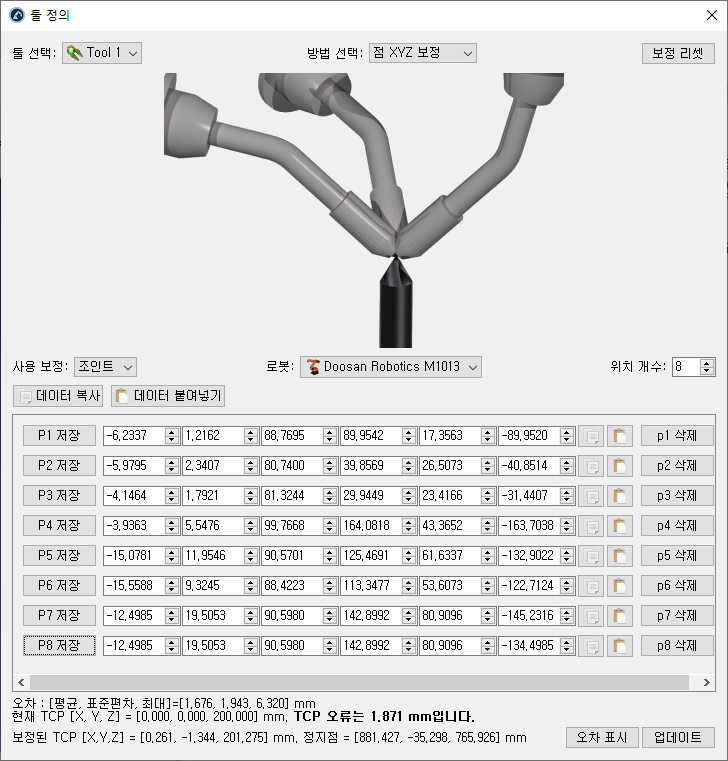
로봇공구(공구중심점또는 TCP)를정의하거나캘리브레이션하려면다음단계를따르십시오.
1.유틸리티➔
2.정의/캘리브레이션할공구를선택하십시오.
또는공구를마우스오른쪽단추로클릭하고
3.방법을선택하십시오.
a.다양한공구방향을사용하여 TCP 끝으로점터치 (점으로 XYZ 캘리브레이션)
b.다양한공구방향을사용하여 TCP로평면을터치합니다(평면으로 XYZ 캘리브레이션). TCP는점또는구가될수있습니다.
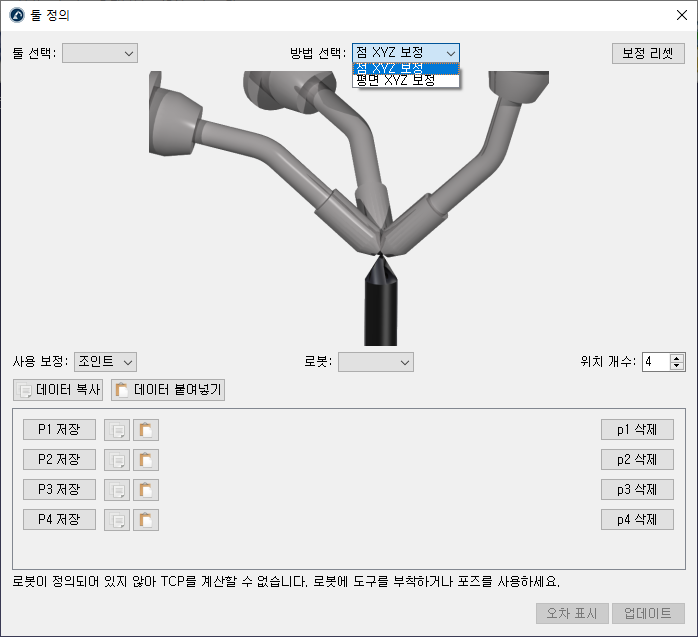
4.관절값을사용한 TCP 캘리브레이션이기본설정입니다. 직교타겟이있으면포즈로변경하십시오.
5.프로젝트에둘이상의로봇이있는경우로봇을선택하십시오.
6.TCP 캘리브레이션에사용할점의수를조정하십시오. 이값은나중에수정할수도있습니다.
7.측정된구성(관절값또는플랜지의위치및방향)으로테이블을채우기시작하십시오.
마지막으로, 업데이트를선택하여 RoboDK 스테이션에서선택한새위치공구를적용하십시오. 비디오: 이비디오는 Omron TM 로봇을사용하여로봇공구(TCP)를올바르게캘리브레이션하는방법을보여줍니다: https://www.youtube.com/watch?v=TM-9vGR2r4k&list=PLjiA6TvRACQd8Zju_r_VSL7LBNEmBE57E&index=2.
중요 사항: 제공되는값의사본을별도로보관하는것이좋습니다. 모든내용을복사 / 붙여넣기를하려면데이터 복사 및 데이터 붙여넣기를선택하십시오.
8.'마지막으로, 업데이트를선택하여 RoboDK 스테이션에서선택한새위치공구를적용하십시오.'를 15번문단바로뒤로옮기고, 그뒤에비디오문단과팁문단들을영어순서대로배치하십시오.
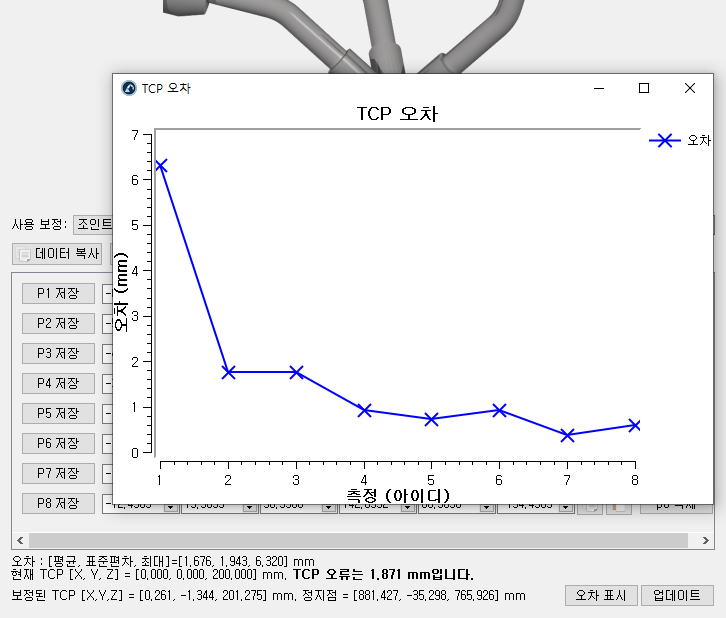
예를들어, 다음이미지는 p6 제거버튼을선택하여점 6이삭제되기전의오류를보여줍니다.