로봇
일부로봇은두개의관절이서로연결되어있어, 로봇의두관절이서로종속됩니다. 예를들어화낙로봇은관절 2와관절 3이서로연결되어있습니다.
다음단계에따라 RoboDK에서로봇의관절을연결합니다:
1.먼저로봇을더블클릭하여 robot panel을엽니다.
2.Parameters를클릭하여 Robot Parameters 탭을엽니다.
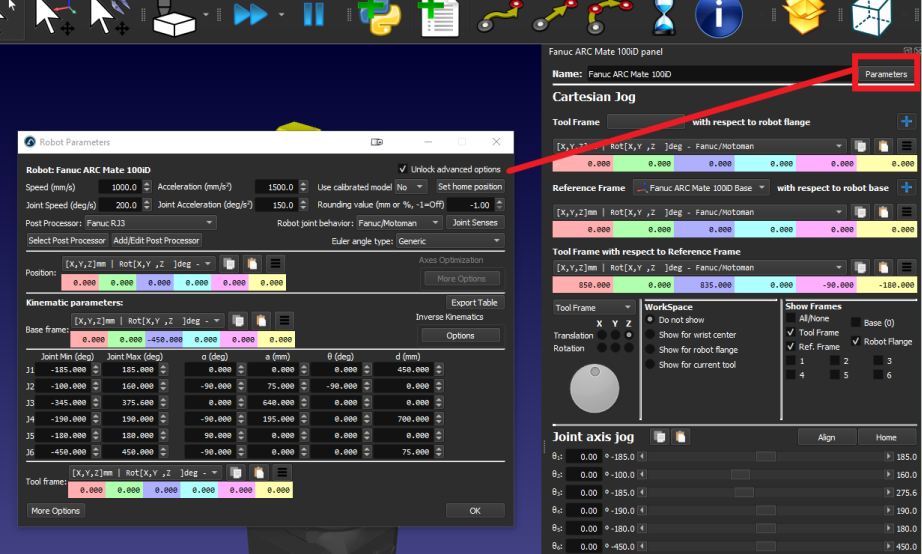
1.Unlock advanced options 확인란을선택합니다.
2.Joint Senses를클릭하여 Joint axis sense 탭을엽니다. 처음 6개의값은각관절의회전방향을나타내며, 마지막값은관절 2와 3의연결을나타냅니다. 7번째값을 -1로변경하면관절이연결됩니다. 연결된관절한계폴리곤이있는새탭이열리며, 로봇이자체충돌하지않도록한계값을편집할수있습니다.
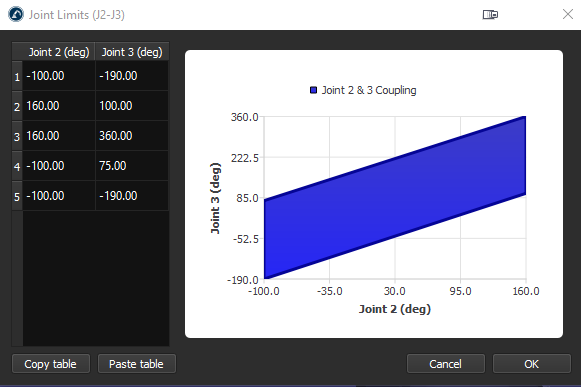
참고: 관절을연결하면관절 2와 3이함께움직입니다. 값을 -1 대신 1로변경하면관절의연결방향이반대로바뀝니다.


