메커니즘
RoboDK를사용하여턴테이블, 1~3축선형메커니즘, 다양한유형의로봇팔, SCARA 로봇, AGV, CNC 및그리퍼등새로운메커니즘을모델링할수있습니다.
RoboDK로새로운메커니즘을모델링할수있습니다. 여기에는회전테이블, 1~3개의선형축메커니즘, 다양한유형의로봇암, 스카라로봇, AGV, CNC 및그리퍼가포함됩니다. 다음단계에따라새로봇또는메커니즘을만드십시오.
1.유틸리티 ➔ 모델 메커니즘 혹은 로봇을선택하십시오.
2.만들려는메커니즘이나로봇의유형을선택하십시오.
3.메커니즘의원점을나타내는좌표계를선택하십시오.
4.각관절(메커니즘이나로봇의움직이는부분)에대해하나의객체를선택하십시오.
5.해당이미지에설명된대로로봇파라미터를입력하십시오.
6.새메커니즘을보려면업데이트를선택하십시오.

트리에서로봇항목을마우스우측버튼으로클릭하고로봇수정을선택하여기존메커니즘을수정할수도있습니다. 이옵션은사용자가직접만든로봇과메커니즘에사용할수있습니다.

RoboDK에서다음과같은유형의메커니즘과로봇을만들수있습니다.
●1개의회전축(회전테이블또는그리퍼)
●2개의회전축(예: 2축포지셔너)
●1개의선형축(선형레일등)
●2개의선형축(T-bot 등)
●3개의선형축(예: H-bot)
●1개의선형축 + 1개의회전축
●손가락 2개의그리퍼
●스카라로봇 (4축)
●6축로봇암
●7축로봇암
1축 턴테이블 모델링
이섹션에서는 1축턴테이블을모델링하는방법을보여줍니다. 턴테이블은로봇가공애플리케이션에자주사용됩니다. / 비디오: 다음튜토리얼은 1축턴테이블을모델링하는방법을보여줍니다: https://youtu.be/18HKgBaE7Ag. / 턴테이블을생성하려면다음단계를따르십시오:
턴테이블을생성하려면다음단계를따르십시오:
1.프로그램 ➔ 기준 좌표계 추가를선택하십시오.
2.기준좌표계를선택하고 F2를선택하여Turntable Base Ref로이름을변경하십시오.
3.턴테이블의 3D 모델을불러오십시오. 3D 모델을 RoboDK 창(STL, STEP 또는 IGES 파일등)으로드래그앤드롭하십시오.
4.유틸리티 ➔ 모델 메커니즘 혹은 로봇을선택하십시오.

1.메커니즘을클릭하여표면의위치를측정하십시오. 원점과중심사이의차이를확인할수있습니다. 아래이미지와같이값을복사하여붙여넣을수있습니다.
2.메커니즘이름을 TurnTable로변경하십시오.
3.프레임 패널을 열어 프레임의 위치를 수정합니다.
4.참조프레임을생성하고 F2 키를눌러이름을‘Frame Base’로지정합니다.
새로운좌표계를생성하여턴테이블의참조좌표를정의하십시오:
5.메커니즘의이름을TurnTable로변경하십시오.
6.이미지를보시면베이스와상부플레이트의위치를확인하실수있습니다. 회전축의경우, 이 메커니즘은 Fb(프레임 베이스)의 Z축을 중심으로 회전합니다.
7.1 회전축을선택하십시오. / 이미지를보면베이스와상판이어떻게배치되어야하는지알수있습니다. 회전축의경우메커니즘은 Fb(Frame Base)의 Z축을중심으로회전합니다. / 메커니즘이름을 TurnTable로변경하십시오. / 새좌표계를생성하여턴테이블의기준을정의하십시오: / 참조프레임을생성하고 F2를선택하여이름을 Frame Base로변경하십시오. / 프레임패널을열어프레임의위치를수정하십시오. / 도구를선택한다음측정을선택하십시오. / 메커니즘을클릭하여표면의위치를측정하십시오. 원점과중심사이의차이를확인할수있습니다. 아래이미지와같이값을복사하여붙여넣을수있습니다.
8.이제기준위치가이미지의기준과일치해야합니다. 참조프레임과객체항목은자동으로채워져야합니다. 자동선택이올바르지않으면그에따라업데이트할수있습니다.
9.관절한계를업데이트할수있습니다. 예를들어 +/-20회전을원하면 +/-7200도를입력할수있습니다. 나중에로봇패널의관절한계라벨을두번클릭하여관절한계를변경할수도있습니다.

10.업데이트를선택하여메커니즘을생성하십시오. 새메커니즘이나타납니다.
11.확인을선택하여메뉴를닫거나, 필요한경우턴테이블에추가변경사항을적용할수있습니다.
12.메커니즘을생성하는데사용한원본객체파일은삭제할수있습니다. 메커니즘은 RDK 프로젝트와함께저장되며외부종속성이필요하지않습니다. / 테이블을테스트한후(올바른방향으로움직이는지, 한계가예상한대로인지확인), 모델메커니즘창에서확인을선택하여창을닫을수있습니다.
1축 리니어 레일 모델링 방법
이섹션에서는리니어축또는리니어트랙이라고도하는 1축리니어레일을모델링하는방법을설명합니다. 리니어레일은로봇팔의도달범위를확장하는데도움이됩니다.
다음단계에따라 3D 모델을불러옵니다:
1.3D 모델을 RoboDK로드래그앤드롭하여객체를스테이션으로불러옵니다(지원되는파일형식에는일반적인 3D 형식인 STEP, IGES, STL이포함됩니다).
다음단계에따라메커니즘빌더를엽니다:
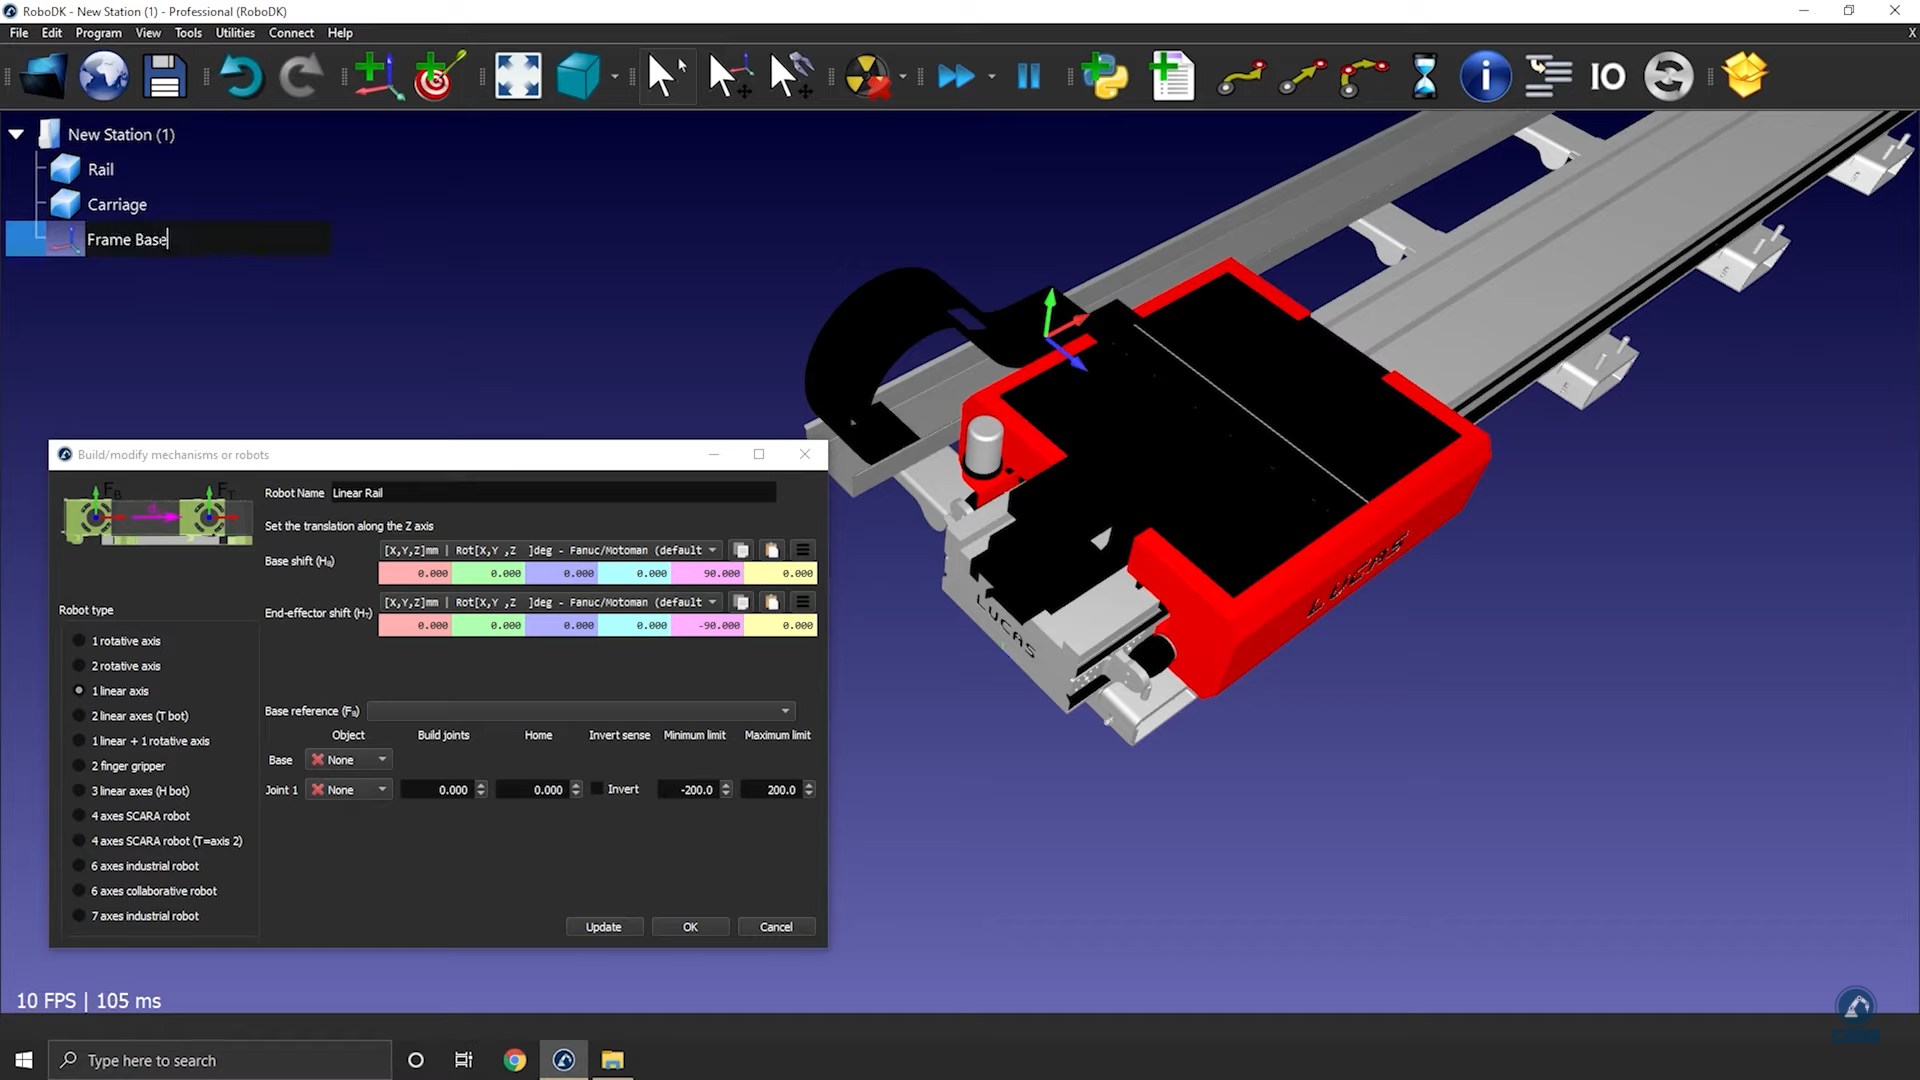
1.Utilities→Model Mechanism or Robot을선택합니다.
2."Robot Type"에서 1 linear axis가선택되어있는지확인합니다.
3.3D 모델이하나의부품으로그룹화되어있는경우, RoboDK 내에서모델을분할할수있습니다.
다음단계에따라기본프레임을배치합니다:
4.객체를불러왔으면 Utilities→Model Mechanism or Robot으로모델메커니즘빌더를다시엽니다.
5.Robot Name에서메커니즘이름을변경할수있습니다.
6.기본프레임은레일의 0 위치에있어야합니다: 해당위치에참조프레임을생성하고 Frame Base라는이름을지정합니다.
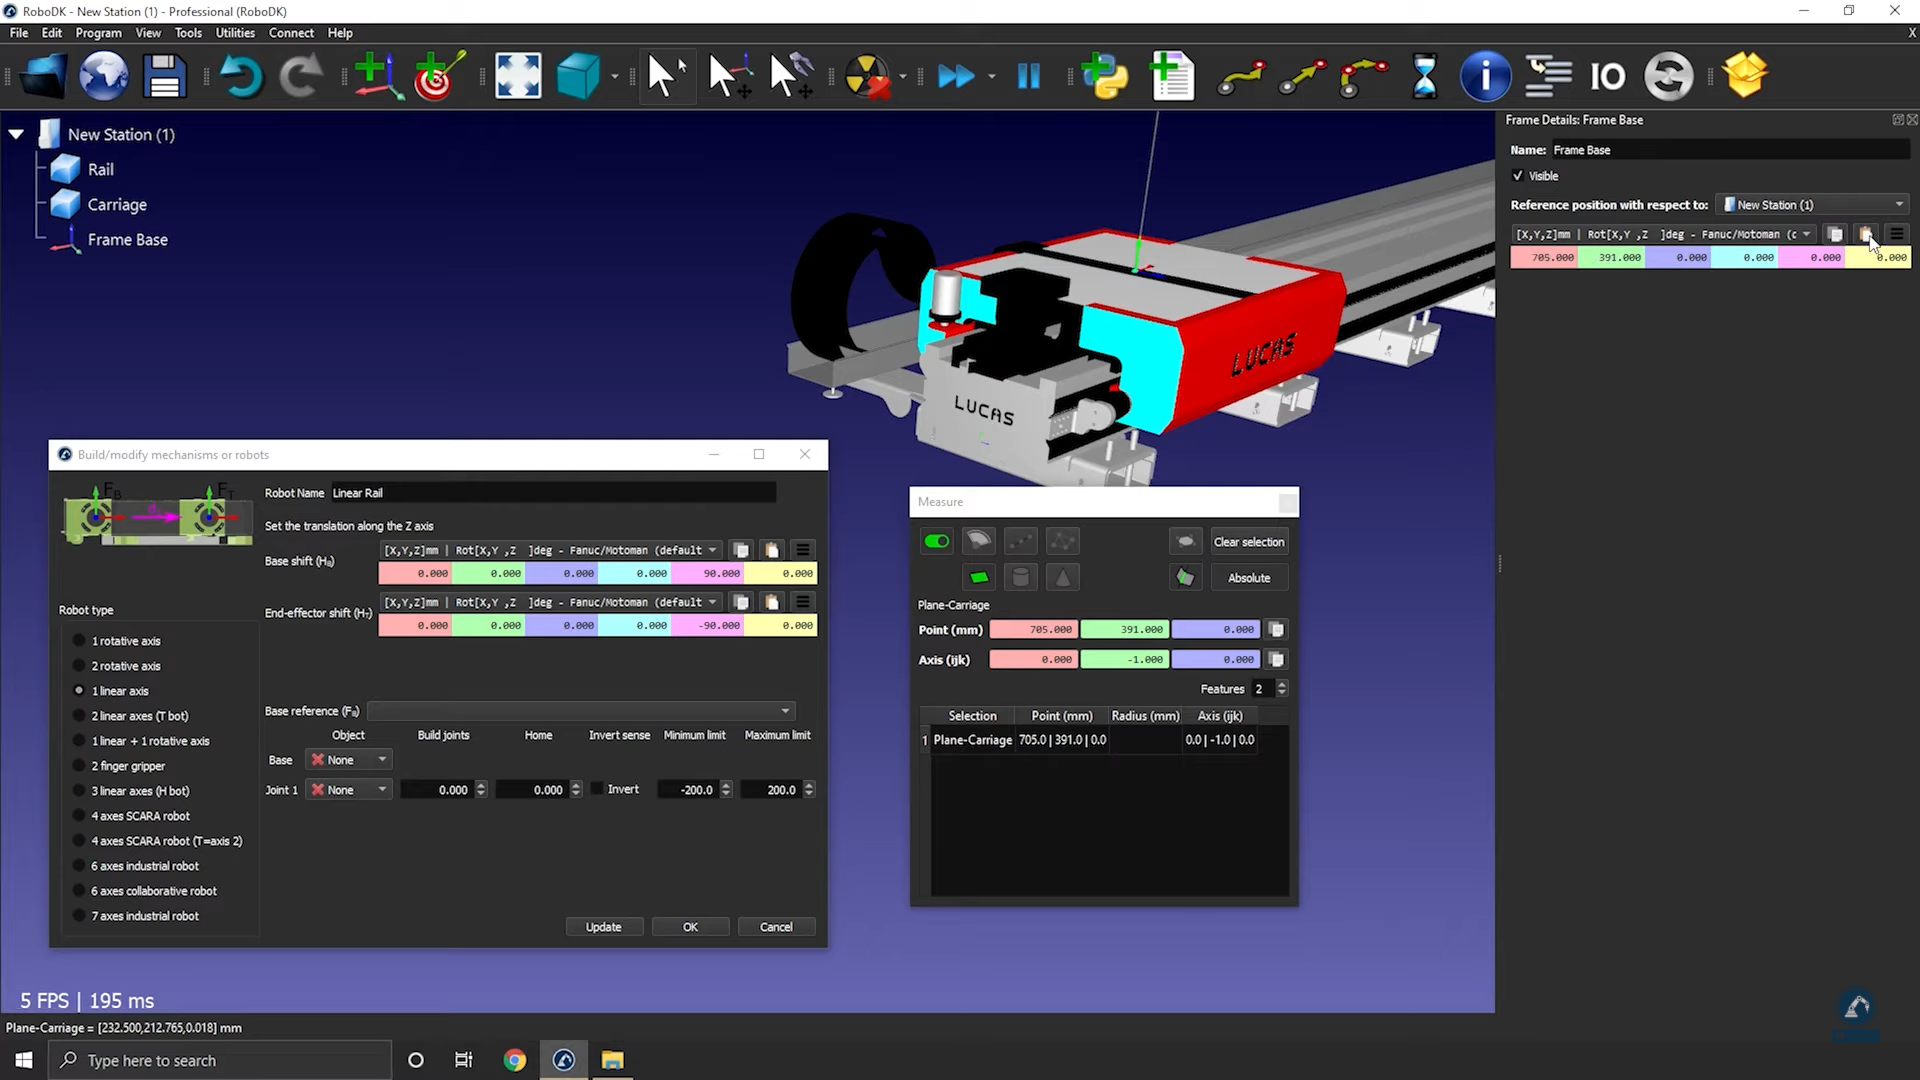
다음단계에따라프레임의위치를수정합니다:
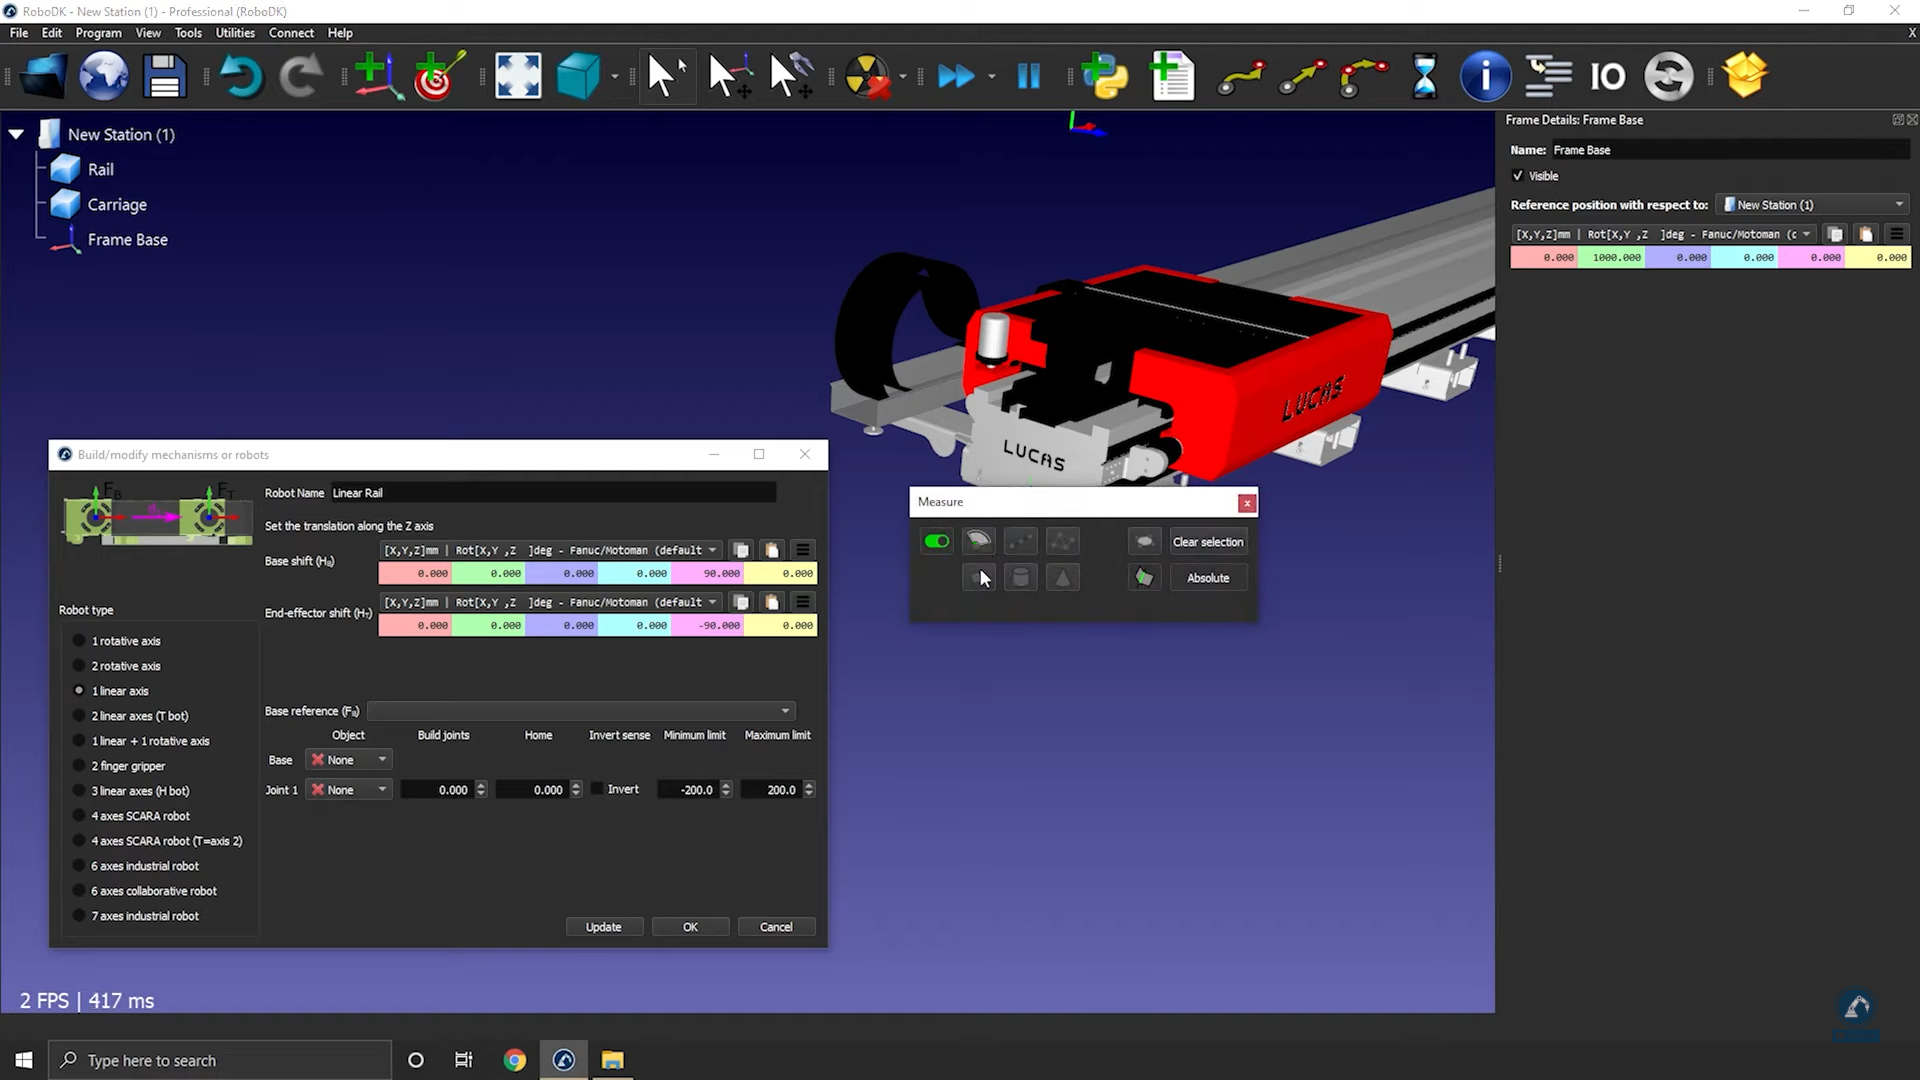
1.Tools→Measure를선택합니다.
2.측정도구를사용하여아이콘을선택함으로써표면의위치를측정합니다(아래이미지참조).
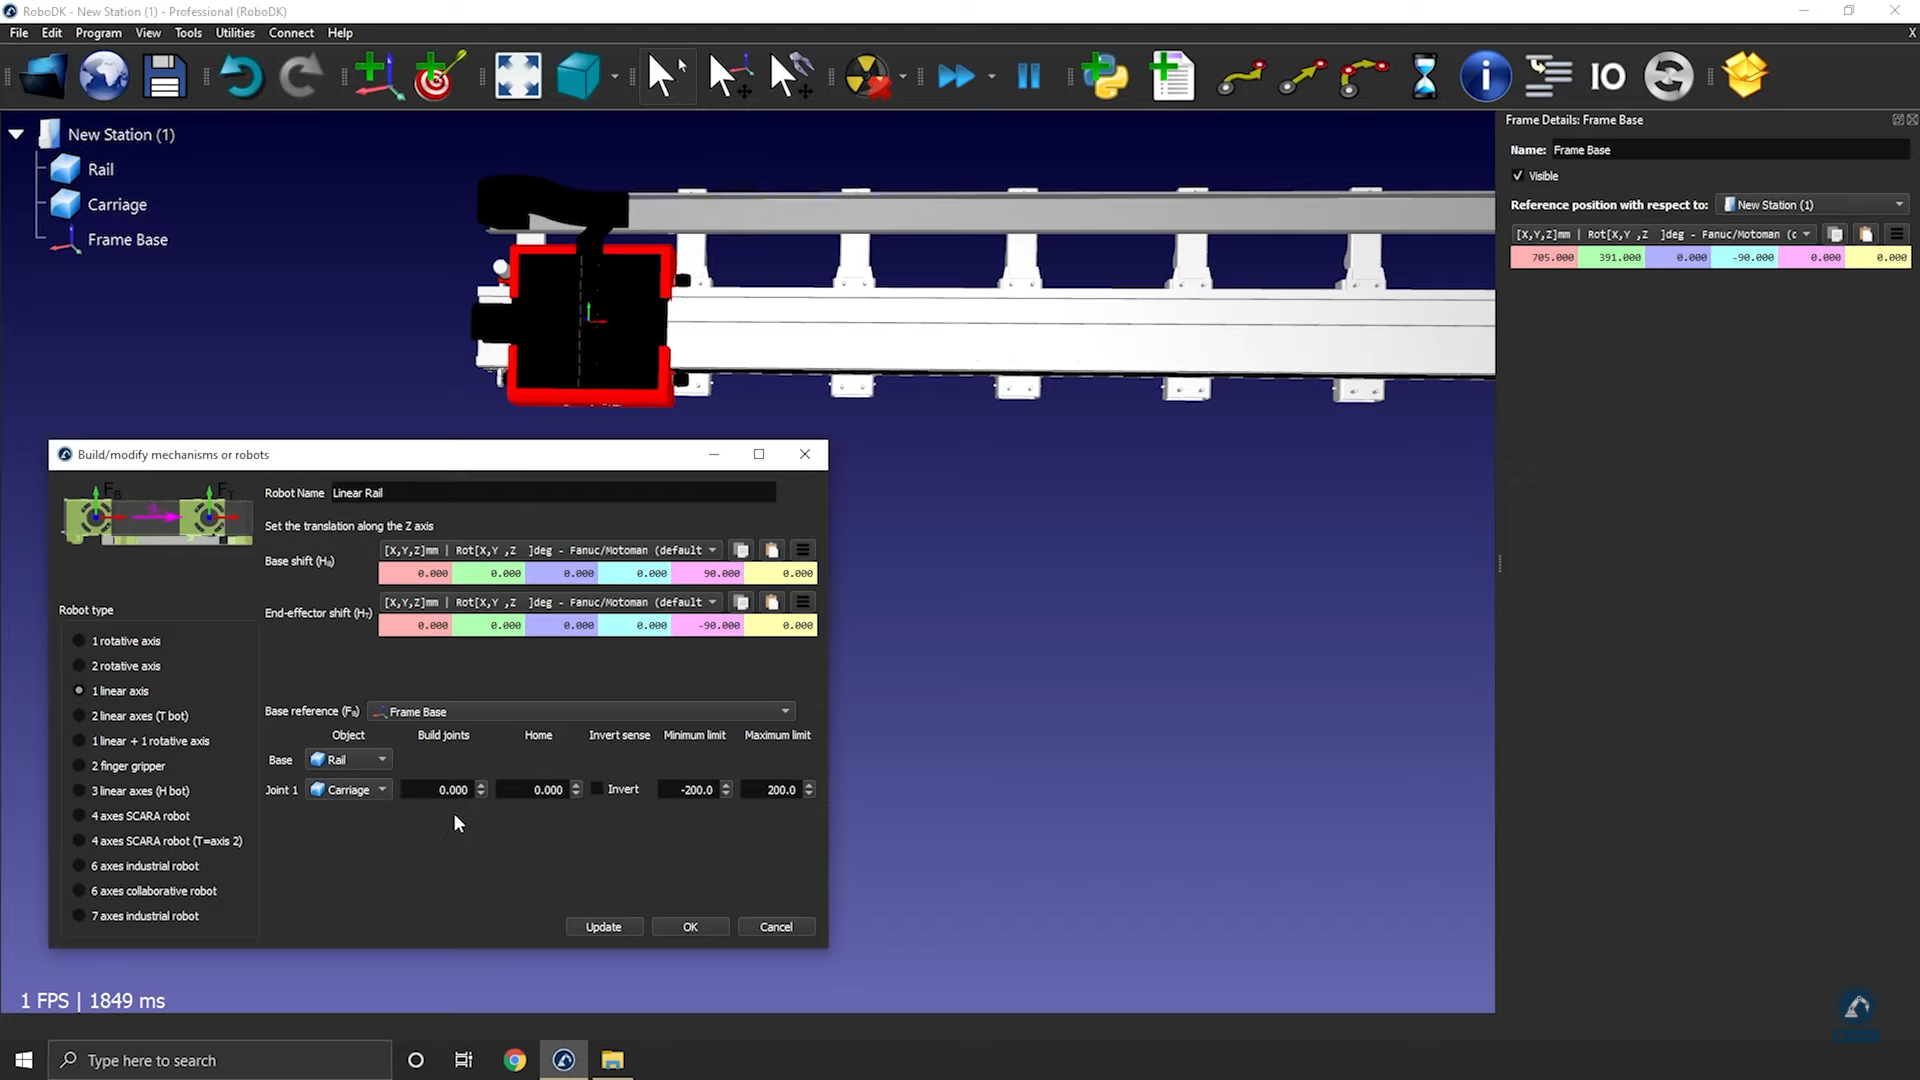
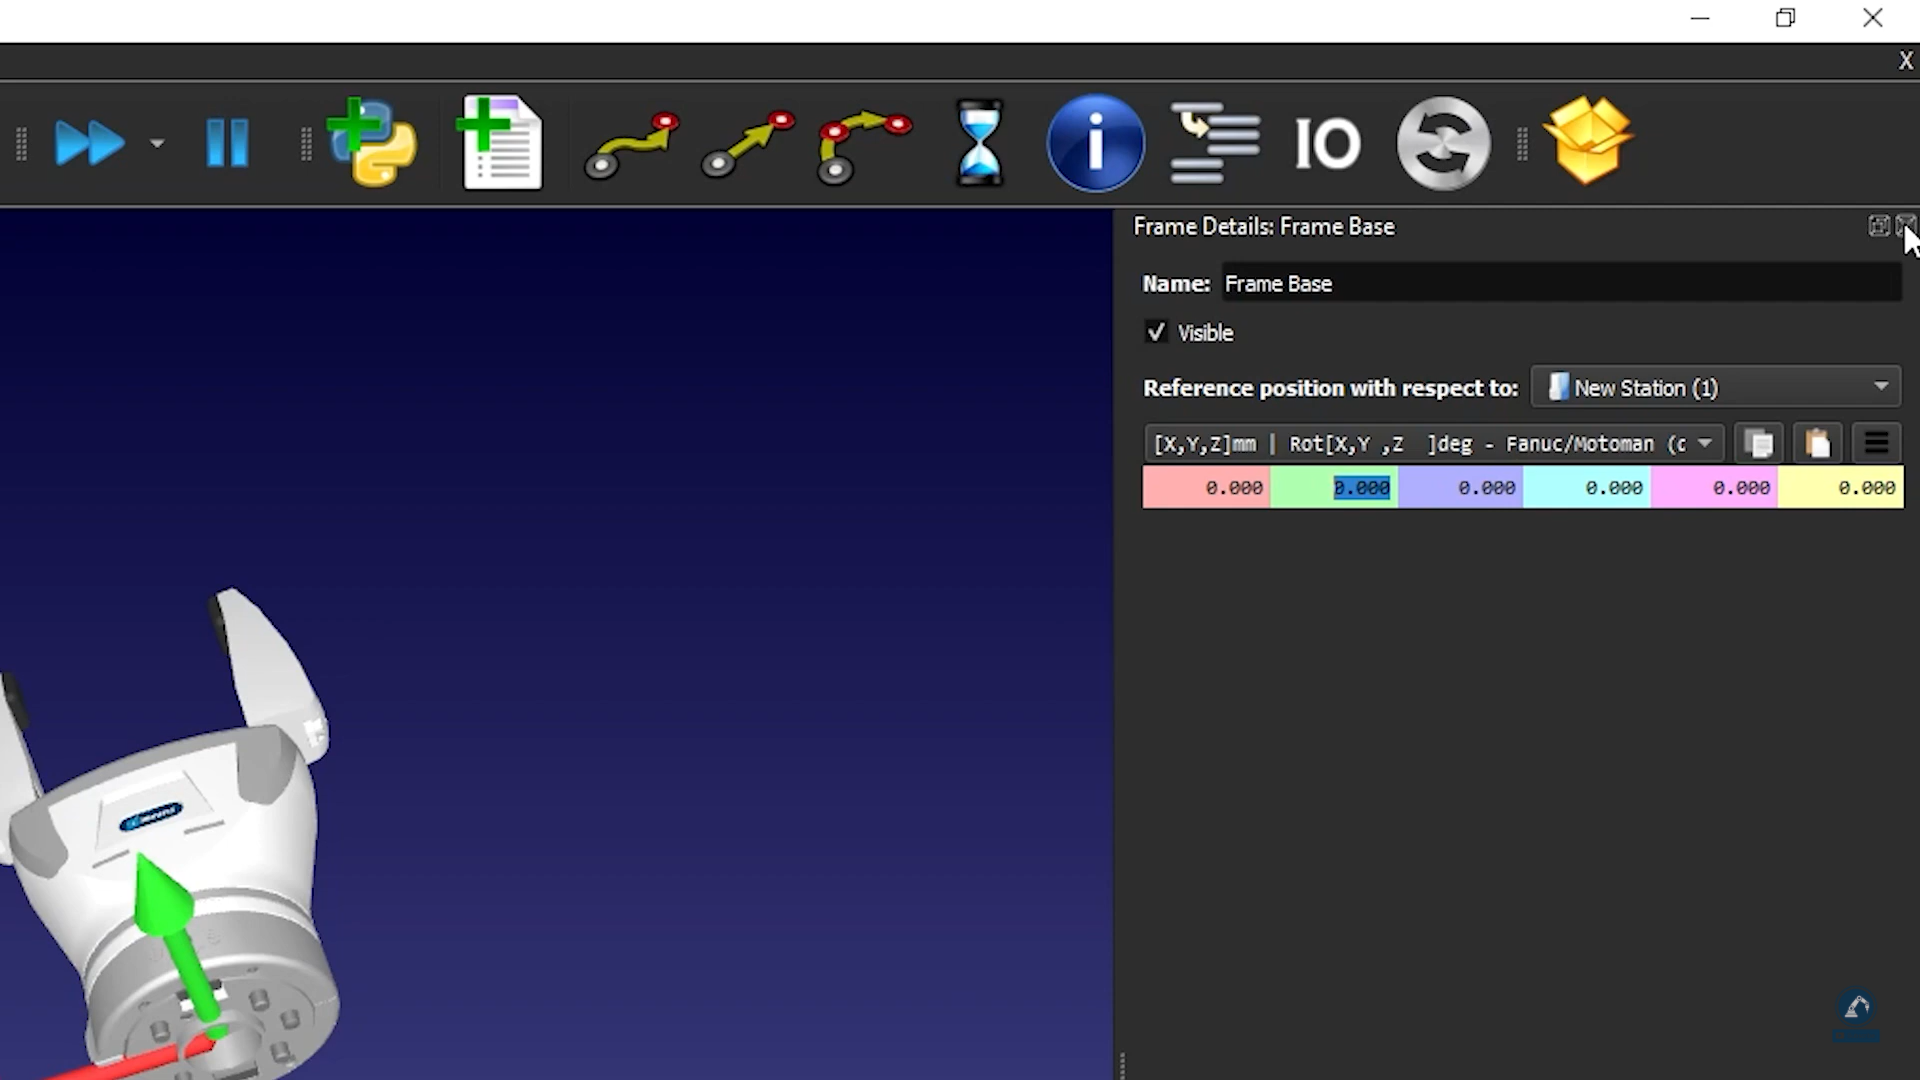
1.값을복사하여 Frame Details: Frame Base 아래에붙여넣습니다(아래이미지참조).
다음단계에따라방향을확인하고레일길이를입력합니다:
1.X축을기준으로시계방향으로 90도회전합니다: 기준위치창에 -90.000도값을입력합니다.
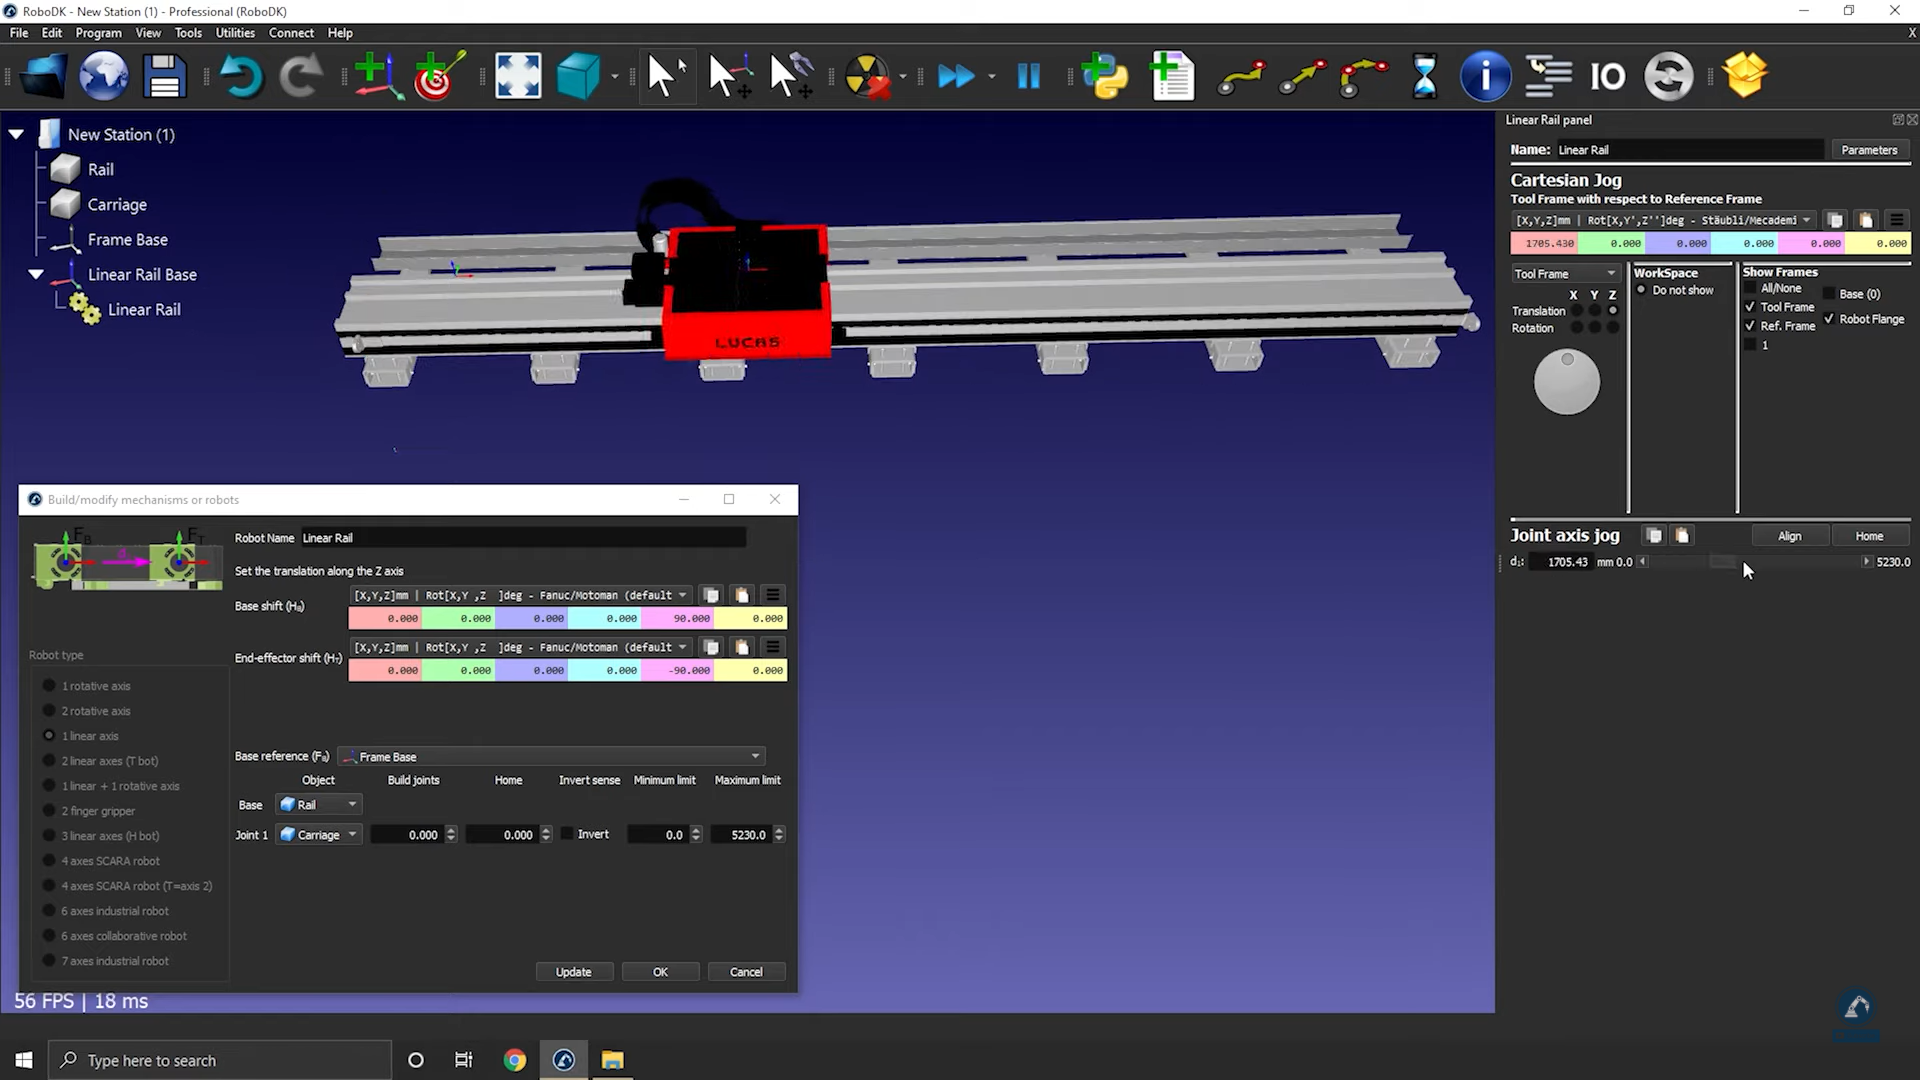
2.Model Mechanism 창에레일길이를입력합니다(아래이미지참조).
1.Update를선택하여로봇을생성합니다.
2.Joint Axis Jog를사용하여레일을테스트할수있습니다(한계값이올바른지, 올바른방향으로움직이는지확인하십시오).
1.결과에만족하면 OK를선택합니다.
2축 리니어 레일 모델링 방법
이예제에서는리니어축또는리니어트랙이라고도하는 2축리니어레일을모델링하는방법을보여줍니다. 리니어축은로봇팔의도달범위를확장하는데사용됩니다.
다음단계에따라 RoboDK에서 3D 모델을설정합니다:
1.3D 모델을 RoboDK로불러옵니다STEP 파일을스테이션으로드래그앤드롭합니다.
2.메커니즘빌더를엽니다: Utilities→Model Mechanism or Robot.
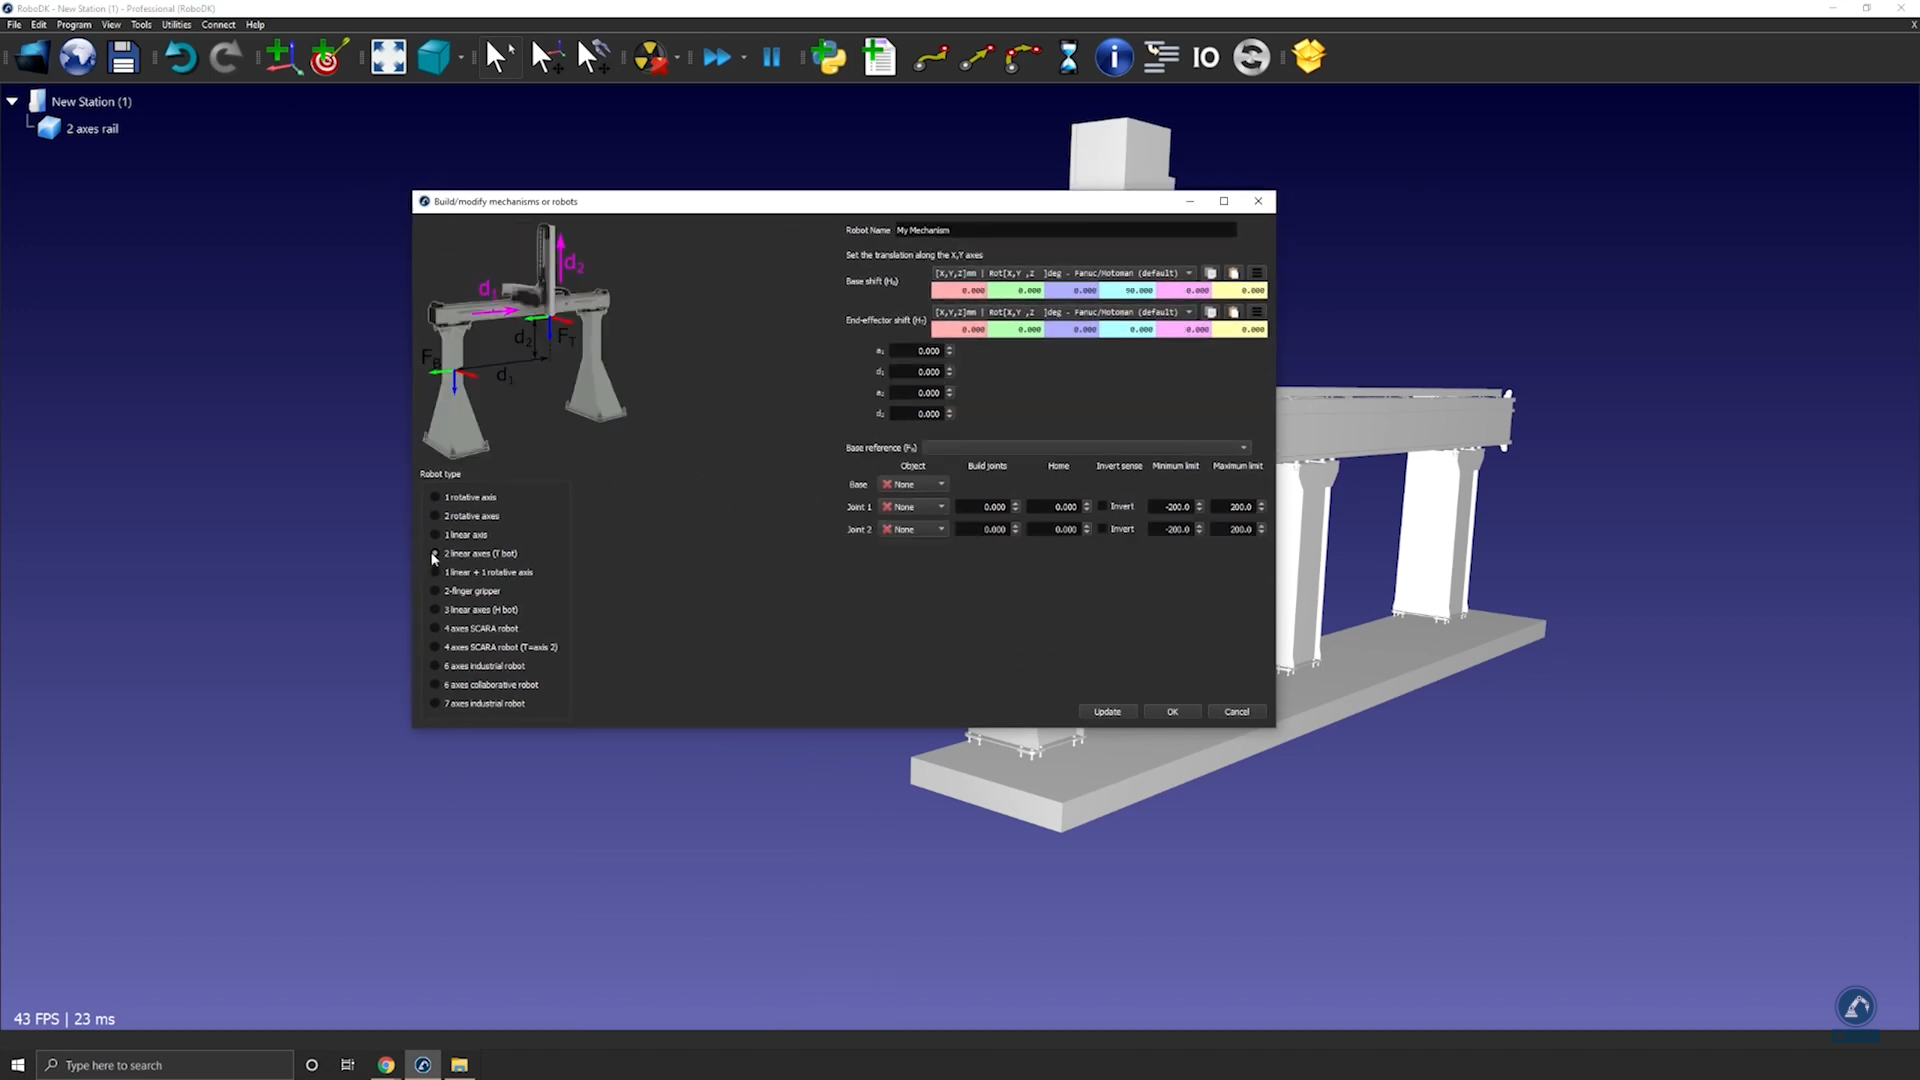
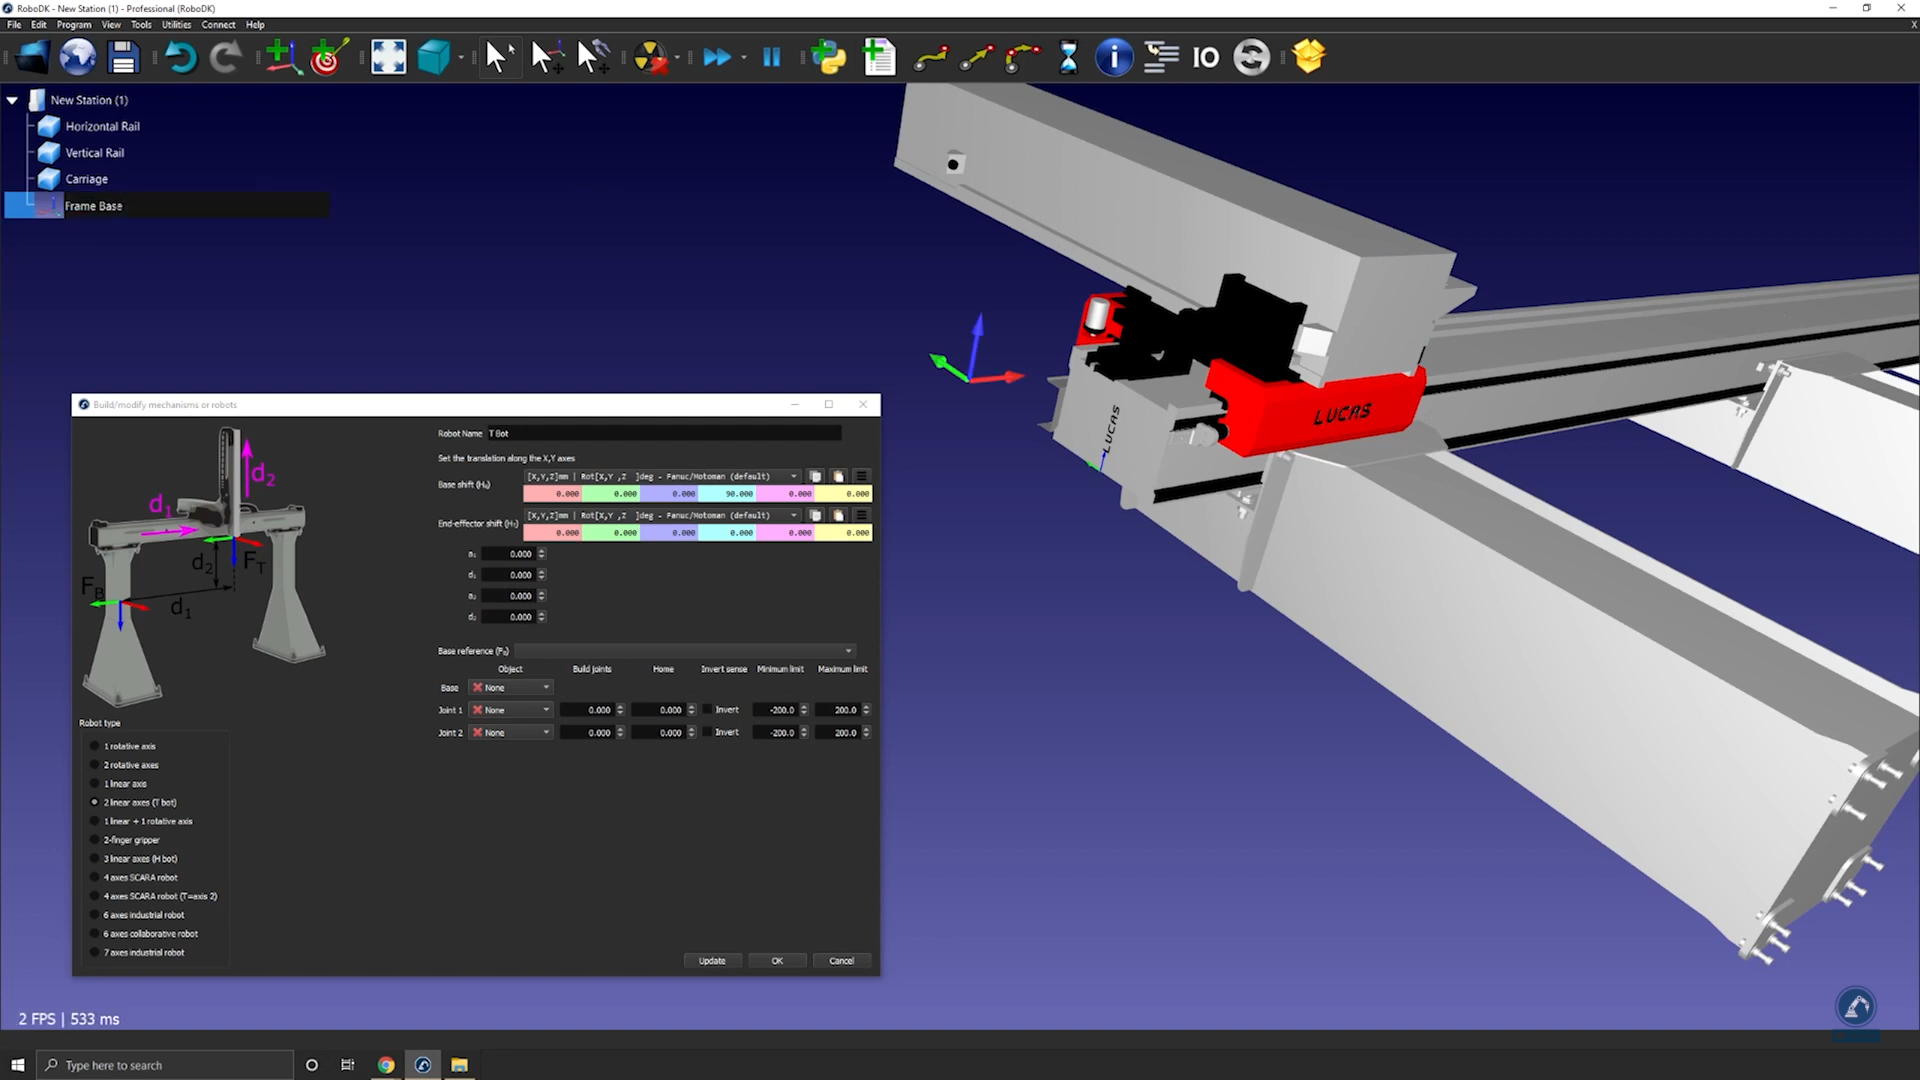
3.Robot Type에서 2-linear axes (T-bot)를선택합니다.
1.모델이 3개의부품으로분할되면레일빌더를다시엽니다: Utilities→Model Mechanism or Robot을선택합니다.
2.2-linear axes (T-bot) 옵션을선택합니다.
3.robot name에서로봇이름을 T-bot으로변경합니다.
다음단계에따라기본프레임의위치를확인합니다:
1.기본프레임이레일의 0 위치에있어야한다고판단되면, 정확히그위치에참조프레임을생성하고 Frame Base로이름을변경합니다.
다음단계에따라프레임의위치를수정합니다:
1.프레임을더블클릭하여프레임패널을엽니다.
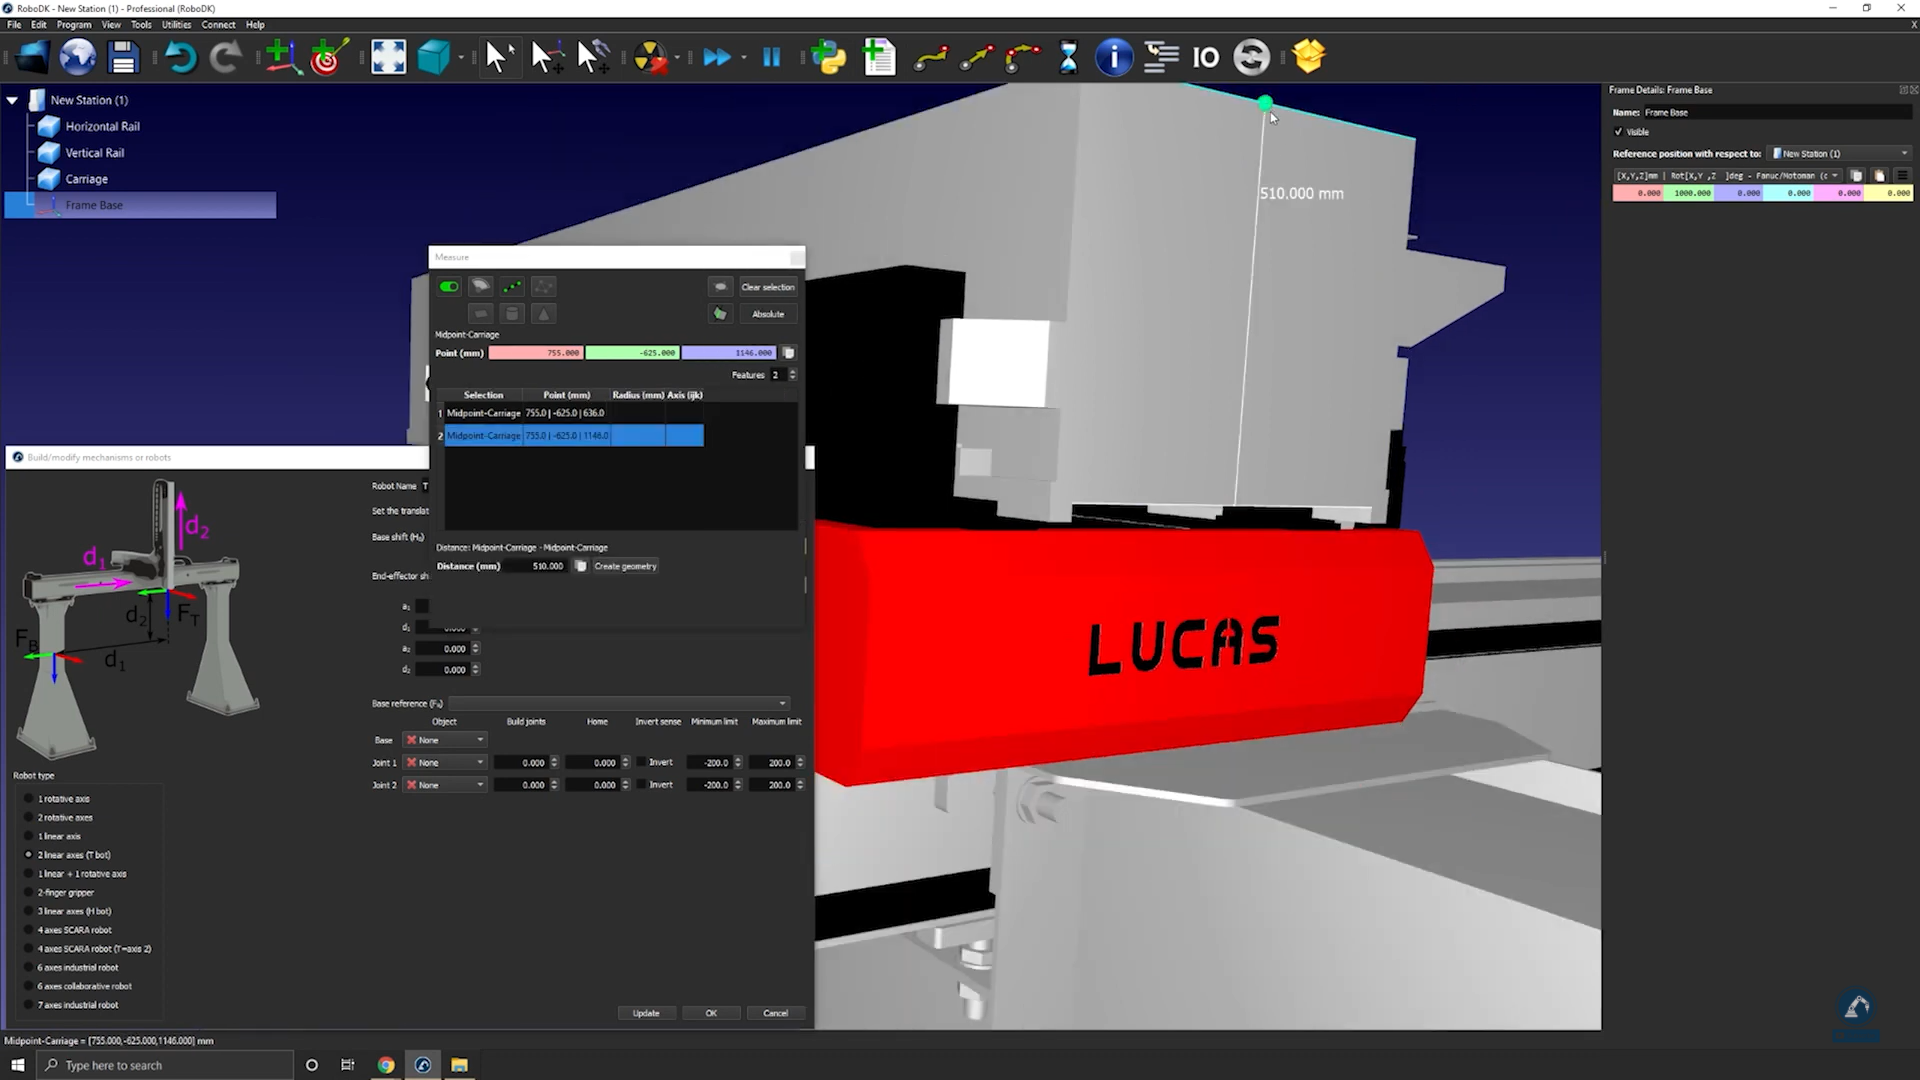
2.측정도구를열어표면중심의위치를측정합니다: Tools→Measure.
3.각모서리의중심점을선택하여두선사이의거리를구합니다(아래참조).
1.Measure 창에서 Create Geometry를선택하면두점사이에선이생성됩니다.
2.Clear Selection을선택합니다.
다음단계에따라두선사이의중심점위치를측정합니다:
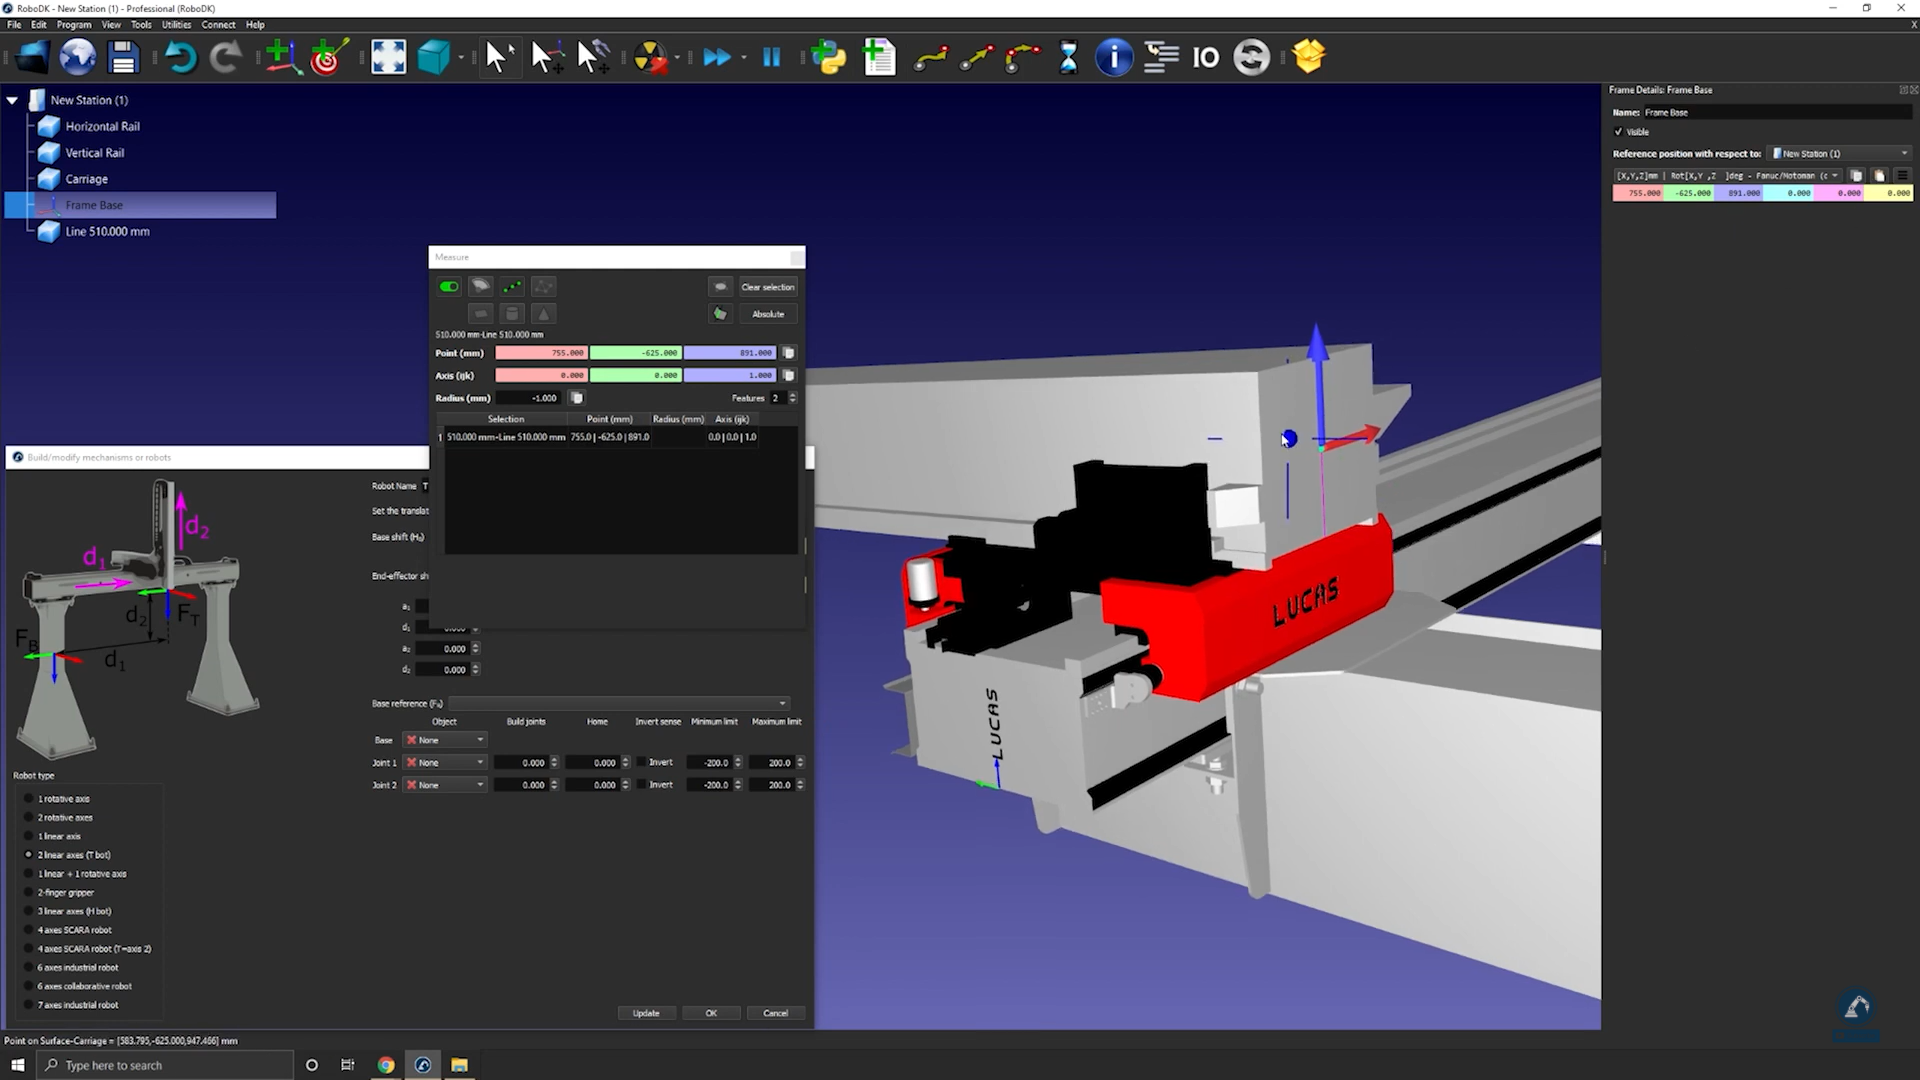
1.선의중심점을선택합니다.
2.Measurement 창의값을복사하여프레임위치로붙여넣습니다(아래참조).
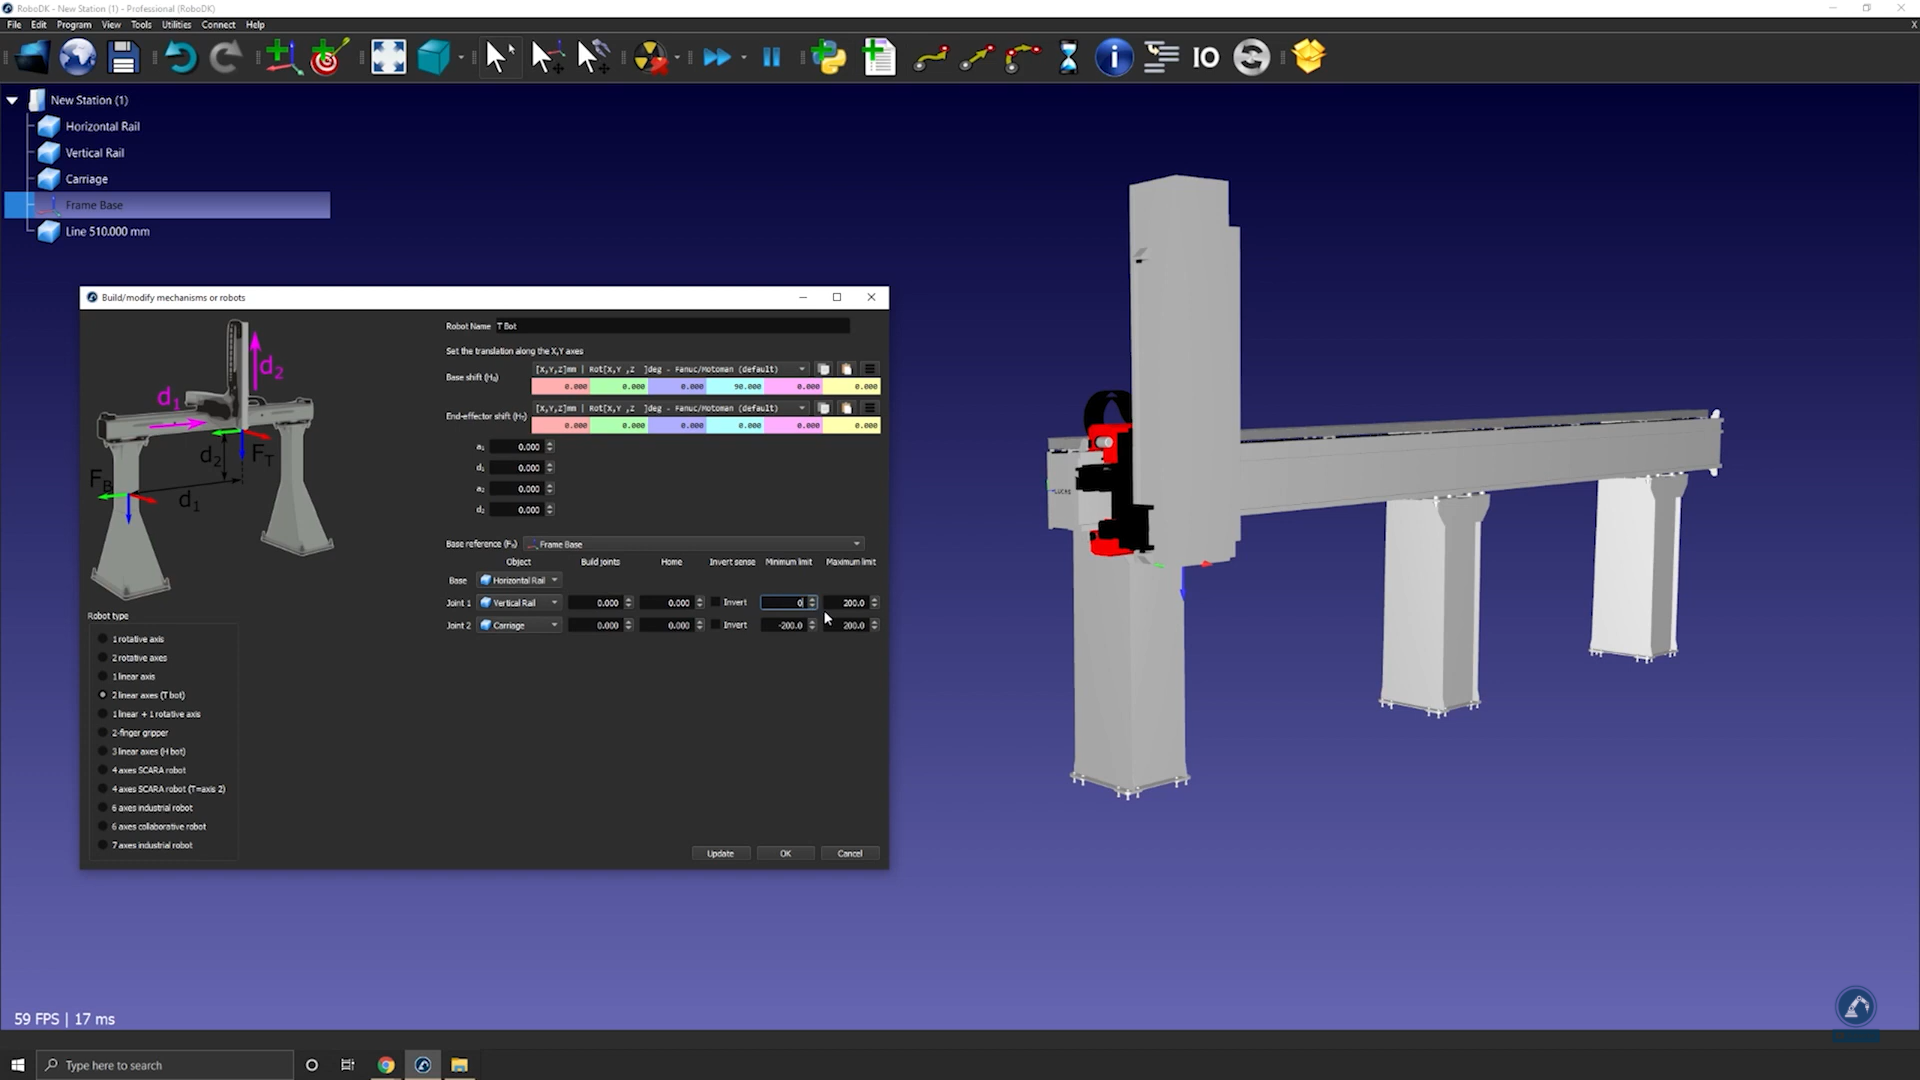
다음단계에따라방향이일치하는지확인합니다:
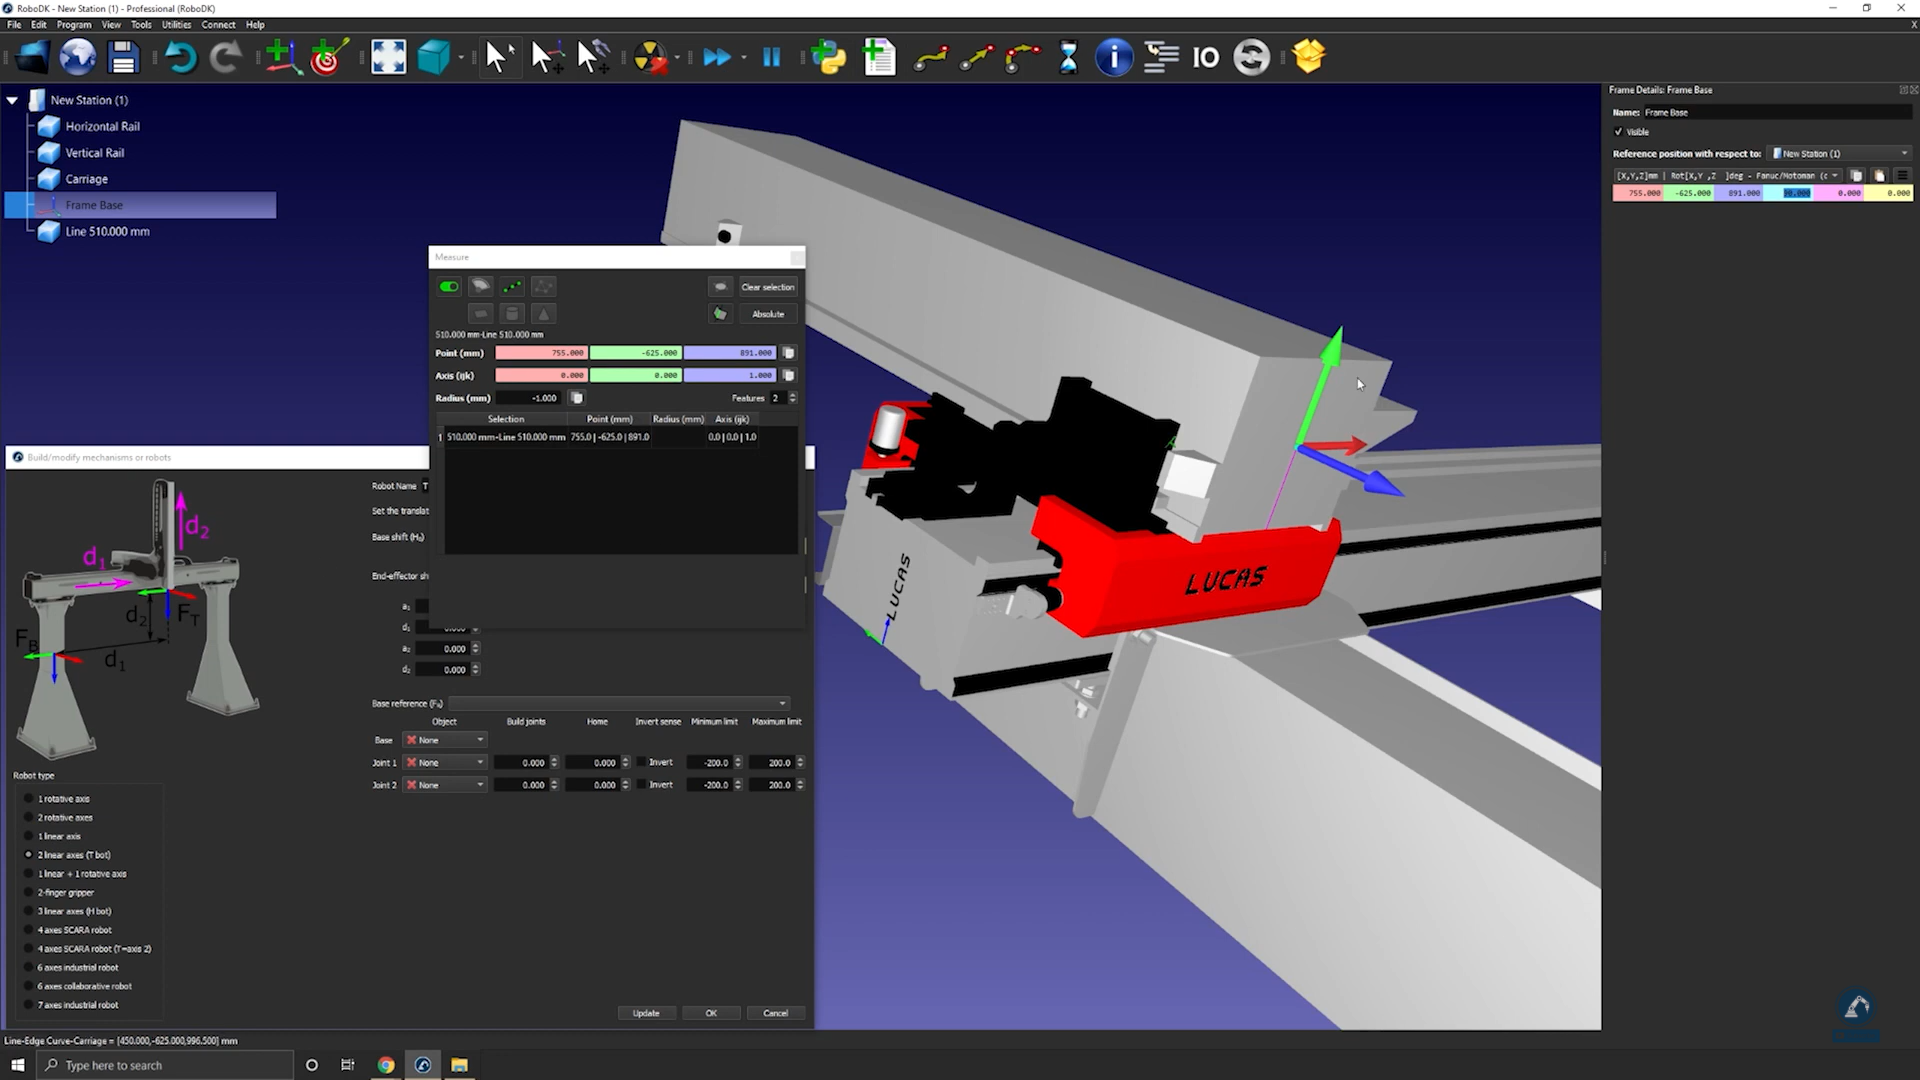
1.X축을기준으로반시계방향으로 90도회전한다음, Z축을기준으로 90도회전합니다(아래참조).
1.Model Mechanism or Robot 창에레일의측정값을입력합니다(아래참조).
1.Update를선택하여로봇을생성합니다.
1.결과에만족하면 "Model Mechanism or Robot" 창에서 Ok를선택합니다.
3축 직교 로봇 모델링
다음영상은 3축직교로봇(H-bot)을모델링하는방법을보여줍니다. 로봇암을외부축에장착하여도달범위를확장할수있습니다.
2.결과에문제가없다면, 모델메커니즘창에서‘확인’을 누르시면됩니다.
3.로봇을제작하기위해각축을테스트한후 ‘Press Update’를누르십시오.
4.'Joint Axis Jog'에서각축을움직여각축이정상적으로작동하는지확인하십시오.
5.측정섹션에각레일의길이를입력하십시오.
6.아래이미지와같이‘프레임 베이스’를선택한다음, 레일 3D 모델을 선택합니다(각섹션을하나씩차례로선택).
7.다음단계에따라베이스프레임을제작하십시오:
방향설정이동일한지확인하려면다음단계를따르십시오:
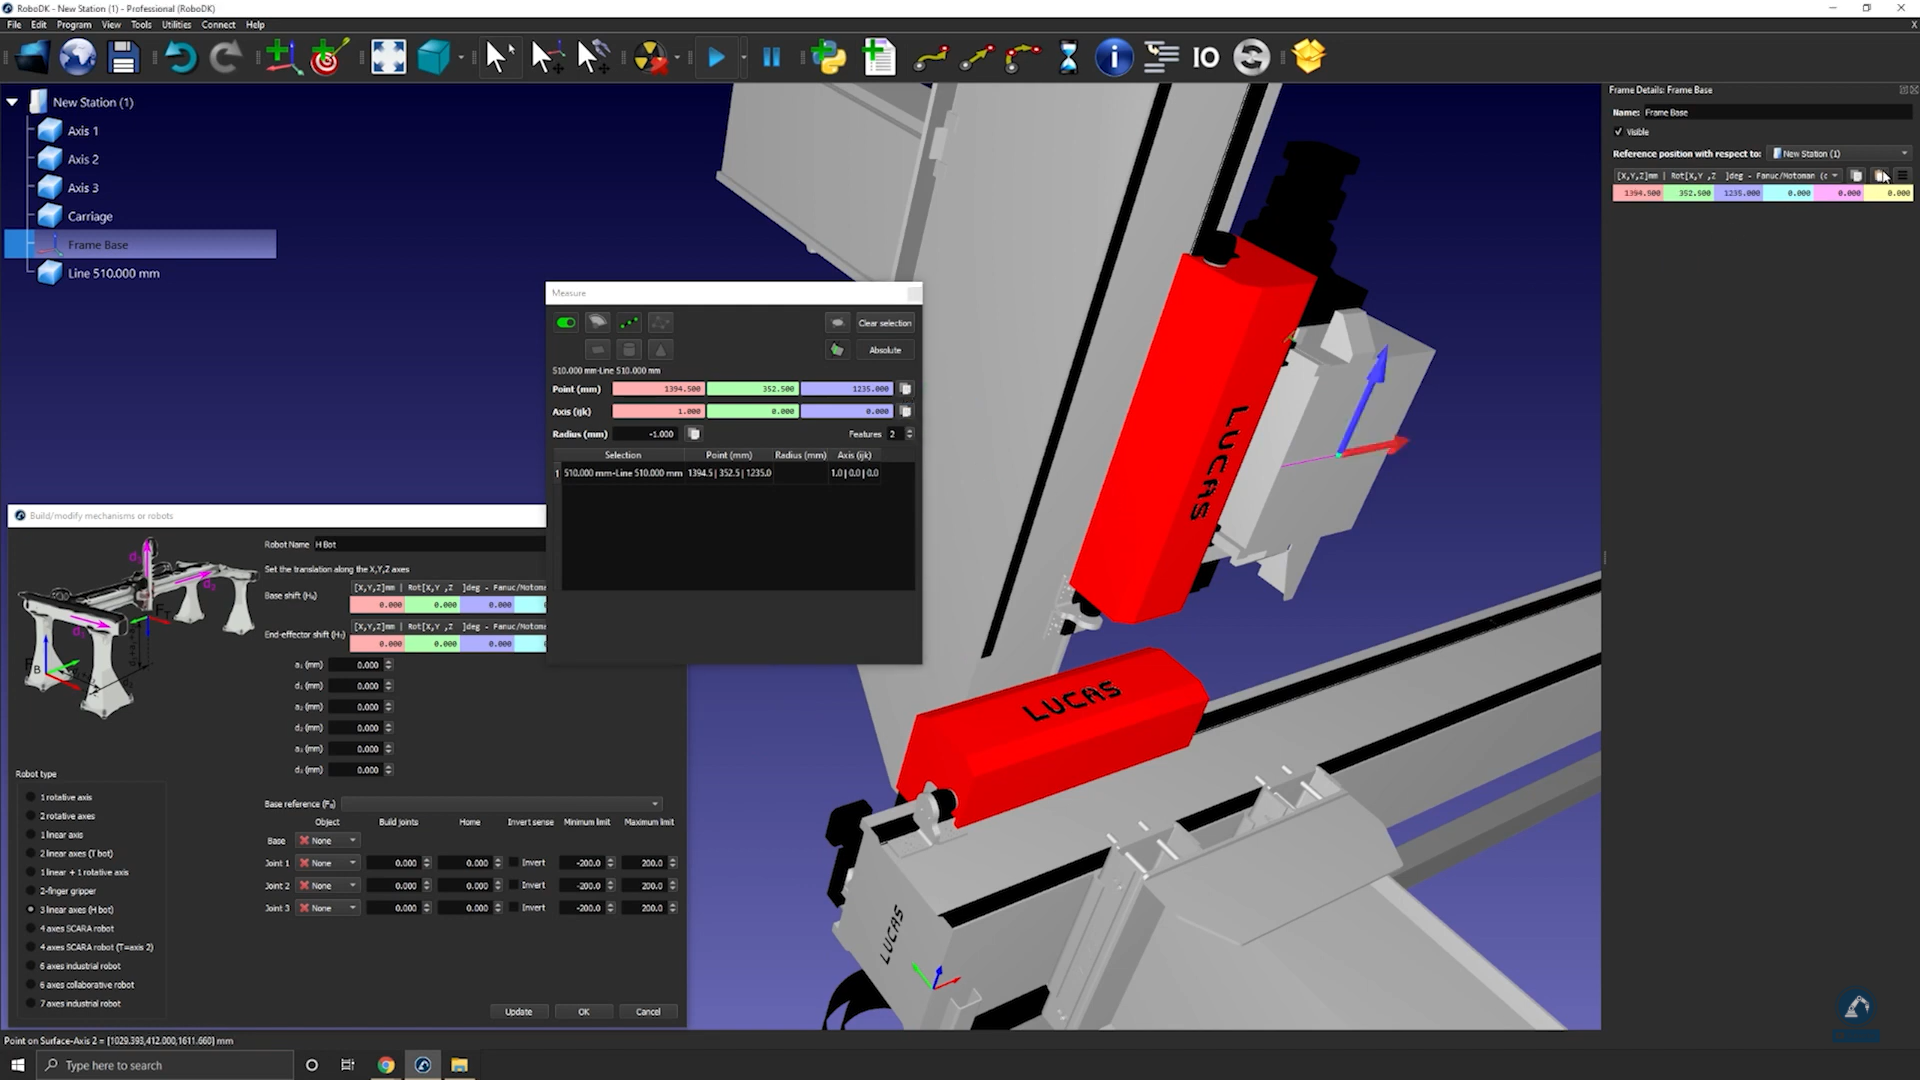
8.값을복사하여프레임위치에붙여넣으십시오(아래이미지참조). 이렇게하면프레임위치가참조이미지와일치하게됩니다.
9.선을 선택하여새로생성한선의중심점측정을확인하십시오.
10.두점사이의선이생성되었으므로, 이제‘선택 취소’를선택할수있습니다.
11.'기하형상 생성'을 선택하여 두 점 사이에 선을 그립니다.
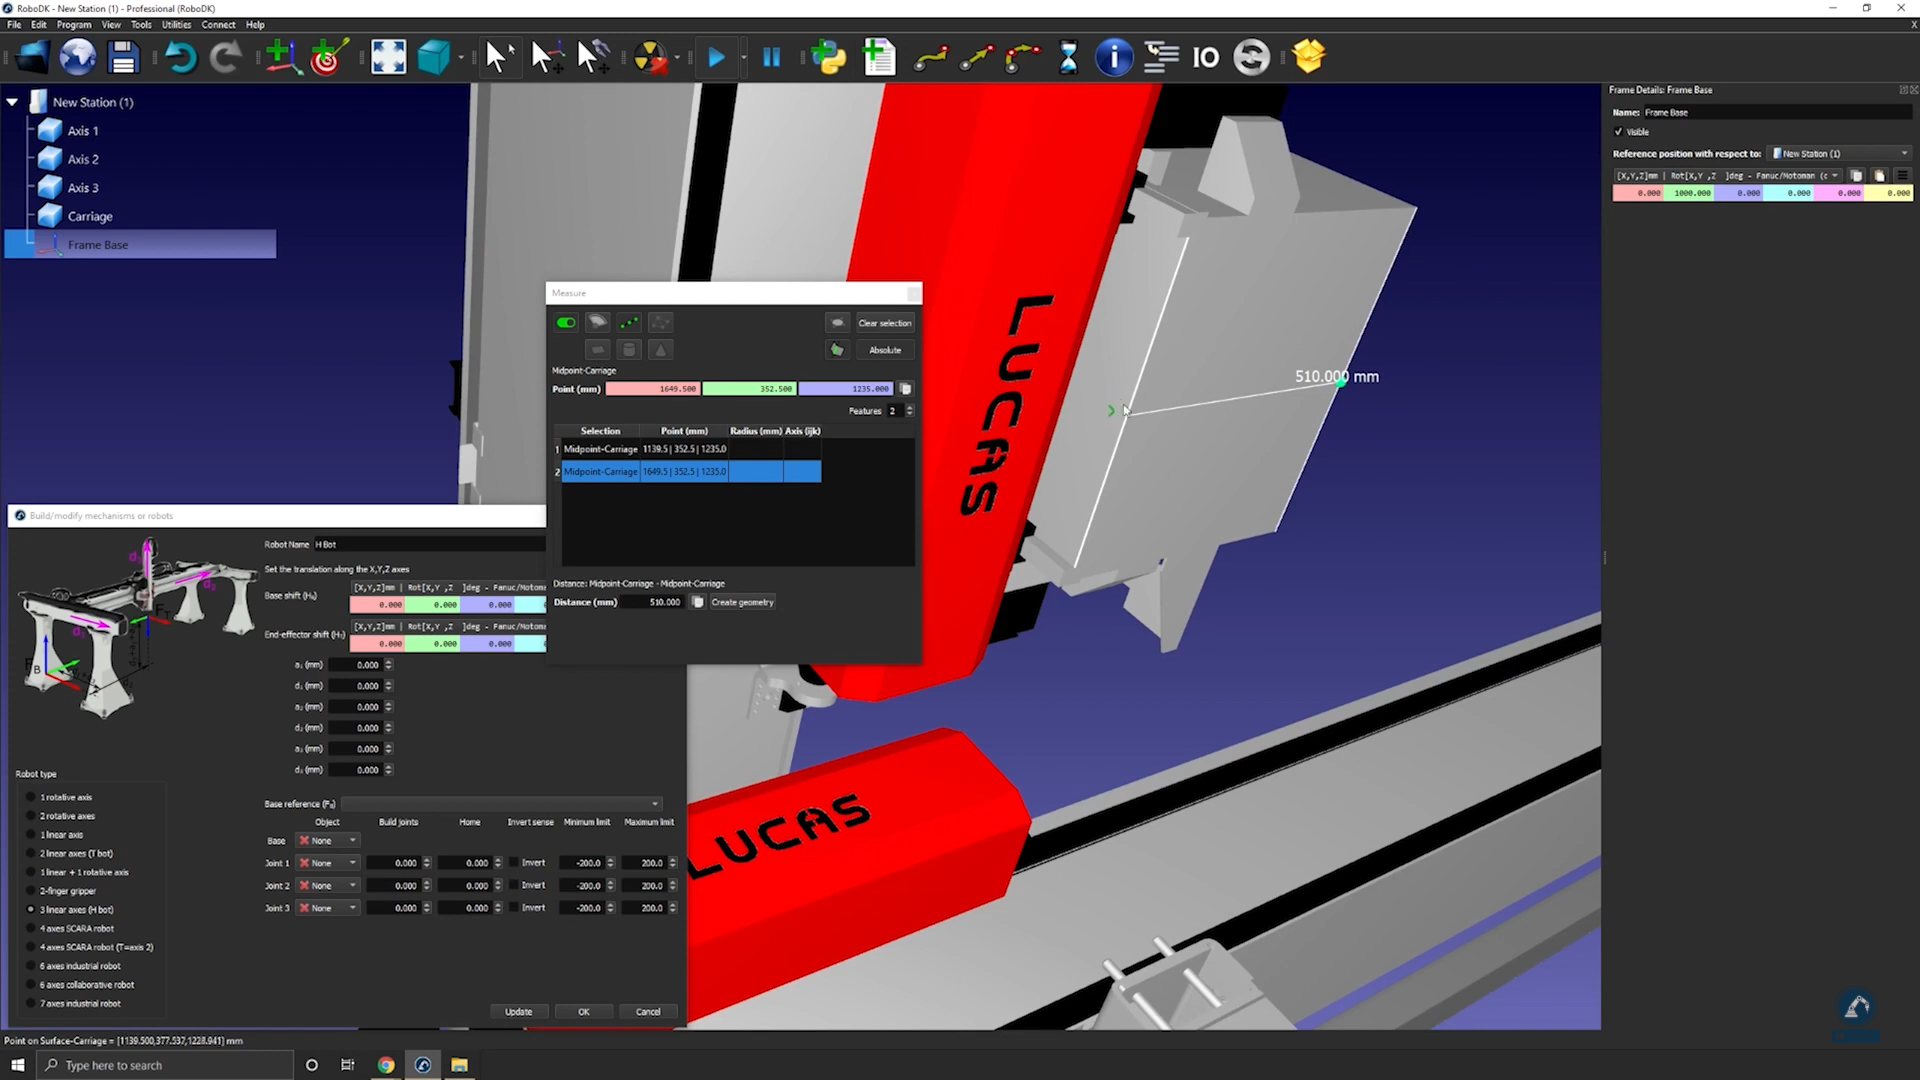
12.측정도구에서아래에 강조 표시된 아이콘을 선택한다음, 객체의 양쪽 가장자리를 모두 선택하여두중심점사이의거리를확인하십시오.
13.측정공구를엽니다: 도구➔측정.
14.'기하형상 생성'을 선택하여 두 점 사이에 선을 그립니다.
프레임의위치를변경하려면다음단계를따르십시오:
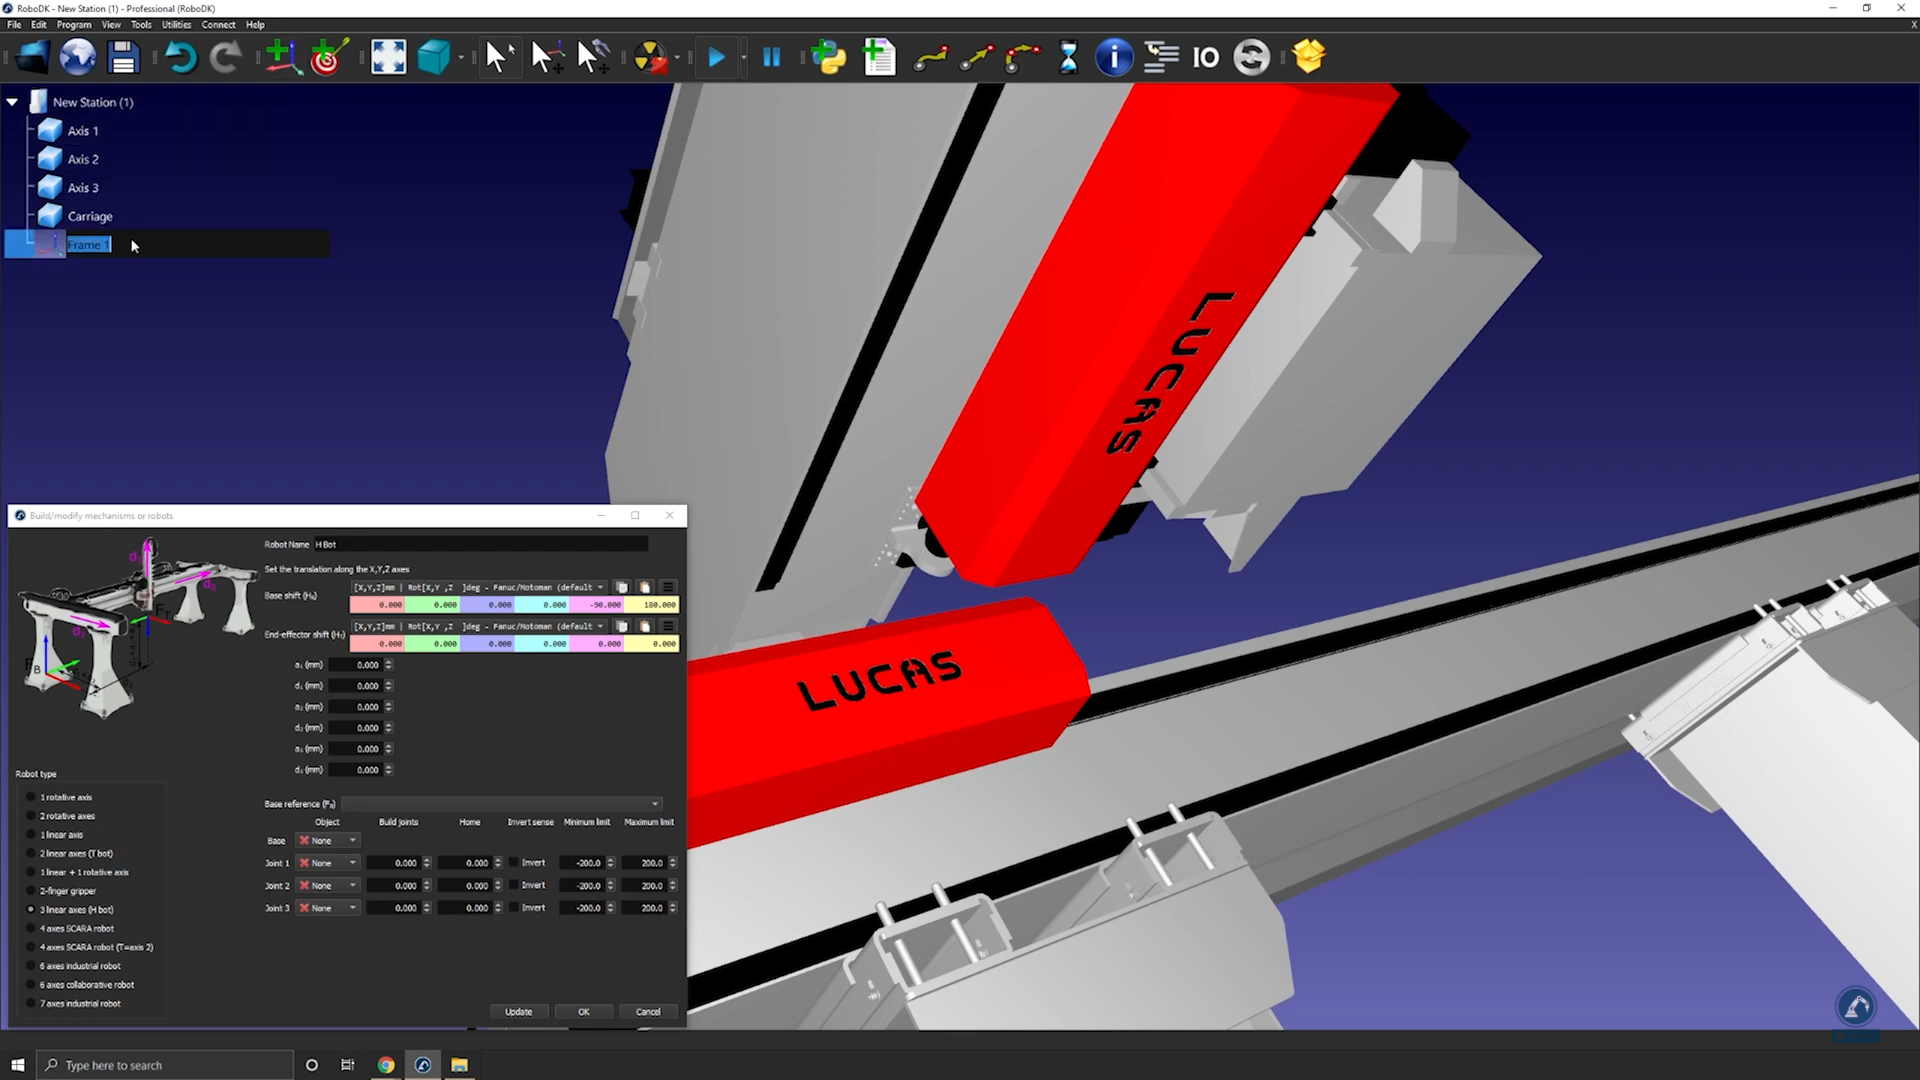
15.레일의 0 위치에참조프레임을생성합니다. 이프레임의이름을‘Frame Base’로변경할수있습니다.
16.'로봇 이름'에서로봇의이름을변경하십시오.
17.객체가여러조각으로분할되면레일빌더를다시엽니다(유틸리티➔모델 메커니즘 또는 로봇➔3선형 축을선택).
다음단계에따라베이스프레임을제작하십시오:
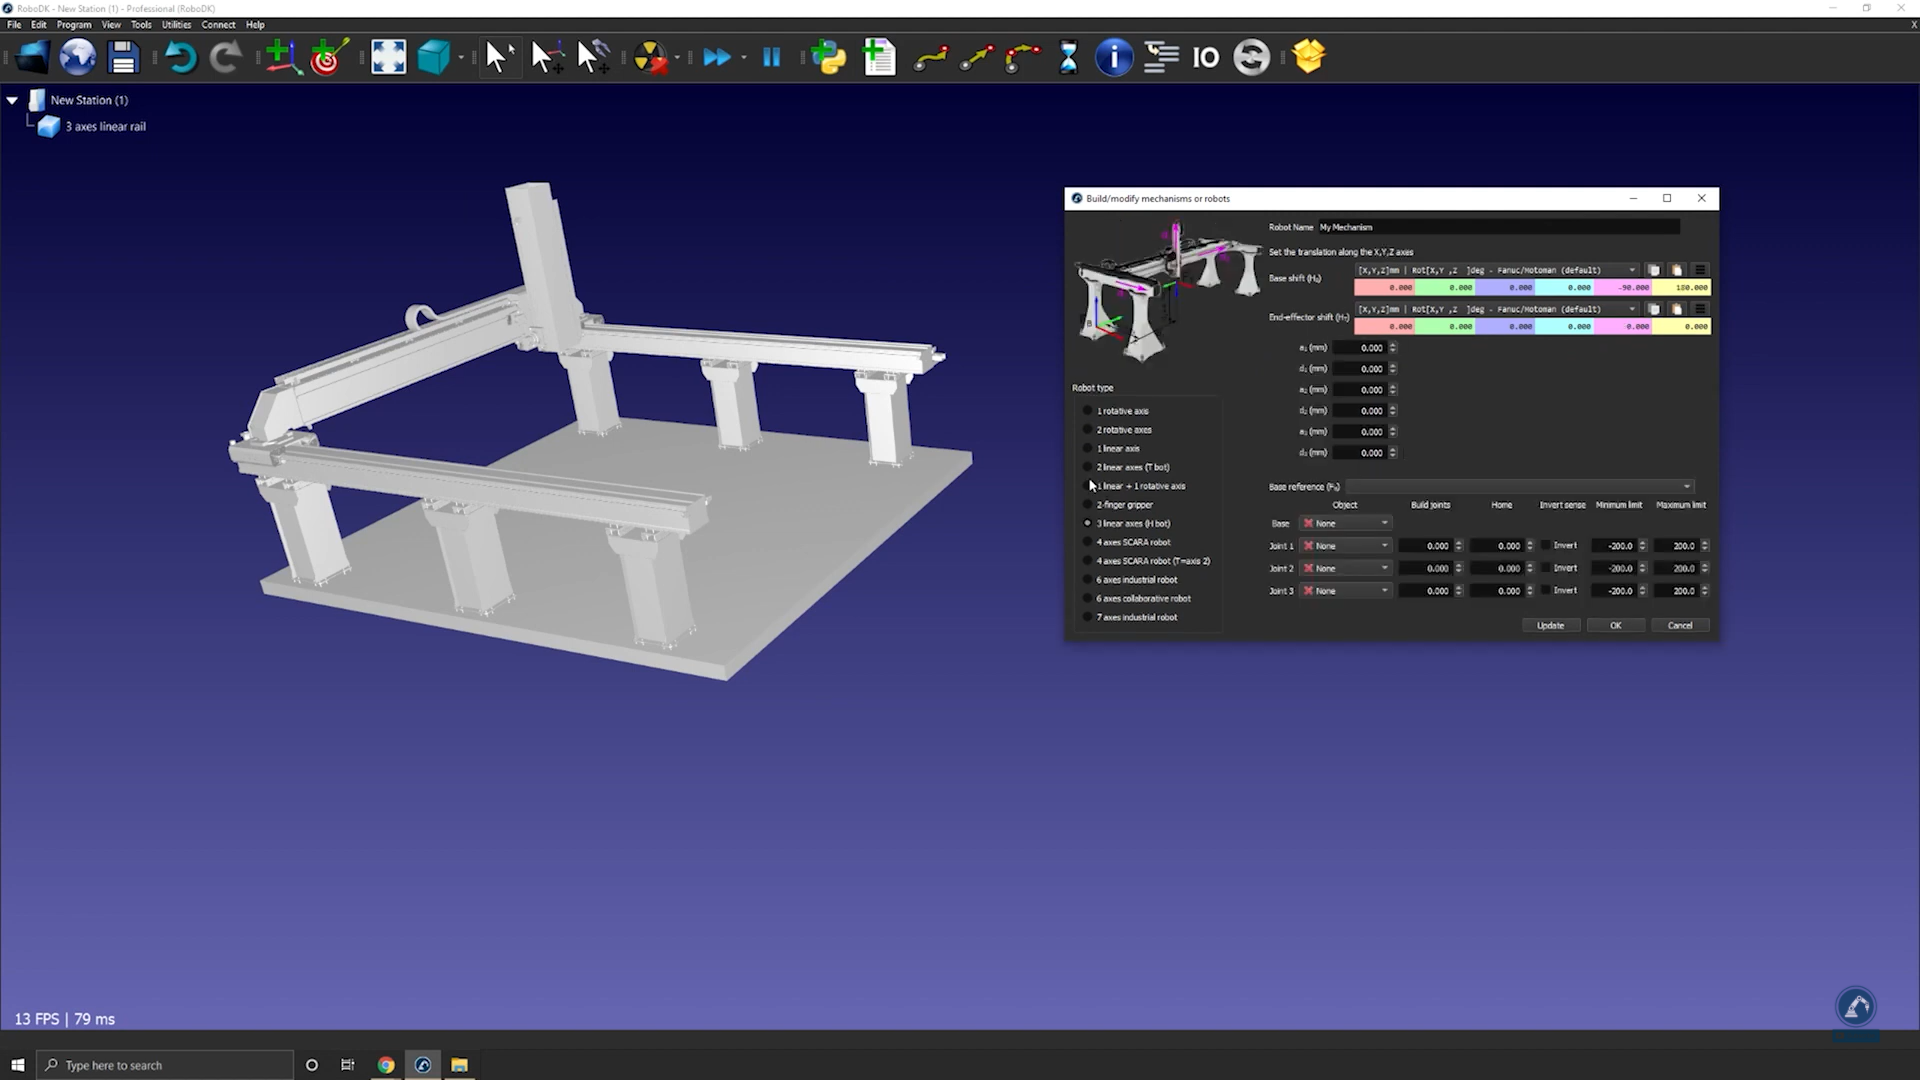
18.'로봇 유형'에서'3축 리니어(H-bot)'를선택하십시오.
19.메커니즘빌더를엽니다. [유틸리티]➔ [모델 메커니즘 또는 로봇]을선택합니다.
20.3D 모델(STEP 또는 IGES 파일등)을 RoboDK로드래그앤드롭하여스테이션에불러오십시오.
RoboDK에서 3D 모델을설정하려면다음단계를따르십시오:
2핑거 평행 그리퍼 모델링 방법
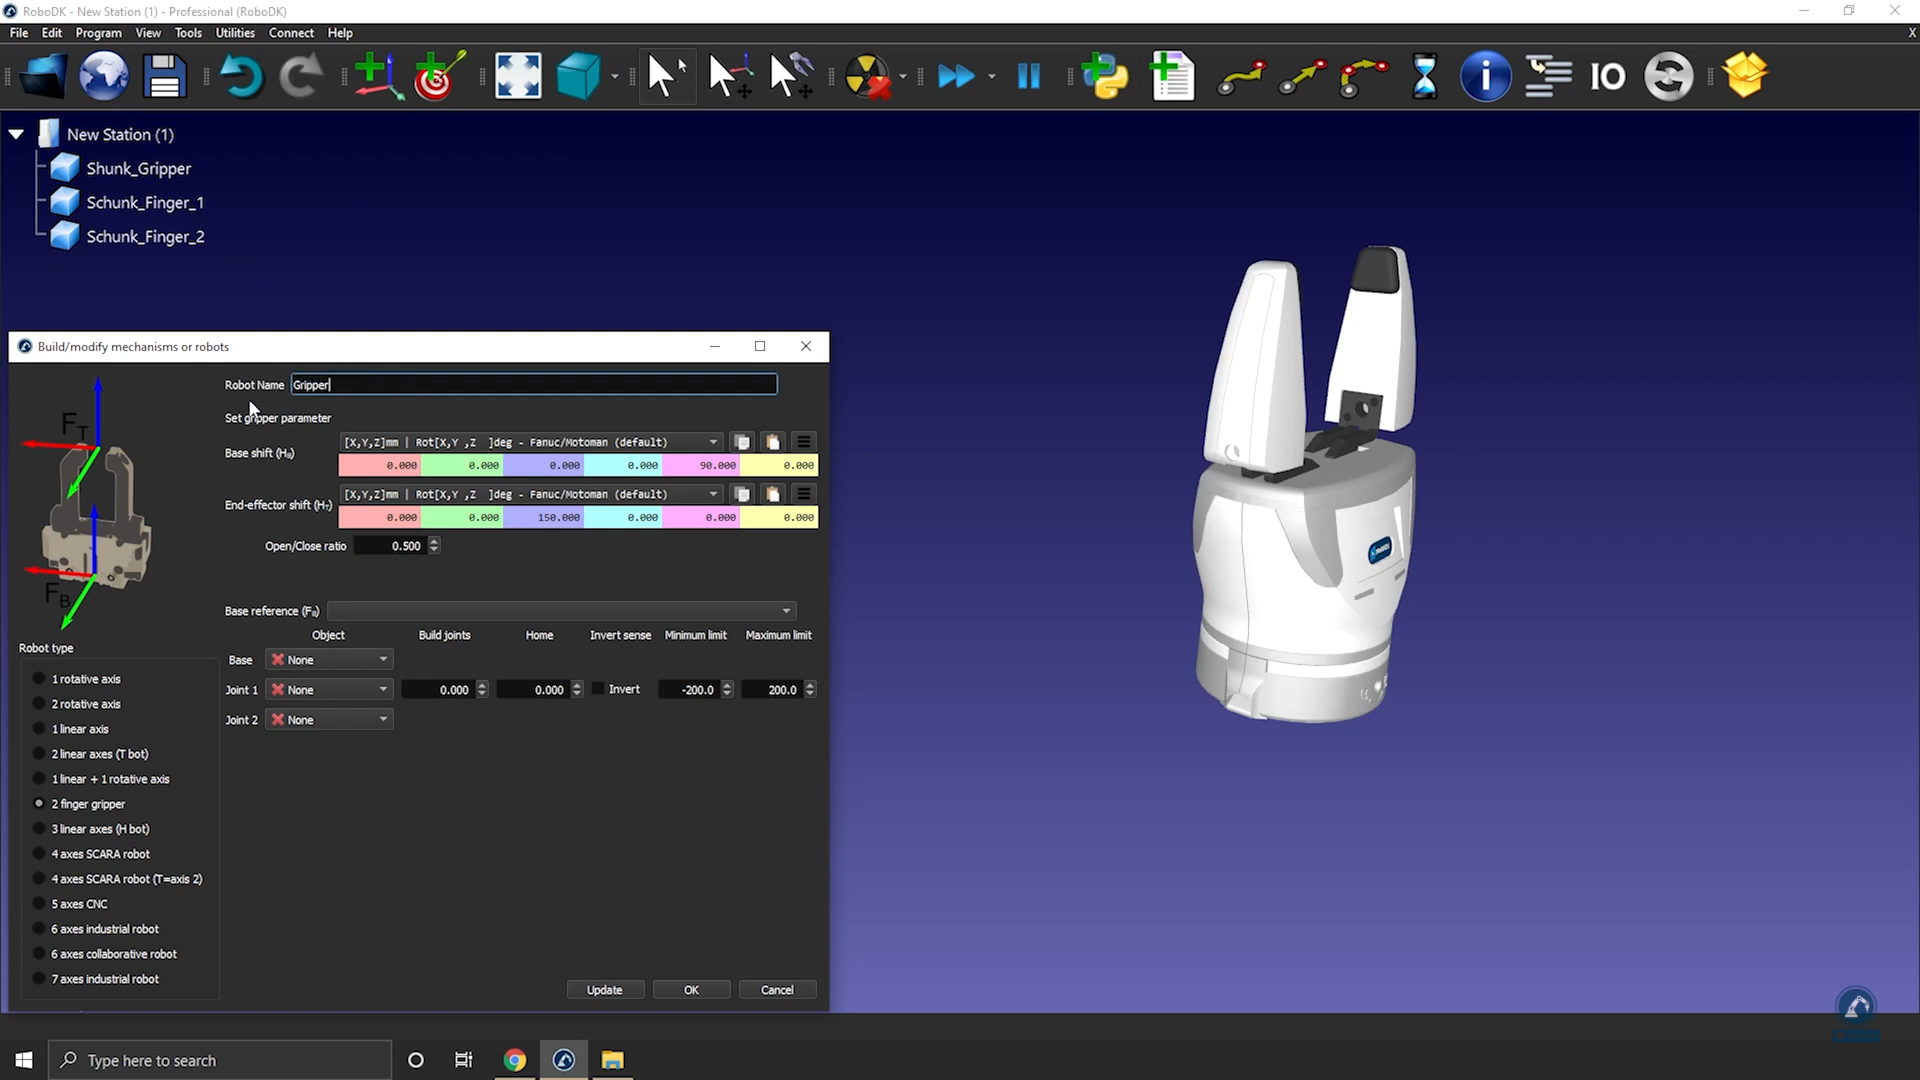
Model Mechanism or Robot 도구를사용하여 RoboDK에서평행그리퍼를모델링할수있습니다. 평행그리퍼는 2핑거그리퍼라고도하며로봇이부품을잡을수있게해줍니다.
다음단계에따라 RoboDK에서 3D 모델을설정합니다:
1.3D 모델을불러옵니다: STEP 파일을드래그앤드롭하여스테이션에불러옵니다(IGES 또는 STL 파일도사용가능합니다).
2.메커니즘빌더를엽니다: Utilities→Model Mechanism or Robot.
3."Robot Type"에서 2 Finger Gripper를선택합니다.
4.로봇이름을 "Gripper"로변경할수있습니다.
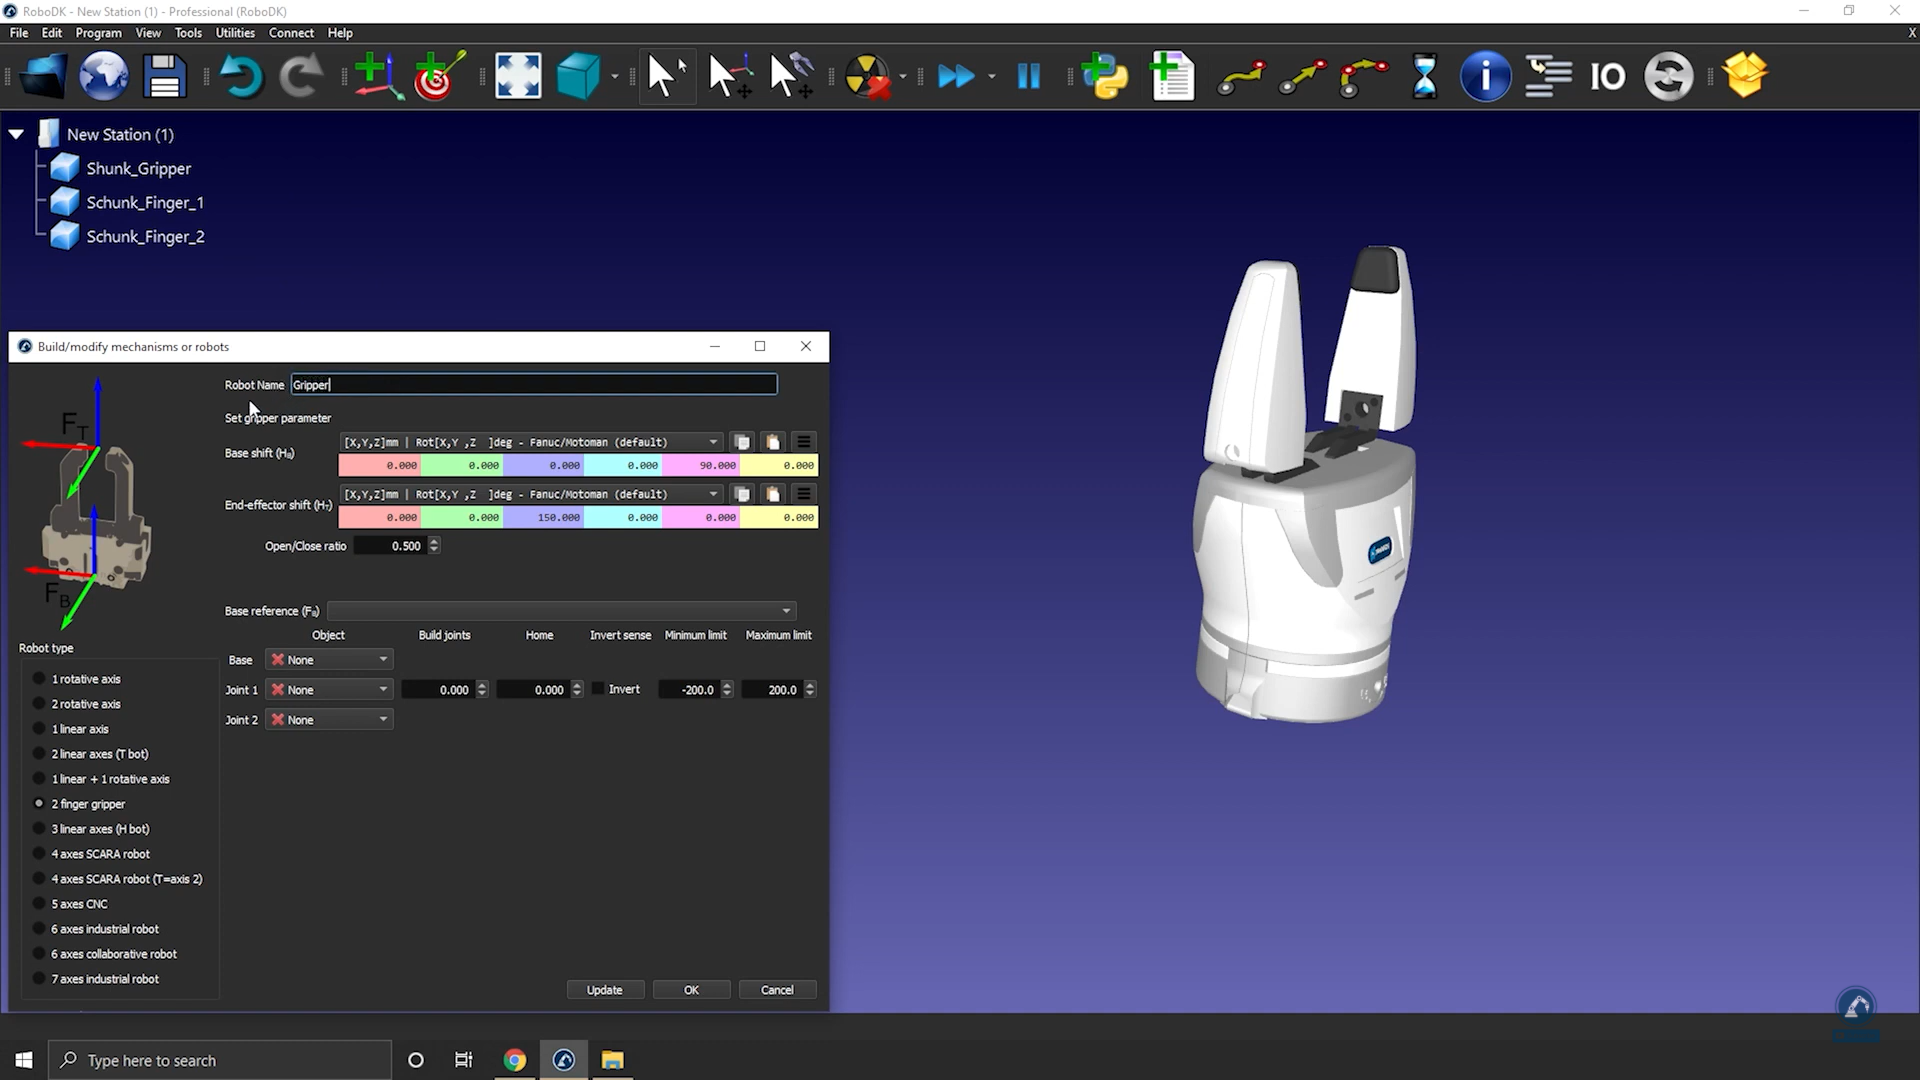
다음단계에따라베이스프레임을배치합니다:
1.참조프레임을생성하고(그리퍼아래에위치해야함) Frame Base로이름을변경합니다.
2.방금만든프레임이이미지와같이배치되어있는지확인합니다: 참조프레임을 0.000mm(X, Y, Z)로이동합니다.
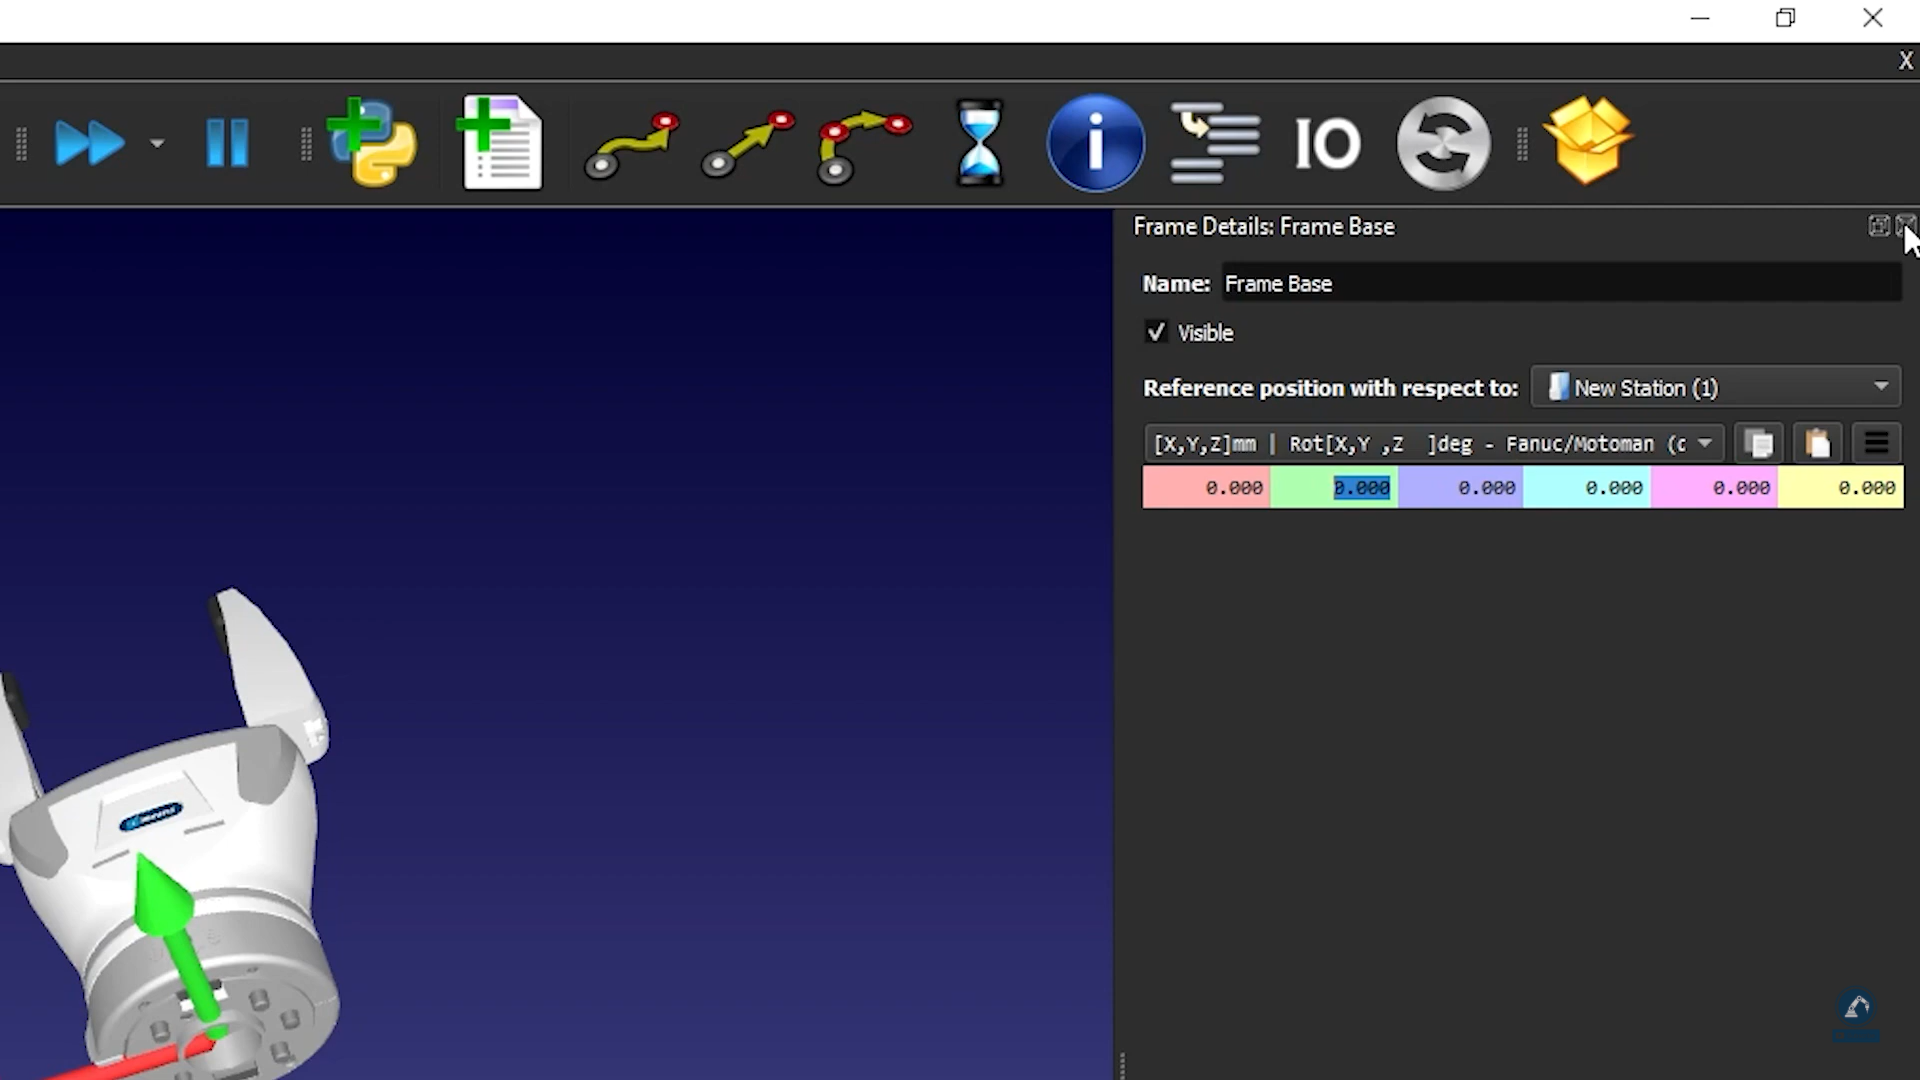
1.그리퍼의동작범위를입력합니다: 핑거를 0 위치에두면최소한계는 0, 최대한계는 80이됩니다.
2.Update를선택합니다.
3.Joint Axis Jog를사용하여올바른방향으로움직이는지, 한계값이올바른지확인합니다.
4.결과에문제가없으면 Ok를누릅니다.
6축 로봇 팔 모델링 방법
이예제는제조업체에서제공하는 3D 모델을사용하여 6축산업용로봇팔을처음부터모델링하는방법을보여줍니다.
5.로봇운동학결과에만족하면 [업데이트]를선택하십시오.
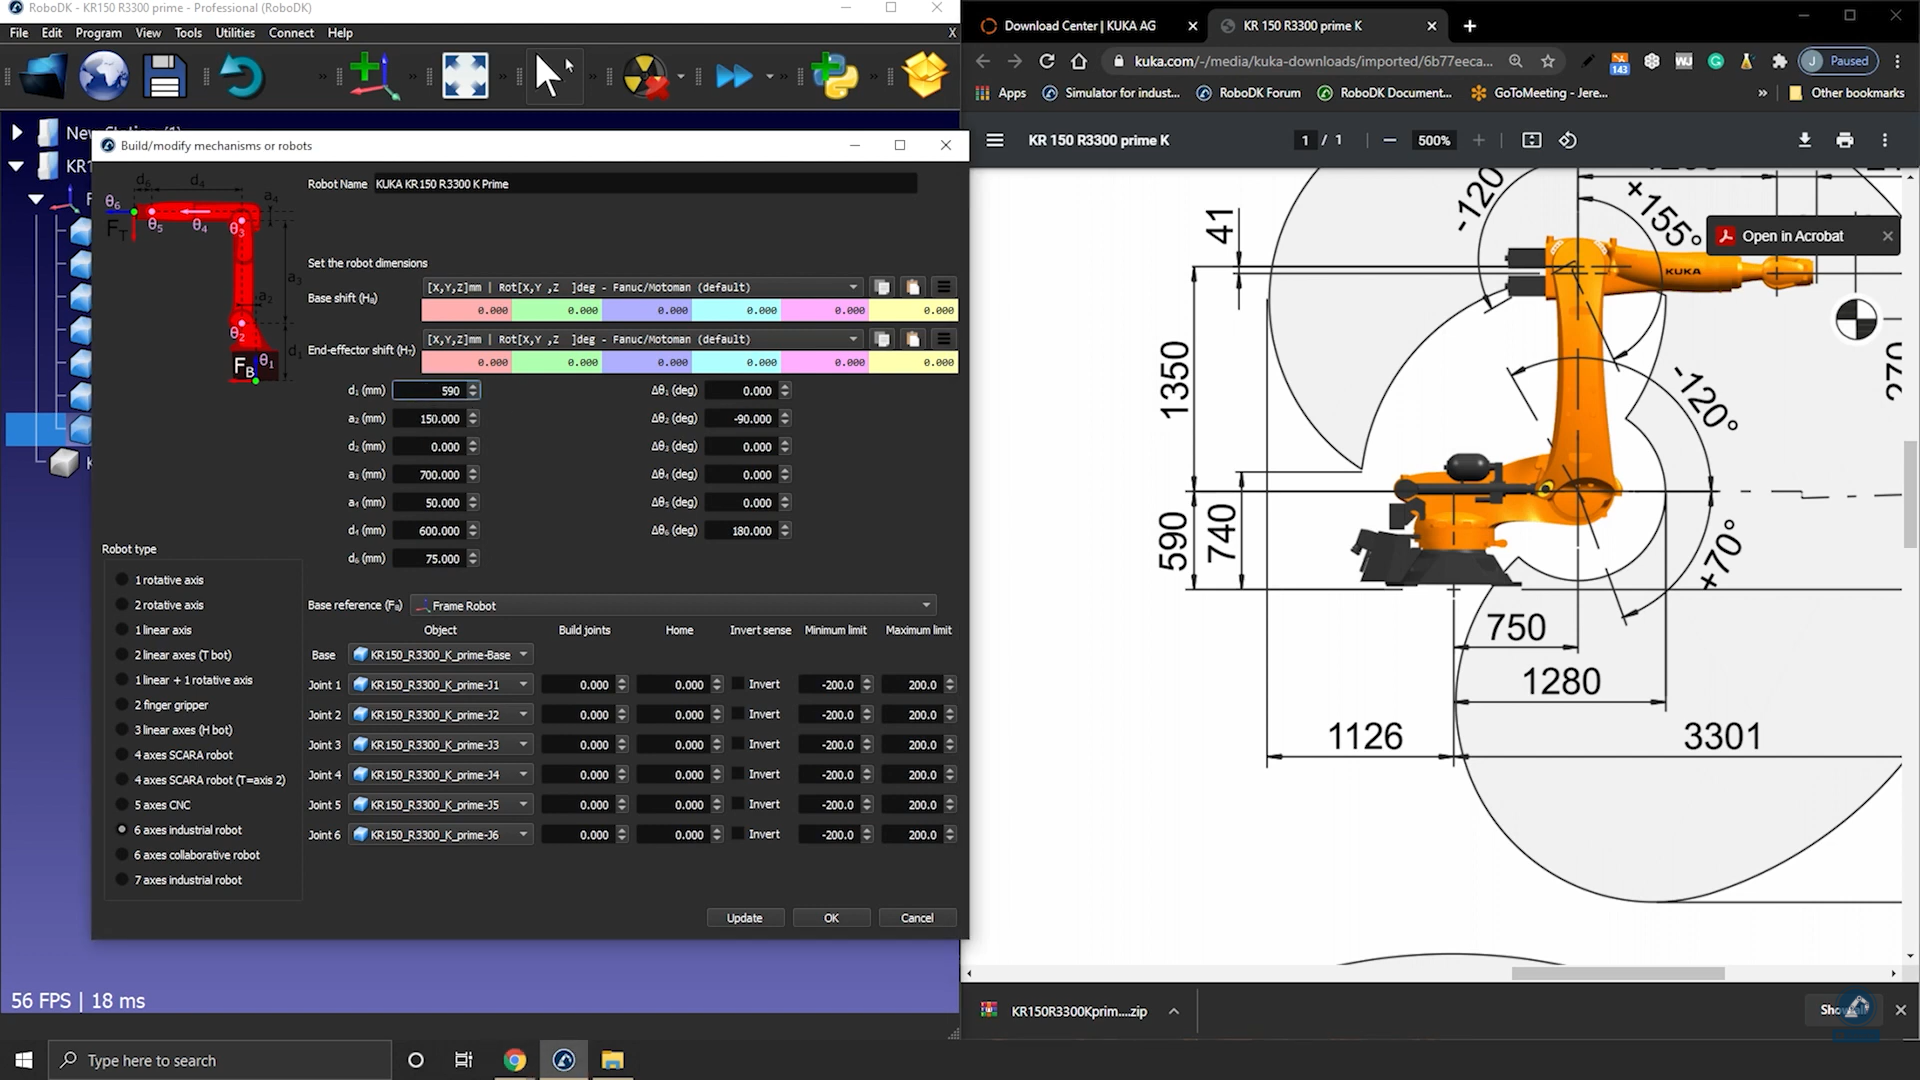
6.데이터시트의 3D 스케치에서찾고계신모든값을확인하실수있습니다. RoboDK에올바른값을입력해주십시오.
7.데이터 시트를 열어 로봇의 치수를 입력하십시오.
8.로봇의부품이올바른순서로배치되어있다면, 모든 3D 모델이올바르게표시되어야합니다. 그렇지않은경우, 각객체를올바른로봇관절에수동으로연결할수있습니다.
9.'로봇 이름'필드에이름을입력하여로봇에이름을지정하세요.
RoboDK에서로봇운동학정보를입력하려면다음단계를따르십시오:
10.그런다음이를다시조합하여로봇의여러부품을만들수있습니다.
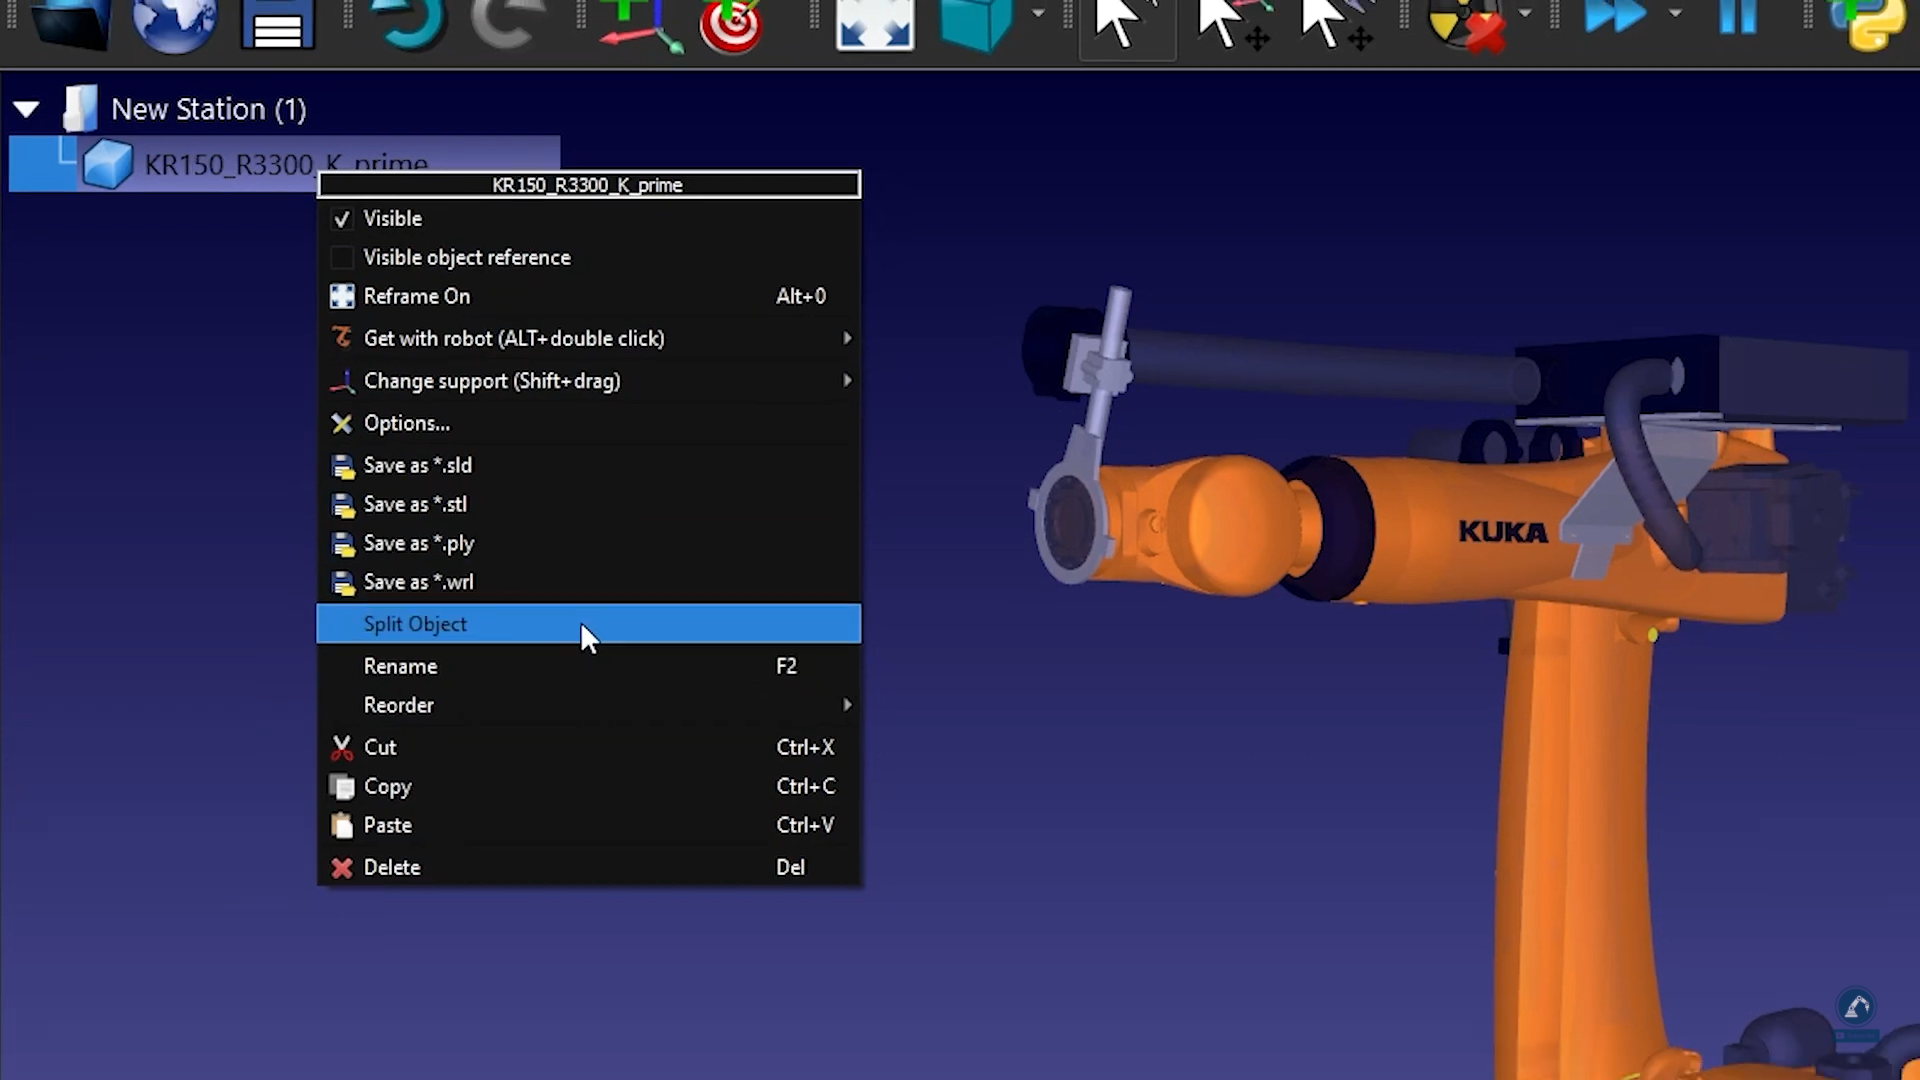
11.다운로드한 CAD 파일이하나의객체로구성되어있는경우, 임의의 객체를 마우스 오른쪽 버튼으로 클릭하고 ‘객체 분할’을선택하여객체(STEP 파일)의그룹을해제할수있습니다.
객체를여러부분으로분할하여각부분을개별적으로처리할수있도록하려면다음단계를따르십시오:
12.로봇을 RoboDK로드래그 앤 드롭하거나파일을선택한후열기 버튼을 클릭하십시오(로딩하는데몇초정도걸릴수있습니다).
다음과같은방법으로로봇 3D 파일을 RoboDK에불러오십시오:
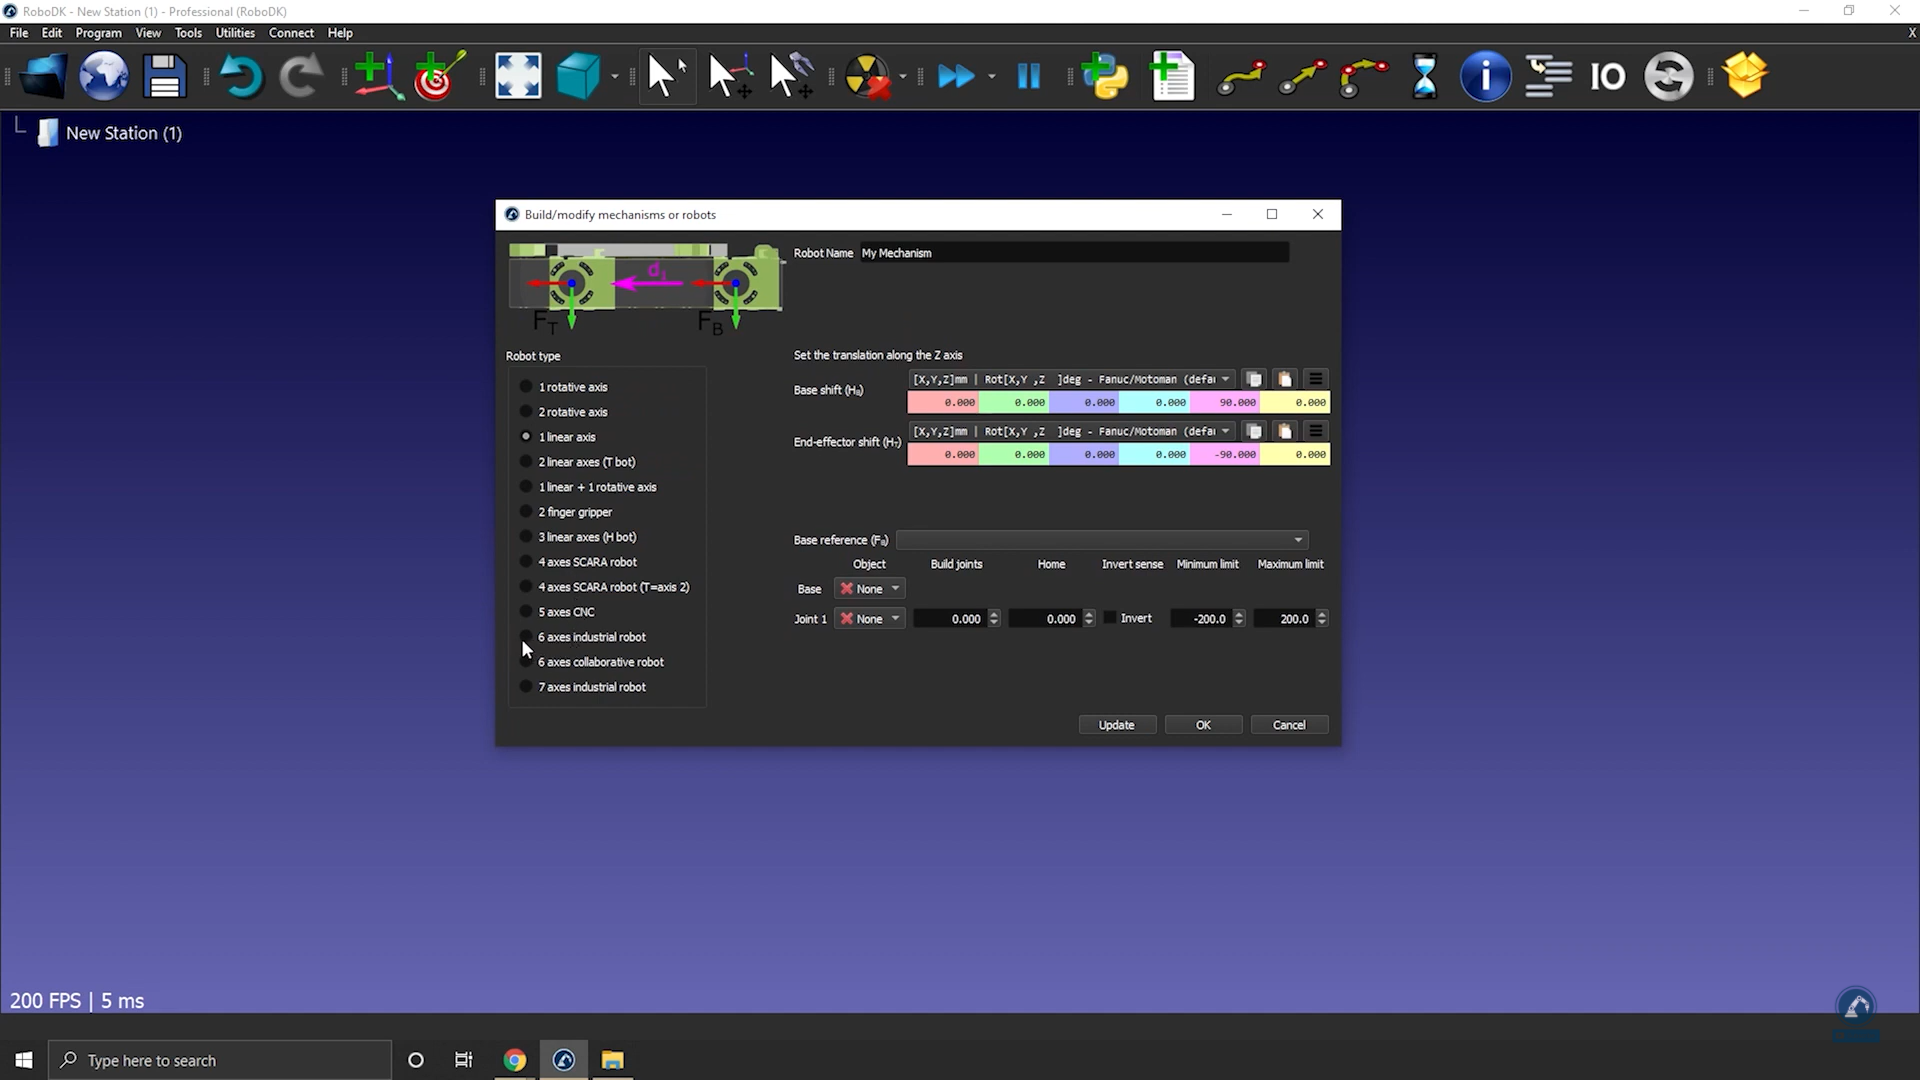
13.'로봇 유형'에서 6축 산업용 로봇을 선택하십시오.
14.‘유틸리티’ ➔ ‘메커니즘 또는 로봇 모델’을선택합니다.
RoboDK에서로봇모델창을열려면다음단계를따르십시오:
15.또한로봇데이터시트나로봇설명서도필요합니다.
16.먼저, 3D 모델(STEP 또는 IGES 파일등)이필요합니다.
로봇에대한정보를수집하려면다음단계를따르십시오:
로봇 관절을 연결하는 방법
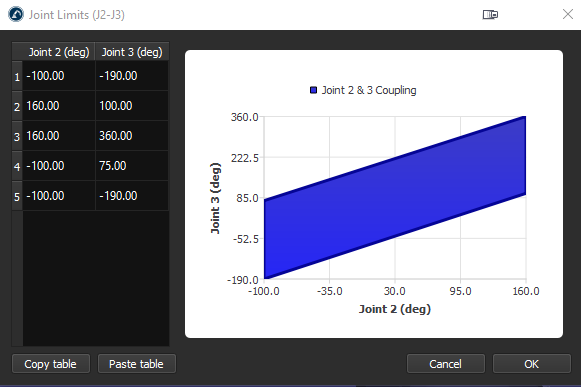
일부로봇은두개의관절이서로연결되어있어, 로봇의두관절이서로종속됩니다. 예를들어화낙로봇은관절 2와관절 3이서로연결되어있습니다.
다음단계에따라 RoboDK에서로봇의관절을연결합니다:
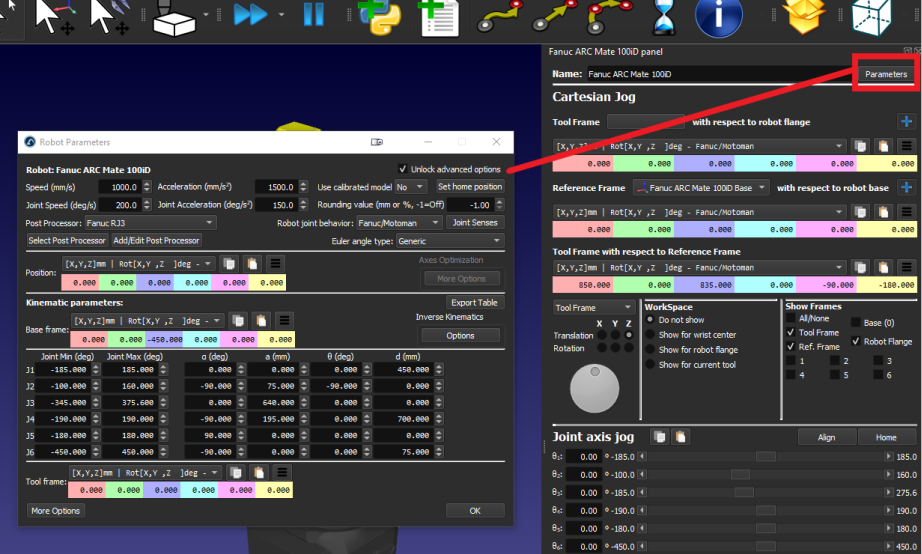
1.먼저로봇을더블클릭하여 robot panel을엽니다.
2.Parameters를클릭하여 Robot Parameters 탭을엽니다.
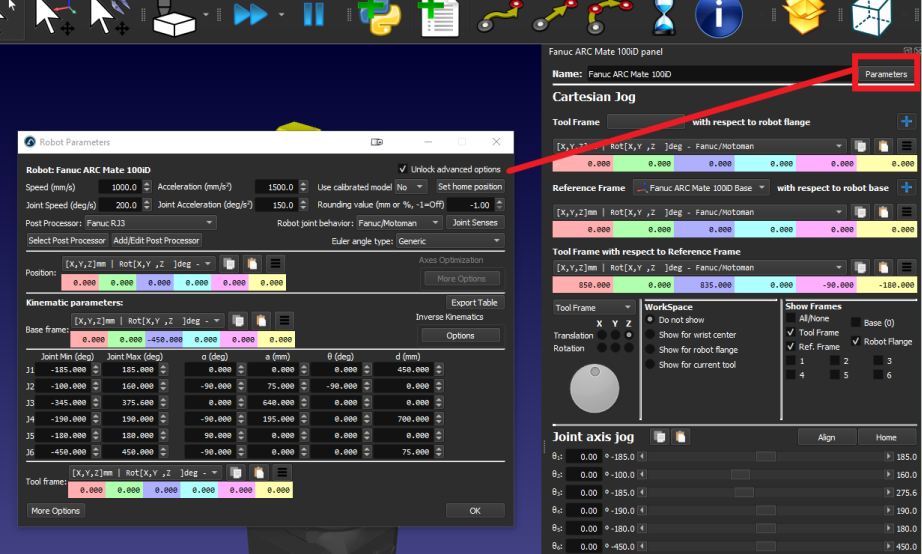
1.Unlock advanced options 확인란을선택합니다.
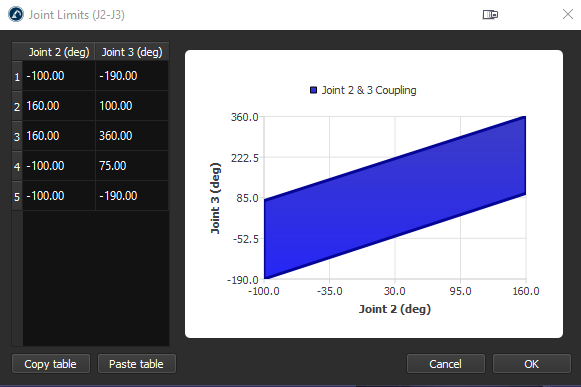
2.Joint Senses를클릭하여 Joint axis sense 탭을엽니다. 처음 6개의값은각관절의회전방향을나타내며, 마지막값은관절 2와 3의연결을나타냅니다. 7번째값을 -1로변경하면관절이연결됩니다. 연결된관절한계폴리곤이있는새탭이열리며, 로봇이자체충돌하지않도록한계값을편집할수있습니다.