로봇
이절에서는공통참조프레임을공유하면서둘이상의로봇을오프라인으로프로그래밍하는방법을설명합니다.
일반적인오프라인프로그래밍애플리케이션에서는객체의위치를로봇을기준으로업데이트합니다. 그러나같은애플리케이션에두대이상의로봇을사용하는경우, 각로봇의위치를하나의공통기준(기준객체또는공통참조프레임)을기준으로업데이트해야합니다.
참조프레임을기준으로둘이상의로봇위치를업데이트하려면다음단계를따르십시오.
1.로봇참조프레임과객체참조프레임이서로종속되지않도록하십시오. 종속성이있는경우참조프레임을스테이션항목에부착해야합니다.
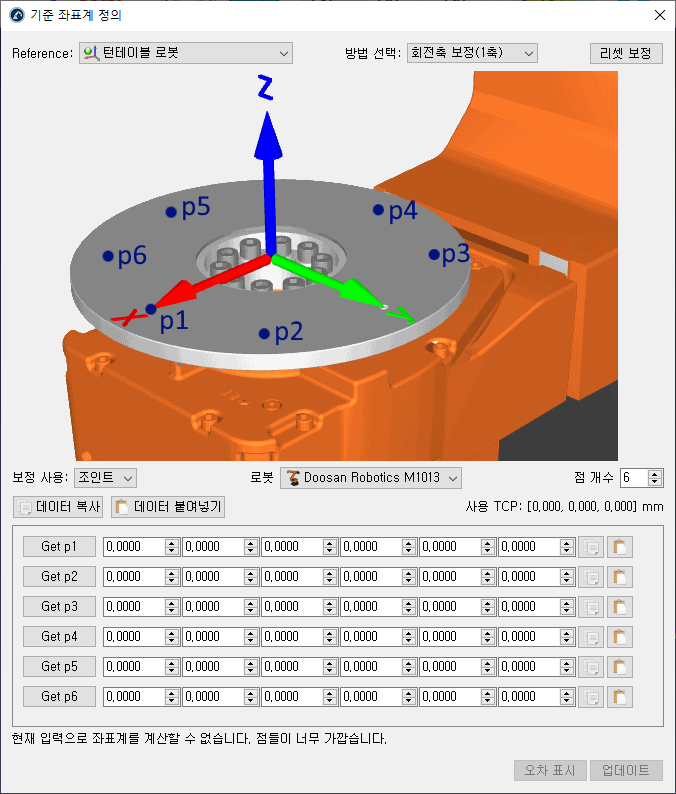
2.각로봇에대해새로운개별참조프레임을정의하는것처럼, 각로봇베이스프레임에부착된새참조프레임(Real Ref. A 및 Real Ref. B)을추가합니다. 이참조프레임은각로봇에대한부품의실제위치를나타냅니다.
3.이러한각참조프레임(Real Ref. A 및 Real Ref. B)을표준참조프레임캘리브레이션절차(예: 3점방법)를사용하여개별적으로캘리브레이션하십시오.
이시점에서 3개의참조프레임이일치해야하지만실제로는일치하지않습니다. 이문제를해결하려면각로봇의참조프레임을업데이트해야합니다.
4.Robot A Base와같은로봇참조중하나를더블클릭하여참조프레임창을여십시오.
5.복사버튼을선택하여, 해당로봇의캘리브레이션된참조(Real Ref. A)에대한로봇베이스참조의위치를복사합니다.
6.같은창에서 '참조위치기준'(드롭다운)을 Reference Object로변경하십시오.
7.복사된위치를붙여넣으십시오. 로봇이이동하며 Real Ref. A가 Reference Object 프레임과일치하게됩니다.
8.다른로봇이있다면이절차의 4-7단계를반복하십시오.
이절차가끝나면모든참조프레임이일치해야하며, 캘리브레이션된모든참조와 Reference Object 사이의관계가동일해야합니다.