접근
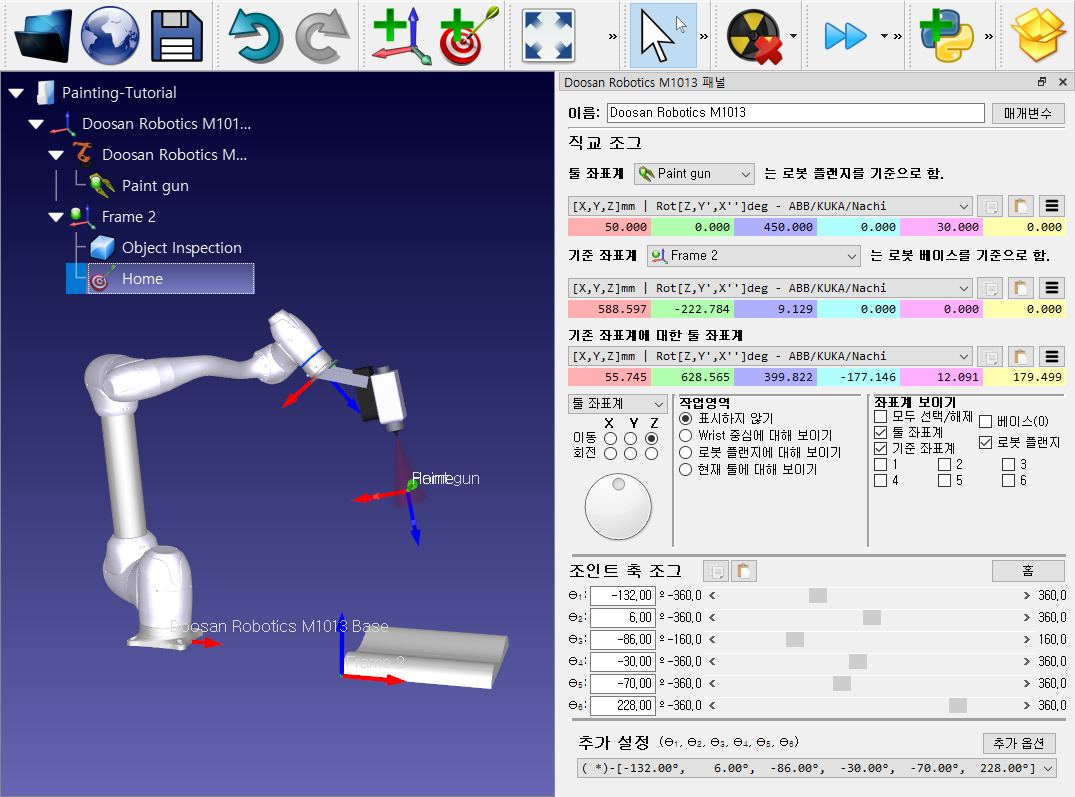
Home타겟에서Approach타겟으로이동하는프로그램을생성하려면다음단계를따르십시오.
1.메뉴에서프로그램 ➔ 
2.메뉴에서프로그램프로그램추가를선택하거나도구모음에서해당버튼을선택하십시오(다음이미지참조).
3.프로그램이름을 ApproachMove로변경하십시오.
4.프로그램선택➔
사용중인툴프레임과참조프레임을로봇에알려주기위해두가지명령어가자동으로추가됩니다.
5.Home 타겟을선택한후프로그램➔관절이동명령(또는도구모음에서해당버튼)을선택하십시오.
로봇에게어떤툴프레임과참조프레임을사용하고있는지알려주는두가지명령이자동으로추가됩니다.
참고: 타겟을선택하지않으면로봇의현재위치에새타겟이생성됩니다.
6.Approach 타겟을선택하십시오.
7.프로그램➔
8.프로그램➔관절이동명령을다시선택하십시오.
ApproachMove프로그램을두번클릭하면프로그램시뮬레이션이실행됩니다. 시뮬레이션바및예상사이클타임이표시될것입니다.