후퇴
부품에서로봇을안전한위치로안전하게후퇴시키는새프로그램을쉽게만들수있습니다. 이전작업과유사하게아래작업을수행하십시오.
1.로봇을마지막타겟에배치한상태에서로봇패널의참조프레임에대해 TCP의 Z 좌표를증가시켜로봇을위쪽으로이동하십시오(다음그림에서강조표시된경우).
2.프로그램➔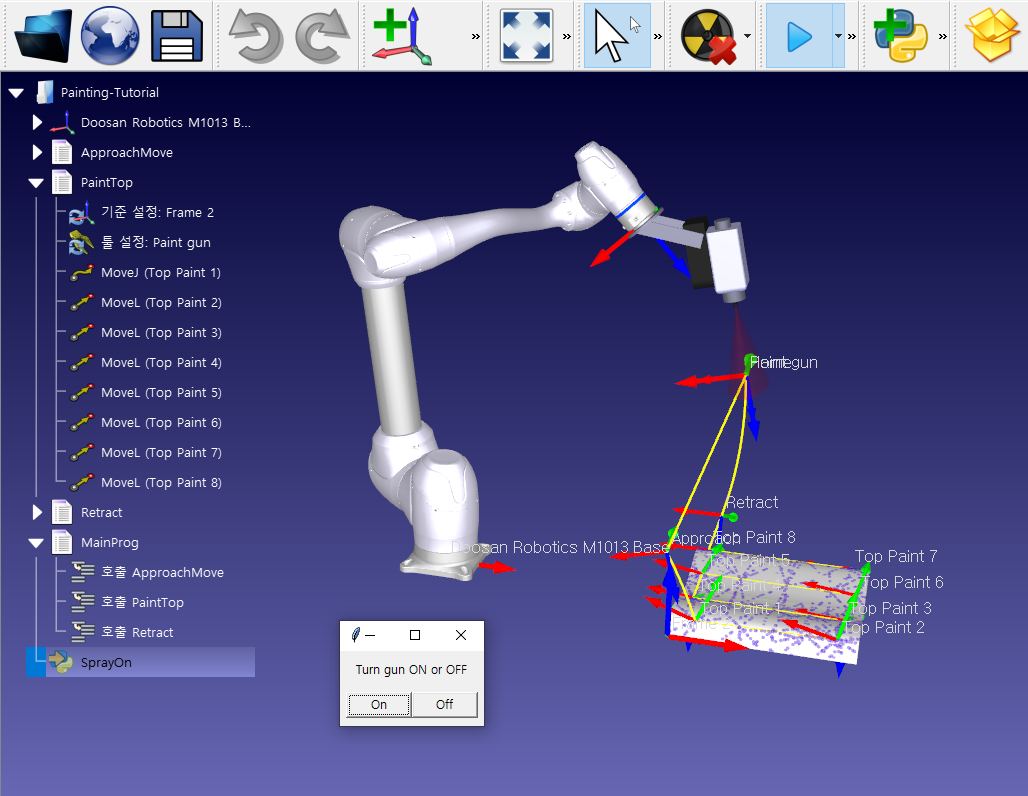
3.메뉴에서프로그램 ➔ 
4.프로그램➔
5.Home 타겟을선택하십시오.
6.프로그램➔
각프로그램을더블클릭하여개별적으로시뮬레이션하십시오. 스페이스키를누르거나빠른시뮬레이션버튼
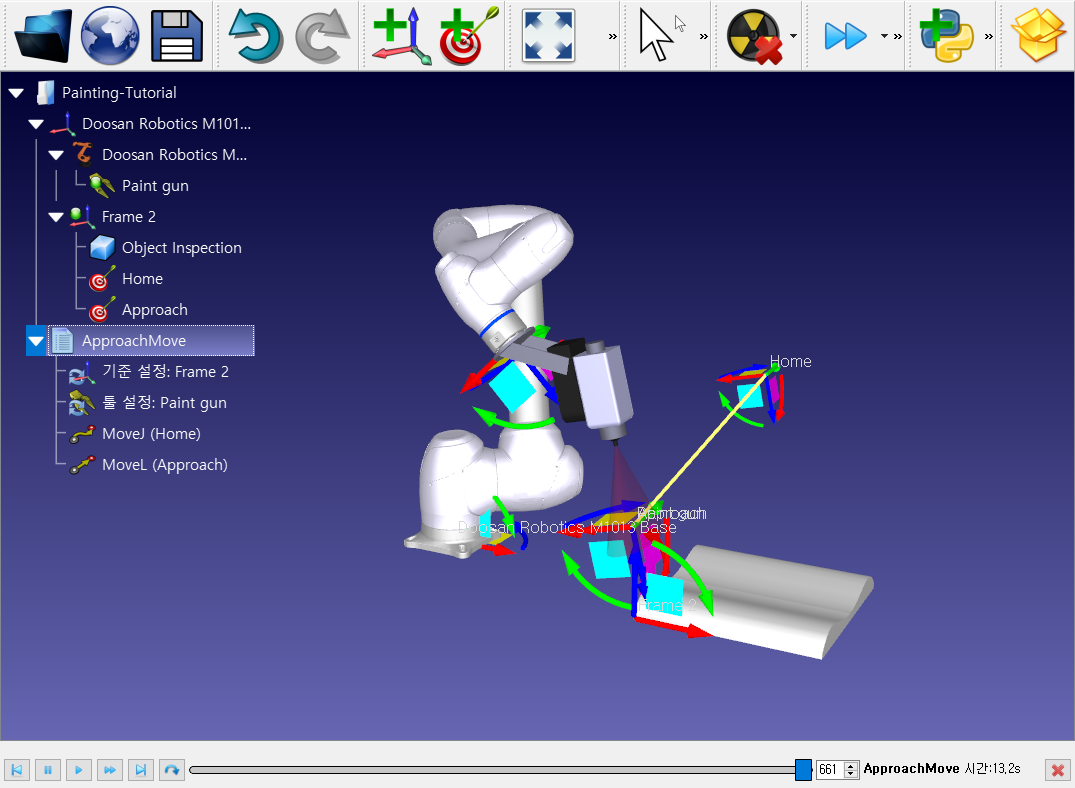
부품에서로봇을안전한위치로안전하게후퇴시키는새프로그램을쉽게만들수있습니다. 이전작업과유사하게아래작업을수행하십시오.
1.로봇을마지막타겟에배치한상태에서로봇패널의참조프레임에대해 TCP의 Z 좌표를증가시켜로봇을위쪽으로이동하십시오(다음그림에서강조표시된경우).
2.프로그램➔
3.메뉴에서프로그램 ➔
4.프로그램➔
5.Home 타겟을선택하십시오.
6.프로그램➔
각프로그램을더블클릭하여개별적으로시뮬레이션하십시오. 스페이스키를누르거나빠른시뮬레이션버튼


