공구
RoboDK에공구를불러올때, 공구의형상이로봇플랜지(어댑터참조프레임)에대해제대로정렬되지않을수있습니다.
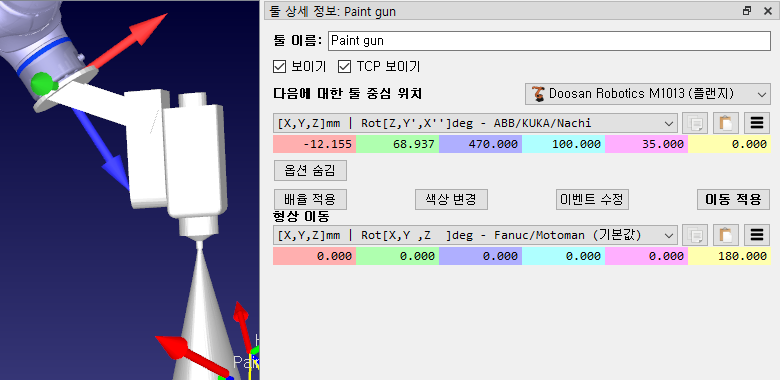
공구의형상이 RoboDK에로드될때로봇플랜지(어댑터참조프레임)에대해올바르게정렬되지않을수있습니다. 다음단계에서는실수로공구가 Z 축을중심으로 180도회전된상태로장착되었다고가정하므로다음수정사항을적용해야합니다.
1.공구세부사항창에서추가옵션을선택하십시오.
2.다음그림과같이페인트건형상의노란색상자(Z 회전)에 180을입력합니다. 각상자위에서마우스휠을사용하여기본화면의위치를빠르게업데이트할수있습니다.
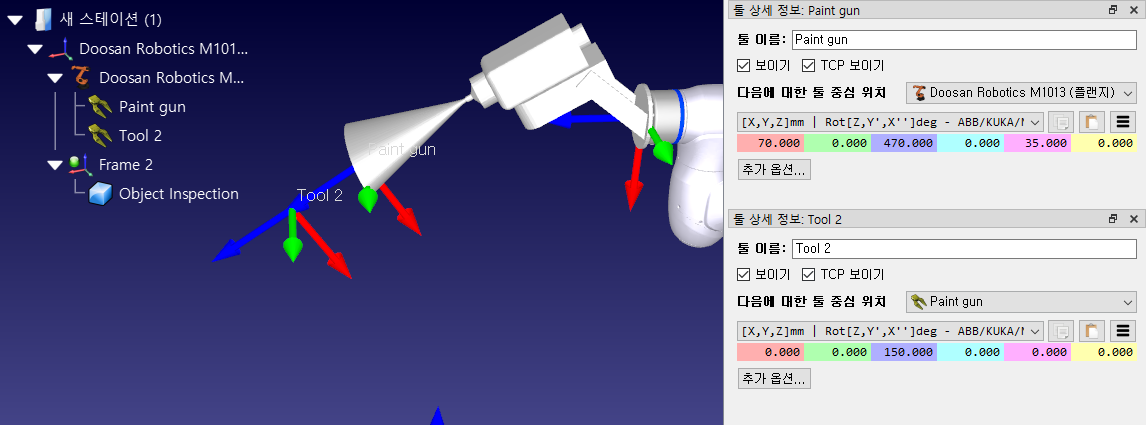
팁: 이작업전에 TCP가정의되었다면, TCP는더이상형상과일치하지않을것입니다. TCP의위치를올바른위치로업데이트하려면이섹션의시작부분에설명된단계를따르십시오(Alt 키를누르거나값을수동으로입력). 또는스크립트(사용자정의포즈) 표현방법(다음그림참조)을선택하여로봇플랜지주위에서 TCP를회전할수있으며, 이때 TCP 정의줄의시작부분에 Z 회전을삽입하여 TCP 정의앞에곱해지도록합니다.
참고: 변환및포즈를제공하는방법에대한자세한내용은참조프레임섹션에서확인하십시오.


