로봇
로봇타겟을사용하면특정로봇위치를기록하여해당위치로로봇을이동할수있습니다.
다음단계에따라새타겟을추가하고여기에첨부된정보를확인하십시오.
●프로그램선택➔
이기능은활성참조프레임과활성툴프레임을사용하여로봇의현재위치를기록합니다. 타겟값은활성참조프레임에추가됩니다.
●새로운타겟생성을위해프로그램 ➔
그러면활성참조프레임과활성툴프레임을사용하여로봇의현재위치가기록됩니다. 타겟이활성참조프레임에추가될것입니다.
●타겟을마우스우측버튼으로누른후추가옵션...(F3)을선택하여기록된포즈및관절값을확인하십시오.
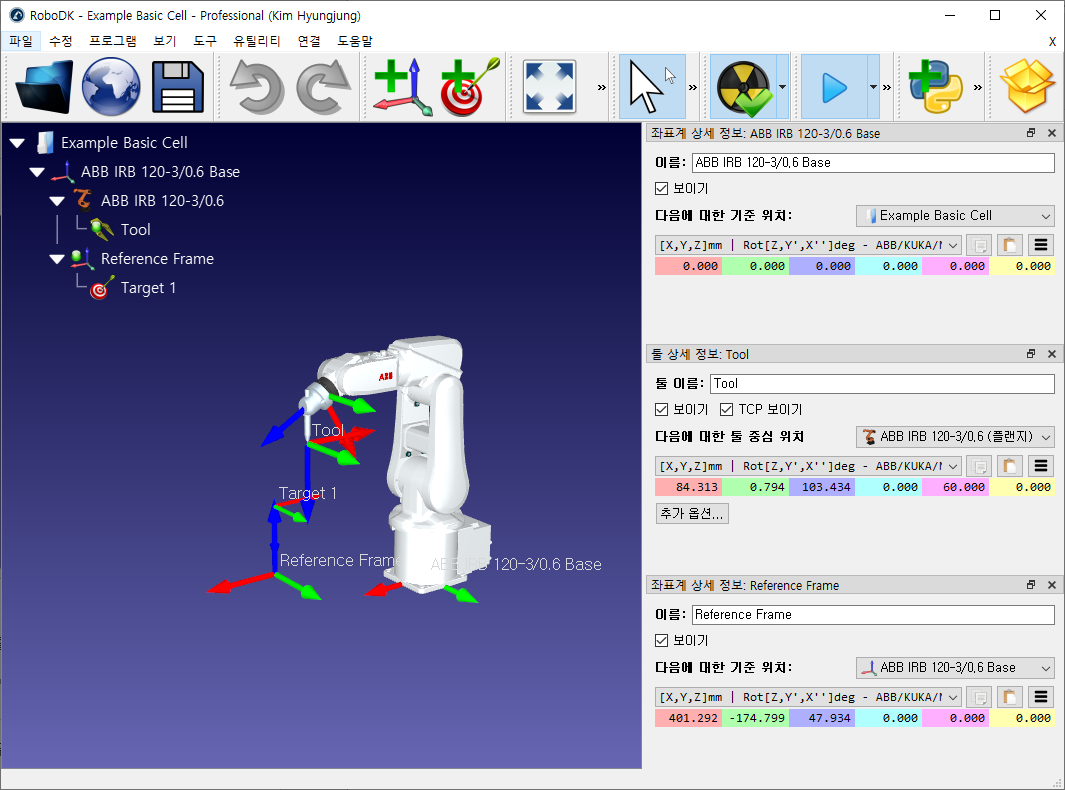
반면, 관절좌표계에서타겟값을지정할수도있습니다(‘관절값유지’ 옵션). 이경우타겟값은로봇의절대위치이며, 참조프레임이이동하더라도변경되지않습니다.
새타겟을생성하면직교좌표계의참조프레임과현재로봇축을기준으로 TCP가기록됩니다. 기본적으로 RoboDK는타겟을직교타겟(직교위치유지)으로생성합니다. 이경우, 참조프레임이이동하면로봇은해당참조프레임을기준으로타겟의위치에도달하려고시도합니다.
새로운타겟을생성하면현재로봇축뿐만아니라직교공간에서참조프레임에대한 TCP를기록합니다. 기본적으로 RoboDK는타겟을직교타겟으로생성합니다(직교위치유지). 이경우참조프레임이이동되면로봇은해당참조프레임에대한타겟위치에도달하려고시도합니다.
관절타겟을사용해작업영역에가까운첫번째접근위치에도달한다음, 직교타겟을사용하여참조프레임이나툴프레임이수정되어도툴경로가변경되지않도록하는것이일반적인관행입니다.
로봇으로동일한포즈에도달하기위한다른구성을확인할수있습니다. 자세한정보는다음섹션을참조하십시오.


