설정
설정버튼을선택하여기본 RoboDK 플러그인설정을변경할수있습니다.
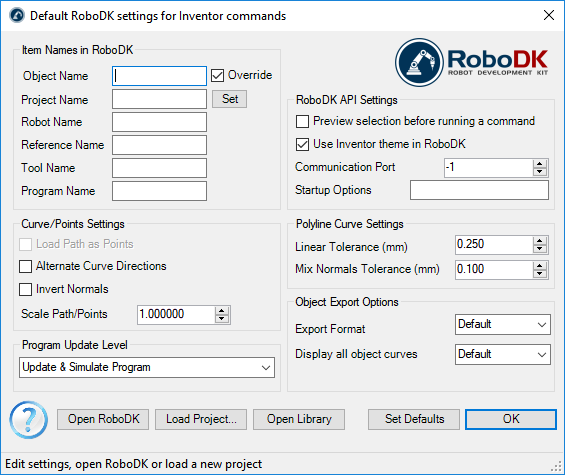
●객체 이름 – RoboDK에로드될곡선/점객체의이름을설정하십시오. 이를비워두면부품또는조립파일의이름이적용될것입니다.
●재정의 – 이름이일치하면이전에 RoboDK에로드된객체를재정의합니다.
●프로젝트 이름 –사용할 RoboDK 프로젝트 / 스테이션 (.RDK 파일)의이름 / 경로를설정하십시오. 파일이이미로드되어있으면기존프로젝트를사용합니다. RoboDK에서열린프로젝트가파일이름과일치하지않으면전체경로가지정된경우프로젝트가열립니다.
●로봇이름 – 프로젝트에로봇이두개이상있는경우 RoboDK에서사용할로봇의이름을설정하십시오. 로봇이름은 RoboDK 스테이션트리에표시된이름과일치해야합니다. 사용할수있는첫번째또는단일로봇을사용하려면이값을기본값으로비워두십시오.
●참조 프레임 – 로봇을기준으로경로를배치할참조프레임의이름을설정합니다. 이이름은 RoboDK 스테이션트리에서표시되는이름과일치해야합니다. 이름을지정하지않으면활성참조프레임이사용됩니다.
●Tool Name – Set the name of the tool (TCP) to use with the robot to follow the path. The name should match the visible name in the RoboDK station tree. If a name is not provided, the active Tool Frame
●공구이름 – 경로를따라가기위해로봇과함께사용할공구(TCP)의이름을설정하십시오. 이름은 RoboDK 스테이션트리에표시된이름과일치해야합니다. 이름이제공되지않으면활성툴프레임이사용됩니다.
●프로그램 이름 – 생성될프로그램파일의이름을설정하십시오.
●포인트로 경로 로드 – 곡선을점으로변환하기위해이옵션을선택하면, RoboDK에서포인트추적프로젝트가생성됩니다. 이는드릴링과같은제조작업에유용합니다. 곡선 추적 프로젝트로경로를로드하려면이옵션을선택취소하십시오.
●곡선방향교대 – 각패스마다이동방향을교대로바꾸려면(지그재그패턴) 이옵션을선택하십시오.
●법선 반전 –계산된표면법선을반전시키려면이옵션을선택하십시오. 이렇게하면로봇의공구방향이반전됩니다.
●RoboDK에서 Inventor 테마사용 – Inventor 테마로 RoboDK를시작합니다. 여기에는 3D 내비게이션을위한마우스동작과배경색변경이포함됩니다. 이설정은 RoboDK 메뉴도구-옵션에서변경할수있습니다.
●통신포트 – RoboDK와통신하도록통신포트를설정하십시오. RoboDK의여러인스턴스를동시에실행할수있으며다른포트를사용하는경우다른설정을사용할수있습니다. 이값을 -1(기본값)로설정하면기본포트(20500)가사용됩니다.
●시작옵션 – RoboDK가처음시작될때인수가전달되도록설정하십시오. 예를들어 RoboDK를자동으로시작하려면 '/NOSPLASH /NOSHOW /HIDDEN'을설정할수있습니다. RoboDK가표시되지않아도프로그램을계속생성할수있습니다. RoboDK API의명령줄섹션에자세한정보가있습니다.
●선형공차(mm) – 곡선을점집합으로분할하기위한선형정확도를설정합니다.
●혼합법선공차(mm) – 여러표면간법선계산을혼합하는데사용되는거리공차를설정합니다.
●내보내기 형식 – RoboDK에서부품을로드하기위한내보내기형식을선택하십시오.
●모든 객체 곡선 표시 –선택하지않은경우라도 RoboDK에로드된곡선을표시합니다. RoboDK (도구 - 옵션 - 화면표시- 곡선표시)에서이설정을변경할수있습니다.
버튼:
●RoboDK 열기 – RoboDK에서프로젝트열기... 추가옵션과함께새창이열립니다.
●프로젝트불러오기... – 현재프로젝트에사용할 RoboDK 프로젝트(RDK 파일)를불러옵니다.
●라이브러리 열기 –RoboDK의온라인 라이브러리를엽니다.
●기본값 설정 –구성요소의기본값을설정합니다.
●확인 –이설정을적용하고이창을닫습니다. 확인을선택하지않으면변경한설정이적용되지않습니다.


