Inventor

기본 RoboDK 도구모음에는 CAD 및 CAM 용도의 7개명령이포함되어있습니다.

Plugin Inventor - 영상 3

●Plugin Inventor - 영상 4NC 프로그램 불러오기 – RoboDK에서가공프로젝트를불러옵니다. 가공에여러공구가사용되는경우, RoboDK는각공구마다하나의프로젝트설정이있도록프로그램을분할합니다. 이동작은 [도구] > [옵션] > [CAM]에서변경할수있습니다.

●Plugin Inventor - 영상 5Load Curve(s) – Load all the curves selected in RoboDK as a new item. All selected surfaces will be used to calculate curve normals. These normals are important as they will define the robot’s approach axis.

●Plugin Inventor - 영상 6Load Point(s) – Load all the points selected in RoboDK as a new object. All selected surfaces will be used to calculate point normals. These normals are important as they define the robot’s approach axis.

●Plugin Inventor - 영상 7파일 불러오기 – Inventor에서 RoboDK로 3D 모델을불러옵니다. 곡선이나점과같은피처는불러오지않습니다.

●Plugin Inventor - 영상 8 자동 설정 –이버튼을사용하면임의의형상(곡선또는점)을선택할수있으며, 선택한형상은 3D 모델과함께 RoboDK에불러오게됩니다.
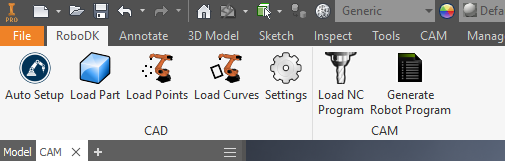
●포인트로드 – RoboDK에서선택한모든점을새객체로로드합니다. 선택한모든표면이점법선을계산하는데사용됩니다. 이러한법선은로봇의접근축을정의하므로중요합니다.

●곡선로드 – RoboDK에서선택한모든곡선을새항목으로로드합니다. 선택된모든표면은곡선법선을계산하는데사용됩니다. 이러한법선은로봇의접근축을정의하므로중요합니다.

●Plugin Inventor - 영상 9설정– 기본 설정 화면을엽니다.

●NC 프로그램로드 – RoboDK에서가공프로젝트를로드합니다. 가공에여러공구를사용하는경우 RoboDK는자동으로프로그램을나누어각공구에대해하나의프로젝트설정을갖습니다. 이동작은도구-옵션-CAM에서변경할수있습니다.

●Plugin Inventor - 영상 10로봇 프로그램 생성– RoboDK 프로젝트에서사용할수있는모든프로그램을생성합니다.  

자동설정및곡선로드또는포인트로드의주요차이점은자동설정이부품을로드하고새로운곡선 / 포인트추적프로젝트를생성하는것입니다. 곡선로드또는포인트로드를사용하면시간을더절약할수있고이전에정의된 RoboDK의설정을유지하면서기존형상정보만업데이트합니다.