RoboDK RRS
RoboDK는모든로봇제조업체 RCS의 RRS-1 구현에구성가능한 Python 인터페이스를제공합니다. 또한 RoboDK와 RRS 인터페이스간에상호작용하는데필요한유틸리티와베이스라인을제공합니다.
여러로봇제조업체의 RRS 구현은일관성이있어야하지만, 인터페이스에서제공하는베이스라인은특정브랜드에따라약간의조정이필요할수있습니다. RoboDK는공급업체별 RRS 인터페이스구현을제공합니다.
RoboDK RRS for Comau (애드인)
Comau용 RoboDK RRS는 Comau 로봇을위한특정 RoboDK 애드인입니다. RoboDK 애드인을설치하려면문서의애드인섹션을참조하세요.
Comau에서필요한 RCS 모듈을획득하고활성화한후에는 Comau용 RoboDK RRS 애드인사용을시작할수있습니다.
RRS 프로그램을만들려면다음단계를따르세요:
1.프로그램 → RRS for Comau → 설정을선택하여설정을엽니다.
a.로봇 ID를설정합니다. 일반적으로 0입니다.
b.로봇폴더의경로를설정합니다. 이폴더는일반적으로 .c5g, .CIO 및 .xml 파일이들어있는기본폴더입니다.
c.로봇파일의경로를설정합니다. 로봇폴더에포함된 .c5g 파일입니다.
d.RRS DLL 파일의경로(일반적으로 rcscomau.dll)를설정합니다.
2.프로그램을마우스오른쪽버튼으로클릭 → RRS 프로그램생성(Comau)을선택하여 RRS 프로그램을생성합니다.
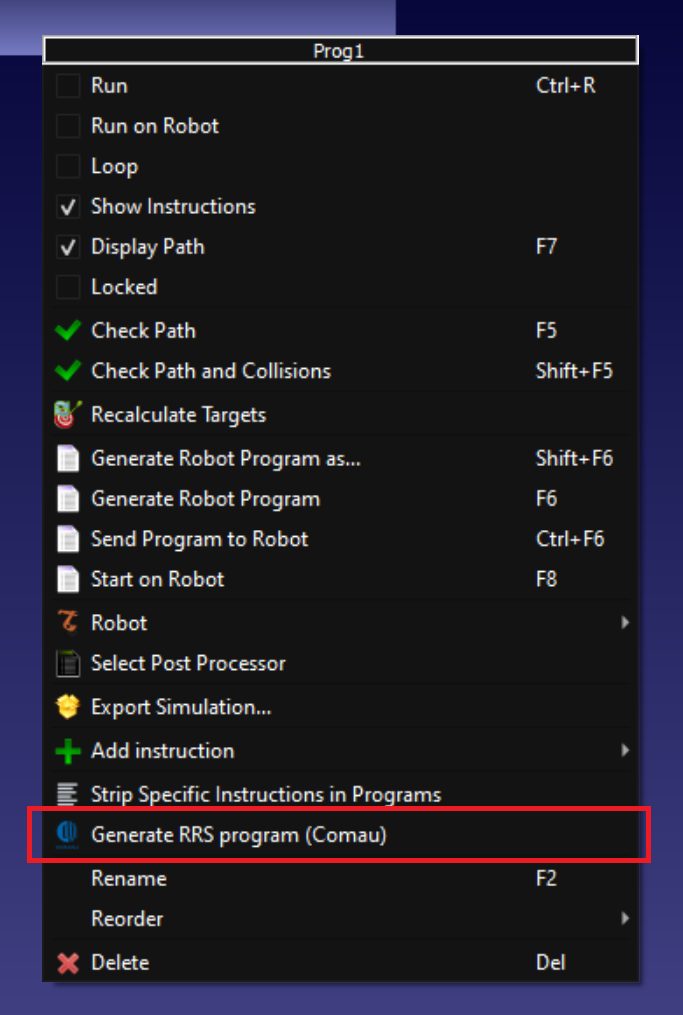
정확한조인트로새프로그램이생성되고프로그램이름에사이클시간예상이제공됩니다.
참고: RoboDK는 mm/s 및 deg/s 속도명령을제공합니다. 그러나 Comau를비롯한일부로봇컨트롤러는퍼센트(%)를사용합니다. RRS로구문분석된입력프로그램은퍼센트를사용해야합니다.


