Python
이예제는 UR 로봇을사용하여새스테이션을생성하고로봇으로육각형이동을시뮬레이션하는방법을보여줍니다.
1.파일➔
2.UR10 로봇을여십시오.
3.파일➔
4.Paint_gun.tool 파일을여십시오.
5.C:/RoboDK/Library/Macros/ 폴더에서샘플 Python 프로그램SampleOfflineProgramming.py를여십시오.
팁: 시작하기섹션에서 RoboDK 스테이션을설정하기위한추가정보를확인할수있습니다.
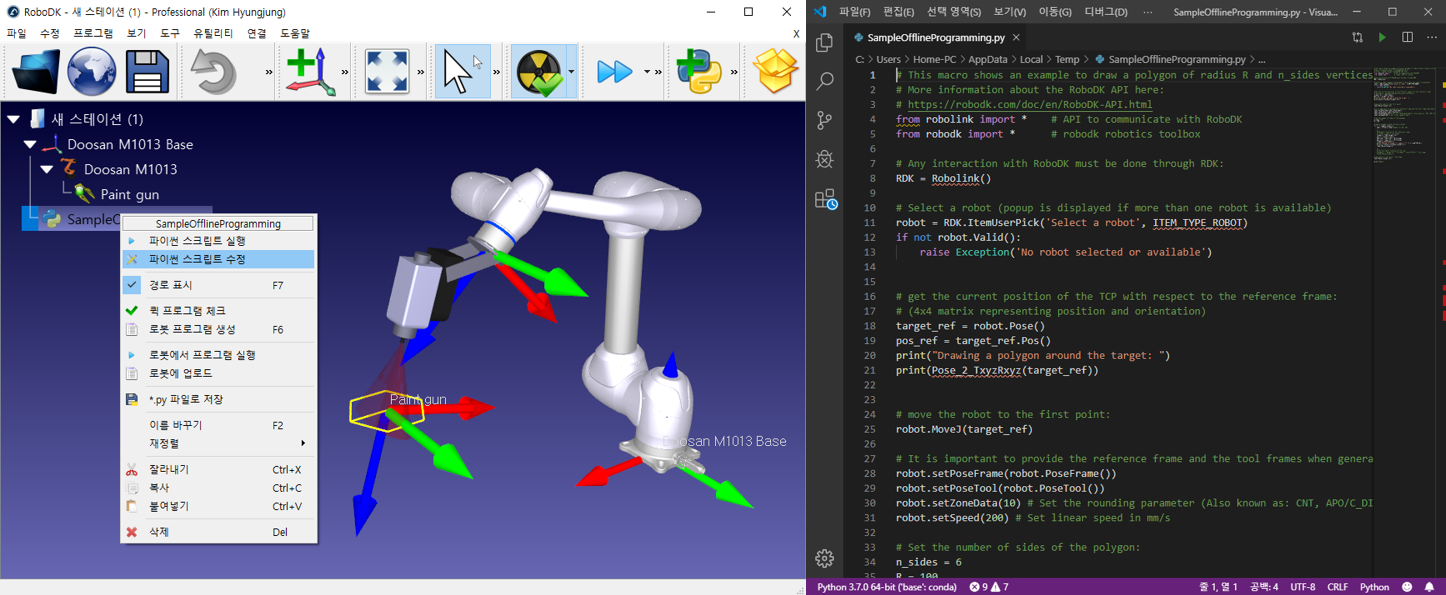
6.'SampleOfflineProgramming' 항목을마우스오른쪽버튼으로클릭하고 'Python 스크립트편집'을선택합니다. 그러면다음이미지와같은프로그램이표시됩니다.
7.SampleOfflineProgramming항목을더블클릭하여시뮬레이션을실행하십시오. 로봇은현재위치주변에육각형을그리며, TCP의이동경로는노란색으로표시됩니다.
또는프로그램을마우스오른쪽버튼으로클릭하고 ‘Python 스크립트실행’을선택하십시오.
팁: 새 Python 프로그램을 만들려면 프로그램➔
SampleOfflineProgramming 매크로는로봇참조프레임을기준으로로봇의현재위치에서변의수가 n_sides이고반경이 R인다각형을그립니다. 원하는경우, 로봇을다른위치로이동하거나다각형치수를변경한후프로그램을다시실행하십시오.
이예제는웹사이트의오프라인 프로그래밍섹션 (비디오포함)에표시된프로그램과유사합니다.
팁: 실행 → 실행을선택하여 Python 편집기에서프로그램을실행할수있습니다. 모든 print 명령또는오류를보여주는새창이나타납니다.