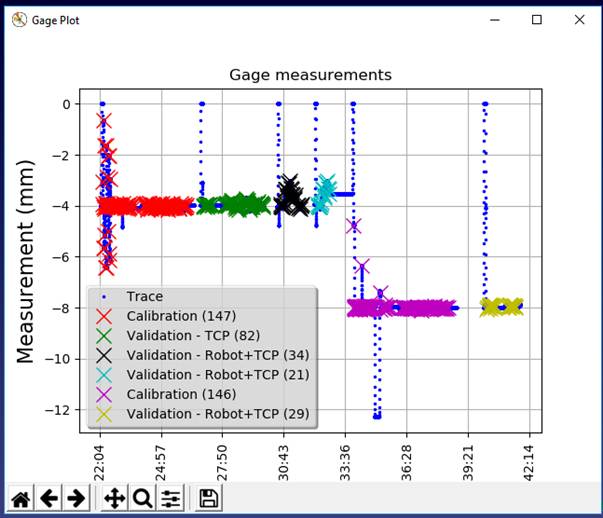
캘리브레이션
캘리브레이션시퀀스가완료되면마법사의분석탭으로이동합니다. 여기에서현재및이전캘리브레이션및유효성검사를시각화하고, 캘리브레이션을삭제하거나다시적용하는등의작업을수행할수있습니다.
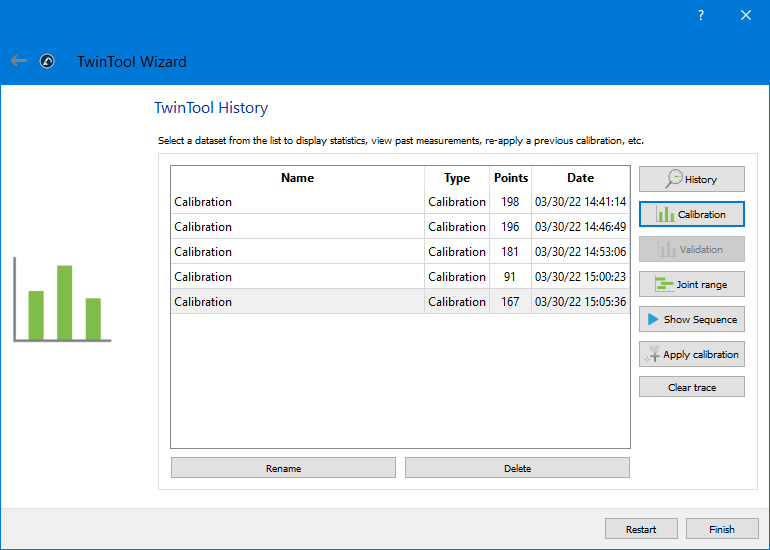
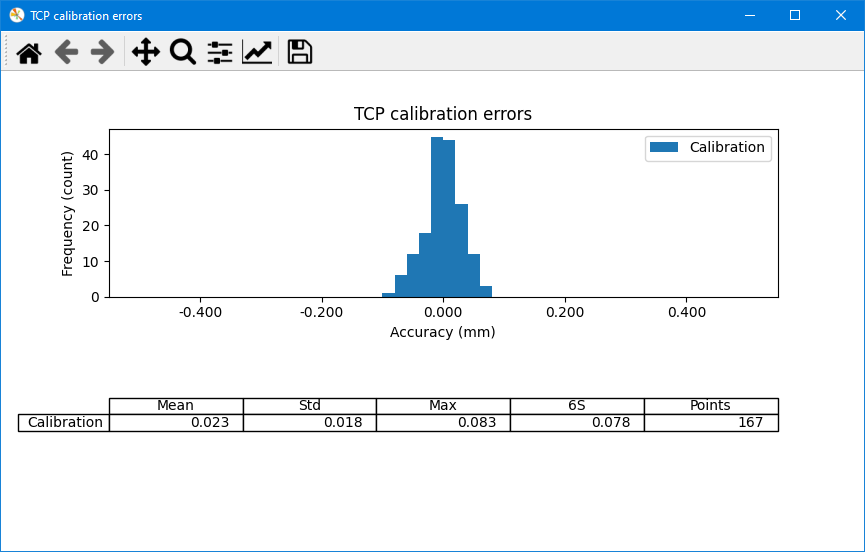
캘리브레이션버튼을클릭하면캘리브레이션결과를보여주는차트를볼수있습니다. 공구중심점(TCP)은공칭로봇운동학을사용하여계산됩니다.
참고: 다른점세트로캘리브레이션시퀀스를다시시작하려면 TwinTool➔ TwinTool 마법사를선택합니다(센서를움직이지않아야함).
팁: 최상의정확도결과를얻으려면다양한로봇구성으로공구를캘리브레이션하는것이중요합니다. 예를들어로봇을플립위치(관절 5 음수)로두고처음캘리브레이션시퀀스를실행한경우, 비플립위치(관절 5 양수)를갖는새타겟을학습시키고캘리브레이션시퀀스를다시실행할수있습니다.