RoboDK TwinTool
RoboDK TwinTool
+1-855-692-7772
콘텐츠
TOC \o "1-3" RoboDK TwinTool #TwinTool................................................................. 2
트윈툴소개 #TwinTool-Intro...................................................................................... 2
요구사항 #TwinTool-Requirements.......................................................................... 3
선형게이지센서 #TwinTool-Sensor.......................................................................... 5
캘리브레이션설정 #TwinTool-Setup......................................................................... 5
사용자지정설정 #TwinTool-Custom..................................................................... 7
캘리브레이션마법사 #TwinTool-Wizard................................................................ 8
캘리브레이션결과 #TwinTool-Results...................................................................... 8
유효성검사 #TwinTool-Validate.............................................................................. 10
공구캘리브레이션유효성검사 #TwinTool-ValidTCP......................................... 10
설정 #TwinTool-Params........................................................................................... 11
캘리브레이션설정 #TwinTool-Settings............................................................... 11
트윈툴 소개
RoboDK TwinTool 캘리브레이션을사용하면공구중심점(TCP)을자동으로캘리브레이션할수있습니다. 산업용로봇은반복성은높지만정확도는높지않습니다. 따라서로봇및공구캘리브레이션을통해산업용로봇의정확도를향상시킬수있습니다. 캘리브레이션하지않으면로봇정확도는로봇브랜드와모델에따라크게달라집니다.
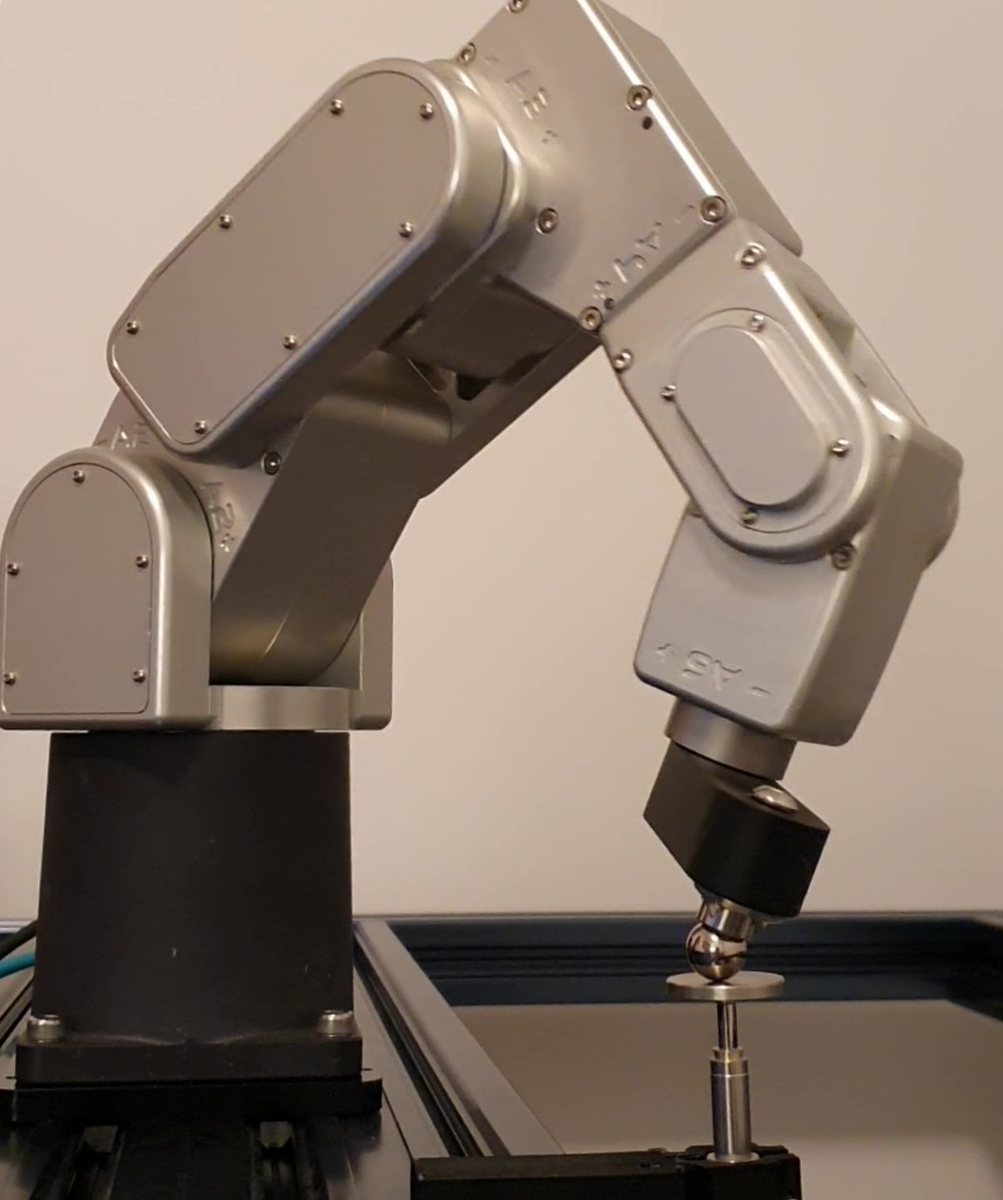
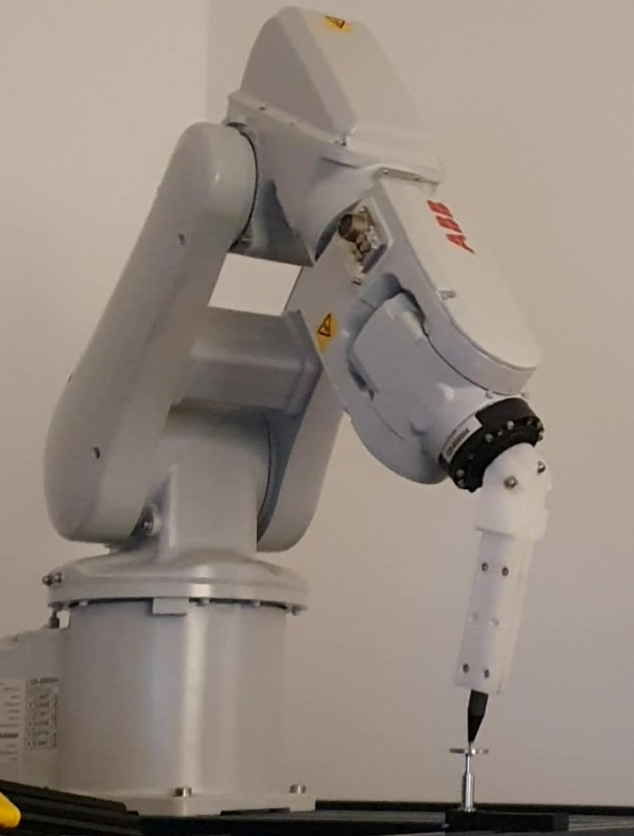
RoboDK TwinTool은공구중심점(TCP)을캘리브레이션하고검증하는데사용할수있습니다. TwinTool은구형또는원뿔형형상을가진공구의 TCP를정확하게캘리브레이션할수있습니다.
1.구형공구:➔공구의중심이캘리브레이션됩니다.
2.원뿔형공구:➔공구의끝이캘리브레이션됩니다.
요구 사항
자동화된공구캘리브레이션을수행하려면 RoboDK TwinTool 앱을설치하고호환되는센서가있어야합니다.
다음사항을준비하세요:
1.하나이상의로봇팔.
2.호환되는다이얼인디케이터(LVDT 또는선형게이지라고도함).
3.RoboDK 소프트웨어가설치되어있어야하며로봇자동캘리브레이션을위한적절한라이선스를사용할수있어야합니다.
4.로봇컨트롤러와호환되는 로봇 드라이버가 필요합니다.
5.RoboDK TwinTool 앱을설치합니다:
a.RoboDK TwinTool 앱다운로드 (다운로드링크는 RoboDK에문의)
b.파일을더블클릭하여앱을설치하고 RoboDK에서엽니다.
c.도구➔ 앱을 선택하고 TwinTool을 더블클릭하면 TwinTool 도구모음및메뉴가표시됩니다.
TwinTool 앱이보이지않는경우, 앱을제대로설치하려면 RoboDK를닫고관리자권한으로다시시작해야합니다.
선형 게이지 센서
RoboDK TwinTool은키엔스, 미쓰도요, 실박등여러선형게이지센서를지원합니다. 일부통신프로토콜에는 USB, 이더넷/IP 및 RS232가포함됩니다. 산업용선형게이지센서의대략적인가격은 1,500.00유로입니다.
선형게이지센서는정확도가 0.005mm 이하(또는그보다우수)이고이동거리가 10mm 이상이어야합니다. 측정빈도는초당 50개이상의샘플을측정하는것이좋습니다. 이센서는 RoboDK에서제공하거나판매하지않습니다. RoboDK TwinTool을사용하는데필요한이센서는현지유통업체에문의하여공급받는것이좋습니다.
다음목록은키엔스선형게이지의샘플주문을보여줍니다:
●키엔스 GT2-P12 - 펜슬타입게이지
●GT2-UB1 - USB 연결유닛
●OP-87716 - 케이블연장
●OP-76875 - 게이지용권장장착브래킷
●M2.5x0.25 나사산이있는 25mm 평면접점필요(키엔스에서제공하지않음)
다음목록은미쓰도요선형게이지의샘플주문을보여줍니다:
●미쓰도요 542-191 - LG 100 게이지
●미쓰도요 542-081A - EJ 카운터 + AC
●미쓰도요 21HZA149 - USB 인터페이스(RS232도지원)
●M2.5x0.25 나사산이있는 25mm 평면접점필요(미쓰도요에서제공하지않음)
캘리브레이션 설정
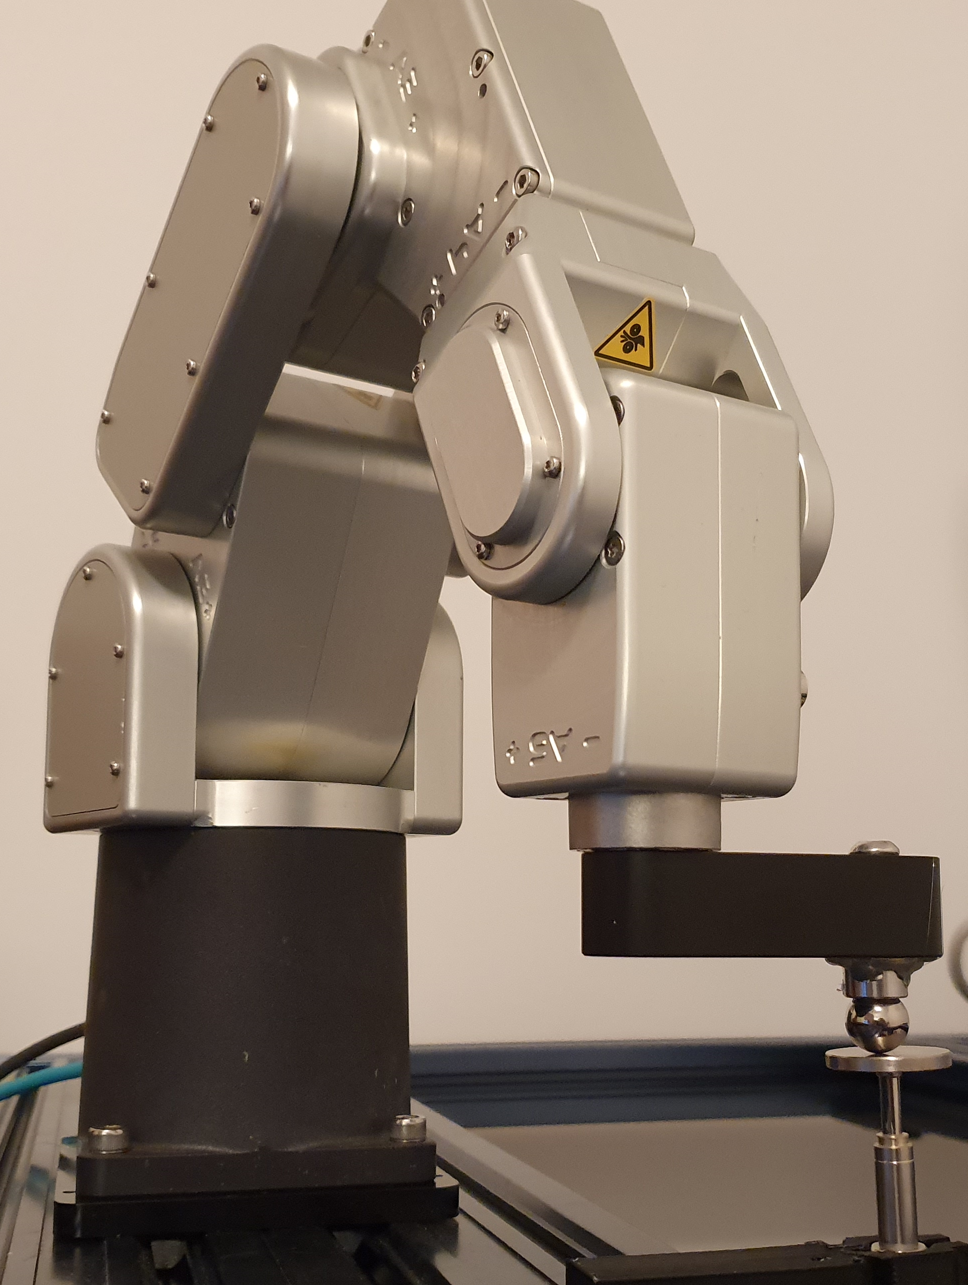
TwinTool을사용하여공구(TCP)를캘리브레이션하려면 RoboDK에서로봇을로드하고센서와로봇이연결되어있는지확인해야합니다. 선택적으로물체와공구의 3D 모델을추가하여셀을모델링할수있습니다. 이렇게하면자동으로충돌을피할수있습니다.
1.로봇을로드합니다:
a.파일➔온라인라이브러리열기를선택합니다. 온라인라이브러리가 RoboDK에표시됩니다.
b.필터를사용하여로봇을찾습니다.
c.열기를 선택하면로봇이 RoboDK 스테이션에자동으로로드됩니다.
d.또는라이브러리(https://robodk.com/library)에서로봇파일을직접다운로드하고 RoboDK(.robot 파일)로파일을열수있습니다.
2.센서를연결합니다:
a.센서를컴퓨터에연결합니다.
b.TwinTool➔
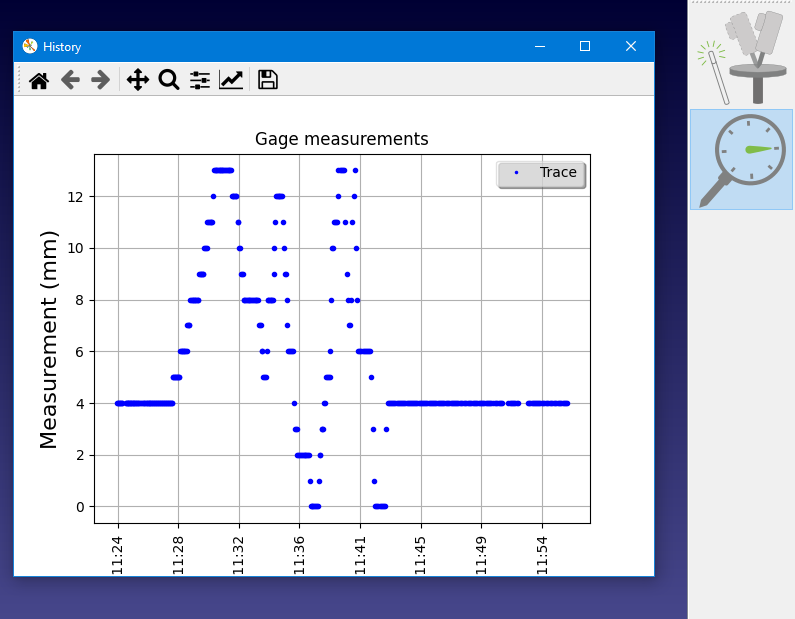
c.센서가측정중이고측정값이안정적인지확인합니다.
3.로봇을연결합니다:
a.연결➔ 로봇 연결을 선택합니다.
b.로봇 IP와포트를입력합니다.
c.연결을 선택합니다.
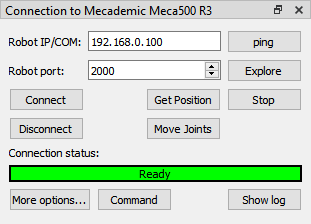
4.로봇연결패널에서위치 가져오기를 선택합니다. 이단계는 RoboDK에서로봇의위치를업데이트합니다.
사용자 지정 설정
선택적으로다음단계를따라셀의 3D 환경을올바르게모델링할수있습니다.
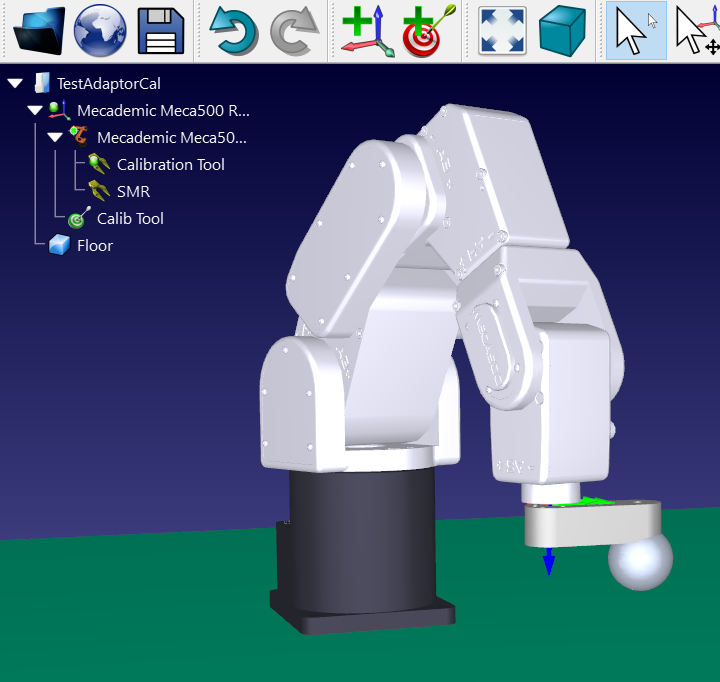
1.공구의 3D 모델을로드하고 RoboDK에서공구를만듭니다. 자세한내용은공구만들기섹션을참조하세요.
2.셀을모델링할 3D 파일을로드합니다. 3D STEP, IGES, STL 파일을로드할수있습니다. 자세한내용은시작하기섹션을참조하세요.
캘리브레이션 마법사
캘리브레이션절차를시작하려면 TwinTool➔ TwinTool 마법사를선택하기만하면됩니다.
마법사를시작하면캘리브레이션, 검증또는시뮬레이션설정으로안내됩니다. 여기에는센서연결설정, 로봇의유효한상태확인및주요매개변수검토가포함됩니다. 화면의단계를따르고추가세부정보가필요한경우툴팁을참조하세요.

캘리브레이션 결과
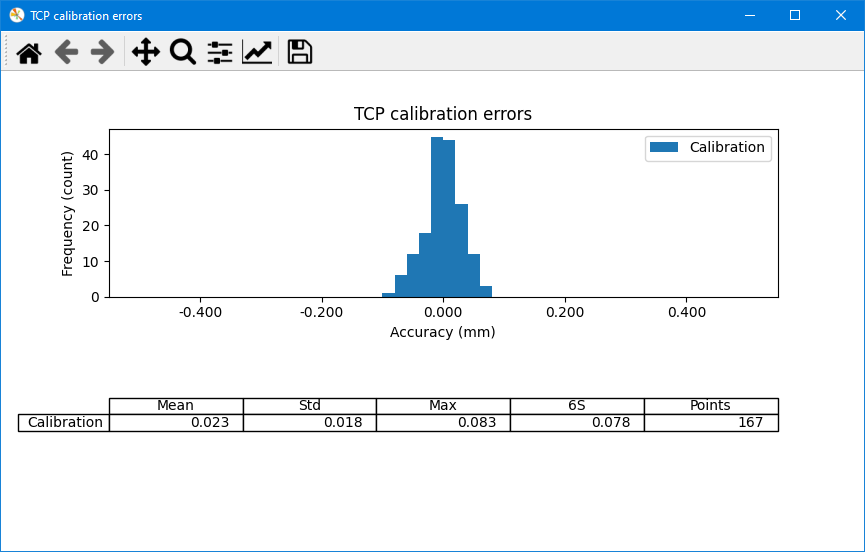
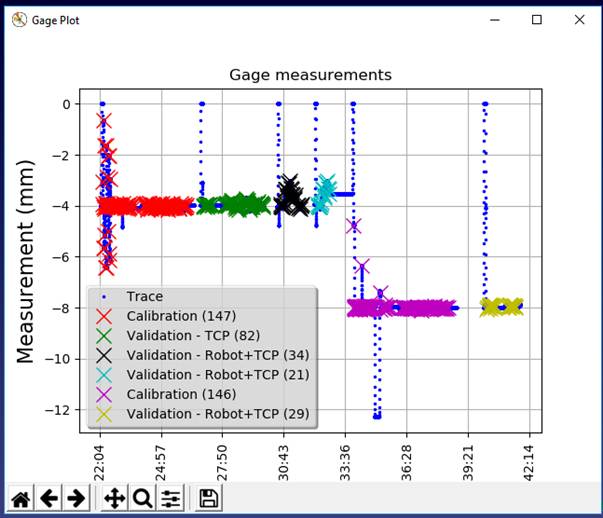
캘리브레이션시퀀스가완료되면마법사의분석탭으로이동합니다. 여기에서현재및이전캘리브레이션및유효성검사를시각화하고, 캘리브레이션을삭제하거나다시적용하는등의작업을수행할수있습니다.
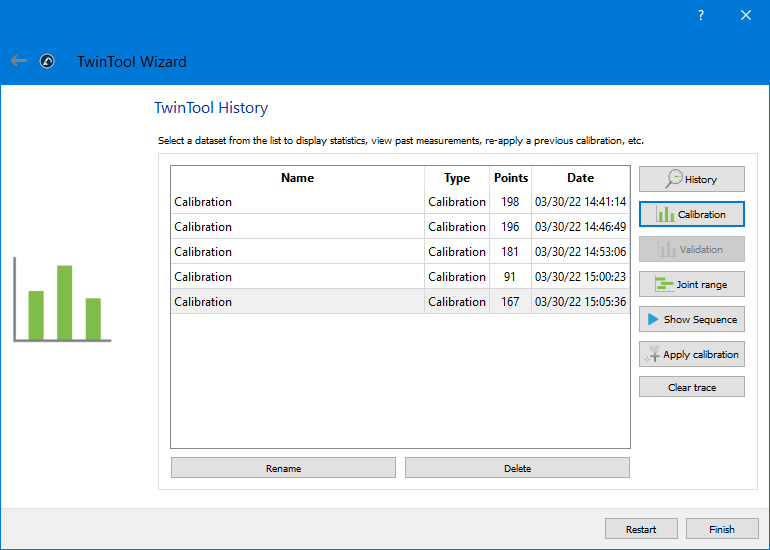
캘리브레이션버튼을클릭하면캘리브레이션결과를보여주는차트를볼수있습니다. 공구중심점(TCP)은공칭로봇운동학을사용하여계산됩니다.
유효성 검사
캘리브레이션시퀀스를실행한후에는몇가지유효성검사테스트를실행할수있습니다. 이러한유효성검사테스트는센서의동일한위치또는다른위치에서수행할수있습니다.
공구 캘리브레이션 유효성 검사
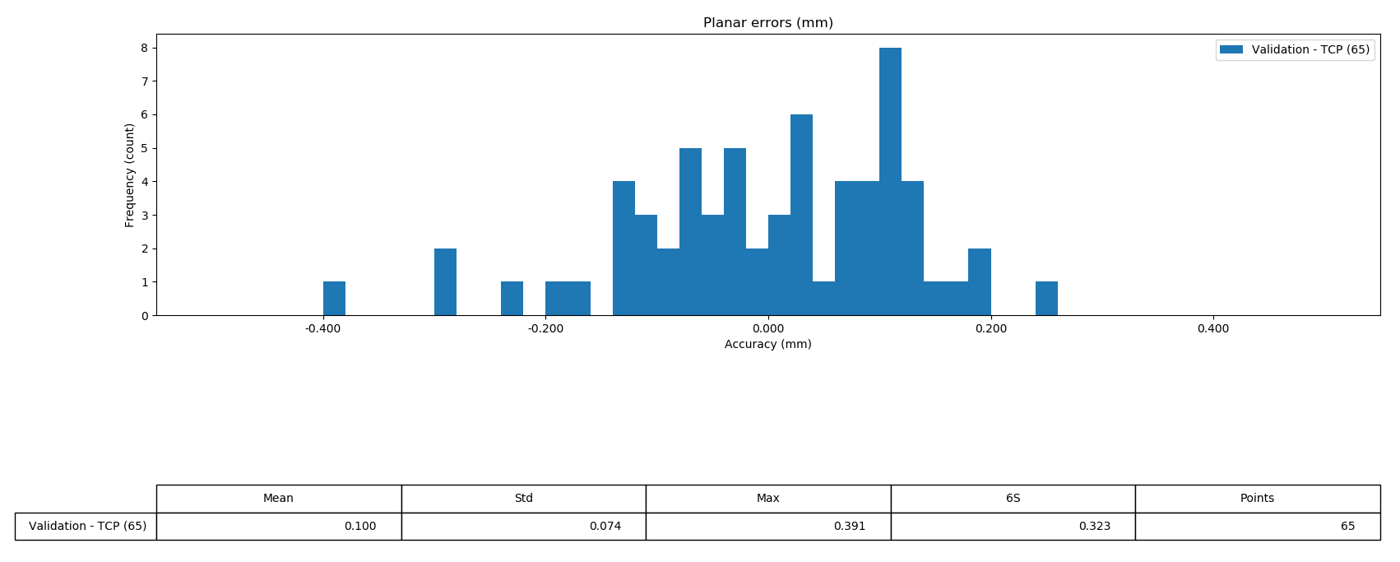
마법사에서유효성검사를선택합니다. 캘리브레이션데이터는 TCP를계산하는데사용됩니다(로봇캘리브레이션제외). 그러면마법사의분석탭으로이동합니다. 계산된 TCP가표시되며일부통계는계산된 TCP에대한예상오차를제공합니다.
유효성검사를선택하면결과에대한요약과일부통계가표시됩니다. 이러한통계는센서가감지한평면오차에해당합니다.
설정
이섹션에서는보정을더잘사용자지정하고로봇정확도를테스트하기위해수정할수있는추가설정및옵션에대해설명합니다.
캘리브레이션 설정
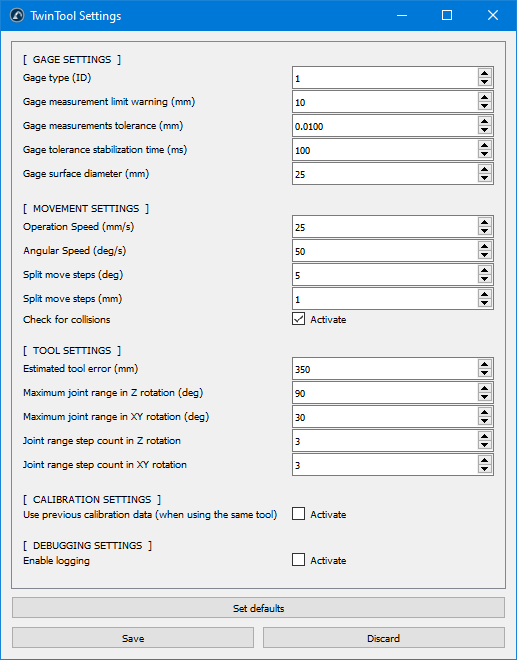
TwinTool➔고급설정을선택하면고급설정의전체목록이열립니다. 이러한설정의대부분은마법사를통해메시지가표시되고설정할수있습니다.