로봇
로봇캘리브레이션은4단계로나뉩니다. 각단계마다일련의측정이필요합니다. 이네단계는아래의순서를반드시준수해야합니다.
1.베이스기준측정(3분)
2.공구기준측정(3분)
3.캘리브레이션측정(7분, 60회측정)
4.검증측정(7분, 60회측정)
다음영상은이캘리브레이션을 20분만에수행하는방법을보여줍니다: https://youtu.be/Htpx-p7tmYs. 검증측정(4단계)은로봇을캘리브레이션하는데필수는아니지만정확도결과에대한객관적인관점을제공합니다. 또한한영역에서로봇을캘리브레이션하고다른영역에서검증했을때의영향을확인할수도있습니다.
4가지측정세트각각에대해측정버튼을선택하십시오. 그러면새로운측정을수행하고기존측정값을텍스트파일(csv 또는 txt 형식)로가져오거나내보낼수있는새창이열립니다.
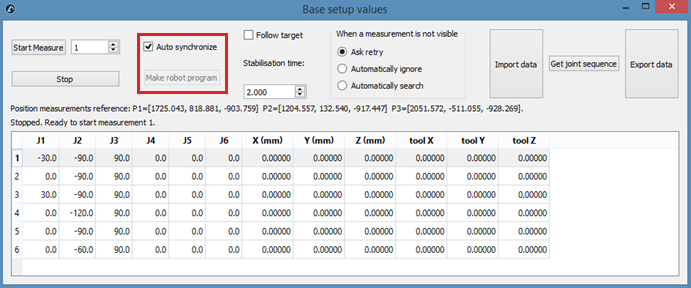
1.적절한포스트프로세서를사용하여로봇프로그램을생성하십시오.
2.'로봇 프로그램 만들기' 버튼을 클릭하세요.
3.'자동 동기화'의 선택을 해제하십시오.
기본적으로로봇과측정시스템은연결된로봇을통해자동으로동기화됩니다. 로봇드라이버를사용할수없는경우에도, 티치펜던트에서사용자에게수동동기화를요청하는로봇프로그램을생성하여로봇캘리브레이션을수행할수있습니다.
베이스 측정
6개의측정모두에대해같은타겟을측정하면공구플랜지의어느곳에서나이러한측정을수행할수있습니다. 측정을시작하려면베이스설정섹션에서측정을선택하십시오. 다음과같은창이열립니다. 그런다음측정시작을선택하면로봇이예약된측정을차례로수행합니다.
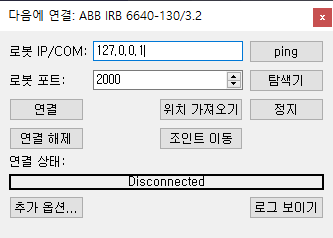
측정이완료되면창을닫고로봇베이스프레임에대해측정참조프레임이업데이트됩니다. 참조프레임을선택하지않았다면참조프레임을추가하고(프로그램➔참조프레임추가선택) 이를로봇베이스참조프레임아래에배치할수있습니다(항목트리에서드래그앤드롭).
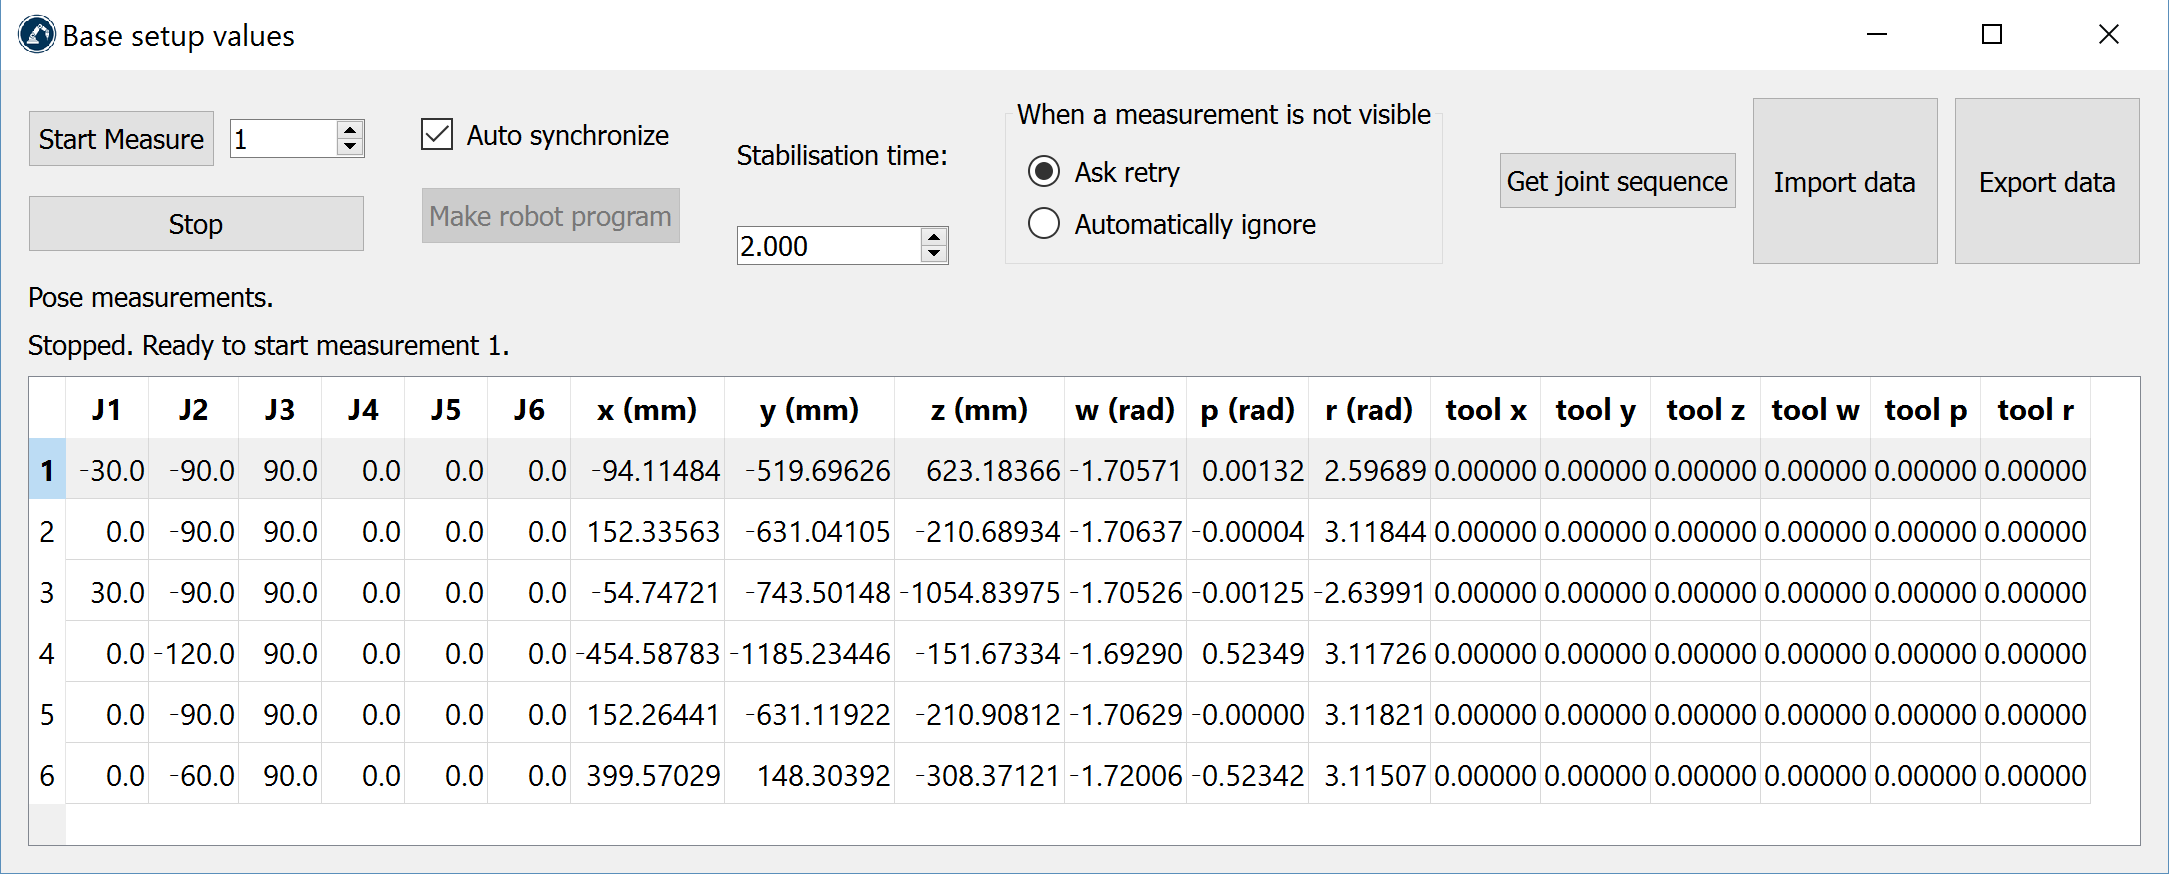
요약에는캘리브레이션참조프레임에대한로봇참조프레임의위치및방향이표시됩니다([x,y,z,w,p,r] 형식, mm 및라디안).
이단계가완료되면 RoboDK의로봇에대한트래커의작업공간을실시간으로정확하게표시할수있습니다.
공구 측정
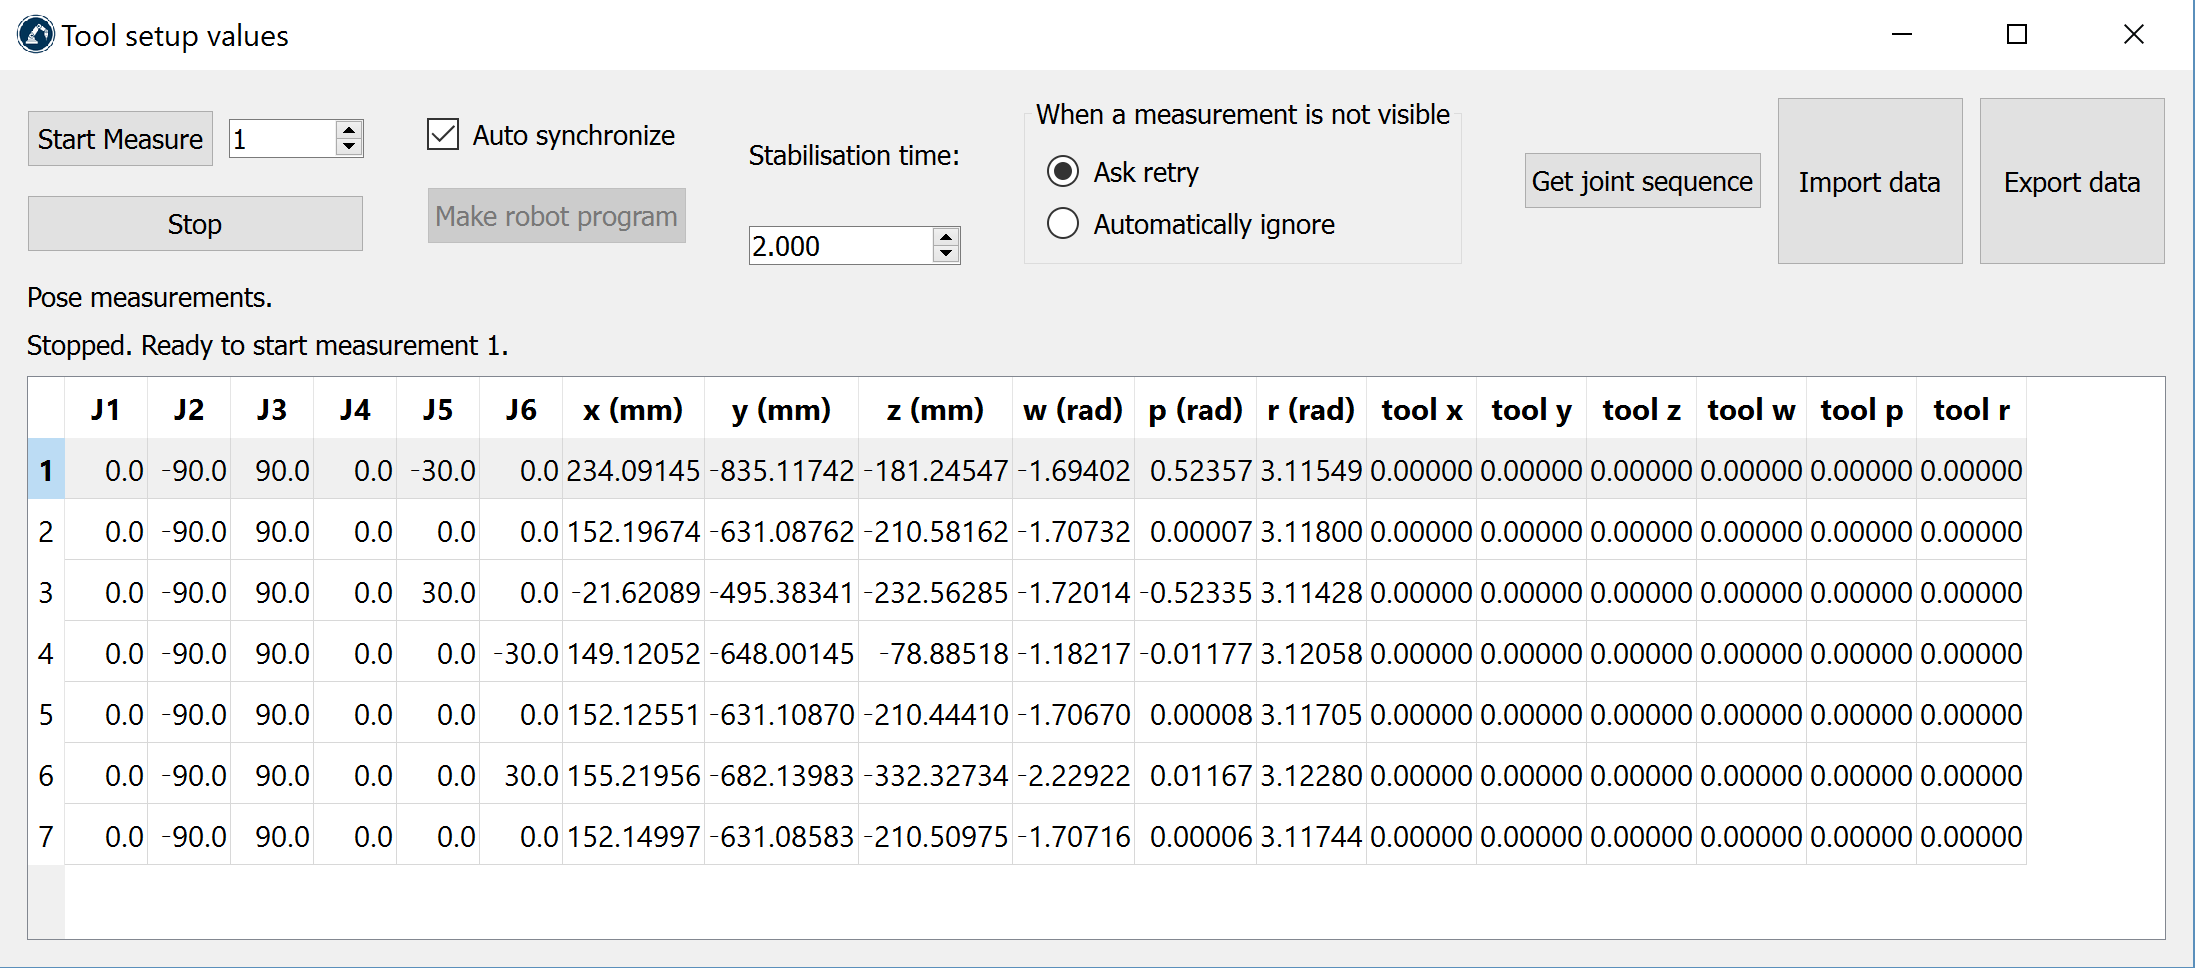
이전섹션과같이공구설정섹션에서측정을선택하십시오. 다음과같은창이열립니다. 측정시작을선택하면로봇이계획된측정위치를차례로이동합니다. 해당위치에서측정을계속하려면측정을두번클릭하십시오.
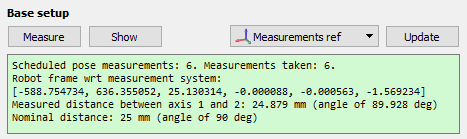
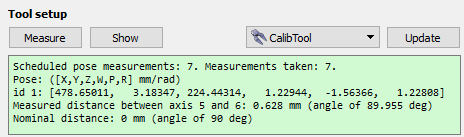
절차가완료되면요약에보정된 TCP(위치및방향)가표시됩니다. TCP의정의(다음이미지에서는 “Spindle”)는자동으로업데이트됩니다. TCP를선택하지않았다면새 TCP를추가하고(“프로그램➔빈공구추가” 선택) “재계산”을선택할수있습니다.
캘리브레이션
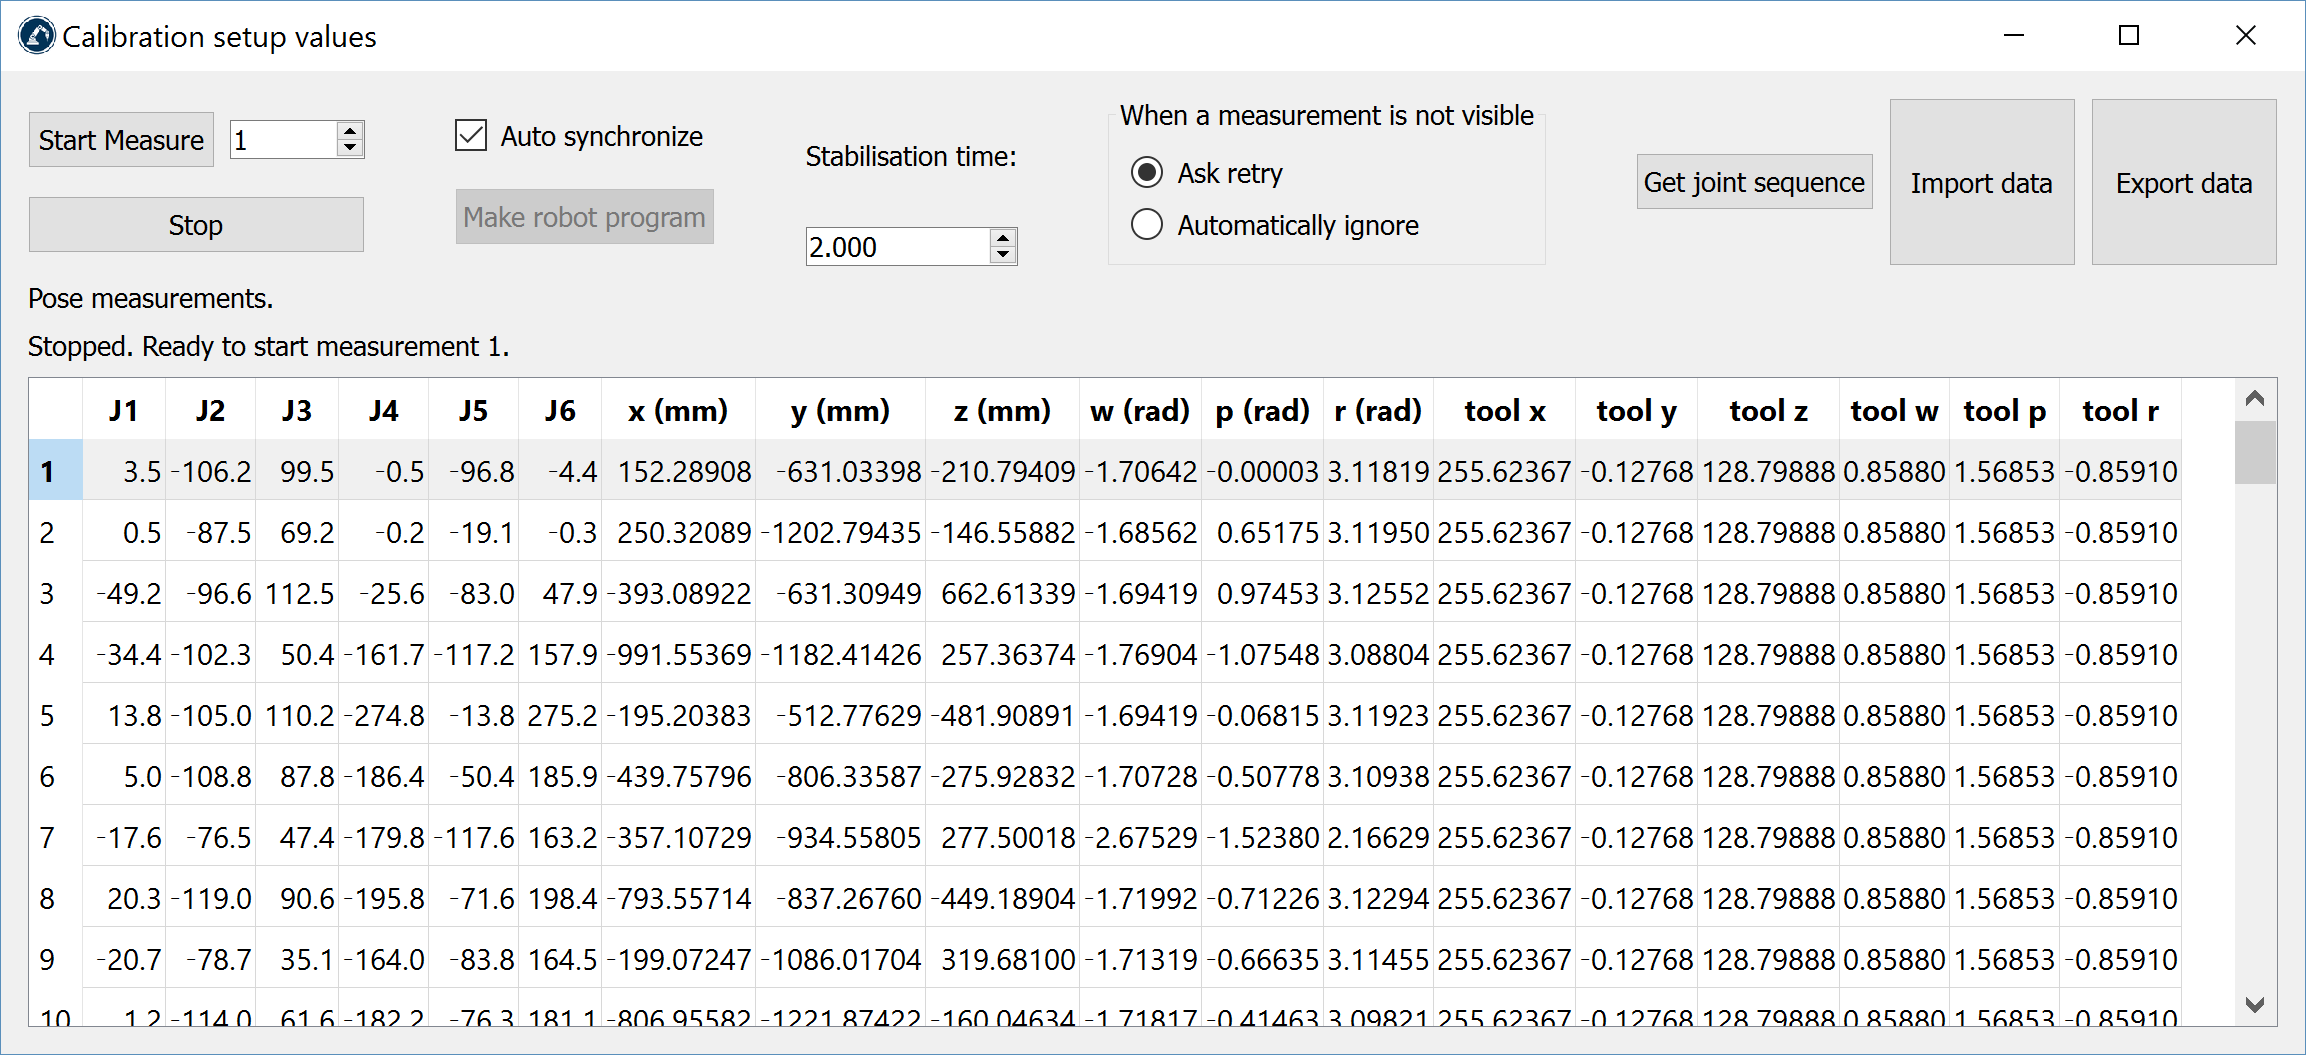
캘리브레이션섹션에서측정을선택하여로봇캘리브레이션측정창을여십시오. 그런다음측정시작을선택하면로봇이계획된측정위치를차례로이동합니다. 해당위치에서측정을계속하려면측정을두번클릭하십시오.
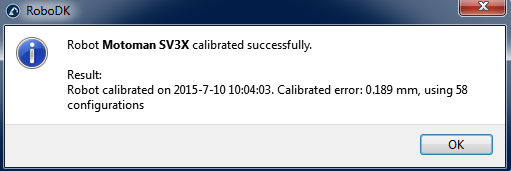
측정이완료되면창을닫으십시오. 로봇이자동으로캘리브레이션되고문제가없으면다음메시지가표시됩니다.
마지막으로, 녹색화면에는캘리브레이션측정에관한통계와해당측정의정확도가얼마나향상되었는지표시됩니다.
로봇 검증
로봇을캘리브레이션하는데사용한것과같은측정값을사용하여로봇의정확도를검증해서는안되므로정확도를검증하기위해추가측정을수행하는것이좋습니다(정확도결과에대해보다객관적인관점을가질수있음).
검증측정을수행하려면같은캘리브레이션절차를따라야합니다. 요약에검증통계가표시됩니다. 자세한내용은다음 결과 섹션을참조하십시오.


