결과
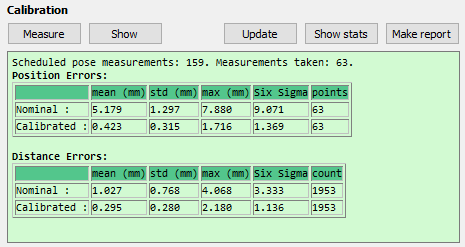
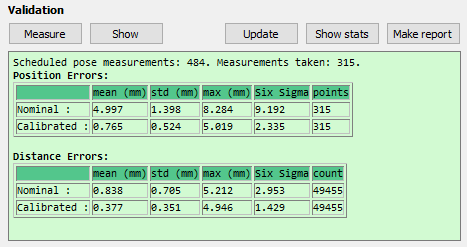
캘리브레이션이완료되면 RoboDK에서제공하는통계를통해정확도향상을분석할수있습니다. 이통계를표시하려면로봇캘리브레이션창을여십시오(로봇캘리브레이션아이콘을두번클릭하십시오). 검증섹션의요약창에는캘리브레이션전(공칭운동학) 및캘리브레이션후(캘리브레이션된운동학) 오차가표시됩니다. 두개의표가제공됩니다. 하나는위치오차에관한통계를나타내고다른하나는거리오차를나타냅니다.
●위치오차: 위치오차는로봇이참조프레임에대해한점에도달할수있는정확도입니다.
●거리오차: 거리오차는점쌍의거리오차를측정하여얻습니다. 로봇이인식한두점사이의거리(캘리브레이션된운동학을사용하여얻음)를측정시스템이인식한거리(물리적으로측정됨)와비교합니다. 모든조합이고려됩니다. 315번측정한경우 315x314/2 = 49455개의거리오차값을얻게됩니다.
제공된통계는평균오차, 표준편차(std) 및최대오차입니다. 또한, 평균에표준편차의3배를더한값이제공되는데, 이는모든측정의 99.98%에대한예상오차에해당합니다(오차가정규분포를따른다는점을고려하면).
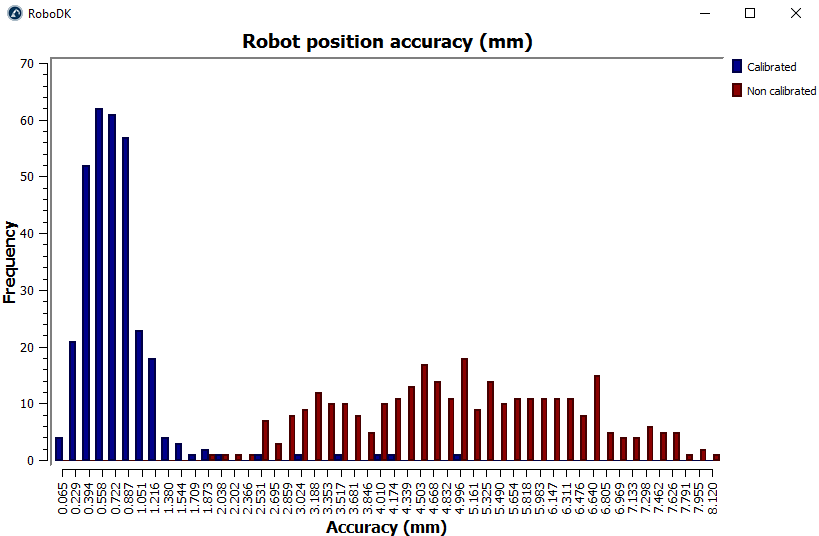
통계표시를선택하면두개의히스토그램이캘리브레이션전후의오차분포를보여줍니다. 하나는위치정확도, 다른하나는거리정확도에대한히스토그램입니다. 다음이미지는이예제에서사용된 315개의검증측정에해당합니다.
마지막으로“보고서작성”을선택하면이섹션에제공된정보가포함된 PDF 보고서가생성됩니다.


