개요
산업용로봇은반복성은높지만정확하지는않으므로로봇캘리브레이션을통해산업용로봇의정확도를향상시킬수있습니다. 로봇의공칭정확도는로봇브랜드와모델에따라다릅니다. 로봇캘리브레이션을사용하면로봇정확도를 2~10배향상시킬수있습니다.
RoboDK를사용하면 6축로봇팔을캘리브레이션할수있으며, 소형로봇의경우최대 0.050 mm, 중형로봇의경우최대 0.150 mm의정확도를얻을수있습니다. 캘리브레이션후얻을수있는정확도는로봇모델과설정에따라크게달라집니다. RoboDK로는 5축또는 7축로봇팔을캘리브레이션할수없습니다.
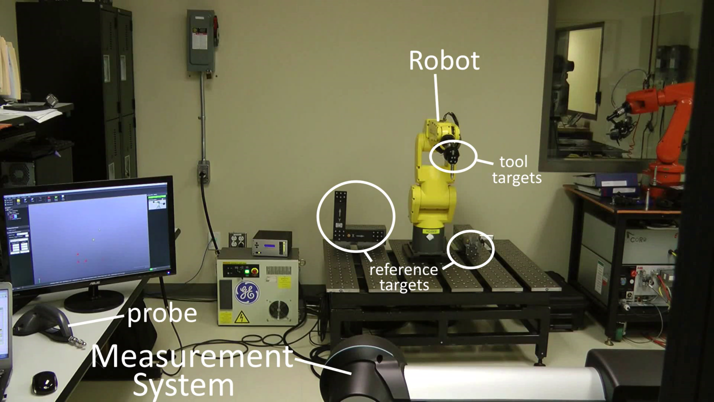
로봇을캘리브레이션하려면측정시스템이필요합니다. RoboDK를사용하여로봇을캘리브레이션하고정확한로봇프로그램을생성할수있습니다(프로그램필터링및 RoboDK의오프라인프로그래밍엔진사용포함). RoboDK는또한볼바테스트또는로봇밀링을통해캘리브레이션전후로봇의정확도를테스트하는데사용될수있습니다.
로봇캘리브레이션은오프라인프로그래밍(OLP)이라고도하는, 오프라인으로프로그래밍된로봇의정확도를크게향상시킬수있습니다. 캘리브레이션된로봇은캘리브레이션되지않은로봇보다절대위치및상대위치정확도가더높습니다.
영상: 다음영상은 Creaform C-Track 측정시스템을사용하여화낙로봇을캘리브레이션하는절차를보여줍니다. https://www.youtube.com/watch?v=Htpx-p7tmYs.
참고: 보다일반적인정보는다음링크를참고하십시오: https://robodk.com/robot-calibration#tab-ct.


