로봇
로봇을캘리브레이션한후에는일반적으로프로그램을필터링하기위해 RoboDK가필요하므로 RoboDK 라이선스가필요합니다(로봇을캘리브레이션한후정확한로봇프로그램을생성하려면기본오프라인프로그래밍라이선스로충분합니다). 프로그램필터링은모든캘리브레이션매개변수(약 30개의매개변수)를고려하여로봇의정확도를향상하기위해프로그램의타겟이변경/최적화됨을의미합니다.
또는관절오프셋과베이스및툴기준프레임(4개의관절오프셋매개변수, 베이스프레임 6개매개변수, 툴프레임 6개매개변수)만캘리브레이션할수있습니다. 이캘리브레이션은기본전체캘리브레이션만큼정확하지않지만로봇컨트롤러에특정매개변수를입력할수있게하여로봇프로그램생성시 RoboDK에의존하지않을수있습니다.
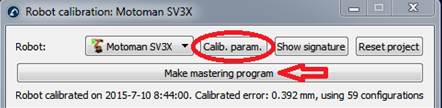
관절오프셋에대해서만캘리브레이션을얻으려면로봇캘리브레이션메뉴안에서 Calib. Param. 버튼을선택한다음마스터링버튼을선택하십시오.
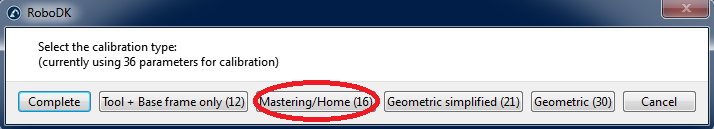
마스터링프로그램만들기를선택하면새로운창이나타납니다. 이창에서새로운홈위치생성시고려할축을선택할수있습니다.
로봇캘리브레이션창에마스터링프로그램만들기버튼이나타납니다. 로봇을새로운홈위치로가져오는프로그램을생성하려면이버튼을선택하십시오. 프로그램을로봇으로전송하여실행한다음새로운홈위치를기록해야합니다.
로봇과 PC가연결되어있으면프로그램을마우스오른쪽버튼으로클릭하고 로봇에 프로그램 보내기를선택하여프로그램을로봇에자동으로보낼수있습니다. 그렇지않으면, 로봇 프로그램 생성을선택하여홈위치에대한새로운관절값을볼수있습니다.
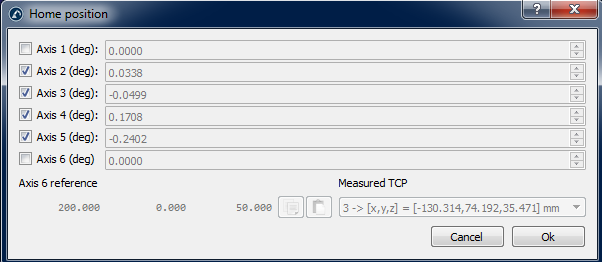
예를들어, 다음단계에따라 Motoman 로봇의홈위치를업데이트해야합니다.
먼저 “MASTERING” 프로그램을실행하여로봇을새로운홈위치로이동해야합니다.
프로그램이컨트롤러에들어가면“관리모드”(Motoman 로봇의비밀번호는보통 99999999)로로그인해야하며티치모드에있어야합니다. 다음이미지는수행하여야할단계를보여줍니다.
.
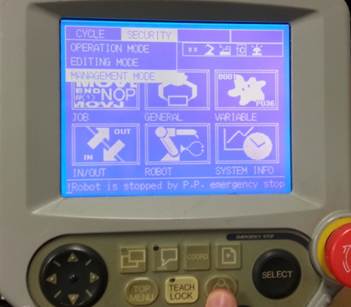
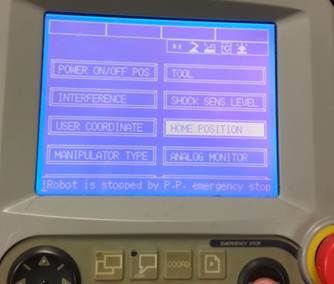
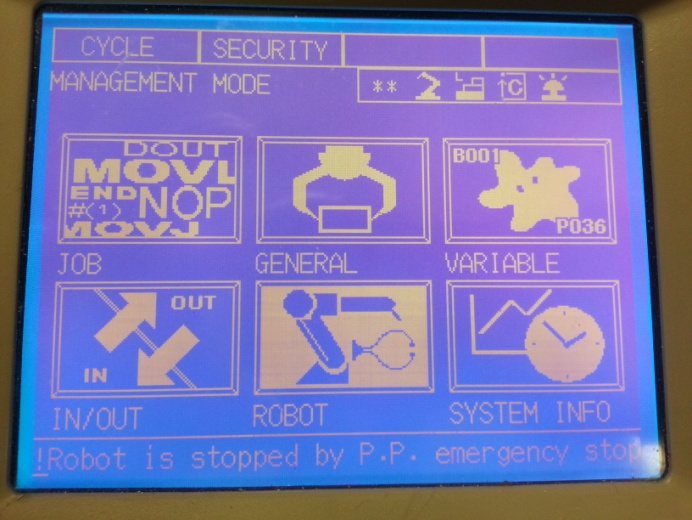
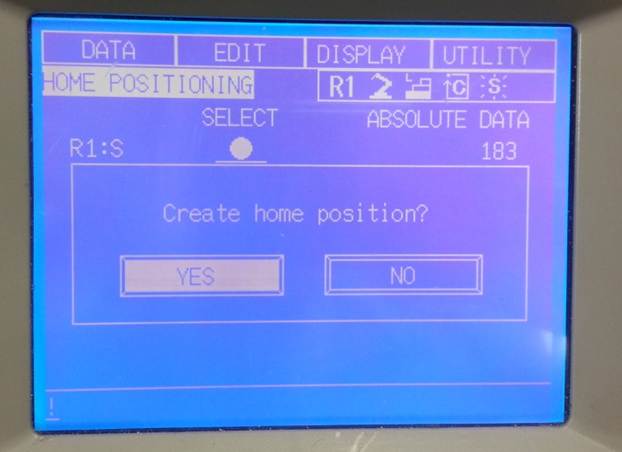
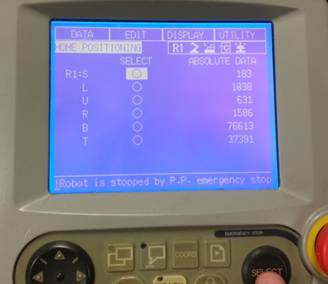
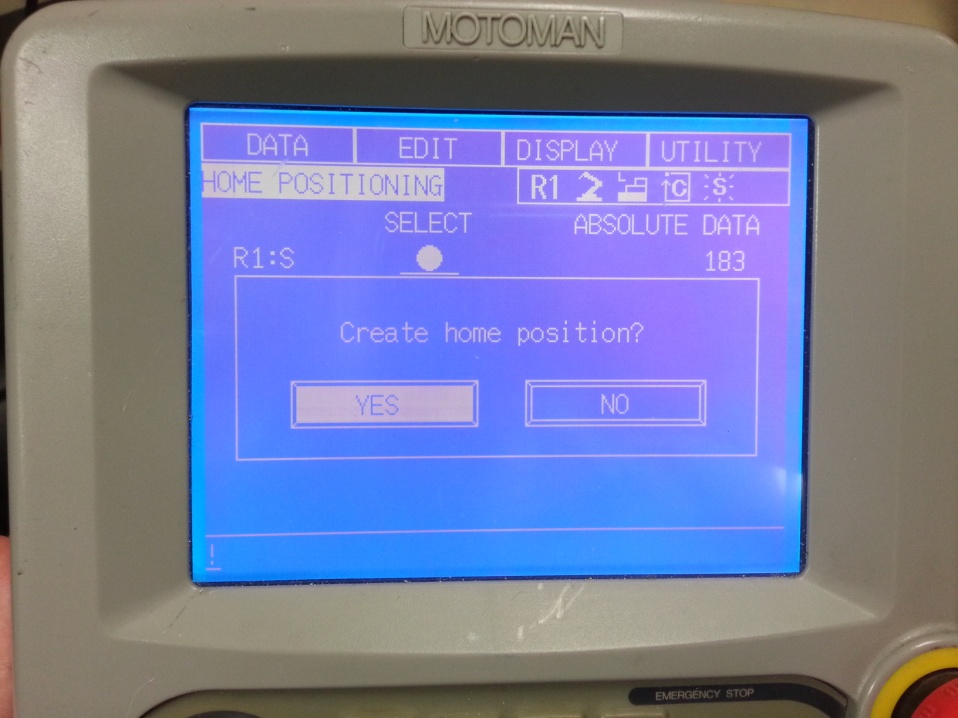
모든로봇관절의홈위치를업데이트하십시오.
홈위치가설정되면로봇을새로운홈위치로이동시킨로봇프로그램을삭제해야합니다.


