축
축 1을실제로봇베이스프레임에정렬하려면로봇캘리브레이션을시작하기전에 3개의베이스타겟을올바르게측정해야합니다. 로봇에대한참조프레임을찾을수있도록이러한베이스타겟을선택해야합니다.
축 1의 "홈" 위치는 3개의베이스타겟과로봇베이스설정에직접적으로의존합니다. 로봇베이스설정은첫번째캘리브레이션단계로, 축 1과 2를이동및측정하여측정시스템의베이스프레임을로봇베이스프레임에대해배치합니다.
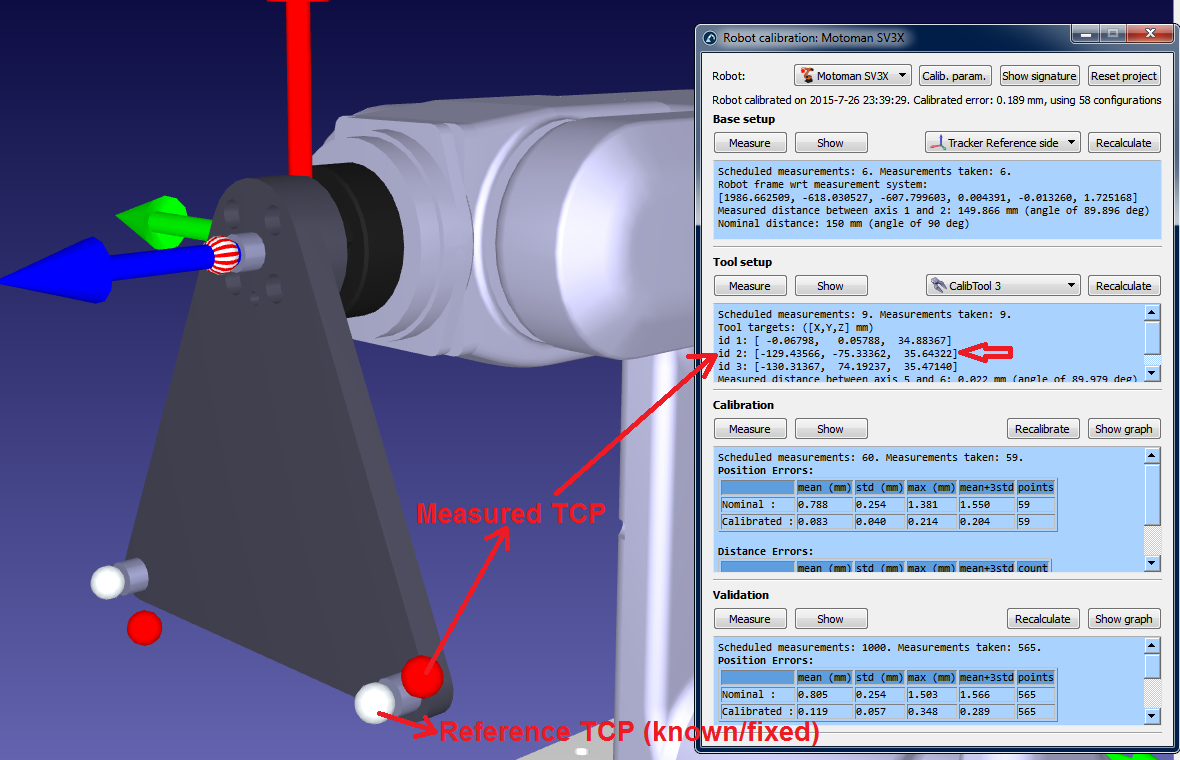
"베이스타겟설정"을누르면측정시스템의베이스타겟을설정할수있습니다(다음이미지참조). 이는원하는로봇참조프레임을정의하는 3개의측정값입니다(처음 2개의측정값은 X 축을정의하고세번째점은양의 Y 축을정의합니다). 이절차를반복할수있도록로봇베이스와관련된적절한기준점을사용해야합니다.
관절 1의보정각도는 3점을통해측정된베이스기준의 X 축과로봇축 1 및 2를움직여측정한베이스기준사이의각도입니다. 물론두벡터는모두사전에세점을터치하여얻은베이스기준의 XY 평면에투영됩니다.