부록
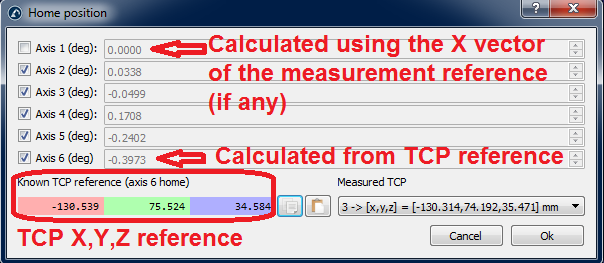
축 1과 6의마스터링/홈값을복구하려면특별한주의를기울여야합니다. 이값들은축 1의경우로봇베이스프레임과, 축 6의경우 TCP 기준과직접적으로관련되어있습니다. 따라서이값을올바르게설정하려면외부측정을수행해야합니다. 이창은캘리브레이션메뉴에서 "마스터링프로그램만들기"를선택하면나타납니다.
이두축의마스터링매개변수를올바르게설정하려면다음의두절차를따라야합니다.
축 6 기준
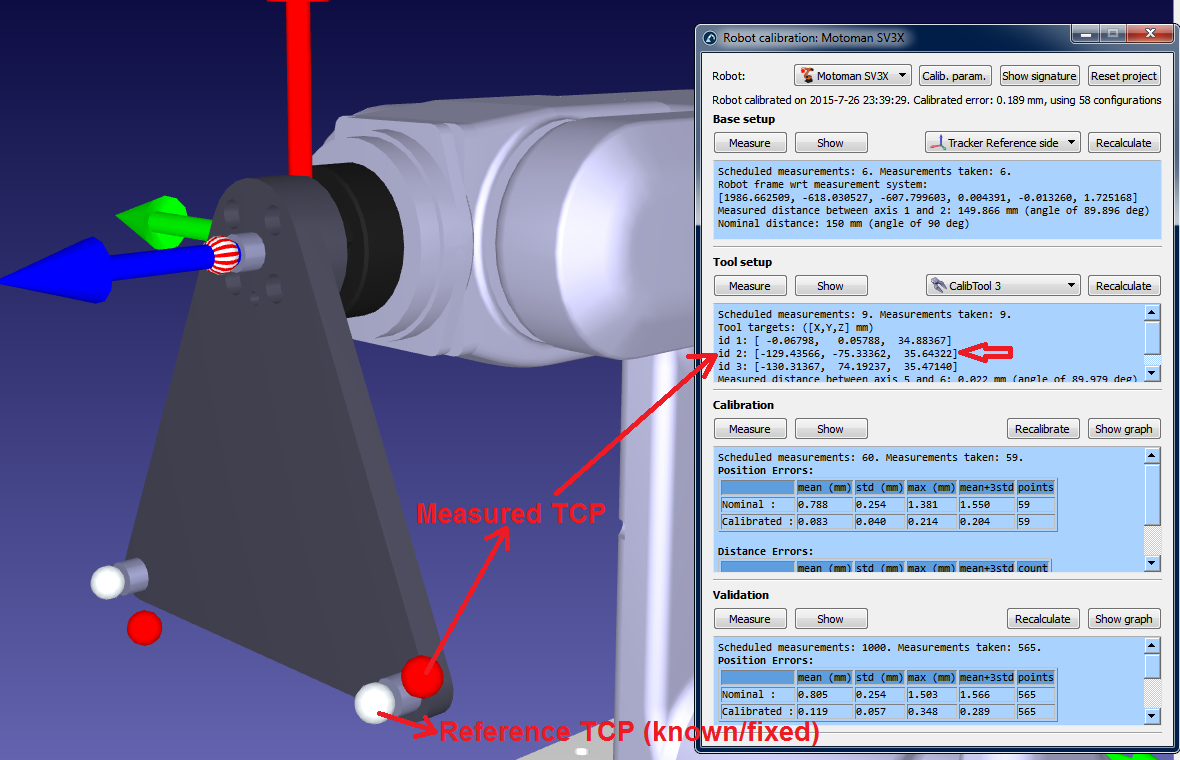
축 6의 "홈" 위치를올바르게설정하려면기준타겟을사용해야합니다. 각도오프셋은측정된 TCP(X, Y, Z)를알려진기준 TCP에가장잘맞추는데필요한공구플랜지의 Z 축을중심으로한회전입니다. 측정된 TCP(다음이미지참조)는캘리브레이션절차의 2단계에서측정된 TCP 중하나입니다. 기준 TCP는사용중인캘리브레이션공구의 TCP 중하나에해당하는알려진기준입니다.
이상적으로는공구플랜지와관련하여 CMM에서기준 TCP를측정해야합니다(로봇공구플랜지의복제본이가장적합함). 또는새로운로봇을사용하여처음으로 TCP를측정(캘리브레이션절차의 2단계)하고측정된 TCP 중하나를기준으로사용할수있습니다. 엔드이펙터가항상같은위치에놓이도록다웰핀및/또는적절한공구플랜지기준을사용하는것이중요합니다.
축1 기준
축 1을실제로봇베이스프레임에정렬하려면로봇캘리브레이션을시작하기전에 3개의베이스타겟을올바르게측정해야합니다. 로봇에대한참조프레임을찾을수있도록이러한베이스타겟을선택해야합니다.
축 1의 "홈" 위치는 3개의베이스타겟과로봇베이스설정에직접적으로의존합니다. 로봇베이스설정은첫번째캘리브레이션단계로, 축 1과 2를이동및측정하여측정시스템의베이스프레임을로봇베이스프레임에대해배치합니다.
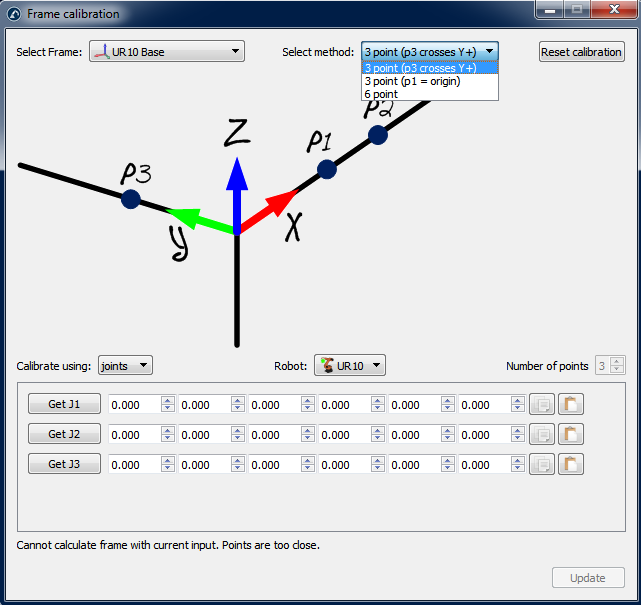
"베이스타겟설정"을누르면측정시스템의베이스타겟을설정할수있습니다(다음이미지참조). 이는원하는로봇참조프레임을정의하는 3개의측정값입니다(처음 2개의측정값은 X 축을정의하고세번째점은양의 Y 축을정의합니다). 이절차를반복할수있도록로봇베이스와관련된적절한기준점을사용해야합니다.
관절 1의보정각도는 3점을통해측정된베이스기준의 X 축과로봇축 1 및 2를움직여측정한베이스기준사이의각도입니다. 물론두벡터는모두사전에세점을터치하여얻은베이스기준의 XY 평면에투영됩니다.