기준
캘리브레이션기준체는로봇베이스에부착해야합니다. 이는캘리브레이션중에트래커를이동하거나두로봇의캘리브레이션결과를비교할때유용합니다. 캘리브레이션기준프레임은 3개의실물점또는 SMR로정의되어야합니다.
캘리브레이션중에레이저트래커를이동할계획이거나축 1의마스터링을복구하려는경우캘리브레이션참조프레임을사용할수있습니다. 캘리브레이션기준은로봇베이스에부착되어야합니다. 이는캘리브레이션중에트래커를이동하거나두로봇캘리브레이션을비교하려는경우유용합니다. 캘리브레이션참조프레임은 3개의실재하는점또는 SMR로정의되어야합니다.
중요: 참조프레임측정은선택사항이며, 최상의정확도를위해레이저트래커를이동하지않을것을강력히권장합니다. 로봇을처음캘리브레이션하는경우에도이단계를건너뛰어야합니다. 로봇에대해트래커를이동하지않거나축 1의홈위치를복구할필요가없는경우이단계를건너뛸수있습니다. 이경우레이저트래커의기준이사용됩니다.
중요: 이단계는축 1의홈위치를복구하려는경우중요합니다. 자세한내용은부록 III을참조하십시오.
레이저트래커를움직일때마다다음단계를수행하십시오.
1.연결➔Faro 레이저트래커연결을선택하십시오. 또는보유하고있는해당트래커를선택하십시오.
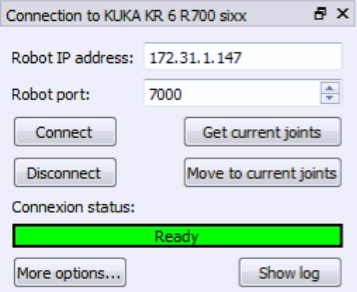
2.레이저트래커의 IP 주소를설정하고 ‘연결’을선택합니다(레이저트래커가연결되어있지않은경우).
3.레이저트래커의 IP를설정하고연결을선택하십시오(레이저트래커가연결되어있지않은경우).
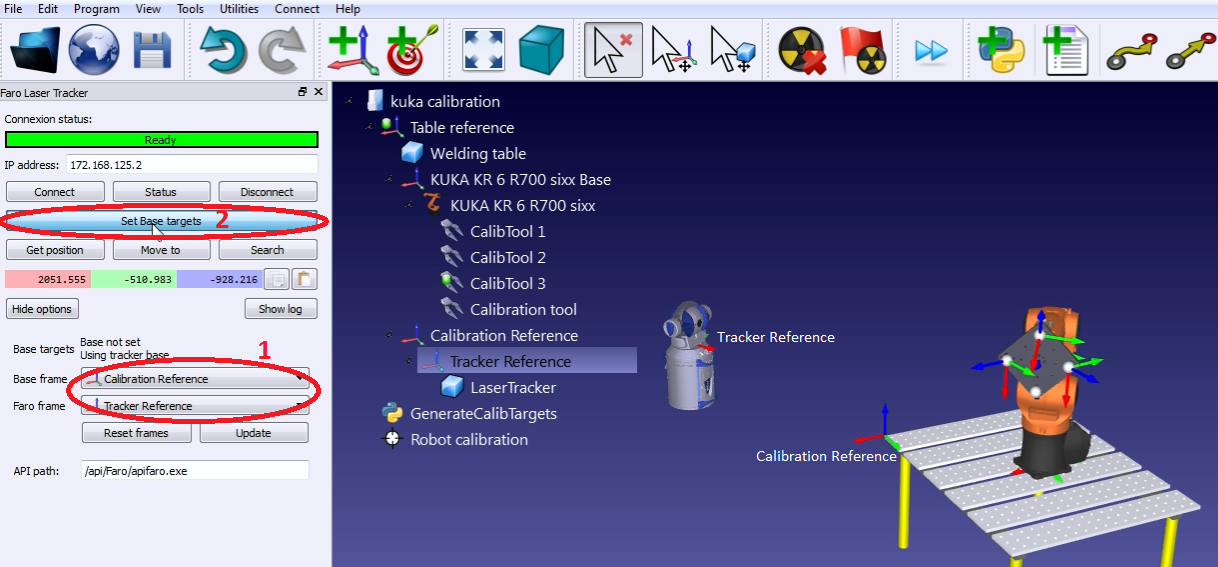
4.이미지에표시된대로캘리브레이션기준및트래커기준을설정하십시오. 캘리브레이션기준은 "측정기준"이라고도합니다.
5.베이스타겟설정을선택하십시오.
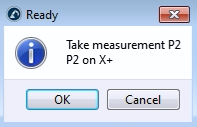
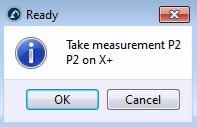
RoboDK는다음이미지에표시된메뉴를통해사용자를안내합니다. 절차가완료되면레이저트래커의위치가캘리브레이션기준에대해자동으로업데이트됩니다.