로봇
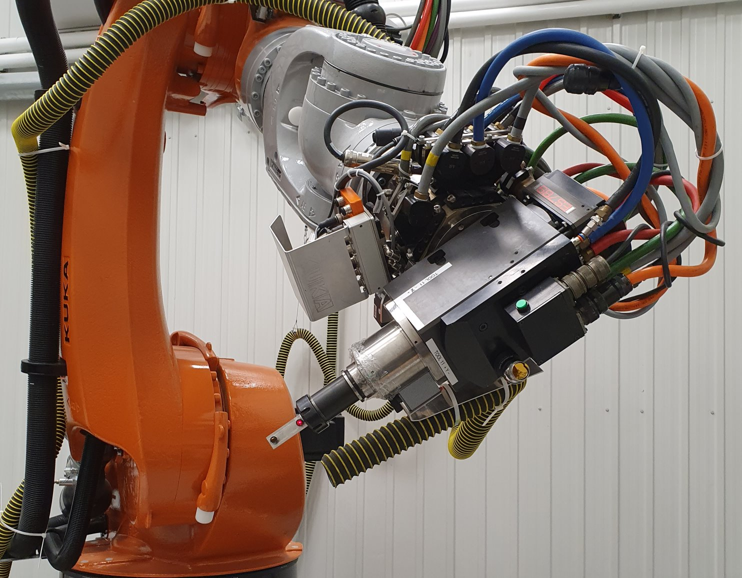
캘리브레이션후최상의정확도를얻으려면적절한설정이되어있는지확인해야합니다.
측정절차를자동화하려면레이저트래커와로봇을컴퓨터에연결해야합니다. 레이저트래커를움직일경우 3점을통해기준좌표계를측정하는것이좋습니다 (이단계는축 1의원점위치를복구하려는경우필수입니다. 자세한내용은부록 II참조).
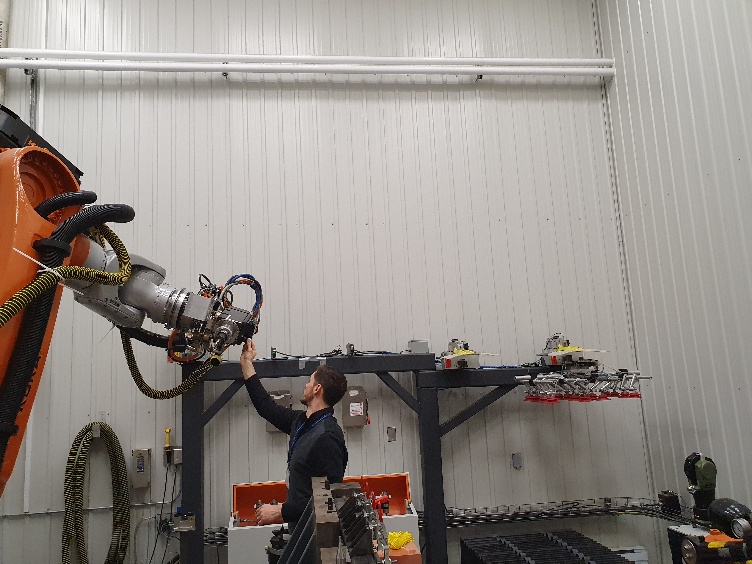
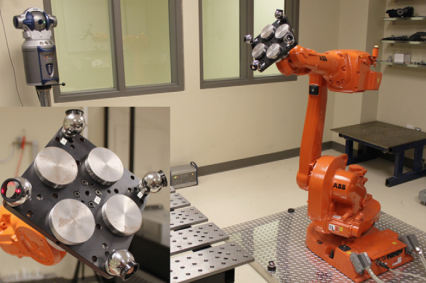
또한다음이미지에표시된대로하나이상의 SMR 타겟을부착해야합니다. 정확한결과를얻으려면 SMR 하나로충분합니다. SMR 타겟은관심있는 TCP 근처에배치하는것이좋습니다. 예를들어, 로봇을로봇가공에사용할경우스핀들의절단축에 SMR 하나를배치해볼수있습니다.
트래커 연결
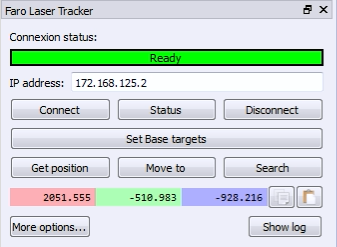
RoboDK와의통신을올바르게설정하려면레이저트래커의 IP가필요합니다. 레이저트래커와의통신을확인하려면다음단계를수행하십시오.
a.연결➔레이저트래커연결메뉴를선택하십시오. 새로운창이열릴것입니다.
b.레이저트래커의 IP를설정하십시오.
c.“연결”버튼을클릭하십시오.
연결에성공하면“준비”라는녹색메시지가표시됩니다. 창을닫을수있으며연결은활성상태로유지됩니다.
로봇 연결
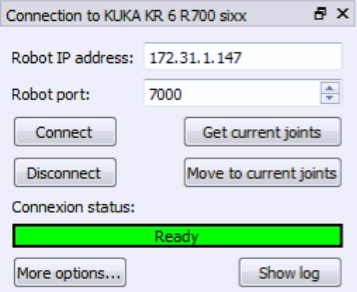
RoboDK와의통신을올바르게설정하려면로봇의 IP(또는 RS232 연결을위한 COM 포트번호)가필요합니다. 로봇과의통신을확인하려면다음단계를따르십시오.
1.연결➔로봇 연결을선택하십시오. 새로운창이열릴것입니다.
2.로봇의 IP 및포트(또는 RS232를통한연결의경우 COM 포트)를설정하십시오.
3.연결버튼을클릭하십시오.
4.문제가발생하면부록을참조하십시오.
연결에성공하면준비완료를표시하는녹색메시지가표시됩니다. 위치가져오기를선택하면가상로봇의위치가실제로봇의위치와정확히일치해야합니다. 또는로봇을시뮬레이터에설정된현재위치로이동하려면현재조인트로이동을선택하십시오. 지금은이사이드창을닫아도되며, 창이닫히더라도연결은활성상태로유지됩니다.
기준 타겟 측정
캘리브레이션기준체는로봇베이스에부착해야합니다. 이는캘리브레이션중에트래커를이동하거나두로봇의캘리브레이션결과를비교할때유용합니다. 캘리브레이션기준프레임은 3개의실물점또는 SMR로정의되어야합니다.
캘리브레이션중에레이저트래커를이동할계획이거나축 1의마스터링을복구하려는경우캘리브레이션참조프레임을사용할수있습니다. 캘리브레이션기준은로봇베이스에부착되어야합니다. 이는캘리브레이션중에트래커를이동하거나두로봇캘리브레이션을비교하려는경우유용합니다. 캘리브레이션참조프레임은 3개의실재하는점또는 SMR로정의되어야합니다.
레이저트래커를움직일때마다다음단계를수행하십시오.
1.연결➔Faro 레이저트래커연결을선택하십시오. 또는보유하고있는해당트래커를선택하십시오.
2.레이저트래커의 IP 주소를설정하고 ‘연결’을선택합니다(레이저트래커가연결되어있지않은경우).
3.레이저트래커의 IP를설정하고연결을선택하십시오(레이저트래커가연결되어있지않은경우).
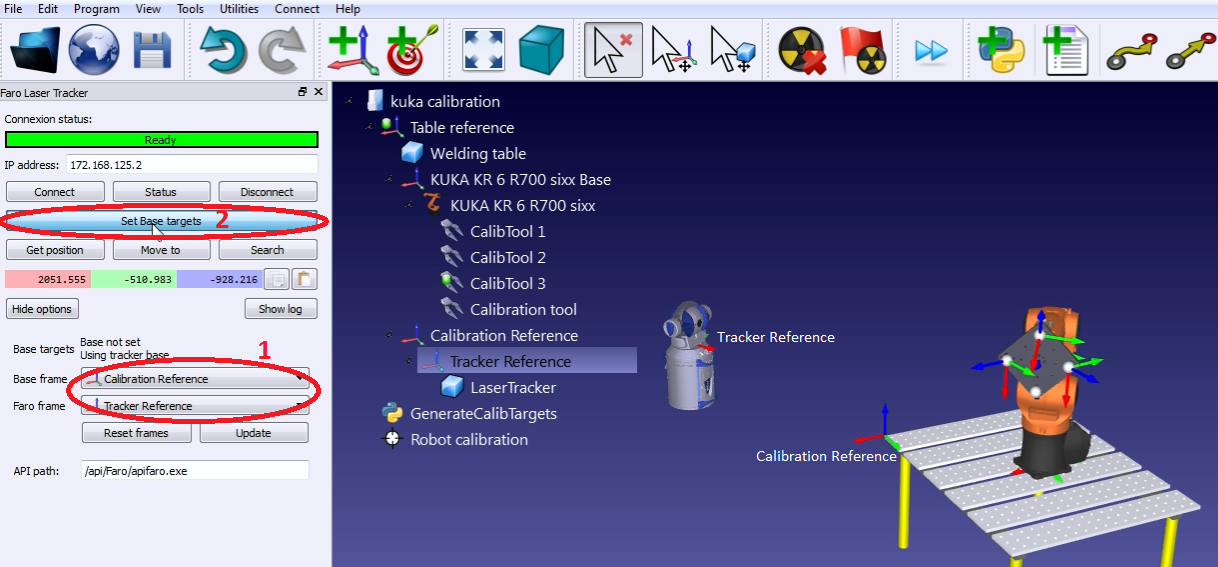
4.이미지에표시된대로캘리브레이션기준및트래커기준을설정하십시오. 캘리브레이션기준은 "측정기준"이라고도합니다.
5.베이스타겟설정을선택하십시오.
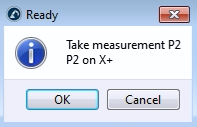
RoboDK는다음이미지에표시된메뉴를통해사용자를안내합니다. 절차가완료되면레이저트래커의위치가캘리브레이션기준에대해자동으로업데이트됩니다.